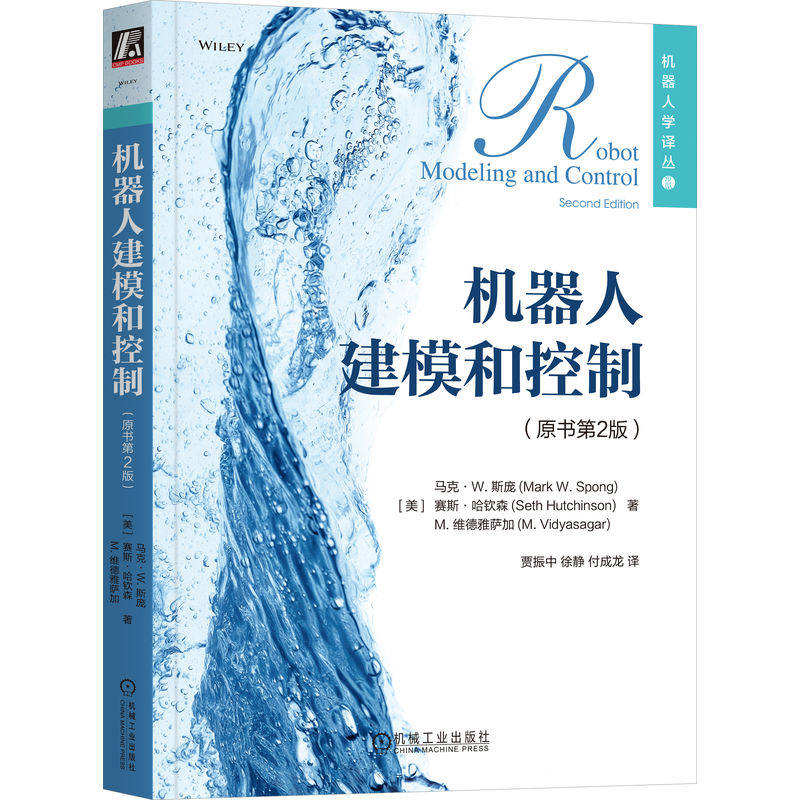
Моделирование и управление роботами (оригинальная книга, 2-е издание)
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара



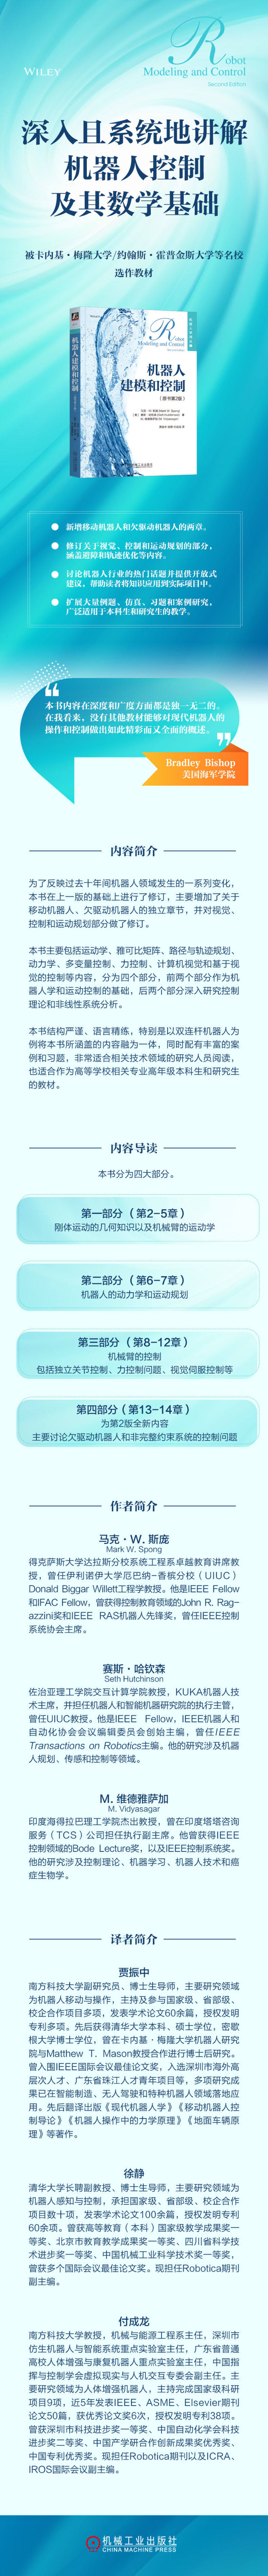
Эта книга является классической книгой в области робототехники и была названа Карнеги.·Университет Меллона, Университет Иллинойса, Джонс·Многие известные университеты, такие как Университет Джонса Хопкинса, выбрали его в качестве учебного материала.Во втором издании отражены изменения в области робототехники за последнее десятилетие и объясняются кинематика, динамика и управление роботов посредством тематических исследований и примеров.
Оглавление
Моделирование и управление роботами, второе издание
Переводчик
Предисловие
Глава 1 Введение 1
1.1 Математическая модель робота 3
1.1.1 Символическое изображение робота 3
1.1.2 Конфигурационное пространство 4
1.1.3 Пространство состояний 4
1.1.4 Рабочая область 4
1.2 Робот как механическое устройство 4
1.2.1 Классификация роботов-манипуляторов 5
1.2.2 Роботизированная система 6
1.2.3 Точность и повторяемость6
1.2.4 Запястье и концевой эффектор 7
1.3 Общие кинематические конфигурации 8
1.3.1 Шарнирно-сочлененная роботизированная рука 8
1.3.2 Сферический координатный манипулятор 9
1.3.3 Роботизированная рука типа SCARA 9
1.3.4 Цилиндрический роботизированный манипулятор 10
1.3.5 Декартов роботизированный манипулятор 10
1.3.6 Параллельный манипулятор 11
1.4 Обзор этой книги 11
1.4.1 Роботизированная рука 11
1.4.2 Малоприводные и мобильные роботы 16
Упражнение 16
Примечания и ссылки 17
Часть первая: геометрические основы роботов
Глава 2. Движение твердого тела 20.
2.1 Представление позиции 20
2.2 Представление вращения 21
2.2.1 Вращение в плоскости 21
2.2.2 Вращение в трехмерном пространстве 23
2.3 Преобразование вращения 24
2.4 Суперпозиция вращения 27
2.4.1 Относительно текущей системы координат
Вращение 27
2.4.2 Относительно фиксированной системы координат
Вращение 28
2.4.3 Суперпозиционные правила преобразования вращения 29
2.5 Параметризация вращения 30
2.5.1 Угол Эйлера 30
2.5.2 Угол крена, угол тангажа и
Угол рыскания 32
2.5.3 Представление оси/угла вращения 32
2.5.4 Координата индекса 34
2.6 Понятие о движении твердого тела 35
2.6.1 Гомогенная трансформация 36
2.6.2 Индекс общего движения твердого тела
Координата 37
2.7 Краткое содержание этой главы 38
Упражнение 39
Примечания и ссылки 42
Глава 3 Прямая кинематика 43
3.1 Кинематическая цепь 43
3.2 Соглашение Денавита-Хартенберга 45
3.2.1 Экзистенциальные и сексуальные проблемы 46
3.2.2 Конфигурация системы координат 47
3.3 Пример прямой кинематики 50
3.3.1 Роботизированная рука плоского локтевого типа 50
3.3.2 Трехзвенный цилиндрический робот 51
3.3.3 Запястье мяча 51
3.3.4 Цилиндрический тип с шаровым запястьем
Роботизированная рука 52
3.3.5 Стэнфордский роботизированный манипулятор 53
3.3.6 Роботизированная рука типа SCARA 54
3.4 Краткое содержание этой главы 56
Упражнение 56
Примечания и ссылки 57
Глава 4 Кинематика скорости 58
4.1 Угловая скорость: случай с фиксированным валом 58
4.2 Антисимметричная матрица 59
4.2.1 Свойства антисимметричных матриц 60
4.2.2 Производные матрицы вращения 60
4.3 Угловая скорость: общие сведения 61
4.4 Суперпозиция угловых скоростей 62
4.5 Линейная скорость некоторой точки движущейся системы координат 63
4.6. Вывод матрицы Якобиана 64
4.6.1 Угловая скорость 64
4.6.2 Линейная скорость 65
4.6.3 Якобиан линейной и угловой скорости
Суперпозиция матриц 66
4.7 Скорость инструмента 69
4.8 Анализ Якоби 70
4.9 Сингулярность 71
4.9.1 Разделение сингулярности 72
4.9.2 Сингулярность запястья 73
4.9.3 Сингулярность руки 73
4.10 Соотношение статических сил и моментов 75
4.11 Обратная скорость и ускорение 76
4.12 Работоспособность 77
4.13 Краткое содержание этой главы 79
Упражнение 80
Примечания и ссылки 81
Глава 5 Обратная кинематика 82
5.1. Общая обратная задача кинематики 82
5.2 Развязка движения 83
5.3 Решение обратного положения: геометрия
Метод 84
5.3.1 Конфигурация сферических координат 85
5.3.2 Совместная конфигурация 86
5.4 Обратная поза 88
5.5 Численные методы обратной кинематики 91
5.5.1 Обратный метод Якоби 91
5.5.2 Метод транспонирования Якобиана 92
5.6 Краткое содержание этой главы 93
Упражнение 93
Примечания и ссылки 94
Часть 2 Кинематика и планирование движения
Глава 6 Динамика 96
6.1 Уравнение Эйлера-Лагранжа 96
6.1.1 Мотивация 96
6.1.2 Полные ограничения и виртуальная работа 98
6.1.3 Принцип Даламбера 101
6.2 Кинетическая и потенциальная энергия 102
6.2.1 Тензор инерции 103
6.2.2 Кинетическая энергия робота n-link 104
6.2.3 Потенциальная энергия робота n-link 104
6.3 Уравнения движения 105
6.4 Некоторые распространенные конфигурации 106
6.4.1 Двухзвенный манипулятор декартовых координат 106
6.4.2 Роботизированная рука плоского локтевого типа 107
6.4.3 Плоскость с дистанционным приводом
Роботизированная рука локтевого типа 109
6.4.4 Пятизвенный механизм 110
6.5 Свойства уравнений динамики робота 112<br
......В этой книге отражен ряд изменений в области робототехники за последнее десятилетие, объясняя кинематику, динамику и управление роботов посредством тематических исследований и примеров. Объяснения в этой книге основ управления роботом и математики особенно глубоки и систематичны. Сначала знакомят с основами робототехники и управления движением, а затем проводят углубленное изучение теории управления и анализа нелинейных систем. В качестве примера для интеграции содержания, представленного в этой книге, используется двухзвенный робот.Во второе издание добавлены две новые главы, посвященные мобильным роботам и слабоактивным роботам, а также пересмотрены разделы, посвященные зрению, управлению и планированию движения, охватывающие предотвращение столкновений и оптимизацию траектории.Кроме того, книга дополнена большим количеством примеров, моделирования, упражнений и тематических исследований, что делает ее широко применимой для преподавания в бакалавриате и магистратуре.
......
