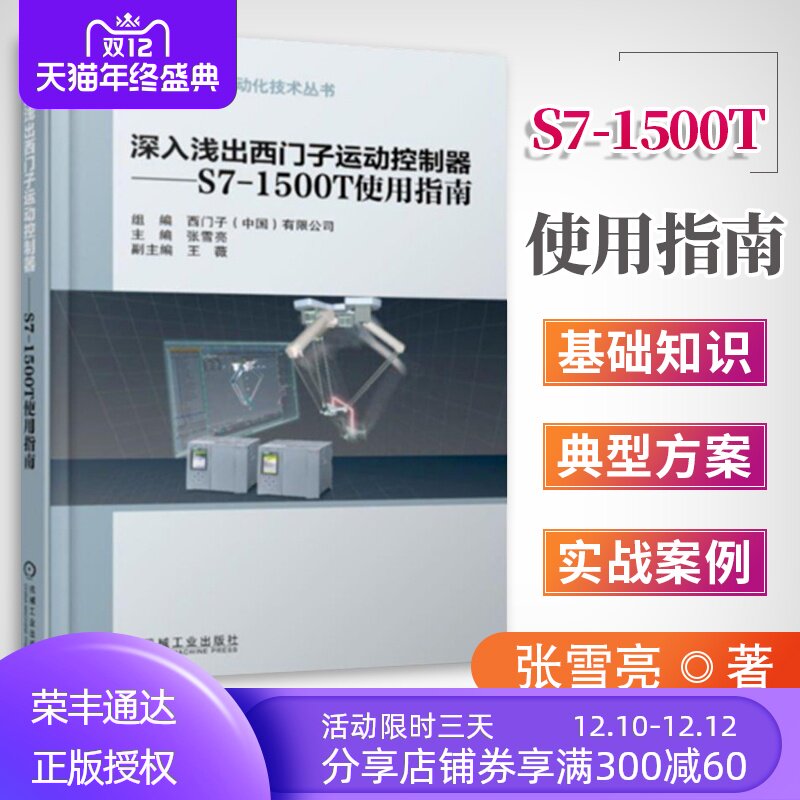
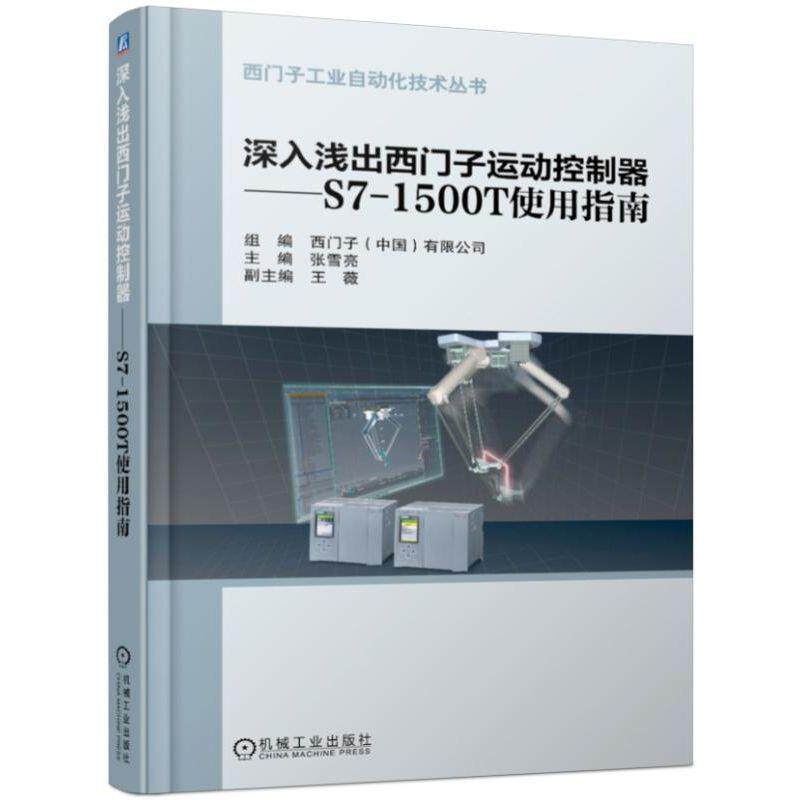
Углубление контроллера движения Siemens S7-1500T Руководство по использованию серии промышленных технологий промышленной автоматизации серии S7-1500T Учебные пособия по программированию


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара


- Информация о товаре
- Фотографии


| |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||


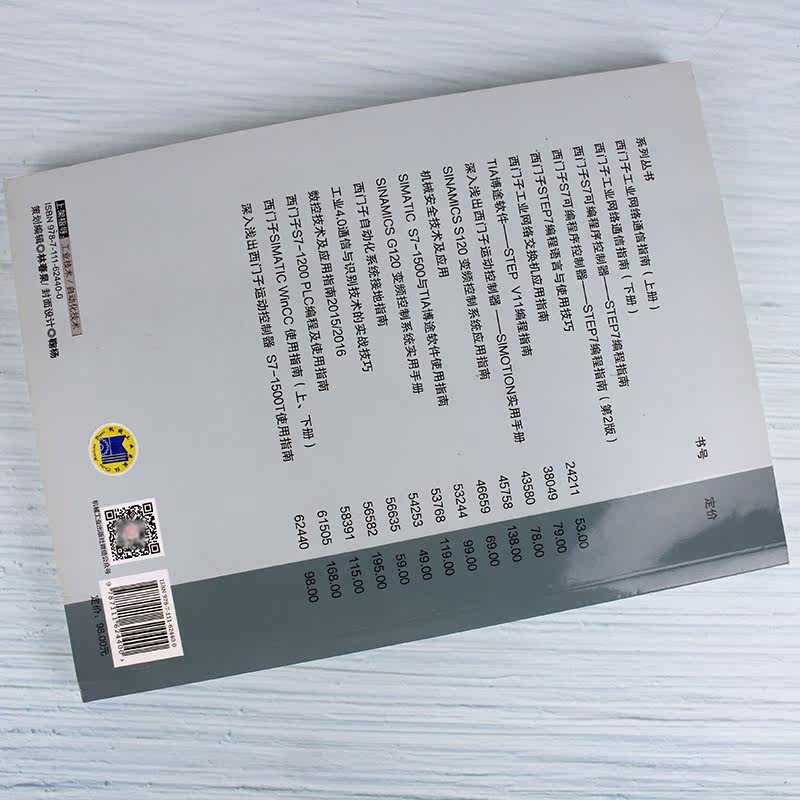
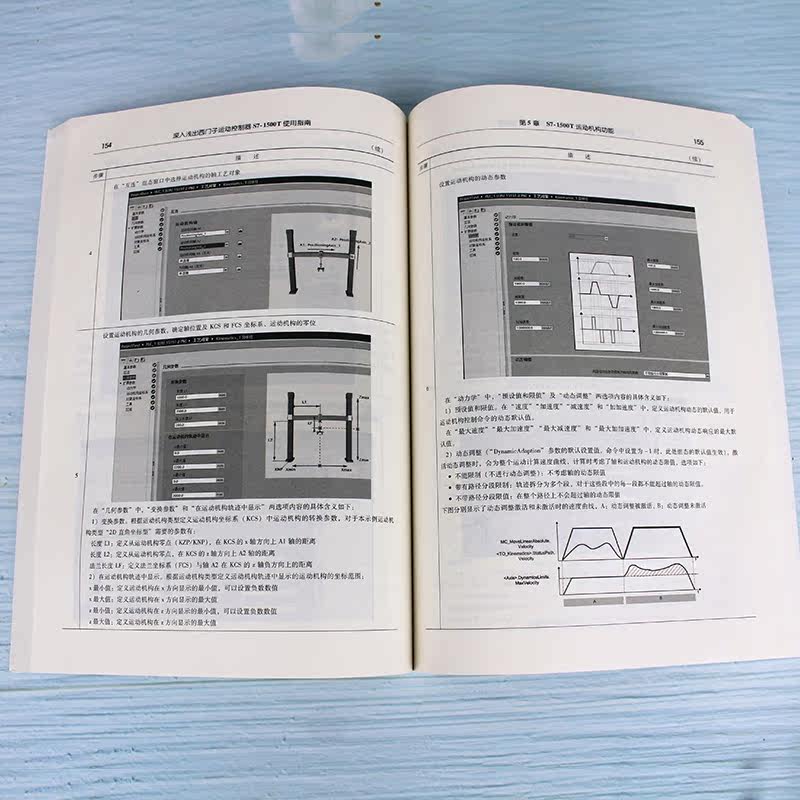
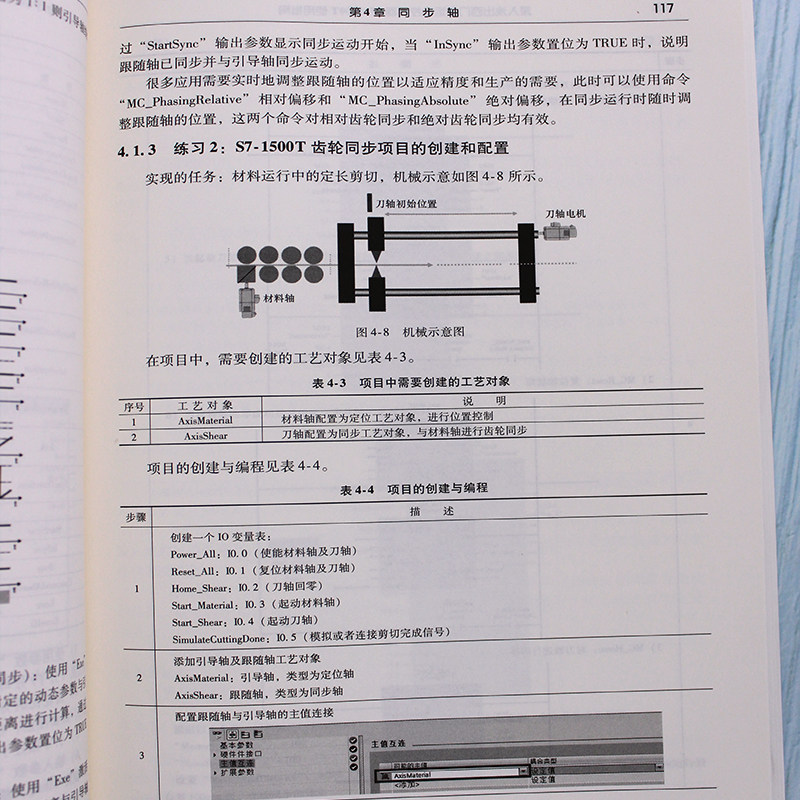
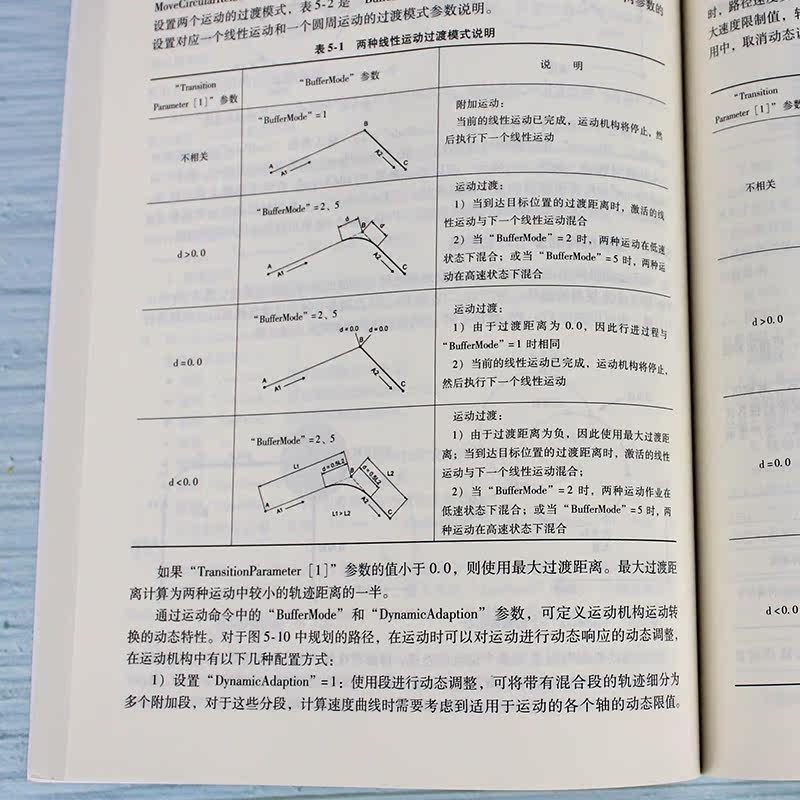

Название продукта:  Руководство по управлению контроллером движения SIMONO S7-1500T Руководство пользователя
Автор:  Siemens (China) Co., Ltd. Редактор Zhang Xueliang Заместитель редактора
Рыночная цена: 98.00
Номер ISBN: 9787111624400
Издание: 1-1
Дата публикации: 2019-06
Количество страниц: 333
Количество слов: 529
Издательство:  Machinery Industry Press

  Эта книга в основном вводит базовые знания в области обучения и разработки контроллеров движения. Глава 1 представляет программную и аппаратную структуру и связанные с ним инструменты выбора продукта, конфигурацию типичных решений и используйте программное обеспечение для моделирования в качестве примера для выполнения начального Подготовка программирования управления движением .; Глава 2 Описание операции связи на основе профилировая вводит конфигурацию, оптимизацию и конфигурацию различных сервоприводов в Siemens; глава 3 ~ 6 вводит использование различных объектов процесса и дает фактические боевые случаи; 7 Глава вводит функции безопасности неисправностей, чтобы обеспечить безопасность личного и оборудования; глава 8 принимает концепцию цифровизации в качестве ядра и вводит процесс цифровой виртуальной отладки через несколько случаев; Глава 9 вводит обычно используемые стандартизированные и модульные библиотеки программ с высокой эффективностью.

Каталог
последовательность
Глава 1 Обзор продукта
1.1 Обзор
1.1.1 Введение продукта управления движением Siemens.
1.1.2 S7-1500T/TF-характеристики продукта серии
1.2 Аппаратное обеспечение, модуль процесса и введение диска
1.2.1 Аппаратная структура и интерфейс
1.2.2 Сетевая архитектура
1.2.3 Расширение модуля процесса
1.2.4 Платформа привода подходит для различных приложений
1.3 Структура программного обеспечения, спортивные ресурсы и инструменты отбора
1.3.1 MACCES ВВЕДЕНИЕ
1.3.2 Введение блока организации
1.3.3 Спортивная функциональная структура
1.3.4 Спортивные ресурсы
1.3.5 Инструмент выбора
1.4 Общая структура управления системой
1.4.1 Метод общения профила
1.4.2 Моделирование или импульсная форма
1.4.3 Типичное применение и типичная схема конфигурации
1.5 Подготовка и подключение к оборудованию.
1.5.1 BOTU Software
1.5.2 Боту программное обеспечение&Ldquo; портальный вид” примечание
1.5.3 Программное обеспечение“ Просмотр проекта” примечание
1.5.4.
1.5.5 Программное обеспечение моделирования PLCSIM/PLCSIM
1.5.6 Виртуальная отладка основных проектов
1.5.7 Другие связанные варианты и введение программного обеспечения для инструментов
Глава 2 S7-1500T/TF Communication с драйверами
2.1 Обзор общения Profidrive
2.1.1 Категория приложения
2.1.2 Обычно используемые сообщения
2.2 Обзор связи PROFINET
2.2.1 Обзор
2.2.2 Система Profinet IO
2.2.3 PROFINET IO RT и IRT
2.2.4 Режим времени
2.2.5 Адрес устройства IO
2.3 Экземпляры связи S7-1500T и V90 PN
2.3.1 V90 PN Аппаратная конфигурация и оптимизация
2,4 S7-1500T и S210 примеры связи
2.4.1 Конфигурация и оптимизация оборудования S210
2.4.2 S7-1500T и S210 Configururation
2,5 S7-1500T и S120 (на основе программного обеспечения StartDrive) Communication Communication
2.5.1 Конфигурация и оптимизация оборудования S120
2.5.2 S7-1500T и S120 Configururation
Глава 3 оси скорости и ось позиционирования
3.1 Основная концепция оси
3.1.1 Введение Оси скорости
3.1.2 Введение в ось позиционирования
3.1.3 Создайте основные параметры вала и оси
3.2 Настройки устройства приводящего устройства оси
3.3 Настройки параметров машины оси и кода
3.3.1 Настройки данных энкодера измерения
3.3.2 Настройки механических параметров
3.4 Динамическое значение по умолчанию
3.5 Аварийная остановка
3.6 Ограничение местоположения
3.6.1 Ограничение местоположения
3.6.2 Динамические ограничения
3.6.3 Ограничения крутящего момента
3.6.4 Фиксированное стоп -тестирование
3.7
3.7.1 Обзор
3.7.2 Активно вернуть ноль
3.7.3 пассивное возвращение ноль
3.7.4 Вернуться к нулю напрямую (установить нулевое положение)
3.7.5 Коррекция энкодера абсолютного значения
3.7.6 Сброс положения нулевого статуса
3.8 Функция мониторинга положения оси
3.9 Цепь управления оси
3.9.1 Динамическая функция управления сервоприводом (DSC)
3.9.2 Петля управления
3.9.2 Петля управления
3.10 Управление движением базовое программирование команды
3.10.1 Команда управления движением и описание синхронизации
3.10.2 Включить и команду Остановки
3.10.3 Команда управления осью скорости и вала позиционирования
3.10.4 Предел крутящего момента оси к команде с фиксированным блоком передачи
3.11 Запрос и обработка Craft Object
3.12“TRACE” функция для отслеживания состояния объекта процесса
3.13 Упражнение 1: S7-1500T Скорость и управление позиционированием Создание и конфигурация проекта проекта
Глава 4 Синхронная ось введение
4.1 Обзор
4.2 Функция синхронизации электронных передач
4.2.1 Синхронизация по сравнению с электронным передачей (“MC_GearIn&rdquo)
4.2.2 Абсолютная синхронизация передачи (MC_GEARINPOS)
4.2.3 УПРАЖНЕНИЕ 2: S7-1500T Синхронный проект Gear Create and Configuration
4.3 Функция синхронизации электронного кулачка
4.3.1 Электронные инструменты редактирования CAM в программном обеспечении BOTU
4.3.2 Функция синхронизации CAM
4.3.3 УПРАЖНЕНИЕ 3: Создание и конфигурация S7-1500T
4.4 Руководящий вал в сочетании с фактическим значением реальной оси или энкодера
4.4.1 Введение в параметр связи фактического значения
4.4.2 Расчет параметров предварительного разрыва
4.5 лжи синхронизации
Глава 5 S7-1500T Функция спортивного агентства Введение
5.1 Обзор
5.2 Основная концепция объекта процесса спортивного учреждения
5.2.1 Основной принцип работы объекта процесса спортивного учреждения
5.2.2 Основные знания координат и кадров
5.2.3 Краткое описание типов спортивных механизма
5.2.4 Позитивная инверсия спортивных учреждений
5.2.5 Типы движений спортивных учреждений
5.2.6 Несколько соединений в спортивных учреждениях
5.2.7 Региональное наблюдение за спортивными учреждениями
5.2.8 Конфигурация объекта процесса спортивного учреждения
5.3 Отладка спортивных учреждений
5.3.1 Панель управления спортивным агентством
5.3.2 Траектория спортивного учреждения
5.4 Введение в программы спортивного агентства
5.4.1 Спортивный статус и оставшиеся расстояния
5.4.2 Прерывать, продолжить и остановить упражнения
5.4.3 Спортивная зона
5.4.4 Инструменты
5.4.5 Настройки системы координат
5.5 УПРАЖНЕНИЕ 4: Нарисуйте команду интерполяции пути“S” кривая
Глава 6 Функция расширения введение
6.1 Внешний энкодер
6.1.1 Аппаратное обеспечение, поддерживаемое внешним энкодером
6.1.2 Подключите энкодер через модуль процесса (TM)
6.1.3 через Profinet/Profibus (ProfiDrive) Кодер связи связи
6.1.4 через кодер соединения водителя
6.2 Вход измерения
6.2.1 Аппаратное обеспечение, которое поддерживает измерение входной функции
6.2.2 Измерение описания функции ввода
6.2.3 Используйте ET200SP TM -таймер DIDQ в качестве конфигурации измерения ввода
6.2.4 Используйте ProFIRIVE (быстрый вход на S120 CU) в качестве конфигурации входа измерения
6.2.5 Шаги конфигурации для измерения объекта процесса ввода
6.2.6. Команда измерения ввода
6.2.7 УПРАЖНЕНИЕ 5: Внедорожник S7-1500T в приложении в знаках
6.3 Траектория выходной кулачки и кулачка
6.3.1 Аппаратное обеспечение, используемое для траекторий выходного кулачка и кулачка
6.3.2 Описание функции вывода и траектории CAM CAM
6.3.3 Используйте ET200SPTM -таймер DIDQ в качестве конфигурации выходного камеры
6.3.4 Используйте модуль цифрового вывода в качестве конфигурации выходного камеры
6.3.5 Шаги конфигурации процессов траектории вывода CAM и CAM
6.3.6 Команды вывода и выходной траектории CAM
6.3.7 Упражнение 6: S7-1500T Электронная передача синхронная и выходная кулачка
7 Функция безопасности персонажа
7.1 Обзор спецификаций безопасности неисправностей
7.2 Реализация механической безопасности
7.3 Введение в функцию безопасности дисков
7.3.1 Основная функция безопасности
7.3.2 Функция безопасности расширения
7.3.3 Усовершенствованная функция безопасности
7.4 Safety Plc введение
7.5 Шаги реализации для реализации функций безопасности на основе Profisafe
7.5.1 Настройте драйвер и безопасность PLC
7.5.2. Настройте сообщение управления безопасности драйвера и программу управления безопасностью записи в Security PLC
7.5.3 Настройте функцию безопасности драйвера
7.5.4 Функция безопасности проверки
Глава 8 S7-1500T Виртуальная функция отладки
8.1 Резюме функции виртуальной отладки
8.2 Обзор MCD
8.3 Виртуальная отладка приложения. Случай 1: Моделирование управления позиционированием
8.4 Виртуальная отладка приложений 2: MCD -моделирование кривой CAM
8.5 Виртуальная отладка приложений 3: Моделирование функций спортивного учреждения
8.6 Виртуальная отладка приложения. Случай 4: Данные перекрестные ссылки двух виртуальных ПЛК
Глава 9 Общее библиотека Введение и FAQ
9.1 Библиотека функций управления осью (LaChiSctrl)
9.1.1 Обзор
9.1.2 Функциональный блок, содержащийся в библиотеках
9.1.3 Пример использования библиотечных файлов
9.2 Библиотека непериодической коммуникации (Lacyccom)
9.2.1 Обзор
9.2.2 Функциональный блок, содержащийся в библиотеках
9.2.3 Пример использования библиотечных файлов
9.3 Drive_lib
9.3.1 Обзор
9.3.2 Функциональный блок, содержащийся в библиотеках
9.3.3 Пример использования библиотечных файлов
9.4 Библиотека функций динамической генерации функций кривой кулачка
9.4.1 Кривая CAM генерируется динамикой программирования
9.4.2 Пример использования библиотечных файлов
9.5 Библиотека функций Flying Saw
9.6 Библиотека коррекции цветовой метки
9.6.1 Обзор
9.6.2 Функциональный блок Используйте примеры
9.7 Библиотека функций управления объемом и управления натяжением.
9.8 Библиотека функций управления спортивным агентством
9.8.1 Библиотека управления спортивным механизмом (LKINCTRL)
9.8.2 Шаблон управления спортивной системой HMI
9.9 Общие вопросы
9.9.1 MC_Power, чтобы допустить ошибки
9.9.2 S120 Power Module Start с помощью связи
9.9.3 Оптимизация скорости скорости привода и оптимизация кольца положения оси
9.9.4

