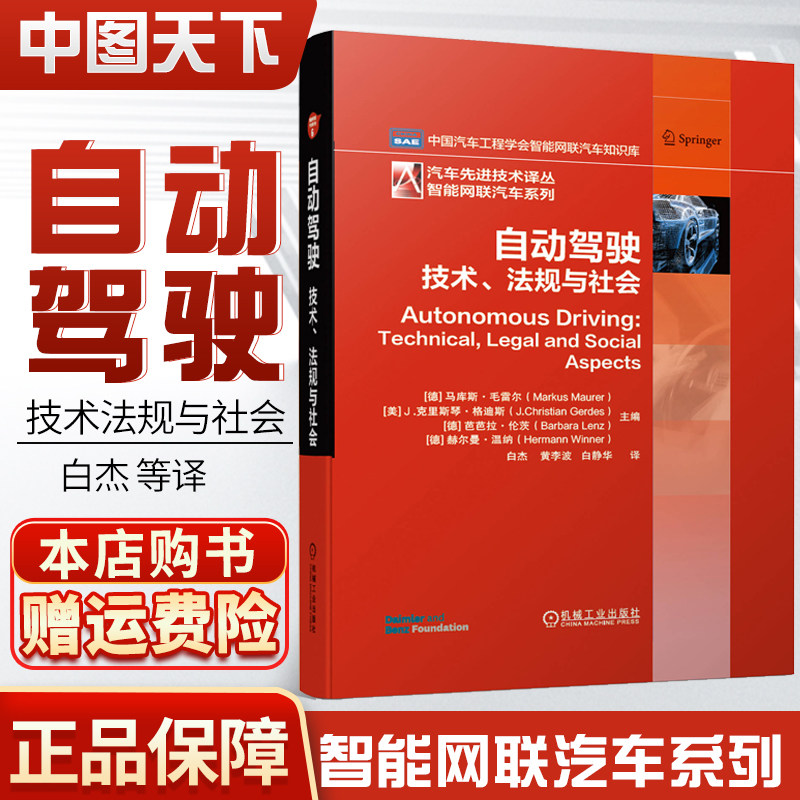
Автономное вождение технические правила и социальные автомобильные передовые технологические переводы, интеллектуальные серии транспортных средств автономных транспортных средств автономных транспортных средств Архитектура технологий, автономная книга платформы для развития вождения Bosch Company


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара


- Информация о товаре
- Фотографии

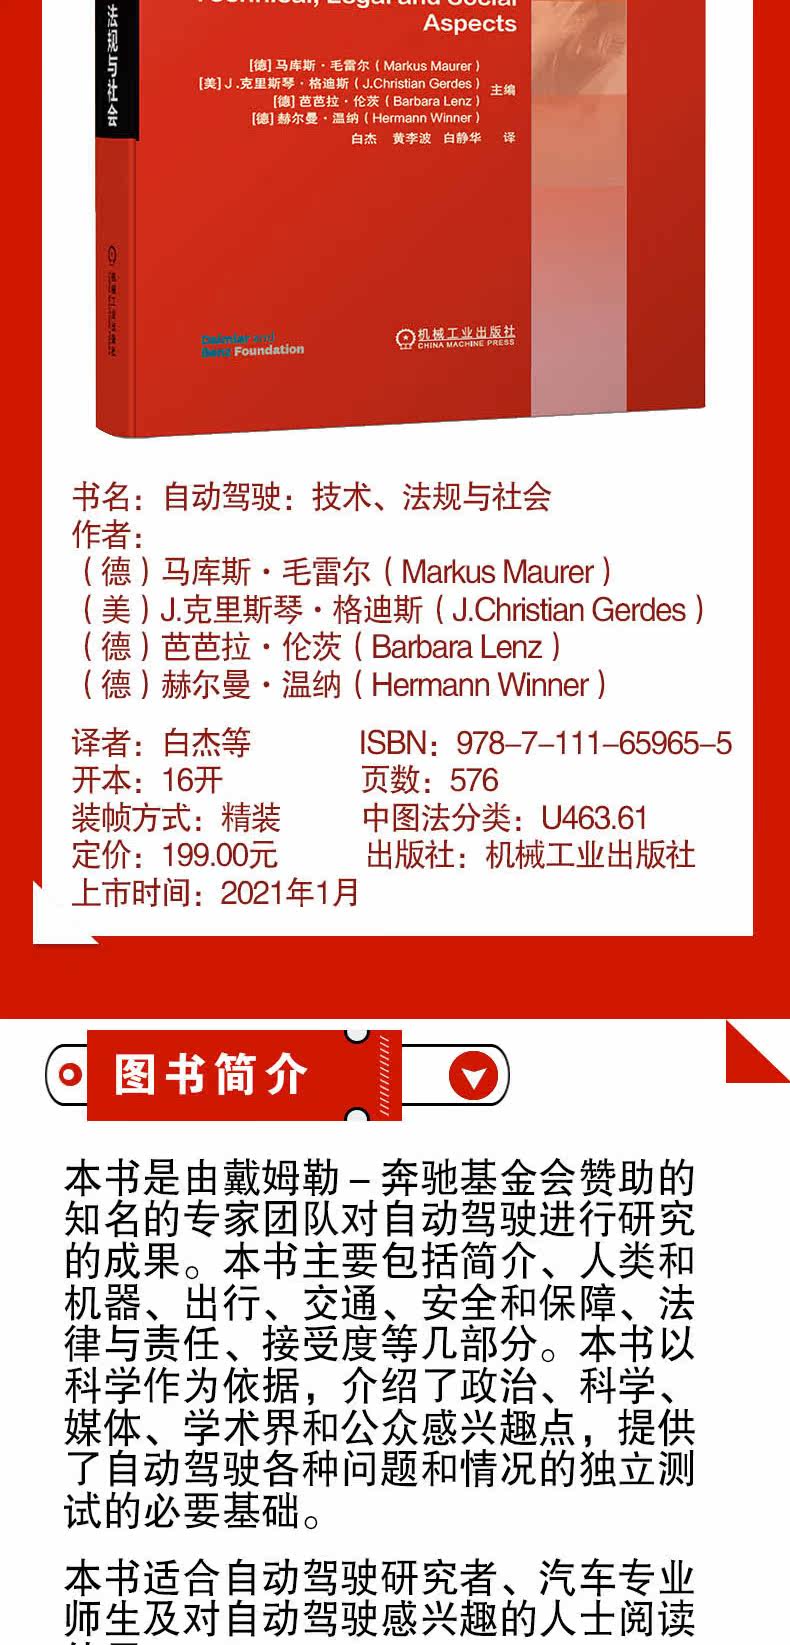
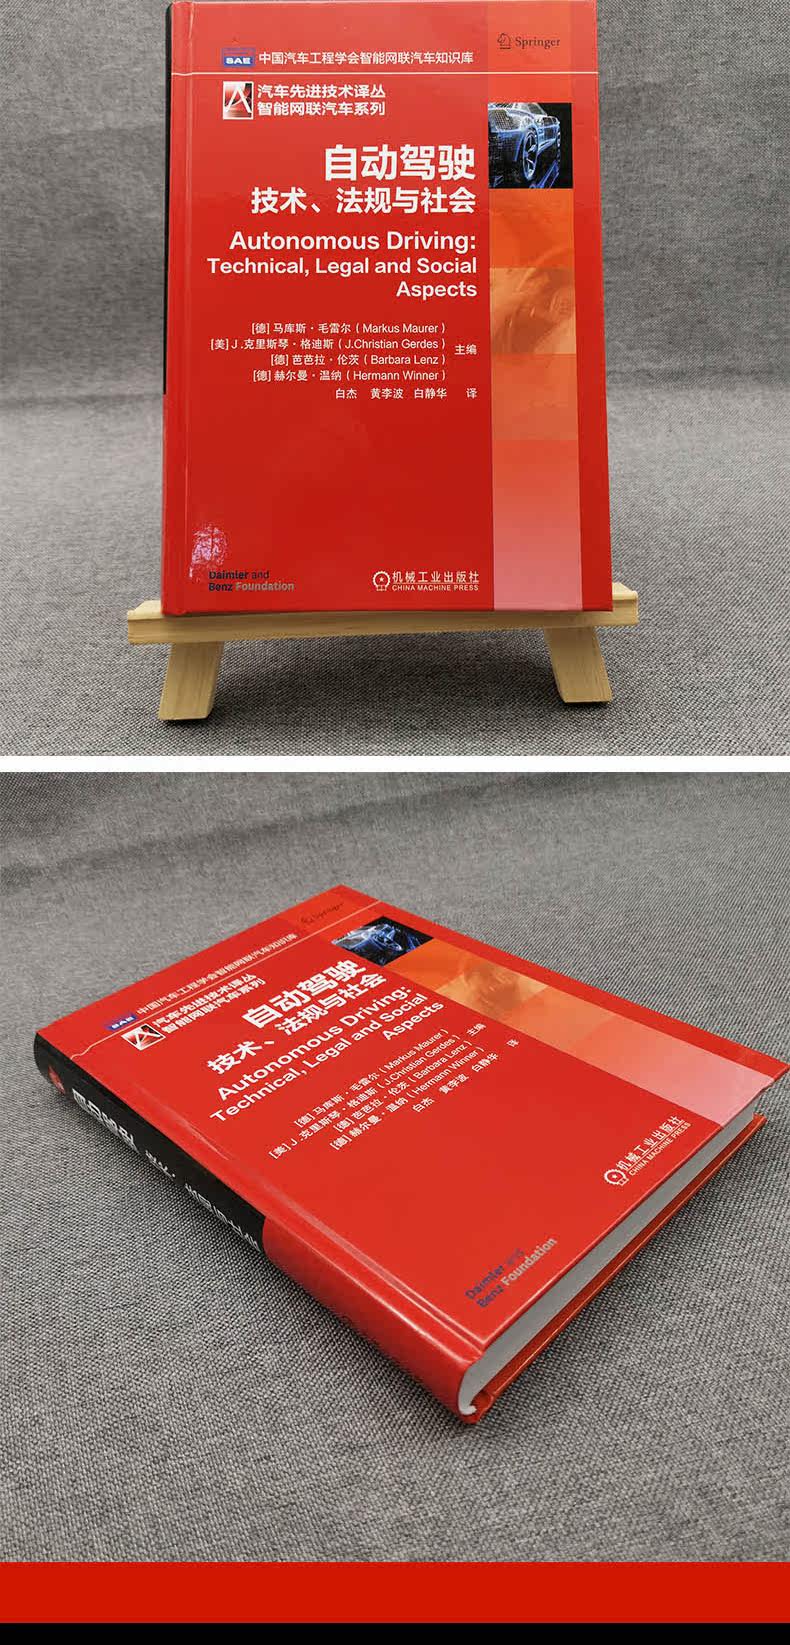

Номер ISBN: 9787111659655
Заголовок:  Автоматическое вождение: технология, правила и общество
Автор: нет
Цена:  199,00 Юань
Это костюм: нет
Название издательства:  Machinery Industry Press
Опубликованная дата: 2020-09

Эта книга является результатом исследования автономного вождения известной команды экспертов, спонсируемых Фондом Daimler-Benz.Эта книга в основном включает в себя введение, люди и машины, поездки, транспорт, безопасность и безопасность, право и ответственность, принятие и другие детали.Основываясь на науке, эта книга вводит интересы политики, науки, средств массовой информации, академических кругов и общественности и обеспечивает необходимую основу для независимого тестирования различных проблем и ситуаций автономного вождения.
Эта книга подходит для исследователей с самостоятельным вождением, учителей и студентов автомобилей, а также для тех, кто заинтересован в автономном вождении.

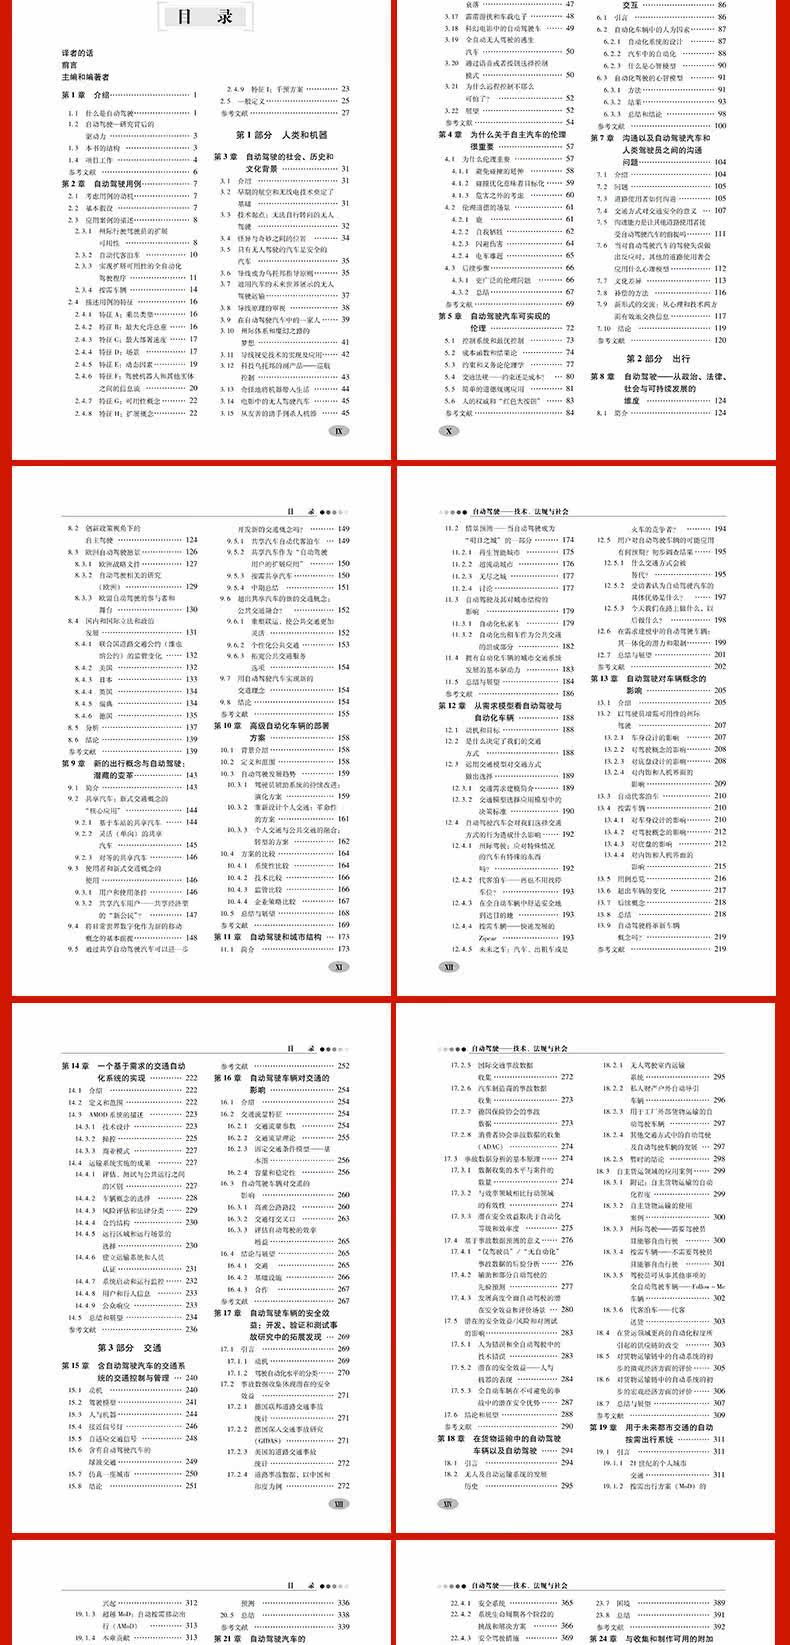
Предисловие
Главный редактор и редактор
Глава 1 Введение 1
11 Что такое автономное вождение 1
1.2 Автономное вождение—
Водитель 3
1.3 Структура книги 3
1.4 Project Work 4
Ссылки 6
Глава 2 Автономный вариант использования вождения 7
21 Мотивация для рассмотрения вариантов использования7
22 Основное предположение 7
23 Описание случаев применения 8
231 Расширение межгосударственных водителей
Доступность 8
232 Автоматическая парковка 10
233 Достигнуть полную автоматизацию расширенной доступности
Процедура вождения 11
234 по требованию.
24 Опишите особенности вариантов использования 16
241 Особенность A: Экипаж Тип 16
242 функция B: большой допустимый общий вес 16
243 функция C: большая скорость развертывания 17
244 функция D: Сцена 17
245 функция E: динамический фактор 19
246 функция F: роботы и другие сущности
20 Информационный поток между
247 функция G: концепция юзабилити 22
248 функция H: расширенная концепция 22
249 функция I: план вмешательства 23
25general определение 25
Ссылки 27
1 часть людей и машин 3 главы общества, истории и
Культурный фон 31
31 Введение 31
3.2 Ранние авиационные и радиотехнологии заложили фонд
Основы 31
3.3 Техническая отправная точка: никто, кто не может повернуть сам
Вождение 32
34 Положение между странностью и Wonder34
3.5 только автомобили без водителя безопасны
Автомобиль 35
36 провода становятся утопийскими принципами 35
3.7 Будущий мир GM не показывает человека
Вождение транспорта 37
38 Обзор принципа проводников 38
39 Семья в автомобилях с самостоятельным вождением39
3.10 Межгосударственная система и волшебная дорога
Мечта 41
311 Реализация и применение технологии проводящего зрения 42
3.12 Побочные продукты технической утопии——
Контроль 43
313 странно принести машины в Life44
3.14 Автомобиль без водителя в фильме 45
315 от дружелюбного помощника в машине убийства 45
3.16 Рост микроэлектроники и концепция проводов
Осень 47
317 Лейтенант и автомобильная электроника 48
3.18-племенные фильмы о самостоятельном вождении 49
3.19 Полностью автоматический беспилотный побег
Автомобиль 50
320 управление через выбор голоса или кнопки
Режим 50
3.21 Почему пульт дистанционного управления не так
Страшный?52
Содержимое таблицы ●●●●●●●служил труд.——
Ссылки 54
Глава 4 Почему об этике независимых автомобилей
Очень важно57
41 Почему этика важна 57
411 Расширение избегания столкновений58
412 Оптимизация столкновения означает нацеливание 59
413 Соображения за пределами опасности 60
42 Этика и моральный сценарий 61
421 Олень 61
422 самопожертвования 62
423 уклоняется от повреждения 64
4 24.
43 Следующие шаги 66
431broader Ethical Assues66
432Summary 67
Ссылки 69
Глава 5: Что можно достичь автономными транспортными средствами
Этика 72
51 Система управления и оптимальное управление 73
52 Функция стоимости и теория последствий 74
5.3 Этика ограничения и зависимости 77
5.4 Правила дорожного движения——80
55 Простые моральные правила применение 81
5.6 Люди“ большая красная кнопка”83
Рекомендации 84
Глава 6: Человеческие и автономные агенты
Взаимодействие 86
61 Введение 86
62 Человеческий фактор в автоматических транспортных средствах87
621 Проектирование системы автоматизации87
622 Автоматизация в автомобиле 88
623 Что такое ментальная модель 90
6.3 Ментальная модель автоматического вождения 91
631 Метод 91
632 Результаты 93
633summary и заключение 98
Ссылки 100
Глава 7 Коммуникация и автономные автомобили и
Общение между водителями -людьми
Вопрос 104
71 Введение 104
72 Вопрос 105
73 Как общаться с дорожными пользователями105
74
7.5 Навыки общения для пользователей других дорог будут приняты на
Это зависит от автомобилей самостоятельного вождения 111
7.6 При вождении ошибок в автономных транспортных средствах
Когда возникает реакция, другие пользователи дорожного движения будут
Какая психологическая модель применить 112
77 Культурные различия 113
78 Метод компенсации 116
7.9 Новые формы общения: как из психологических, так и из технических аспектов
Эффективно обмениваться информацией 117
710Conclusion 119
Ссылки 120
2 части проезжают 8 глав автономного вождения——
Размер 124
81 Введение 124
8.2 С точки зрения инновационной политики
Самостоятельное вождение 124
83 Европейское видение автономного вождения 126
831 Европейский стратегический документ 127
832 исследования по автономному вождению
(Европа) 129
833 участники автономного вождения ЕС и
Этап 130
84 Внутреннее и международное законодательство и политика
Разработка 131
841 Конвенция Организации Объединенных Наций по дорожному транспорту (Viyes
132
842USA 132
843japan133
844uk134
845sweden134
846germany 135
85 Анализ 137
86Conclusion 139
Ссылки 139
Глава 9 Новая концепция путешествий и автономное вождение:
Скрытое изменение 143
91 Введение 143
9.2 Обмен автомобилями: новый тип концепции транспорта
&Ldquo; основное приложение”144
921Station Shared Car 144
922 Гибкий (односторонний) обмен
Автомобиль 145
923 равный общий автомобиль 146
93 пользователи и новые концепции трафика
Используйте 146
931 Условия пользователя и использования 146
932 Пользователи автомобиля.——
из&Ldquo; новый гражданин”?147
94 Цифровизация Daily World как нового мобильного телефона
Основная предпосылка концепции 148
9.5 через обмен автономными транспортными средствами мы можем дополнительно
Разработать новые концепции трафика?149
951 Автоматическая парковка камердинера для общих автомобилей 149
952 общий автомобиль как“
Расширенное приложение для пользователей”150
953 общие автомобили по требованию 150
954 Промежуточное резюме 151
96 Новые концепции дорожного движения для общих автомобилей:
Интеграция общественного транспорта?152
961 RESHAPE Межмодальный транспорт, чтобы сделать общественный транспорт больше
Гибкий 152
962 персонализированный общественный транспорт 153
963 расширяют услуги общественного транспорта
Вариант 154
97 Используйте автономные транспортные средства, чтобы реализовать новые
Концепция трафика 154
98conclusion 154
Ссылки 155
Глава 10 Развертывание передовых автомобилей автоматизации
План 158
101 Введение. 158
102Definition и Scope 158
103 Тенденция развития автономного вождения 159
1031 Непрерывное улучшение системы помощи водителю:
Эволюционный план 159
1032 перестройка личного транспорта: революционный
План 161
1033 Интеграция личного транспорта и общественного транспорта:
План трансформации 162
104 Сравнение схем164
1041 Систематическое сравнение 164
1042Technical сравнение166
1043 Сравнение регулирования 166
1044 Сравнение корпоративных стратегий 167
105Summary и Outlook 168
Ссылка 169
Глава 11 Автономное вождение и городская структура 173
111 Введение 173
112 Прогноз сценария——
&Ldquo; город завтра” часть 174
1121 Recycled Smart City 175
1122 Mobile City 176
1123 Бесконечный город 177
1124 Обсуждение 177
11.3automatic вождение и его городская структура
Воздействие 179
1131Automated Private Car 179
1132 Автоматические такси в качестве общественного транспорта
Компонент 182
11.4 Городская транспортная система с автоматизированными транспортными средствами
Основная движущая сила развития183
115Summary и Outlook 184
Ссылки 186
Глава 12: Просмотр автономного вождения из модели спроса
Автоматизированный автомобиль 188
121 Мотивация и цель 188
122 Что определяет нашу транспортировку
Путь 188
123 Используйте модели трафика для борьбы с режимами трафика
Сделать выбор 189
1231 Введение в моделирование спроса на трафик 189
1232 Модель выбора приложения модели трафика
Стандарты принятия решений 190
124 автомобили с самостоятельным вождением выберут для нас трафик
Какое влияние оказывает поведение метода?
1241 Межгосударственное вождение: реагирование на особые обстоятельства
В машине есть что -то особенное
Это?192
12 42vocational Parking——
Парковка?193
1243 удобно и безопасно в полностью автоматических транспортных средствах
Прибытие в пункт назначения 193
1244 по требованию——
Zipcar193
1245 автомобилей будущего: автомобиль, такси или
Конкурент поезда?194
125 Возможные приложения пользователей к автономным транспортным средствам
Каковы ваши ожидания?Предварительные результаты обследования 195
1251, какой будет способ транспортировки
Альтернатива?195
1252 респонденты считают, что автономные транспортные средства
Каковы конкретные преимущества?197
1253 Что мы делаем сегодня в дороге,
Что делать потом?198
126 Автономные транспортные средства в моделировании спроса:
Его потенциал и ограничения интеграции199
127Summary и Outlook 201
Рекомендации 202
Глава 13: Концепция автономного вождения транспортных средств
Воздействие 205
131 Введение 205
132 Межгосударства с повышением водителя доступности
Вождение 207
1321 Влияние дизайна тела 207
1322 Влияние на концепцию вождения 208
1323 воздействие на дизайн шасси208
1324 для интерфейса интерьера и человеческого компьютера
Воздействие 209
133 Автоматическая парковка 210
134 по требованию 210
1341 Влияние на дизайн кузова автомобиля 210
1342 Влияние на концепцию вождения 212
1343 Влияние на шасси 212
1344 для интерфейса и человеческой машины
Воздействие 215
135 Обзор вариантов использования 216
136 Изменения в транспортном средстве 217
137 последующая концепция 218
138Summary 218
13.9 Автономное вождение будет инновационным
Концепция?219
Ссылка 219
Глава 14 Автоматизация трафика на основе спроса
Внедрение системы 222
141 Введение 222
142Definition и Scope 222
143 Описание системы AMOD 223
1431 Технический дизайн 223
1432 Control 225
1433 Модель Business 227
144 Результаты реализации транспортной системы 227
1441 между оценкой, тестированием и публичной работой
Разница 227
1442 Выбор концепции транспортного средства 228
1443 Оценка риска и юридическая классификация 229
1444 Структура контракта 230
1445 Работа и сценарий эксплуатации
Выберите 230
1446 Создание транспортной системы и персонала
Сертификация 231
1447 Запуск системы и мониторинг системы 232
1448 Информация пользователя и пешеходов 233
1449 Общественный ответ 233
145Summary и Outlook 234
Ссылки 236
3 части транспорта Глава 15 Транспортной системы, включая автомобили с самостоятельным вождением
Унифицированный контроль трафика и управление 240
151 Мотивация 240
152 модель вождения 241
153 Человек и машина 244
154 Сигнал близости 246
155 Адаптивный сигнал дорожного движения 248
156, содержащие автомобили с самостоятельным вождением
Зеленая волна трафик 249
157 Моделирование города 250
158Conclusion 251
Ссылки 252
Глава 16: Автономные автомобили для движения
Воздействие 254
161 Введение 254
162 Характеристики потока трафика 254
1621 Параметры потока трафика 254
1622 Теория потока трафика 255
1623 Модель условий фиксированного трафика—— база
Эта картина 256
1624 емкость и стабильность 256
16.3 Автономные автомобили для движения
Воздействие 260
1631 Скоростная серия 260
1632 Светофорный перекресток 263
1633 оценить эффективность автономного вождения
Получите 265
164 Заключение и перспективы 265
1641 Транспорт 265
1642 Инфраструктура 266
1643 Сотрудничество 267
Ссылки 267
Глава 17 Безопасные эффекты автономных транспортных средств
Хорошо: разработка, проверка и тестирование
Поэтому расширенные открытия в исследовании 269
171 Введение 269
1711 Мотивация 269
1712 Классификация уровня автоматизации вождения 270
17.2 Сбор данных об авариях отражает потенциальную безопасность
Преимущества 271
1721 Германский федеральный дорожный дорожный аварий
Статистика 271
1722 углубленные исследования по дорожном происшествии в Германии
(Гидас) 271
1723 дорожно -транспортные происшествия в Соединенных Штатах
Статистика 272
1724 Данные о дорожно -транспортных происшествиях, с Китаем и
Индия в качестве примера 272
1725 данных международных дорожных аварий
Соберите 272
1726Accident Данные для автопроизводителей
Соберите 273
17 27 несчастных случаев немецкой страховой ассоциации
Данные 273
1728 Сбор данных об авариях потребительских ассоциаций
(ADAC) 274
173 Основные принципы анализа данных об аварии 274
1731 Уровень сбора данных и корпуса
Номер 274
1732 по сравнению с областью эффективности
Эффективность 274
1733 потенциальные преимущества безопасности зависят от автоматизации
Уровень и эффективность 275
174
1741&Ldquo; только вождение”/“ нет автоматизации”
Задний анализ данных об аварии276
1742 Assisted и частично автономное вождение
Априорное прогноз 277
1743 Разработка потенциала очень комплексного автономного вождения
В сценариях по обеспечению безопасности и оценке 280
175 Потенциальные преимущества безопасности/риски и тестирование
Влияние 283
1751 человеческая ошибка и полностью автономное вождение
Техническая ошибка 283
1752 потенциальные преимущества безопасности——
Производительность машины 284
1753 неизбежная вещь для полностью автоматических транспортных средств
Поэтому потенциальные преимущества безопасности 287
176 Выводы и перспективы 288
Ссылки 290
Глава 18 Автономное вождение в грузовом транспорте
Транспортные средства и автономное вождение 294
181 Введение 294
182 Разработка беспилотных и автоматических транспортных систем
История 295
1821 Крытый транспорт
Система 295
1822 Наружное автоматическое руководство частной собственности
Автомобиль 296
1823 самообслуживание для транспорта грузов за пределами фабрики
Мобильный автомобиль 297
1824 Автономное вождение в других способах транспорта
и разработка автономных транспортных средств297
1825 Временное заключение 298
183 случая применения в области независимого груза 299
1831 Приложение: автоматическая транспортировка автономных товаров
299 степень трансформации
1832 Использование независимого грузового транспорта
Случай 300
1833 Межгосударственное вождение—&Mdash;
И может путешествовать 300 свободно
1834 по требованию——
И может путешествовать 301 свободно
1835 Драйвер может заниматься другими вопросами
Полностью автономный водительский автомобиль——Follow-Me
Автомобиль 302
1836vest парковка——
Доставка 303
184 Более высокая степень автоматизации в грузовом поле
303 Изменения в цепочке поставок вызваны
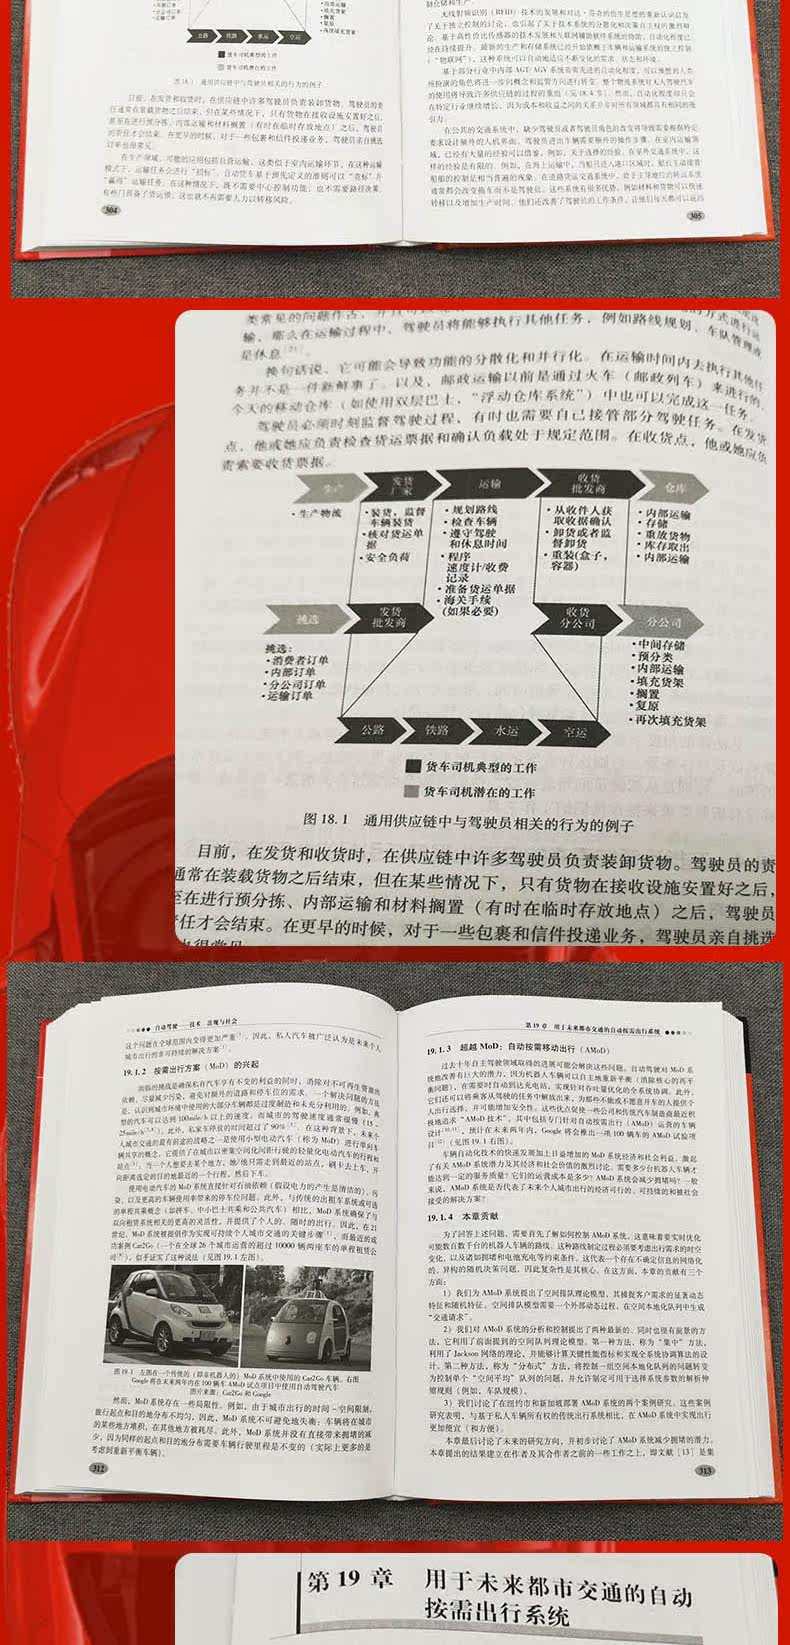
18.5 Первоначальная система автоматической системы в цепочке транспорта грузов
Оценка микроэкономики на шаге 305
186 Инициация автоматической системы в цепочке транспорта грузов
Макроэкономическая оценка шага 306
187Summary и Outlook 307
Ссылки 309
Глава 19 Автоматическое использование для будущего городского трафика
По запросу системы путешествий 311
191 Введение 311
19121 -й век отдельный город
Транспорт 311
1912 План путешествий по требованию (MOD)
Восстание 312
1913Mod: автоматически выходить по мере необходимости
Ряд (AMOD) 313
1914 Вклад в эту главу 313
192 Моделирование и контроль системы AMOD 314
1921 Amod System Space Queue
Модель 314
1922 контроль системы AMOD
Метод 315
1923 против 317
193 Оценка системы AMOD 317
1931 Пример I: AMOD в
Нью -Йорк 317
1932 тематическое исследование II: AMOD находится в новом
Сингапур 318
194 Будущие направления исследований 321
1941 Будущее моделирование и контроль
Исследование 321
1942 Будущее исследование оценки AMOD322
195Summary 322
Ссылка 323
4 части безопасности и безопасности Глава 20 Главы восприятия автономных машин вождения
Прогноз 327
201 Введение 327
202 Восприятие машины 328
2021 Область и оснащена 328
2022 Характеристики экологической модели 330
203, имея дело с неопределенным восприятием машины
Метод 331
2031 Неопределенная область 331
2032 Неопределенность состояния 332
2033 Есть неопределенность 333
2034 Классификация неопределенная 335
2035Summary 335
204 Влияние на способность к восприятию машины
Прогноз 336
205Summary 338
Ссылка 339
Глава 21: Автомобили с самостоятельным вождением
Опубликовано 341
211 Введение 341
212 Текущие концепции тестирования в автомобильной промышленности343
213 Требования к концепции тестирования 346
2131 Стандарт достоверности 346
2132 Стандарт эффективности 346
214 Особенности автономного вождения 347
2141 Автоматизация и полностью автоматическая дорожные транспортные средства
Сравнение 347
2142 Правила по авиации, железной дороге и дорожному движению
Сравнение 348
215 Проблемы с открытием полностью автоматического производства транспортных средств
(“ утвердить ловушку”) 350
2151 Текущая концепция автономного тестирования вождения включает
Эффективность 350
21 млн. КОЛЕСТВА ТЕСТРЕВЕНИЯ
Производство полностью автоматических транспортных средств 351
216 Возможные методы решения испытаний354
2161Reuse утвержденного
Функция 354
2162.
217Conclusion 357
Ссылка 358
Глава 22 Могут ли независимые транспортные средства научиться?360
221 Введение 360
222 Транспортные средства, среда и драйверы (поведение)
Узнайте 360
223 Система технологий обучения 361
2231 Различные процессы машинного обучения
Обзор 362
2232 Пример 364
224 Замена обучения водителя (поведения)
Автоматизация 364
2241 Система безопасности 365
2242 жизненный цикл системы каждого этапа
Проблемы и решения 366
2243 меры безопасного вождения 369
225 Автоматизация как коллективное обучение
Часть 372
226Conclusion 373
Ссылки 374
Глава 23 Безопасность в автономных транспортных средствах
План 377
231Safety Статус 377
2311 вождение используется в серии массовых автомобилей
Статус безопасности вспомогательной системы 378
2312 Безопасность экспериментальных транспортных средств автономного вождения
Статус 379
2313Summary 382
232 используется в массовом производстве в других областях
План безопасности 382
2321 железнодорожный автомобиль 382
2322 чистое электрическое управление приводами
(X-by-wire) 383
2323 Робот 383
2324 Технология электростанций 384
233 Статус безопасности в вариантах использования 384
2331. В случае использования 1: драйвер в качестве подготовки
Межгосударственная автоматизация с параметрами расширения
Вождение 385
2332Sage Case 2: Автоматический представитель клиента
Парковка 385
2333 Примеры использования 3: драйвер в качестве подготовки
Полностью автоматически с опциями расширения
Вождение 386
2334. ВЫСОКАЕТ 4: ОБСЛУЖИВАНИЕ КАРТИРОВАНИЯ 387
2335Summary 387
234 Связанные с безопасностью события 388
235 мер по снижению уровней риска388
236 Ожидания ухудшения сценариев389
237 Дилемма 389
238Summary 391
Ссылки 392
Глава 24 с сбором и ремеслом доступных вложений
Возможности, связанные с данными и
Риск 396
241 Введение: транспортные средства, свобода и конфиденциальность 396
242 Сбор дополнительных данных для автономного вождения и
Процесс 397
2421 Персональные данные современных интернет -транспортных средств и
Потенциальная передача 397
2422 Личная информация об автономных транспортных средствах
398 коллекций
2423 контроль данных и злоупотребление хранимыми данными
400 последствий
2424. Передача данных на три стороны
Результаты 400
243 приведет определенные специальные данные
Конкретные препятствия 402
244 Требования к углу конфиденциальности 403
2441 Принцип 403
2442 Дополнительные данные&Ldquo; защита данных”
Используйте дополнительные меры мониторинга 405
2443 ограничить доступ и шифрование 405
245 Архитектура рассмотрение 406
246 Долгосрочные соображения408
247 Заключение 408
Ссылки 409
5 Части законов и обязанностей Глава 25 Основное и специальное автономное вождение
Правовой вопрос 414
251 Введение 414
252 Предыдущая работа и предварительное внимание
Вопросы 415
253, начиная с текущих условий движения 416
254 Оценка автономного вождения 417
2541 Существующая помощь водителя на рынке
Системный статус 418
Ⅹⅶ2542automatic riall 419
255 Основные юридические вопросы автономного вождения 419
2551risk автономного вождения 419
2552 ситуация дилеммы 421
2553 Возможность покрытия пассажиров 424
2554 Автономная калибровка ошибок вождения
Емкость 425
2555.
2556 Нарушение 427
256 Специальные законы, связанные с автономным вождением
Вопрос 428
2561 Законы для транспортных средств без водителя
Оценка 429
2562 в соответствии с Законом о ответственности за дорожное движение по автономии
Водительские обзоры 429
2563 в отношении закона об ответственности за продукцию
Оценка 430
2564 Возможность юридической оценки в международном контексте
Разница 432
2565 Специальный вопрос: переноски для автономных транспортных средств
Ответственность за управление клиентами 432
257 Заключение 433
Ссылки 434
Глава 26 Проблемы ответственности за качество продукции в Соединенных Штатах и
Связанные риски 436
261 Введение 436
262 Почему возникает ответственность за продукцию
Судебный процесс 437
263 более недавняя громкая ответственность за качество продукции
Судебный процесс 439
2631&Ldquo; внезапно ускорился” судебный процесс 439
2632 General Motors. Проблемы переключения зажигания и
Вспомните 440
264 претензии и
Профилактика 441
2641 Строгая требование об ответственности за качество продукции 441
2642 небрежное требование 442
2643 претензии на нарушение гарантии 442
2644&Ldquo; закон защиты прав потребителей”
Предоставление 443
2645, появляясь в судебных разбирательствах автономных транспортных средств
Тип дефекта 443
2646.
265 Риск ответственности за продукцию для автономных автомобилей вождения
Управление 445
266Conclusion 447
Ссылки 448
Глава 27 Причины правил и бездействия
Риск 450
271 Введение 450
2711 Фон 450
2712 Что такое риск 451
2713 Каковы правила?
2714 Регуляторный вызов 453
272 Обеспечить компенсацию 453
2721 Расширение государственного страхования 453
2722 Продвижение частного страхования 453
273 принудительный обмен информацией 454
2731Privacy Special 454
2732 уполномоченное дело о безопасности 455
274 Упрощенная задача 457
2741 Ограничьте продолжительность риска 457
2742 лимит исключения 457
275 Улучшение конкурентной среды 458
2751 Отказ от статуса 458
2752 принять корпоративную ответственность 460
276 Заключение 461
Ссылки 462
Глава 28 Разработка и критика автономных автомобилей вождения
Точный: технологии, право и экономический
464
281 Введение 464
2811 Мотивация 464
2812 повысить безопасность продуктов автоматизации
Вопрос 464
Ⅹⅶⅹⅷ2813. Технология вспомогательной системы продолжает разрабатывать
выставка——
282 относительно безопасности сложных технологий транспортных средств
Ожидается 466
2821 Ожидания потребителей в отношении безопасности автомобилей
466
2822 риски автономных транспортных средств и
Преимущества 466
283 Требования и воздействие законодательства 467
2831 Общепринятые технические правила 468
2832 Закон о безопасности продукта
(ProdSG)468
2833 Закон об ответственности за продукцию
(ProdHaftG)469
284 Экспертные знания на основе ответственности и гарантийных претензий
Чтобы улучшить продукты автоматических транспортных средств
Безопасность 470
2841 опыт в кризисе продукта 470
2842 предыдущие случаи ответственности за качество продукции
Основной вопрос 472
2843 потенциальные опасности на стадии разработки
Ситуация 473
2844 Оценка риска во время разработки
Метод 474
2845 Определение и одобрение профессиональных знаний
Стандарт 478
2846 Добавить автоматическое во время общей разработки
Безопасность продуктов автомобилей вождения
Шаг 478
2847 Мониторинг продукта после запуска рынка 480
2848 на международном уровне
Шаг 481
285Summary и Outlook 482
Ссылки 484
6 Части принятие Глава 29 Общество и отдельные лица о самостоятельном вождении
Признание 489
291 Введение 489
292 Признание 490
293 Принятие автономного вождения: текущее состояние исследования
и фокус 493
294 Просмотры пользователей дороги 494
2941 Метод 495
2942 Результаты 495
295 Outlook 500
Ссылка 502
Глава 30 Социальные риски самостоятельного вождения:
Анализ, исторический фон и оценка 505
301 Введение и обзор 505
302 риска анализ и этика506
3021 риск——
3022 Анализ связанных с риском .507
303 Социальные риски автономного вождения508
3031 риск аварии 508
3032 Транспортная система риск 509
3033 инвестиционный риск 510
3034 Риск рынка труда 511
3035 512
3036 Риск конфиденциальности 512
3037 Reliance Risk 513
3038 между сценариями риска и введения
Отношения 514
304 Отношения с предыдущей диалектикой риска 514
3041 Опыт в дебатах по основным рискам 515
3042 Заключение автономного вождения 516
305 Ответственная стратегия управления рисками 517
3051 Оценка риска 517
3052risk и принятие518
3053 Элементы управления социальными рисками 519
Ссылки 521
Глава 31 Вождение и езда: автономное вождение
Использовать с транспортными средствами 523
Ⅹⅸⅹⅷ311 Введение 523
312 Давайте ездим…&Хеллип; вождение…&Hellip; и
водить машину……524
3121 Причины и мотивация для использования автомобиля
Что?524
3122Summary 526
313 на основании владения автомобилем и вождением автомобилей
Насколько тяжело автономное вождение на заднем плане
Обзор 526
3131 самостоятельное вождение на основе конкретных вариантов использования
Восприятие и оценка 527
3132 будущее автономное вождение:“ мы действительно
Хотите так жить?”531
3133 Результаты 532
3134Summary 534
314 Заключение 534
Ссылки 536
Глава 32 Признание потребительских технологий вождения
Знание: борьба с вариантами использования и брендами
Краткое расследование 539
321 Введение 539
322 Теоретический фон 540
3221 Технологические посредники, услуги роботов и
Потребительское намерение 540
3222 потребители принимают технологию автономного вождения
Степень исследования 541
323 Концепция модели 542
3231 Права бренда и автоматизация автомобилей
Получатель и намерение покупки 542
3232 Альянс брендов автомобилей с самостоятельным вождением и
Покупка намерения 543
3233 Примечания использования автономного вождения и их
Влияние на намерение закупок543
324 Образец образец 543
325 исследования 1544
3251 Дизайн исследования, сбор и обнаружение данных
Метод 544
3252 Результаты исследований 545
326 исследования 2547
3261 Дизайн исследования, сбор и обнаружение данных
Метод 547
3262 Результаты исследований 547
327 Research3548
3271 Дизайн исследования, сбор и обнаружение данных
Метод 548
3272 Результаты исследований 549
328. Обсуждение результатов и будущие исследования550
Ссылки 552