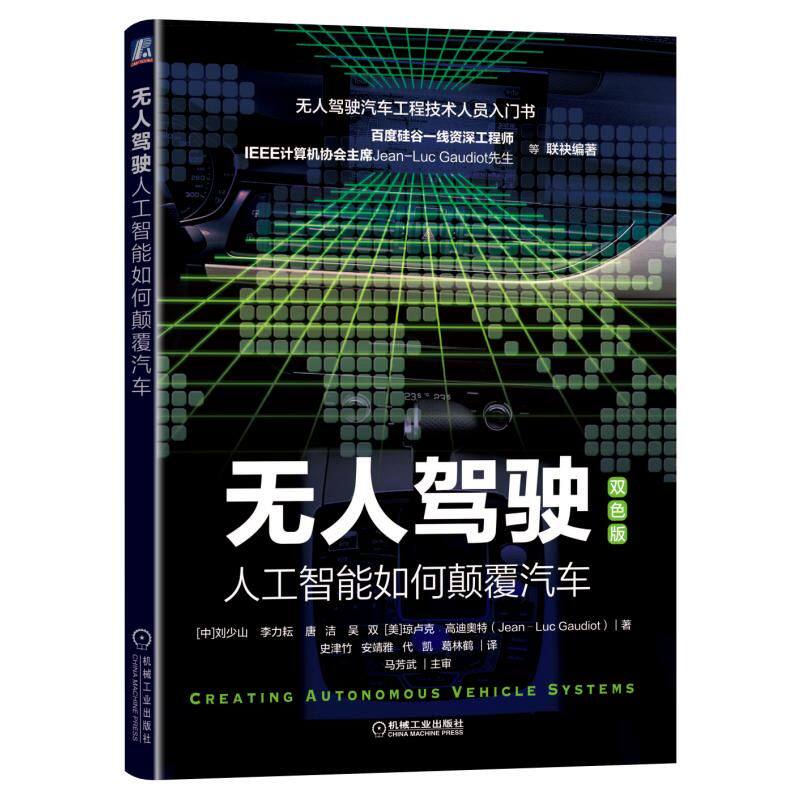
Spot без водителя-художественный интеллект Как поднять автомобильное автономное вождение беспилотного транспортного средства Умное транспортное средство умное вождение искусственное интеллект.

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара


| |||||||||||||||||||||||||||||||||||||||||||

 БЕСПЛАТНЫЙ: Как подорвать автомобиль искусственного интеллекта
| книга   имя: |   принцип и практика вождения без водителя |
|   Цена книги: |   69 Юань |
|   автор: |   |
| out   Общество: |   Machinery Industry Press |
|   Дата публикации: | 2019-01-01 |
| ISBN номер: | 9787111614999 |
|   открыто   Книга: | 16 |
|   страница Количество: | 0 |
|     раз: | 1-1 |
Введение в контент
«Вождение: как подобрать искусственный интеллект» - это книга технологий въезда для разработки связанных сотрудников в разработке транспортных средств без водителя (интеллектуальные соединенные автомобили).Автор поделился своим практическим опытом в создании системы транспортных средств без водителя.Эта книга состоит из главы 9 «Глава 1» описывает систему без водителя; глава 2 фокусируется на внедрении технологии позиционирования беспилотного транспортного средства; в главе 3 обсуждаются традиционные технологии экологического восприятия; технология; глава 5 вводит поведенческие прогнозы и технологии планирования пути; глава 6 фокусируется на Управление обратной связи с решениями о принятии решений о движении, подсистемах планирования и управления; детали дизайна клиентской системы вождения человека; глава 9 подробно описана облачная платформа без водителя.
Эта книга очень полезна для студентов, исследователей и связанных с ними практикующих.Независимо от того, являетесь ли вы студентом или аспирантом, если вы заинтересованы в беспилотном вождении, вы можете найти всеобъемлющее введение в технологии без водителя здесь.
Глава 1 Введение в систему беспилотного вождения
1.1 Обзор технологий без водителя / 2002
1.2 Алгоритм без водителя / 1002
1.2.1 Датчик / 003
1.2.2 Восприятие / 004
1.2.3 Распознавание и отслеживание цели / 006
1.2.4 Решение / 006
1.3 беспилотная клиентская система / 008
1.3 1 Роботизированная операционная система / 008
1.3 2 Аппаратная платформа / 011
1.4 Беспилотная облачная платформа / 011
1.4.1 Моделирование моделирования / 011
1.4.2 Высокая генерация карт / 012
1.4.3 Обучение модели глубокого обучения / 013
1.5 Все только началось / 014
Система позиционирования главы 2 беспилотных транспортных средств
2.1 позиционирование глобальной навигационной спутниковой системы / 015
2.1.1 Обзор GNSS / 015
2.1.2 Анализ ошибок GNSS / 017
2.1.3 Система улучшения на основе звезды / 018
2.1.4 Технология дифференциальной фазы носителей и дифференциальные GNSS / 019
2.1.5 Точное позиционирование / 020
2.1.6 Слияние системы глобального позиционирования и инерционной навигационной системы / 022
2.2 Используйте лазерное радиолокационное и высокое местоположение карты / 023
2.2.1 Обзор LIDAR / 023
2.2.2 Обзор карты с высокой точки зрения / 026
2.2.3 Лидар -радар и высокий уровень позиционирования карты / 030
2.3 Измеритель визуального пробега / 034
2.3.1 Стерео визуальный пробег / 035
2.3.2 Один визуальный счетчик пробега / 036
2.3.3 Визуальный счетчик инерционного пробега / 036
2.4 Локальный расчет и измеритель пробега колеса / 038
2.4.1 Круглый энкодер / 038
2.4.2 Ошибка измерителя пробега колеса / 039
2.4.3 Уменьшите ошибку измерителя пробега колеса / 040
2.5 Multi -Sensor Fusion / 042
2.5.1 Университет Канеки Меллон без лампочка City Challenge Boss / 042
2.5.2 Стэнфордский университет без ласина City Challenge Car Junior / 044
2.5.3 Mercedes -mercedes -Benz Car Baretha / 045
Ссылки / 047
Глава 3 Система автономного восприятия
3.1 Обзор / 051
3.2 Набор данных / 052
3.3 распознавание цели / 054
3.4 Семантическая сегментация / 056
3.5 Стерео -зрение, поток света и поток сцены / 058
3.5.1 S Трехмумерное зрение и информация о глубине / 058
3.5.2 Световой поток / 059
3.5.3 Flow / 059
3.6 Отслеживание цели / 061
3.7 Сводка / 063
Ссылки / 064
Глава 4 Применение глубокого обучения в системе беспилотного восприятия
4.1 Свожденная нейронная сеть / 068
4.2 Целевой тест / 069
4.3 Семантическая сегментация / 072
4.4 Stereo Vision и Light Flow / 0755
4.4.1 Stereo Vision / 07555
4.4.2 Световой поток / 076
4.5 Сводка / 079
Ссылки / 080
Глава 5 Прогнозирование и планирование пути
5.1 Обзор модуля планирования и управления / 082
5.1.1 Строительство: планирование и контроль в широком смысле / 082
5.1.2 Область каждого модуля: решить проблему в модуле / 084
5.2 Прогноз трафика / 087
5.2.1 Используйте поведенческие прогнозы в качестве задач классификации / 088
5.2.2 Генерация траектории транспортного средства / 093
5.3 План дорожек -линии -094
5.3.1 Для планирования пути сила творения имеет правильное направление / 096
5.3.2 Типичный алгоритм планирования пути / 098
5.3.3. Убытки: план на сильный и слабый путь / 102
5.4 Сводка / 103
Ссылки / 103
Глава 6 Решение, планирование и контроль
6.1 поведение решений / 105
6.1.1 Метод процесса принятия решения Малкова / 107
6.1.2 Отделение лечения на основе сцены / 109
6.2 План движения / 116
6.2.1 Модель транспортного средства, модель дороги, SL System / 118
6.2.2 Планирование движения, разделенное на планирование пути и планирование скорости / 119
6.2.3 Планирование движения в вертикальное планирование и горизонтальное планирование / 126
6.3 Управление обратной связи / 130
6.3.1 Велосипедная модель / 130
6.3.2 Контроль PID / 132
64 Сводка / 133
Ссылки / 134
Глава 7 Планирование и контроль на основе расширенного обучения
7.1 Обзор / 136
7.2 Улучшенное обучение / 138
7.2.1 6 ?? 6 ?? 7 Обучение / 140
7.2.2 Актер ?? 6 ?? 7Critic Метод / 144
7.3 Планирование и контроль обучения в беспилотном вождении / 146
7.3.1 Улучшенное обучение в поведенческих решениях / 147
7.3.2 Планирование и контроль на основе расширенного обучения / 147
7.4 Сводка / 150
Ссылки / 150
Глава 8 Клиентская система без водителя
8.1 Система без водителя: сложная система / 152
8.2 Операционная система вождения без водителя / 154
8.2.1 ROS Review / 154
8.2.2 Системная надежность / 156
8.2.3 Оптимизация производительности / 157
8.2.4 Управление ресурсами и безопасность / 157
8.3 Платформа расчета / 158
8.3.1 Рассчитайте реализацию платформы / 158
8.3.2 Существующее расчетное решение / 159
8.3.3 Исследование проектирования компьютерной архитектуры / 160
Ссылки / 164
Глава 9 Платформа для вождения
9.1 Обзор / 165
9.2 Инфраструктура / 166
9.2.1 Распределенная структура распределения / 167
9.2.2 Распределенное хранилище / 167
9.2.3 Гетерогенный расчет / 168
9.3 моделирование симуляции / 170
9.3.1 Binpiperdd / 171
9.3.2 Подключите ROS и Spark Engine / 172
9.3 3 Performance / 173
9.4 Обучение модели / 173
9.4.1 Зачем использовать Spark Engine / 174
9.4.2 Архитектура тренировочной платформы / 175
9.4.3 Гетерогенный расчет / 176
9,5 Высокая генерация карт / 176
9.5.1 Высокая карта / 177
9.5.2 Генерация карты облачной карты / 178
9.6 Резюме / 179
Ссылки / 179
Глава 1 Я знаю систему без водителя
1.1 что без водителя
1.2 зачем вам без водителя без водителя
1.3   Основная структура системы вождения без водителя
1.4 Конфигурация среды разработки
1.5 Ссылки на эту главу
ГЛАВА 2 ROS Начало работы
2.1 Введение в ROS
2.2 Концепции в ROS
2.3 &Nbsp; catkin создать систему
2.4 Организационная структура проекта в ROS
2.5 Практика на базе симулятора Хаски
2.6 Базовое программирование ROS
2.7 ROS services
2.8 ROS Action
2.9 Общие инструменты в ROS
2.10 Ссылки к этой главе
Глава 3 Метод позиционирования системы без водителя
3.1 Принцип реализации позиционирования
3.2   Ieradant недавний алгоритм пункта
3.3 преобразование нормального распределения
3.4   Система позиционирования на основе инерционной комбинированной навигации GPS
3.5   Slam на основе системы позиционирования
3.6 Ссылки на эту главу
Глава 4. Оценка состояния и объединение датчиков
4.1 Фильтр Калмана и оценка состояния
4.2   Advanced Sports Model и расширение фильтрации Kalman
4.3   неразрушающий фильтр Karman
4.4 Ссылки на эту главу
Глава 5 Основы машинного обучения и нейронных сетей
5.1 Базовые понятия машинного обучения
5.2  
5.3 Основы нейронных сетей
5.4 Реализация нейронных сетей с помощью Keras
5.5 Ссылки на эту главу
Глава 6   глубокое обучение и визуальное восприятие без водителя
6.1   Нейронная сеть -диптуальной обратной связи—— почему это глубоко?
6.2   применяется к технологии регуляризации глубоких нейронных сетей
6.3 настоящий бой—— распознавание логотипа трафика
6.4   Введение в сверточные нейронные сети
6.5 Обнаружение транспортных средств на базе YOLO2
6.6 Ссылки на эту главу
Глава 7   миграционное обучение и беспилотное вождение
7.1   миграционное обучение
7.2 end -end беспилотное вождение
7.3 end -end беспилотное симуляцию вождения
7.4   Резюме этой главы
7.5 Ссылки на эту главу
Глава 8   начало работы с планирования вождения без водителя
8.1 А* Алгоритм
8.2   Планирование слоистых штатных машин и поведения дронов с ограниченным состоянием
8.3   генерация беспилотных путей на основе бесплатных границ бесплатных границ
8.4   метод планирования действий, основанный на траектории, оптимизированной Френе
8.5 Ссылки на эту главу
Глава 9 Модель транспортного средства и расширенный контроль
9.1 кинематическая модель велосипеда и кинетическая модель велосипеда
9.2   вход управления дронами
9.3 Модель прогнозирующего управления на основе модели кинематики
9.4 Отслеживание траектории
9.5 Ссылки на эту главу
Глава 10 в обучении и применении укрепления усиления в автономном вождении
10.1 Обзор обучения с подкреплением
10.2 Принцип и процесс обучения с подкреплением
10.3 Функции приближенного значения
10.4 Алгоритм сети глубоких значений
10.5 Политические градиенты
10.6 Глубоко определить градиент политики и управление игрой TORCS
10.7 Резюме этой главы
10.8 Ссылки к этой главе