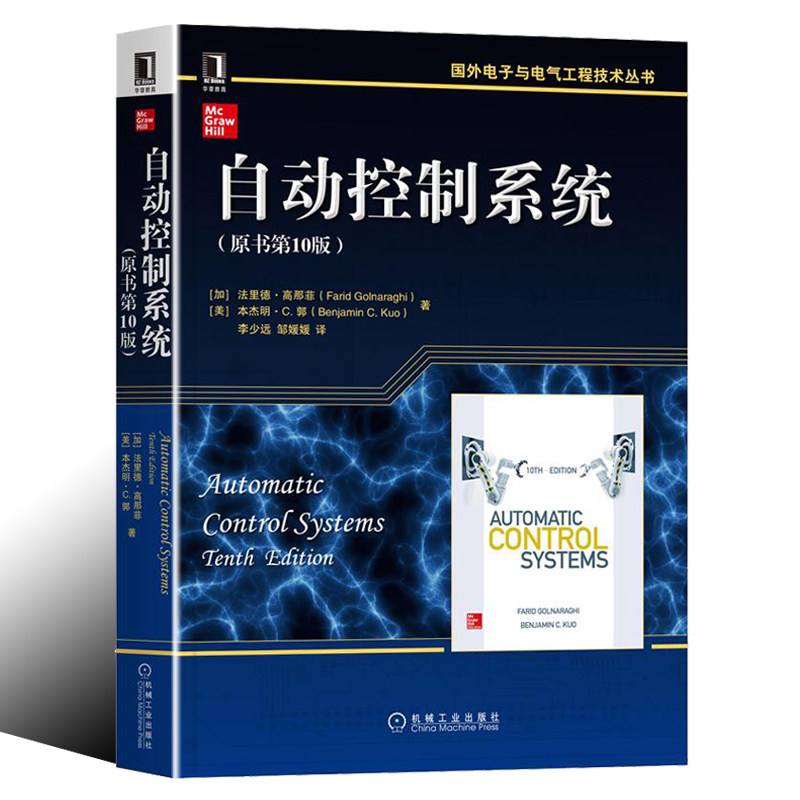
Система автоматической системы управления (оригинальная книга 10) Иностранная электроника и электротехника технологий серии управления системой управления композицией Система моделирования моделирования Конструкции и моделирования Основные принципы автоматического управления автоматическим управлением
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара




книга Имя:Автоматическая система управления (оригинальная версия книги 10)
Цена книги:149 Юань
Автор:[Плюс] Фарид·Фарид Голнараги; [красота] Бенджамин·C. Го (Бенджамин С.Куо)
Издательское агентство:Машиностроительная промышленность Пресса
Дата публикации: 2020-06-18
Номер ISBN: 9787111655770
открыть Бен:16
страница число:637
Версия Время:1-1

Эта книга была принята сотнями университетов в Соединенных Штатах и мире.Содержание книги более организовано и введено больше вспомогательных инструментов компьютера.Книга органически сочетает в себе теорию управления, практические примеры с компьютерными инструментами, а также всесторонне и должным образом вводила контрольный контент таким образом, который легко принять.10 -е издание предоставляет концепцию управления лабораторией.Это позволяет читателям простым обработкой моделирования, анализа, проектирования и моделирования системы управления.

Издатель
Переводчик
Предисловие
Глава 1 Введение 1
1.1 Основной компонент системы управления 1
1.2 Пример приложения системы управления. 2 Пример
1.2.1 Smart Transportation System 2
1.2.2 Управление рулевым управлением автомобиля 3
1.2.3.
1.2.4 Солнечный контроль Solar Collector Control 3
1.3 Система управления открытым кольцом (система обратной связи) 5
1.4 Система управления с закрытым слоем (система управления обратной связью) 5
1.5 Значение обратной связи и ее роль 6
1.5.1 Влияние обратной связи на общее усиление 6
1.5.2 Влияние обратной связи на стабильность 6
1.5.3 Роль обратной связи по внешним помехам или шуму 7
1.6 Типы системы управления FedBack 8
1.7 Линейная система и нелинейная система 8
1,8 Система смены скорости и времени 9 9
1.9 Система непрерывного управления 9
1.10 Дискретная система управления 10
1.11 Пример из исследования: интеллектуальные транспортные средства, основанные на предотвращении LegomIndStors 11
1.12 Резюме 17
Глава 2 Моделирование динамической системы 18
2.1 Моделирование простой машины 18
2.1.1.
2.1.2 Вращающаяся упражнение 22
2.1.3 Преобразование между переводом и движением вращения 26
2.1.4 Gear System 28
2.1.5 Зубной разрыв и мертвая зона (нелинейные характеристики) 29
2.2 Моделирование простой электрической системы 30
2.2.1 Моделирование пассивных электрических компонентов 30
2.2.2 Моделирование электрической сети 30
2.3 Моделирование простой тепловой системы и простой жидкой системы 33
2.3.1 Основные атрибуты тепловой системы 34
2.3.2 Основные атрибуты жидкой системы 36
2.4 Линеаризация нелинейной системы 42
2.5 Аналог 44
2.6 Тематическое исследование: LEGO MindStormSnxt Electric—Механическое моделирование 46
2.7 Резюме 46
Ссылки 47
Упражнение 47
Глава 3 Динамическая формула динамического поиска системы 58
3.1 Введение в дифференциальные уравнения 58
3.1.1 Линейная постоянная дифференциальная деление 59
3.1.2 Не -линейное дифференциальное уравнение 59
3.2 Лаплас Преобразование 60
3.2.1 Определение преобразования Рапраса 60
3.2.2 Подчеркнута теорема преобразования Лапласа 61
3.2.3 Функция передачи 61
3.2.4 Уравнение функции 62
3.2.5 Функция анализа 62
3.2.6 Extreme Point 62
3.2.7 Функциональный ноль 63
3.2.8 Corporation и Fuxing Dot и Zero 64
3.2.9 Теорема окончательного значения 65
3.3 Перевернутое преобразование LAPLAS 65
3.4 Применение преобразования LAPLAS онлайн твердые формулы 71
3.4.1 Первая система 71
3.4.2 Second -System 73
3.4.3 Система второго заказа—Дальнейшее обсуждение 80
3.5 Импульсная функция и функция пропускания линейной системы 83
3.5.1 Импульсный отклик 83
3.5.2 Временная реакция на основе импульсного отклика 84
3.5.3 Трансферная функция (отдельная система отдельного вывода) 85
3.6 Первое дифференциальное уравнение системы: Уравнение статуса 85
3.6.1 Определение переменной статуса 88
3.6.2 Выходное уравнение 89
3.7 Решение линейного уравнения вторичного состояния 92
3.7.1 Функция прохождения (много -ориентированная система) 93
3.7.2 От уравнения состояния до уравнения объекта 95
3.7.3 От функции передачи в уравнение состояния 96
3.8 Матлабский тематическое исследование 99
3.9 Линейная ретроспектива: метод пространства состояния 104
3.10 Резюме 108
Ссылки 108
Упражнение 109
Глава 4 управляющих фрагментов и диаграммы потока сигналов 119
4.1 Диаграмма управления 119
4.1.1 Диаграмма кадров управления типичными компонентами в системе управления 120
4.1.2 Связь между математическим уравнением и диаграммой управления 123
4.1.3 Диаграмма управления ящиком упрощена 126
4.1.4.—Система нарушений 128
4.1.5 Диаграмма кадров управления и функция передачи много -ориентированной системы 129
4.2 Поток сигнала Рисунок 131
4.2.1 Агентство по потоковой диаграмме сигнала 132
4.2.2 Определение диаграммы потока сигнала 133
4.2.3 Формула усиления блок -схемы сигнала 135
4.2.4 Применение формулы для формулы усиления между выходным узлом и не -INPUT Узел 139
4.2.5 Упрощенная формула 140
4.3 Статус Рисунок 141
4.3.1 От дифференциального уравнения в состояние Рисунок 141
4.3.2 От диаграммы состояния до функции передачи 143
4.3.3 От диаграммы состояния до состояния и выходного уравнения 143
4.4 Тематическое исследование 145
4.5 Matlab Toolbox 155
4.6 Резюме 158
Ссылки 158
Упражнение 158
Глава 5 Стабильность линейной системы управления 168
5.1 Внедрение стабильности 168
5.2 Метод суждения о стабильности 171
5.3 Рут-Хурвиц Решение 171
5.3.1 Грубая таблица 172
5.3.2 Специальная ситуация грубой стола заранее 173
5.4 Matlab Tools and Analysis 176
5.5 Резюме 182
Ссылки 182
Упражнение 182
Глава 6 Важный состав системы управления обратной связью 186
6.1 Моделирование активных электрических компонентов: оперативный усилитель 188
6.1.1 Идеальный усилитель операции 188
6.1.2 и разница 188
6.1.3 Конфигурация первого усилителя вычислений 188
6.2 Датчик и энкодер в системе управления 191
6.2.1 Потенциальный счетчик 191
6.2.2 Скорость измерителя 194
6.2.3 Инкрементный энкодер 195
6.3 двигатель постоянного тока в системе управления 197
6.3.1 Основной принцип работы двигателя DC 198
6.3.2 Базовая классификация постоянного магнитного двигателя DC 198
6.3.3 Математическая модель постоянного магнитного двигателя DC 200
6.4 Управление скоростью и управление положением двигателя постоянного тока 203
6.4.1 Скорость реакция, эффект самоосенции и нарушение: Открытое кольцо. Ответ 203
6.4.2 Управление скоростью двигателя постоянного тока: Закрытый ответ 206
6.4.3 Управление местоположением 207
6.5 Тематическое исследование 208
6.5.1 Случай 1: Система наблюдения за солнцем 208
6.5.2 Случай 2: Один -Форт -Квартер Транспортный транспортный автомобиль 210
6.6 Виртуальная лаборатория: Lego Mindstormsnxt Entrypreneurship—Моделирование и представление 213
6.6.1 NXT Electric Motor 213
6.6.2 Электрические функции 213
6.6.3 Механические характеристики 214
6.6.4 Ответ скорости и проверка модели 220
6.7 Резюме 221
Ссылки 221
Упражнение 221
Глава 7 Анализ временной области системы управления 234
7.1 Системный отклик 234
7.2 Типичный тестовый сигнал системы управления оценкой.
7.3.
7.4 Временная реакция первой системы 237
7.5 Временный отклик второго порядка системы 240
7.5.1 Коэффициент демпфирования и натуральная частота 240
7.5.2 Тарге (0 7.5.3 Время задержки и время повышения (0 7.5.4 Время корректировки (5%и 2%) 247
7.5.5.
7.6 Устойчивая ошибка 253
7.6.1 Определение устойчивой ошибки 253
7.6.2 Системная ошибка устойчивого состояния в случае помех 259
7.6.3 Типы системы управления: система обратной связи с устройством 261
7.6.4 Постоянная ошибка 261
7.6.5 Ошибка устойчивого состояния, генерируемая нелинейной системной компонентом 265
7.7 Основная система управления и влияние нулевых точек полюсов трансферной функции 267
7.7.1 Добавьте полюс в проходящий канал для прохождения прохода: система обратной связи с устройством 267
7.7.2 Добавьте полярную точку 269 в функцию передачи с закрытой петлей
7.7.3 Добавить 0: 270 в функцию передачи с закрытым сплотом
7.7.4 Добавьте нулевую точку в функцию передачи прохождения канала: система обратной связи с устройством 271
7.7.5 Увеличьте точки нуля полюса: контроль отклика временной области 272
7.8 Доминирующая точка нулевого полюса трансферной функции 277
7.8.1 Резюме влияния нулевого экстремального 278
7.8.2 Относительное коэффициент демпфирования 279
7.8.3 Учитывая вторичную экстремальную точку, игнорирующую метод стабильного штата 279
7.9 Тематическое исследование: анализ временной области системы управления позиционированием 279
7.9.1 Система второго порядка: подход на уровне единиц Временный ответ 281
7.9.2 Система второго порядка: на уровне подходов.
7.9.3 Временная реакция системы третьего порядка—Электрическая постоянная времени не может игнорировать 284
7.9.4 Система третьего порядка: временный отклик в отделении 284
7.9.5 Система третьего порядка: на уровне подходов.
7.10 Управляющая лаборатория: Lego Mindstorms NXT Electric Invelocment—Управление местоположением 287
7.11 Резюме 291
Рекомендации 292
Упражнение 292
Глава 8 Анализ пространства статуса и дизайн контроллера 305
8.1 Анализ переменной статуса 305
8.2 Диаграмма управления, функция передачи и диаграмма управления состоянием 305
8.2.1 Трансферная функция (много -ориентированная система) 305
8.2.2 Диаграмма управления и функция передачи много -ориентированной системы 306
8.3 Уравнение статуса первой дифференциальной системы 308
8.3.1 Определение переменной статуса 308
8.3.2 Выходное уравнение 309
8.4 Вектор уравнения состояния уравнения матрицы указывает 310
8.5 Матрица передачи состояния 312
8.5.1 Значение матрицы передачи состояния 313
8.5.2 Характер государственной передачи матрицы 313
8.6 Уравнение передачи состояния 314
8.7 Взаимосвязь между уравнением состояния и уравнением микроавтобуса высокого уровня 318
8.8 Связь между уравнением состояния и функцией передачи 319
8.9 Уравнения функций, значения функций и векторы функций 321
8.9.1 В поисках уравнений признаков из дифференциальных уравнений 322
8.9.2 Характерное уравнение из функции передачи 322
8.9.3 Ищите уравнение функции из уравнения статуса 322
8.9.4 Особенности 323
8.9.5 Элемент вектор 323
8.9.6 В целом вектор 324
8.10 аналогичное преобразование 325
8.10.1 Постоянные особенности аналогичного преобразования 326
8.10.2 Уравнения функций, значения функций и векторы функций до и после аналогичного преобразования 326
8.10.3 Матрица функции проходов 326
8.10.4 Стандарт управления энергией тип 326
8.10.5 Просмотреть стандартный тип 328
8.10.6 Диагональный стандарт типа 329
8.10.7 Jordan Standard 330
8.11 Функция передачи разлагается 331
8.11.1 Различное разложение 331
8.11.2 Строка разложения уровня 335
8.11.3 Параллельное разложение 336
8.12 Энергетический контроль системы управления 337
8.12.1 Концепции управления энергией 338
8.12.2 Определение контроля энергии состояния 339
8.12.3 Другие методы тестирования контроля энергии 339
8.13 Наблюдение за линейной системой 341
8.13.1 Определение оборудования 341
8.13.2 Другие методы тестирования для энергетического наблюдения 342
8.14 Связь между энергией, производительностью и передачей 342
8.15 Непрерывная теорема о контроле энергии и оппации 344
8.16 Примерное исследование: система магнитного шарика 345
8.17 Управление обратной связью состояния 348
8.18 Выполните полярную конфигурацию через обратную связь с состоянием 349
8.19 Статус обратная связь с контролем точек 353
8.20 Matlab Toolbox и Case Learning 358
8.20.1 Использование и описание инструментального ящика пространства статуса 359
8.20.2 Использование и описание TFSYM в применении пространства состояния 361
8.21 ТЕХКОЕ ИССЛЕДОВАНИЕ: LEGO MINDSTORMS MACHINE ARM SYSTEM CONTROL 361
8.22 Резюме 366
Ссылка 367
Упражнение 367
Глава 9 Метод корневого трека 386
9.1 Основная природа траектории 387
9.2 Подробное объяснение природы траектории 389
9.2.1 k = 0 и k =±∞Точка 389
9.2.2 Количество ветвей RL 390
9.2.3 Симметрия RL 390
9.2.4 Уголка выпускника RL: | S | =∞Поведение RL на RL 391
9.2.5 пересечение линии закрытия (качество) 392
9.2.6 RL395 на реальной оси
9.2.7 Угол выходов и угол инцидента RL 395
9.2.8 пересечение RL и пунктирной оси 398
9.2.9 точка разделения RL (седла точка) 398
9.2.10 Угол падения и угол розетки RL в точке разделения 399
9.2.11 Расчет значения k на RL 402
9.2.12 Резюме 402
9.3 Чувствительность 406
9.4 Design 410
9.4.1 Увеличьте влияние нулевых точек полюса в G (S) H (S) 410
9.4.2 Добавить полюс 410 в g (s) h (s)
9.4.3 Добавить 0: 412 к G (S) H (S)
9.5 Треки: Мультипираметр изменение ситуации 415
9.6 Matlab Toolbox 421
9.7 Резюме 422
Ссылки 423
Упражнение 423
Глава 10 Анализ частотной области 430
10.1 Введение 430
10.1.1 Частотная характеристика закрытой системы 437
10.1.2 Индикаторы частотной области 438
10.2 Резонансный пик, резонансная частота и полоса пропускания второго порядка системы 439
10.2.1 Резонансная частота резонанса 439
10.2.2 полоса пропускания 440
10.3 Функция передачи прохода портала увеличивает эффекты полюса и нулевой точки 442
10.3.1 Влияние нулевой точки функции передачи прохождения прохождения 443
10.3.2 Влияние полярной проходной функции переднего канала на увеличение полюса 447
10.4 Суждение о стабильности Найквиста: Основные принципы 449
10.4.1 Задача стабильности 449
10.4.2 Определение окружения и закрыто 450
10.4.3 Количество окружающей среды и закрыто 451
10.4.4 Принципы угла 451
10.4.5 Nyquist Curve 455
10.4.6 Nyquist Sudge и L (S) или G (S) H (S) Рисунок 455
10.5 Nyquist Sudge 456 с системой с небольшой фазовой функцией передачи 456
10.6 Связь между траекторией и Nyquist Graph 458
10.7 Пример: суждение Nyquist 460
10.8 Влияние увеличения полюса и нулевой точки на диаграмму Nyquist 464
10.8.1 Добавить полюсные точки от 464 до S = 0
10.8.2 Увеличьте ограниченный неалеровый полюс 466
10.8.3 Увеличение 0: 466
10.9 Относительно стабильный: увеличение усиления и маржа фазы 467
10.9.1 Получитель выигрыша 469
10.9.2.
10.9.3 Фаза Величества 470
10.10 Используйте диаграмму BODE для анализа стабильности 472
10.11 Связь между обязательством относительной стабильности и кривой амплитуды диаграммы Боде 475
10.12 Анализ амплитудной фазы для анализа стабильности 477
10.13 Значение-нормальные M-кривые на фазовой диаграмме: Николс Рисунок 479
10.14 Диаграмма Николса применяется к системе не -подъездов 484.
10.15 Исследование чувствительности в частотной области 485
10.16 Matlab Tools and Case Research 486
10.17 Резюме 487
Ссылки 487
Упражнение 487
Глава 11 Дизайн системы управления 499
11.1 Введение 499
11.1.1 Требования к проектированию 499
11.1.2 Структура контроллера 500
11.1.3 Основные принципы дизайна 502
11.2 Дизайн PD Controller 503
11.2.1 Анализ временной области управления PD 504
11.2.2 Анализ ПД -Контролируемой частотной домены 506
11.2.3 Роль резюме управления БП 506
11.3 Дизайн контроллера PI 521
11.3.1 Анализ и конструкция управления PI 523
11.3.2 Анализ и дизайн доменной домены PI.
11.4 Дизайн контроллера PID 534
11.5 Конструкция конструкции контроллера переднего и фазового задержки 538
11.5.1 Анализ временной области и конструкция фазового фронтального контроллера 539
11.5.2 Анализ и конструкция переднего контроллера 540
11.5.3 Роль предварительного контроля фазы 555
11.5.4 Ограничение, контролируемое фазой 556 переднего заказа
11.5.5 Фронт -контроллер Multi -Dorder Phase 556
11.5.6 Чувствительность рассмотрим 560
11.5.7. Интерпретация и конструкция временной области управления отставанием 561
11.5.8. Интерпретация частотной области и конструкция управления фазовым задержкой 562
11.5.9 Роль и ограничения контроллера фазового задержки 570
11.5.10 До проектирования контроллера стагнации 571
11.6 Схема нулевых полюсов Дизайн: Фильтр страсти 572
11.6.1 Второй активный фильтр 574
11.6.2 Интерпретация и дизайн частотной области 575
11.7 КОНТРОЛЛЕР ПРЕДПОРТИВАНИЯ И Обратной связи 582
11.8 Проектирование системы управления Rogue 584
11,9 Местные обратные управления 592
11.9.1 Управление обратной связью скорости или скорости. Управление обратной связью 592
11.9.2.
11.10 Matlab Tools and Case Research 595
11.11 Control Lab 604
Ссылки 605
Упражнение 605
индекс

[Плюс] Фарид·Фарид Голнараги, [красота] Бенджамин·C. Benjamin C.Kuo: Faride·Фарид Голнараги, Корнелльский университет, получил докторскую степень в теории и прикладную механику, специализируясь на нелинейных системах динамики и контроля.В настоящее время он является профессором Симмонта Фрейзера (SFU) и директором проекта инженерного инженера.До прихода в Университет Симонфразе он был профессором кафедры машиностроения и машиностроения и электрики в Университете Ватерлоо.Он является академиком Канадской академии инженерии.
Бенджамин·C. Benjamin C.Kuo, профессор Ронгксиу, кафедра электрической и компьютерной инженерии, Университет Иллинойса.Он присоединился к департаменту после окончания учебы в 1958 году и работал здесь в течение 31 года.Как исследователи и педагоги в области автоматического контроля, его оценки являются выдающимися и являются настоящим пионером.

10 -е издание этой книги было всесторонне пересмотрено, и более важно представить основные концепции системы автоматического управления с практической точки зрения.Эта версия обогащает содержание каждой главы, обеспечивает больше решения и использует Lego Mindstors и Analog Software Matlab/Simlab для представления концепции управляющей лаборатории.Эта книга позволяет читателям понять фактическое применение этой дисциплины и подготовиться к проблемам, с которыми они столкнутся в будущем.
Эта версия добавила больше случаев, добавляет больше инструментов Matlab и улучшает программное обеспечение Matlab Gui для подключения к программному обеспечению Lego Mindstorms.Написание этой версии длилось 5 лет, в течение которых многие профессора были оценены, чтобы лучше скорректировать новые концепции.В этой версии главы с 1 по 3 включают все фоновые знания, а главы с 4 по 11 включают прямой контент, связанный с дисциплиной контроля.Содержание лаборатории управления имеет подробное введение в Приложение D.
Следующее приложение этой книги можно найти на www.mhprofessional.com/golnaragy или www.hzbook.com ::
Приложение Теория первичной матрицы и математика в книге
Приложение B Основы математики
Приложение C форма преобразования Лапласа
Лаборатория управления приложением D
Приложение E ACSYS 2013: Описание программного обеспечения
Особенности и структуры приложения F CROY
Приложение G Guangxinn Nyquist (Nyquist) суждение
Приложение H Дискретная система управления
Приложение I Дифференциальное уравнение
Приложение J Z Transform Table
Эта книга в основном подходит для трех типов людей: эта книга была принята, или учителя, которые решили использовать эту книгу в качестве учебника;
Учителям
Содержание этой книги является резюме профессора Голнараги и профессора Куо в их соответствующих университетах для преподавания курсов первичной и передовой системы управления.Первые 9 версий были приняты сотнями университетов по всему миру и, по крайней мере, переведены на 6 языков.
Большинство курсов контроля бакалавриата проводят экспериментальные курсы, которые включают в себя реагирование по времени и контроль двигателя постоянного тока (т.е., реакция скорости, управление скоростью, реакция на местоположение и контроль местоположения).Во многих случаях из -за высокой стоимости оборудования в контрольной лаборатории использование студентов экспериментального оборудования ограничено, поэтому многие студенты не могут получить практическую информацию о контрольных дисциплинах.В 10 -м издании мы представили концепцию контрольной лаборатории, включая два типа экспериментов: Simlab (моделирование на основе модели) и Legolab (физические эксперименты).Эти эксперименты предназначены для дополнения или замены экспериментальных деталей на традиционных курсах контроля бакалавриата.
В этой версии мы разработали серию экспериментов по контролю с низким уровнем контроля для Lego Mindstorms NXT DC Motor, чтобы студенты могли практиковать в среде Matlab и Simulink даже дома.Подробнее см. Приложение D.Благодаря низкой стоимости образовательные учреждения могут оборудовать лабораторию многими экспериментальными кроватями LEGO для использования экспериментального оборудования с крупными студентами.Кроме того, в качестве инструмента для дополнительного обучения студенты могут забрать оборудование домой после оплаты определенного депозита и учиться в соответствии с их собственным ритмом.Эта концепция доказала, что очень успешна в Университете Ванкувера Саймон Фрейзер, где находится профессор Голнараги.
Экспериментальное содержание включает в себя управление скоростью и расположением двигателя постоянного тока, за которым следует конструкция контроллера, то есть простой контроллер проектирования системы робота для работы и управления положением системы лифта.В главах 6 и 7 есть еще два предмета.Конкретные цели этих новых экспериментов:
В -глубине и практических дискуссий о концепции ответа на скорость, управления скоростью и управления положением двигателя постоянного тока.
Примеры, предоставляющие, как определить параметры физической системы в эксперименте.
Чтобы лучше понять дизайн контроллера с помощью примеров реальности.
Эта книга не только содержит традиционный набор инструментов MATLAB (студенты могут изучать MATLAB и воспроизводить свои навыки программирования), но также содержит графическое программное обеспечение на основе MATLAB ACSYS.Программное обеспечение ACSYS в этой версии сильно отличается от любого другого программного обеспечения, прикрепленного к книгам.В книге очень простое в использовании программное обеспечение с помощью программирования GUI Matlab.Таким образом, студенты должны сосредоточиться только на изучении проблем с контролем, а не на программировании!
Исполнительный инженер
Мы всегда рассматриваем ситуацию читателя в процессе написания этой книги, и эта книга очень подходит для самостоятельной работы.Наша цель - четко и тщательно объяснить эту дисциплину.Написание этой книги не принимает формат теоретического защищенного (сертификат) Q. E. D и не включает слишком много математических знаний.За прошедшие годы автор был консультантом в нескольких промышленных областях и участвовал в решении многих проблем системы управления, включая астронавтов, управление промышленным управлением, управление автомобилем и управление внешним оборудованием для компьютера.Хотя все детали и подлинность фактических проблем трудно включить в книги на этом уровне, некоторые примеры и проблемы в книге все еще могут отражать упрощенную форму фактической системы.
Студент
Потому что вы выбрали ход системы управления, и ваш учитель назначил эту книгу, так что эта книга сейчас в ваших руках!Хотя вы имеете право выражать свою точку зрения после прочтения этой книги, вы не можете контролировать выбор своего учителя этой книги.Ваш учитель хочет, чтобы вы усердно учились, может быть одной из причин, по которой он выбрал эту книгу.Пожалуйста, не поймите нас неправильно.В книге нет привлекательных карикатурных картин или красивых картинок.В этой книге предполагается, что вы освоили некоторые знания о подготовке, преподаваемые типичными курсами линейной системы, такими как решение линейного постоянного дифференциального уравнения, преобразование лаплаз и применение, анализ времени отклика и частота линейной системы.Не так много новых математических инструментов, которые вы раньше не узнали.Интересная и сложная вещь в том, что вы будете использовать математические инструменты, изученные за последние два или три года курсов колледжа.Если вам нужно пересмотреть определенные математические основы, вы можете найти их в Приложении в www.mhprofessional.com/golnaragy.Эта книга также содержит много других содержимого, таких как Simlab и Legolab на основе Simulink, что может помочь вам улучшить ваше понимание реальной системы управления.
Эта книга содержит много примеров.Чтобы проиллюстрировать новые идеи и основные проблемы, некоторые примеры также намеренно упрощены.Другие примеры более изысканы, чтобы приблизиться.Кроме того, цель этой книги - описать сложную дисциплину с помощью четкого и тщательного метода.Для студентов важной стратегией обучения является то, что она не полностью зависит от назначенных книг.Когда вы изучаете курс, вы можете пойти в библиотеку, чтобы проверить некоторые подобные книги и посмотреть, как другие авторы обрабатывают один и тот же контент.Вы можете найти новую точку зрения на эту дисциплину и обнаружить, что обсуждение определенного автора учебных материалов является более осторожным и тщательным, чем другие.Не отвлекайте, чтобы записать много слишком простых примеров.В действительности вы столкнетесь с проектированием с участием нелинейных систем, временных элементов и систем управления на высоком уровне.Тот факт, что в реальном мире нет строгой линейной системы и первой системы заказа, может сделать вас немного разочарованным.
Большое спасибо
Благодаря усилиям и поддержке McGraw-Hill Education Publishing Company, Роберта Л. Аргентьери, Роберта Л. Аргентьери.Предварительная проектная рецензионная работа значительно помогла пересмотру этого пересмотра, особенно благодаря ценным предложениям и мнениям рецензентов.Особая благодарность учителям, ученикам, исследователям кафедры механической и электрической системы инженерии Саймона Фрейзера и всех учащихся кооператива, которые внесли свой вклад в эту книгу.
Благодаря драгоценной собственности профессора Куо, особенно за Лори Диллон за их поддержку в этом проекте.
Позже я также хотел бы поблагодарить покойного профессора Бенджамина С. Куо, спасибо, что поделились радостью написания этой книги с ним, и поблагодарить его за преподавание и поддержку в процессе написания.
Farid Golnaraghi
Канада, британская провинция Колумбия Ванкувер Ванкувер