Механический робот для программирования для соревнований, робототехническая система vex iq, обучение


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара




A8
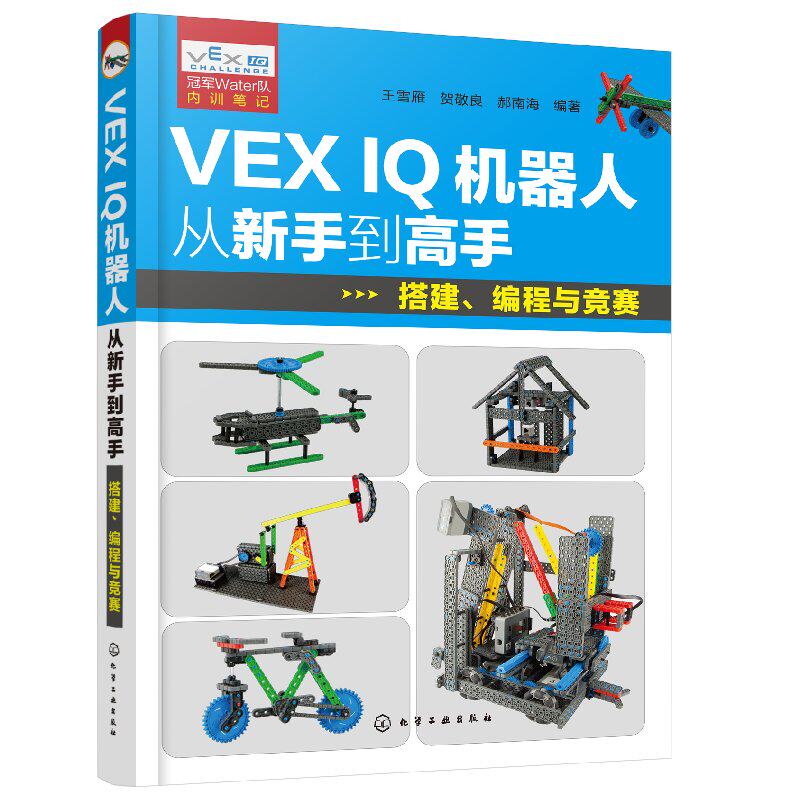
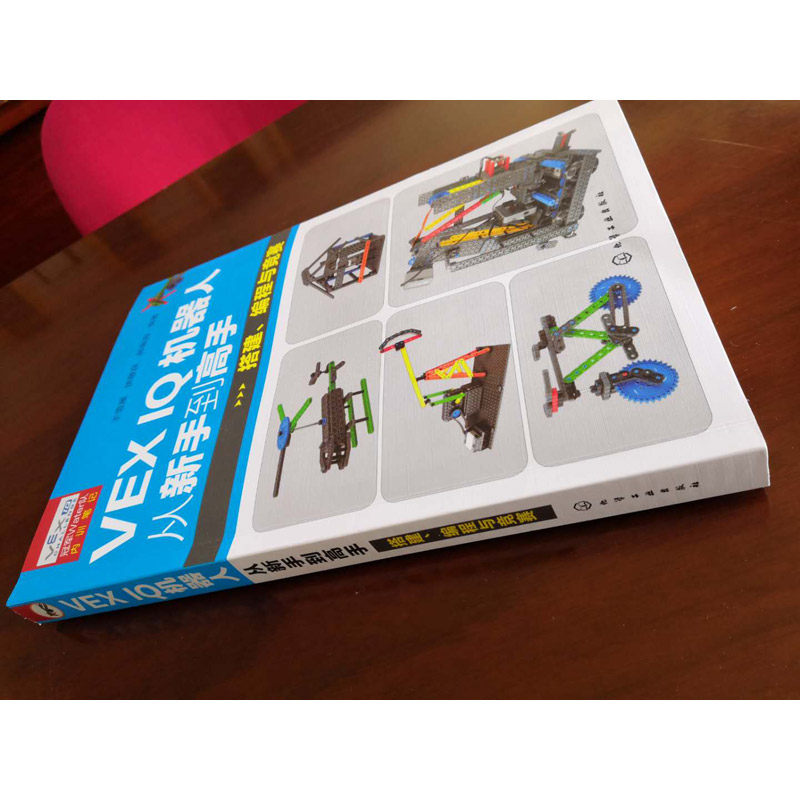
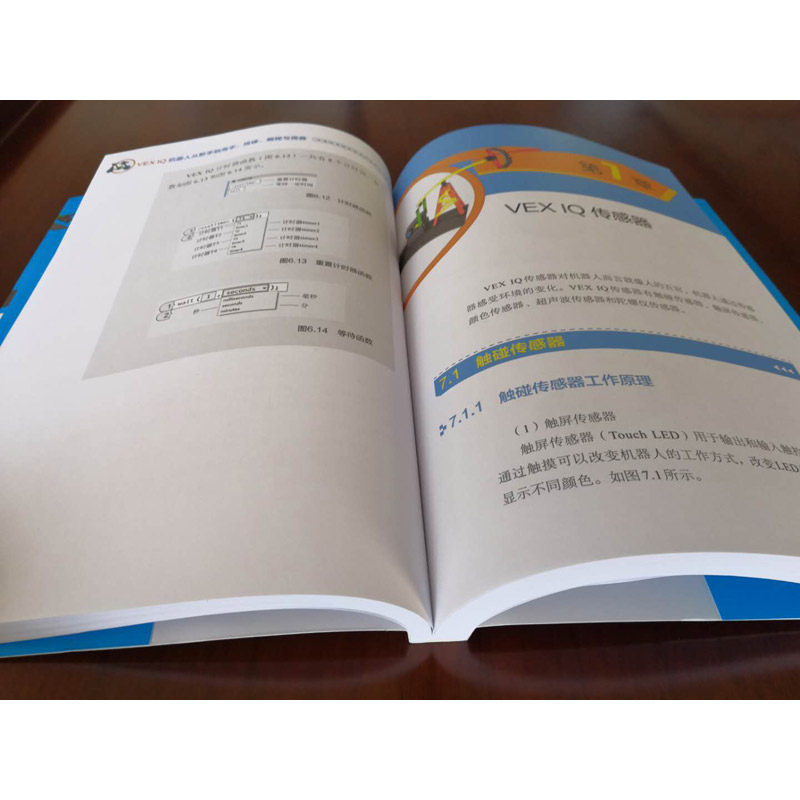
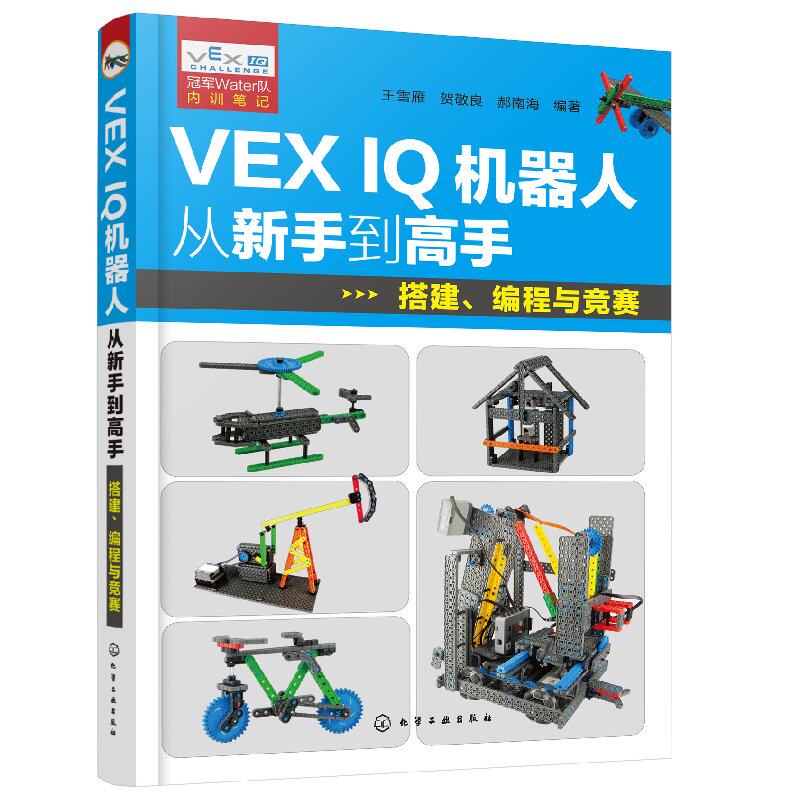
Название книги: Робот VEX IQ от новичка до мастера – сборка, программирование и соревнование
Номер ISBN: 9787122332868.
Автор: Ван Сюэянь, Хэ Цзинлян, Хао Наньхай, редакторы
Время публикации: июль 2019 г.
Цена: 69,80 Юань
Название издательства: Chemical Industry Press

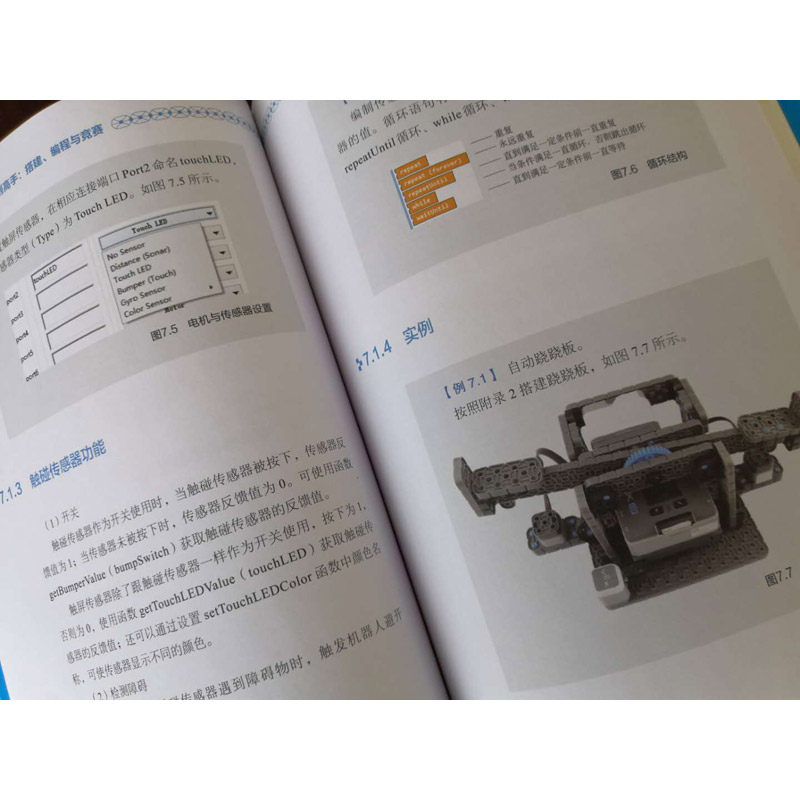
Основываясь на многолетнем опыте редактора в соревнованиях по обучению и обучению роботов, эта книга систематически знакомит с типами деталей, спецификациями и характеристиками комплекта роботов VEX IQ на примерах, перечисляет примеры построения простых статических структур, объясняет основные принципы и методы конструирования механической трансмиссии, основные принципы и применение различных датчиков VEX IQ, типичную конструкцию и программирование роботов VEX IQ, а также введение в соревнования роботов VEX и этапы создания соревновательных роботов.Цель этой книги — помочь учащимся раскрыть свой разум, открыть собственное творческое пространство, избавиться от ограничений «один размер подходит всем» и спроектировать роботов, которые отличаются от других и лучше других.Эту книгу можно использовать как книгу для начинающих о роботах VEX, справочник для учителей, учебник для преподавания роботов в школах, сертифицированный учебник для обучения изготовителей и т. д.

Глава 1 Основные знания 1
1.1 Что такое Vex IQ 1
1.2 Знание VEX IQ BASIC ETELE 2
1.2.1 Структурные детали 2
1.2.2 Приводные детали 3
1.2.3 Контроллер 8
1.2.4 Пульт дистанционного управления 9
1.2.5 Беспроводной модуль 10
1.2.6 Мотор 10
1.2.7 Гребень зарядки батареи 11
1.2.8 Линия соединения 13
1.3 Датчик 14
1.3.1 датчик гироскопа 14
1.3.2 Датчик расстояния 15
1.3.3 Датчик цвета 16
1.3.4 Датчик сенсорного экрана 17
1.3.5 датчик касания 18
Глава 2. Построение базовой конструкции 19
2.1 Офисная мебель 19
2.2 Мост 21
2.3 Телебашня 22
2.4 Качели 23
2.5 Самолет 24
2.6 Колесо обозрения 26
2.7 Каюты 27
Глава 3. Построение структуры движения 28
3.1 Трансмиссия 28
3.2 Цепной привод 31
3.3 Ременная передача 32
3.4 Привод штанги 32
3.5 Сложные конструкции 35
Глава 4. Основы программирования роботов VEX IQ 43
4.1 Язык роботов VEX IQ 43
4.1.1 Обзор Robotc 43
4.1.2 Robotc Advantage 44
4.1.3 Редактор, разработанный на языке C 45
4.1.4 ROBOTC для среды программирования программного обеспечения VEX Robotics 45
4.1.5 Меню ROBOTC для VEX Robotics 46
4.2 Обновление прошивки робота VEX IQ 55
4.2.1 Установка утилиты VEXos 55
4.2.2 Обновление прошивки VEX IQ 56
4.3 Порядок выполнения программы управления роботом VEX IQ 57
4.3.1 Соединение между роботом и компьютером 57
4.3.2 Настройки двигателя и датчика 58
4.3.3 Физическое программирование робота 61
Глава 5 Robotc Programming Language Введение 63
5.1 Формат программы ROBOTC 63
5.2 переменная 65
5.3 Оператор 65
5.4 Функция 66
5.5 Общие ключевые слова ROBOTC 68
5.6 Структура управления программой ROBOTC 69
Глава 6 Программирование робота VEX IQ 74
6.1 Базовое программирование движения 74
6.2 Программирование вперед, назад, поворота налево, поворота направо 76
6.3 Программирование команд двигателя 84
Глава 7 Датчик VEX IQ 87
7.1 Датчик касания 87
7.1.1 Как работает сенсорный датчик 87
7.1.2 Настройки двигателя и датчика 89
7.1.3 Функция сенсорного датчика 90
7.1.4 Пример 91
7.2 Датчик цвета 99
7.2.1 Принцип работы датчика цвета 100
7.2.2 Настройки двигателя и датчика 103
7.2.3 Функция датчика цвета 103
7.2.4 Пример 108
7.3 Акустический датчик 117
7.3.1 Принцип работы датчика акустических волн 118
7.3.2 Настройки двигателя и датчика 118
7.3.3 Функция акустического датчика 119
7.3.4 Пример 120
7.4 Гироскопический датчик 125
7.4.1 Принцип работы датчика гироскопа 125
7.4.2 Настройки двигателя и датчика 128
7.4.3 Функция гироскопического датчика 128
7.4.4 Пример 129
Глава 8 Пульт дистанционного управления VEX IQ 133
8.1 Принцип работы дистанционного управления 133
8.2 Разработка программы дистанционного управления 135
8.3 Пример 138
Глава 9 Константы, переменные и отображение 145
9.1 Постоянная и переменная 146
9.2 Дисплей 146
Глава 10. Конструкция робота для соревнований VEX IQ 150
10.1 Соревнования роботов VEX IQ 150
10.1.1 Чемпионат мира по роботам VEX 150
10.1.2 Робот VEX IQ 151
10.1.3 Соревнования VEX/VEX IQ 152
10.2 2018-2019 Создание роботов для соревнований VEX IQ «Лучший уровень» 152
10.2.1 Основные задания конкурса «Переход на новый уровень» 152
10.2.2 Конструкция робота для соревнований «Лучшего уровня» 154
10.3 2017-2018 Конструкция робота для соревнований VEX IQ «Взаимоблокировка» 161
10.3.1 Основные задания конкурса «Переплетение» 162
10.3.2 2017-2018 «Обработка» соревновательного строительства 165
10.3.3 Другие «взаимосвязанные» роботы для соревнований 168
10.4 2016-2017 Соревнования по строительству роботов «Чрезвычайно быстрый переход» 172
10.4.1 Основные задания конкурса «Скорый переход» 172
10.4.2 Конструкция робота для соревнований «чрезвычайно быстрого перехода» 173
Приложение 175
Приложение 1 Основные автомобили 175
Приложение 2 заглядывает 178
Приложение 3 Transfer Cars 180
Приложение 4 Простая машина 182
Приложение 5 Рэнд с механическим мобильным телефоном 183
Приложение 6 Робот 190
Приложение 7 «Обработка» соревновательного робота 208
Приложение 8 «Формальный переход» Робот 227 Робот 227
Ссылка 237
