8 (905) 200-03-37 Владивосток
с 09:00 до 19:00
CHN - 1.14 руб. Сайт - 21.13 руб.

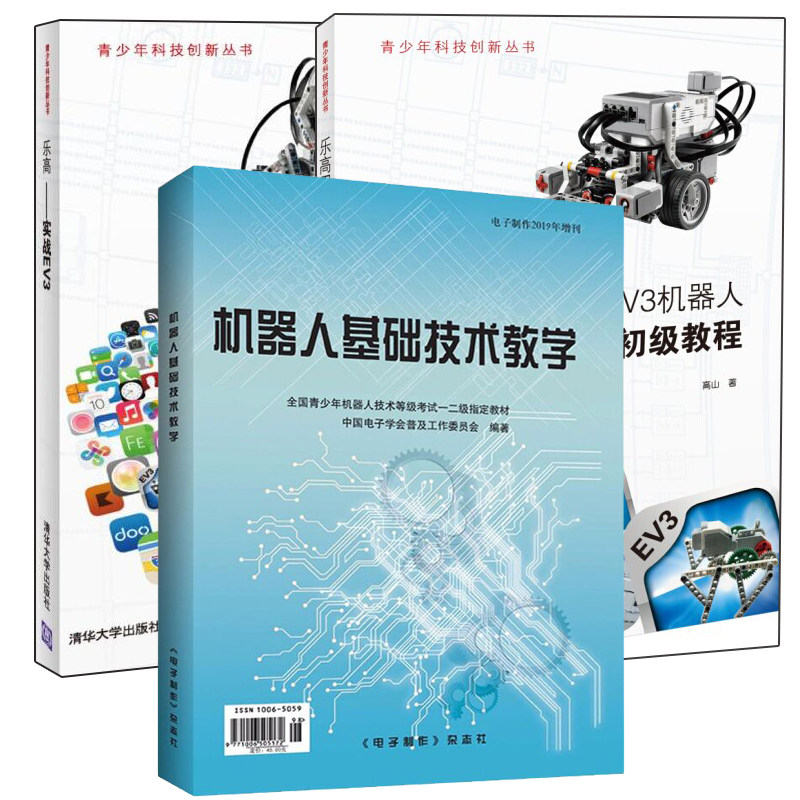
Lego, базовый робот, умные учебные пособия, DIY, (в наличии на складе), 2019, обучение, подходит для подростков
Цена: 2 443руб.    (¥115.6)
Артикул: 595712606734

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.

Этот товар на Таобао Описание товара
Продавец:山西春雨图书专营店
Адрес:Пекин
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца
¥ 48 35.5751руб.
¥ 158 110.62 337руб.
¥ 118 77.51 638руб.
¥ 199 1352 853руб.

Рекомендуемая комбинация


E1 9771006505199978730234791 9787302373353 Избегайте 9998886

Этот набор книг разделен на следующие книги. Если вам нужно купить одну книгу, нажмите на ссылку ниже

2019 год.  цена: 45,00 юань
Лего——
LEGO EV3 Robotics Primary Rutorial (серия молодежных наук и техники инноваций) 9787302373353 Цена: 48,00 Юань

Основная информация Mountain.png

Название: 2019 год.

Цена: 45,00 Юань

Автор: под редакцией Комиссии по популяризации Китайского общества электроники

ISBN: 9771006505196 

Публикация и распространение: журнал «Электронный производство», Ltd.

Введение Mountain.png


Это содержимое является основой последующих обучающихся самодисциплинарных роботов и интеллектуальных роботов.С тех пор, как рассмотрим фактическую ситуацию работы каждого, эта книга

Примеры тела относительно просты.

Это представлено перед всеми.Я надеюсь, что эта книга может быть использована в качестве ** чтения для большинства любителей роботов.

Справочник Mountain.png

Глава 1 Основная структура…………………………………………………… 1
1.1 Структура…………………………………………………………… 1
1.2 гвоздь……………………………………………………………… 1
1.3 потока……………………………………………………………… 2
1.4 Клин и спираль………………………………………………………… 2
1.5 Винт -нож и гаечный ключ…………………………………………………… 3
Глава 2 Цю Цянь………………………………………………………… 4
2.1 Происхождение осени Цянь……………………………………………………… 4
2.2 Производство……………………………………………………………… 5
2.3 Анализ стабильности……………………………………………………… 6
2.4 Преобразование энергии………………………………………………………… 6
2.5……………………………………………………………… 7
Глава 3 сессионные прицелы……………………………………………………… 8
3.1 Исследуйте……………………………………………………………… 8
3.2 Производство……………………………………………………………… 8
3.3 Принцип рычага………………………………………………………… 9
3.4 Происхождение рычага……………………………………………………… 10
3.5 Классификация рычага……………………………………………………… 10
3.6 Применение рычага……………………………………………………… 10
Глава 4 Миксер (яичная река)………………………………………… 12
4.1 Исследуйте……………………………………………………………… 12
4.2 Производство……………………………………………………………… 12
4.3 передача……………………………………………………………… 14
4.4 Круглый вал……………………………………………………………… 14
4.5 Типы передач………………………………………………………… 14
Глава 5 Странные часы………………………………………………… 16
5.1 История часов……………………………………………………… 16
5.2 Производство……………………………………………………………… 17
5.3 передача увеличилась……………………………………………………… 19
5.4 Угольная скорость и скорость линии………………………………………………… 19
Глава 6 Крейн……………………………………………………… 20
6.1 Механический Геркулес……………………………………………………… 20
6.2 Производство……………………………………………………………… 21
6.3 Шкив……………………………………………………………… 21
6.4 Введение в гонг………………………………………………………… 24
6.5 История подъема машины…………………………………………………… 24
Глава 7 BASTE……………………………………………………… 25
7.1 Исследуйте……………………………………………………………… 25
7.2 Производство……………………………………………………………… 25
7.3 Отношение скорости передачи……………………………………………………… 27
7.4 Особенности передачи устройства………………………………………………… 27
Глава 8 Ручной фанат…………………………………………………… 28
8.1 Исследуйте……………………………………………………………… 28
8.2 Производство……………………………………………………………… 28
8.3 Анализ мощности……………………………………………………… 30
8.4 Введение в власть……………………………………………………… 30
Книжный магазин Shanxi Chunyu
8.5 Почему вентилятор может остыть……………………………………………… 30
ГЛАВА 9 ТРЕЗИЙ……………………………………………………… 31
9.1 Исследуйте……………………………………………………………… 31
9.2 Производство……………………………………………………………… 31
9.3 Цепочка передачи…………………………………………………………… 32
9.4 Трек……………………………………………………………… 33
9.5 Резиновая дорожка………………………………………………………… 33
Глава 10 вертолет…………………………………………………… 35
10.1 Разработка вертолета…………………………………………………… 35
10.2 Производство……………………………………………………………… 36
10.3 Анализ моторных принципов…………………………………………………… 38
10.4 Подъем вертолета…………………………………………………… 39
10.5 Механика жидкости………………………………………………………… 39
10.6 воздушная динамика……………………………………………………… 40
10.7 Основы электронной науки……………………………………………………… 40
Глава 11 Router Drive автомобиль……………………………………………… 42
11.1 Автомобиль в жизни…………………………………………………… 42
11.2 Производство……………………………………………………………… 42
11.3 трение…………………………………………………………… 43
11.4 передний и задний привод……………………………………………………… 45
ГЛАВА 12 МЕХАНИЧЕСКИЙ ГЛОР………………………………………………… 47
12.1 Наблюдение……………………………………………………………… 47
12.2 Производство……………………………………………………………… 47
12.3 Структура двойной гайки……………………………………………………… 49
12.4 Механизм пробега колеса………………………………………………………… 50
12.5 Специальный колючий механизм колеса………………………………………………… 50
12.6 Механизм слайдера крышки…………………………………………………… 52
ГЛАВА 13 ПЕЧЕТА……………………………………………… 53
13.1 Исследуйте……………………………………………………………… 53
13.2 Производство……………………………………………………………… 53
13.3 Анализ принципов………………………………………………………… 55
13.4 Сложная структура рукоятки………………………………………………… 56
Глава 14 Пугало…………………………………………………… 59
14.1 История чучела…………………………………………………… 59
14.2 Производство……………………………………………………………… 59
14.3 Передача ремня………………………………………………………… 61
14.4 Сравнение трех методов упражнений…………………………………………… 62
Глава 15…………………………………………………… 63
15.1 Типы машины MI…………………………………………………… 63
15.2 Производство……………………………………………………………… 64
15.3 Cam………………………………………………………… 65
Глава 16 Черепахи……………………………………………………… 69
16.1 Исследуйте……………………………………………………………… 69
16.2 Производство……………………………………………………………… 69
16.3 Особенности каммеров………………………………………………… 70
16.4 Обычное движение моторных материалов в камниках…………………………………… 71
Глава 17 Экскаватор…………………………………………………… 73
17.1 Исследуйте……………………………………………………………… 73
17.2 Производство……………………………………………………………… 73
17.3 Ссылка механизм………………………………………………………… 75
17.4 Разработка экскаваторов…………………………………………………… 75
17.5 Классификация экскаваторов…………………………………………………… 76
Глава 18 вращающаяся чашка………………………………………………… 77
18.1 вращающиеся чашки на детской площадке………………………………………………… 77
18.2 Производство……………………………………………………………… 77
18.3 Поверните революцию и вращение чашки………………………………………… 78
18.4 Земная революция и ротация……………………………………………… 80
Глава 19 Швейная машина…………………………………………………… 81
19.1 Исследуйте……………………………………………………………… 81
19.2 Производство……………………………………………………………… 81
19.3 Анализ механических принципов…………………………………………………… 83
19.4 Промежуточное спортивное агентство…………………………………………………… 84
Глава 20: шесть -робот кошелька………………………………………… 85
20.1 Исследуйте……………………………………………………………… 85
20.2 Производство……………………………………………………………… 86
20,3 метод упражнений с шестью…………………………………………………… 87
20.4 Дифференциальное управление движением…………………………………………………… 87
Глава 21 Разработка роботов……………………………………… 89
21.1 Ранние роботы…………………………………………………… 89
21.2 Современные роботы…………………………………………………… 94
Заключение……………………………………………………………… 103
Люди в области робототехники приложения………………………………………… 104

Название: LEGO——

Цена: 68,00 юань

Автор: Чжэн Цзяньчун

Пресса: издательство Tsinghua University Press

Дата публикации: 2014-01-01

ISBN: 9787302346791

Издание: 1

Переплет: мягкая обложка

Открыто: 16

«LEGO: Практическая серия инноваций в области науки и технологий EV3/молодежи может использоваться в качестве справочника для студентов старших классов, студентов колледжа и научных и технологических инновационных мероприятий.

Глава 1 Структура робота LEGO
1.1 Контроллер
1.2 Power Part
1.3 Lego Robot обычно используют датчики
1.3.1 Оптический датчик
1.3.2 Датчик силы
1.3.3 Датчик звука
1.3.4 Ультразвуковой датчик
1.3.5 Инфракрасный датчик
1.3.6 Датчик местоположения и отношения
1.3.7 Гироскоп
1.3.8 Датчик температуры
1.3.9EV3 Кнопка
1.4 Оборудование для робота LEGO
1.4.1
1.4.2LCD -дисплей
1.4.3 Beeverer
1.4.4 Свет
1.4.5 Bluetooth Выход
1.5 Практика и мышление
Глава 2 Основной компонент LEGO
2.1 Основной размер компонента LEGO
2.2 Компоненты и типы
2.3 Геометрические отношения в кирпичи LEGO
2.4 Практика и мышление
ГЛАВА 3 Механическую метод передачи
3.1 Передача передачи
3.2 Трансмиссия цепи
3.3 шкив и ремень
3.4 Worm Wheels, червяка
3,5 Переверсание стержней плоскости
3.6 Дифференциальный механизм
3.7 Практика и мышление

Книжный магазин Shanxi Chunyu
Глава 4 Ходьба роботизированной ходьбы
4.1 Четырехвопроводное устройство
4.2 Роллер
4.3 Метод робота свинга
4.4 Прогулка с ногами
4.5 Практика и мышление
Глава 5 Роботизированность
5.1 Структура
5.2 Фокус
5.3 Поддерживать полигональную форму
5.4 Секс
5.5 Практика и мышление
Глава 6 Несколько структурных дизайнов робототехники
6.1 Параллельная структура четырехугольника
6.2 Слайд -рельс
6.3 Параллельный перекрестный перекрестный перекресток
6.4 Установка перехода и датчика
6.4.1 Простые щупальца
6.4.2.
6.4.3 Clip and Claws
6.5 Практика и мышление
Глава 7
7.1 Установить EV3 и среда программирования
7.1.1 Установите ev3
7.1.2 Введение среды программирования
7.1.3 Окно атрибута проекта
7.2EV3 Метод подключения
7.2.1USB Соединение
……
Глава 8 Структура программы
Глава 9 Применение датчика модуля
Глава 10
Глава 11 EV3 Advanced App
Глава 12 EV3 Эксперимент и измерение
Приложение построить робота
Рекомендации

Название: LEGO EV3 ROBOT PRIMENTION

Цена: 48,00 Юань

Автор: альпийский

Пресса: издательство Tsinghua University Press

Дата публикации: 2014-09-01

ISBN: 9787302373353

Издание: 1

Переплет: мягкая обложка

Открыто: 16

Робот, используемый в этой книге, является роботом LEGO EV3.LEGO EV3 Robot использует строительные блоки для строительства.

В форме лекции в этой книге используется большое количество роботизированных экземпляров и настраивая картинки, чтобы объяснить механическую структуру робота, объясняет принципы и применение основных технологий, таких как механизмы, соединительные шатуны и т. Д., И поощряет студенты Чтобы представить и подумать, тем самым строительство строительства из собственного робота.Эта книга обучает программе EV3 через яркий и яркий пример робота, позволяющий студентам полностью понять методы программирования роботов LEGO.

Эта книга может быть использована в качестве учебной книги для новичков роботиков, или ее также можно использовать в качестве справочника для репетиторов -роботиков.

Урок 1 Строительство конструкции——

Урок 2 Строительство конструкции——

Урок 3 передачи передачи—— FAN

Урок 4 Передача передачи——

Урок 5 Передача передачи——

Урок 6 Принцип соединительных шатунов——

Урок 7 Принцип соединительных шатунов——

8 -й курс дизайн предисловия——

9 -й курс проектирование предисловия——

10 курса предисловия дизайн——

Рекомендации

1373269151