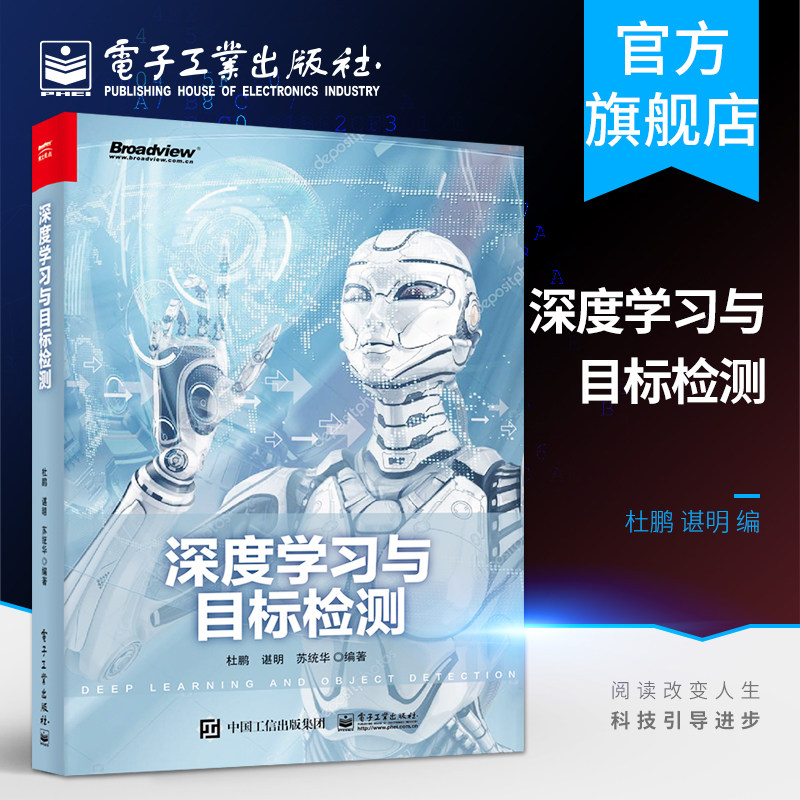
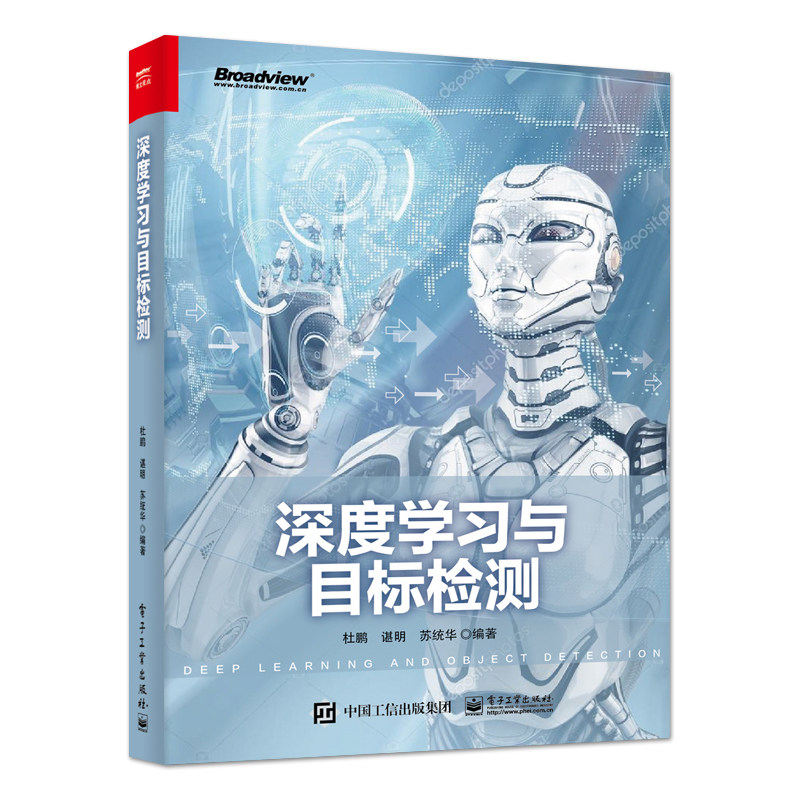
Глубокое обучение и обнаружение цели du pengxun ming su tonghua классификация изображений Целевые испытания распознавание голоса другие люди сталкиваются


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара





|

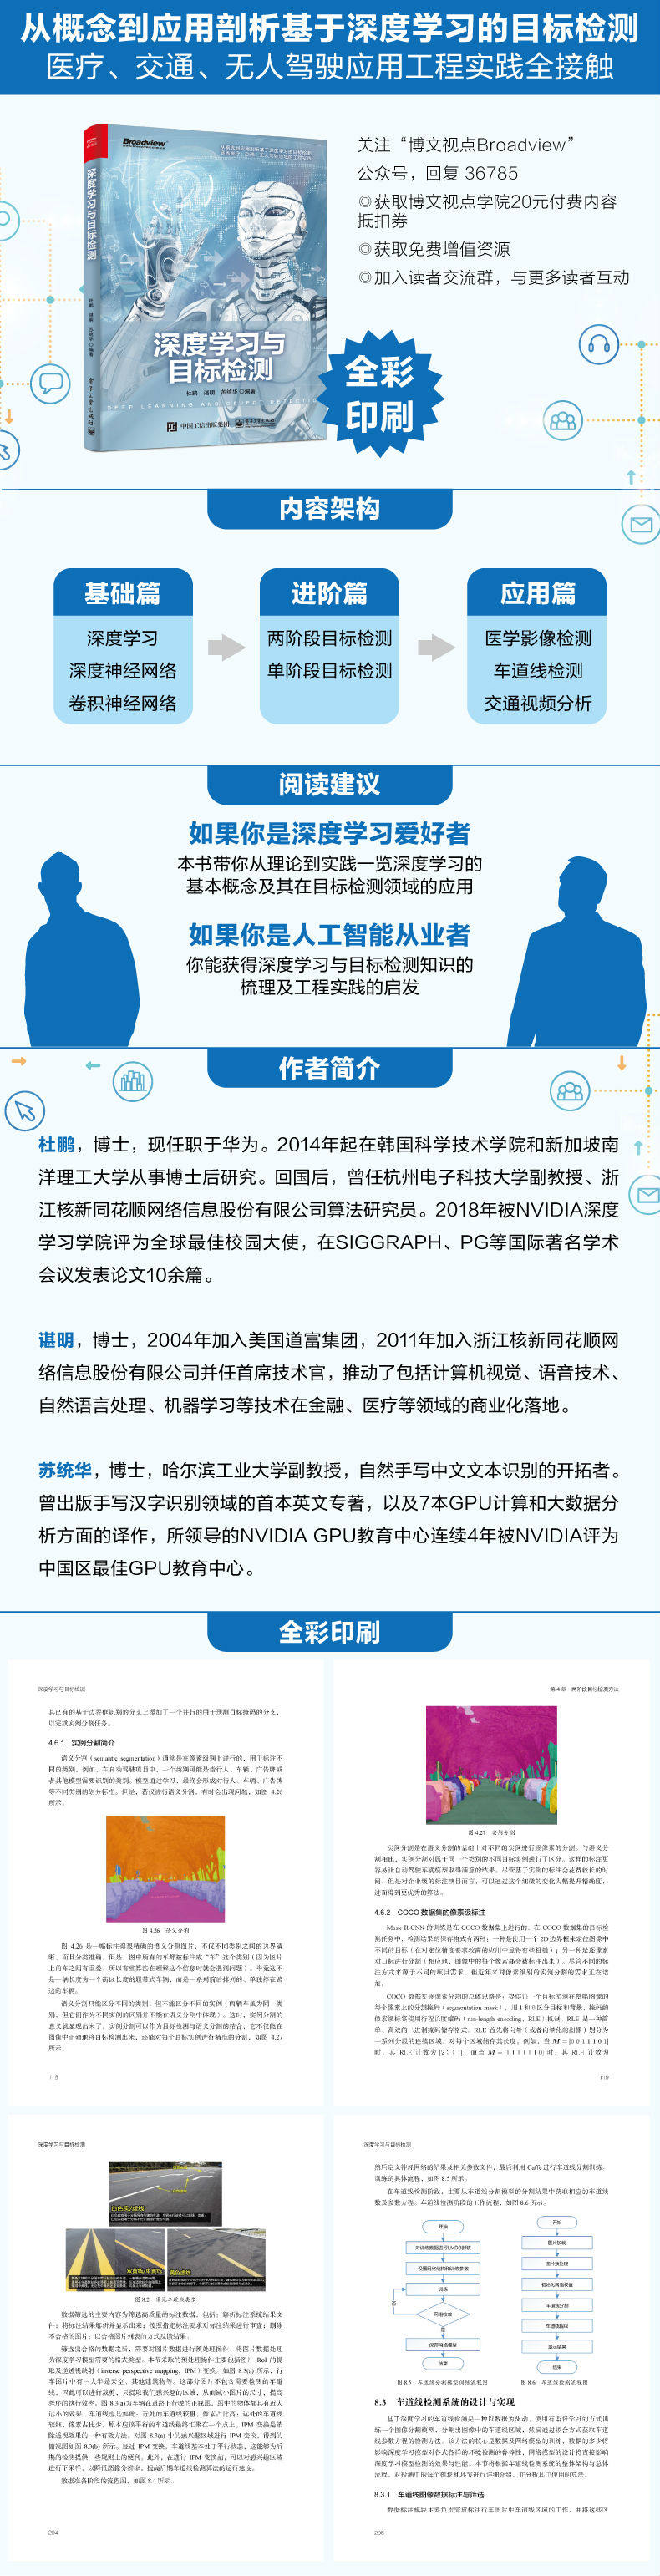
 Эта книга посвящена внедрению сверточных нейронных сетей, а контент глубокого обучения - это больше, чем это.Таким образом, автор разделил глубокое обучение на три категории: контролируемое обучение, неконтролируемое обучение и подкрепление, а также классифицированные сценарии применения, такие как классификация изображений, обнаружение объектов, распознавание речи, распознавание лица, сеть состязательной генерации и альфаго, идут в разные категории, и дали общее объяснение его принципов соответственно.Эта книга подходит для студентов, исследователей и практиков, которые имеют определенную основу в области глубокого обучения или обучения обнаружению объектов.
Основная глава
Глава 1: Обзор глубокого обучения 2
1.1 Краткая история развития глубокого обучения 2
1.2 Под наблюдением 4
1.2.1 Классификация изображений 4
1.2.2 Обнаружение цели 6
1.2.3 Признание лица 10
1.2.4 распознавание голоса 13
1.3 Неконтролируемое обучение 18
1.3.1 Обзор неконтролируемого обучения 18
1.3.2 Генеративная состязательная сеть 18
1.4
1.4.1 Альфаго 21
1.4.2 Alphago Zero 23
1,5 Резюме 25
Справочные материалы 25
Глава 2 Глубокая нейронная сеть 27
2.1 Нейрон 27
2.2 Машина восприятия 30
2.3 Передовая передача 31
2.3.1 Процесс прямой передачи 32
2.3.2 Функция активации 33
2.3.3 Функция потери 37
2.4 обратная передача 40
2.4.1 Процесс обратной доставки 40
2.4.2 Градиент спуск 40
2.4.3 Коррекция параметров 42
2.5 Предотвратить переосмысление 44
2.5.1 Отбрасывание 44
2.5.2. Ретализация 45
2.6 Резюме 46
Глава 3 Служба нейронная сеть 47
3.1 Своиц 48
3.1.1 Действительная свертка 48
3.1.2 Полная свертка 50
3.1.3 Такая же свертка 51
3.2 Объединение слоя 52
3.3 Деконволюция 53
3.4 Поле приема 54
3.5 Пример свертки нейронной сети 56
3.5.1 Lenet-5 56
3.5.2 Alexnet 58
3.5.3 Vggnet 62
3.5.4 GOOGLELENET 64
3.5.5 Resnet 75
3.5.6 Mobilenet 76
3.6 Резюме 78
Расширенная глава
Глава 4 Двухэтапный метод обнаружения цели 80
4.1 R-CNN 80
4.1.1 Алгоритм процесс 80
4.1.2 Процесс обучения 81
4.2 SPP-Net 85
4.2.1 Структура сети 85
4.2.2 Космический пирамид объединяет 86
4.3 Fast R-CNN 87
4.3.1 Объединение слоя района процентов 87
4.3.2 Структура сети 89
4.3.3.
4.3.4 Целевая классификация 91
4.3.5 Регрессия ограничивающей коробки 92
4.3.6 Процесс обучения 93
4.4 быстрее R-CNN 97
4.4.1 Структура сети 98
4.4.2 RPN 99
4.4.3 Процесс обучения 105
4.5 R-FCN 107
4.5.1 R-FCN Структура сети 108
4.5.2.
4.5.3, чувствительный к положению ROI, объединяющий 110
4.5.4 Функция потери R-FCN 111
4.5.5 Анализ сетевой модели Caffe 111
4.5.6 U-Net 115
4.5.7 Segnet 116
4.6 Маска R-CNN 117
4.6.1 Введение в пример сегментации 118
4.6.2 Аннотация наборов данных на уровне пикселей 119
4.6.3 Структура сети 120
4.7 Резюме 123
Ссылки 123
Глава 5 Метод обнаружения целевых стадий 125
5.1 SSD 125
5.1.1 Вставка по умолчанию 125
5.1.2 Структура сети 126
5.1.3 Анализ сетевой модели Caffe 127
5.1.4 Процесс обучения 135
5.2 Retinanet 137
5.2.1 FPN 137
5.2.2 Функция потери фокуса 139
5.3 Refinedet 140
5.3.1 сетевая модель 141
5.3.2 Анализ сети Caffe Model 143
5.3.3 Процесс обучения 152
5.4 YOLO 153
5.4.1 Yolo v1 153
5.4.2 Yolo V2 155
5.4.3 Yolo V3 157
5.5 Сценарии применения алгоритма обнаружения объектов 159
5.5.1 Обнаружение ят скоростной автомагистрали 160
5.5.2. Обнаружение Polyp 161
5.6 Резюме 162
Ссылки 162
Приложение
Глава 6 Тест на переломы ребер 166
6.1 Текущий статус внутренних и иностранных исследований 166
6.2 Решение 168
6.3 Предварительная обработка 168
6.4 Обнаружение переломов ребра 169
6.5 Анализ экспериментальных результатов 170
6.6 Резюме 172
Ссылки 173
Глава 7: тест на легочный узелок 174
7.1 Текущий статус внутренних и иностранных исследований 174
7.2 Общая структура 176
7.2.1 Набор данных легочных узлов 176
7.2.2 Трудности в обнаружении узелков легких 177
7.2.3 Структура алгоритма 177
7.3 Рекомендуемый алгоритм для подозрительного расположения легочных узелков 178
7.3.1 Предварительная обработка КТ -изображений 179
7.3.2 Алгоритм сегментации легочных узелков 180
7.3.3 Метод оптимизации 182
7.3.4 Метод вывода 184
7.4 Алгоритм позиционирования узелков легких 185
7.5 Экспериментальные результаты и анализ (1) 186
7.5.1 Экспериментальные результаты 186
7.5.2 Анализ влияния точек улучшения 186
7.6.
7.6.1 Ложноположительная сеть ингибирования легочных узлов 188
7.6.2 Стратегия оптимизации 192
7.6.3 Стратегия вывода 194
7.7 Экспериментальные результаты и анализ (2) 194
7.7.1 Экспериментальные результаты 195
7.7.2 Анализ влияния точек улучшения 195
7.7.3 Интеграция рекомендаций по подозрительному местоположению и ложноположительных алгоритмов 197
7.8 Резюме 197
Справочные материалы 197
Глава 8 Проверка линии полосы 200
8.1 Текущий статус внутренних и иностранных исследований 200
8.2 Основное исследование контент 202
8.2.1 Общее решение 202
8.2.2 Обзор каждого этапа 203
8.3 Проектирование и реализация системы обнаружения линий полос 206
8.3.1 Аннотация и фильтрация изображения линии полосы дороги 206
8.3.2 Lane Line Picture Preprocessing 208
8.3.3 Обучение модели сегментации линии полосы движения 212
8.3.4 Проверка линии полосы. 221
8.3.5 Результат обнаружения линии полосы 225
8.4 Проверка проверки линий на полос.
8.4.1 Проверка качества линии полосы.
8.4.2 Тест времени обнаружения линии полосы 227
8.5 Резюме 227
Ссылки 228
Глава 9 Анализ транспортного видео 229
9.1 Текущий статус внутренних и иностранных исследований 230
9.2 Основное исследование контент 231
9.2.1 Общий дизайн 232
9.2.2 Требования к точности и производительности 232
9.3 АНАЛИЗ ДЛЯ ДОПОЛНЕНИЯ 233
9.3.1 Инспекция автомобиля и проверка номерного знака 233
9.3.2 Подробное объяснение функции распознавания номерных знаков 235
9.3.3 Идентификация марки и цвета транспортного средства 243
9.3.4 Подробное объяснение дизайна отслеживания цели 244
9.4 Системный тест 247
9.4.1 Проверка автомобиля 248
9.4.2 Тест номерного знака 251
9.4.3 Идентификация номерного знака 253
9.4.4 Идентификация бренда автомобиля 256
9.4.5 Отслеживание цели 258
9.5 Резюме 259
Ссылки 260
 С 2014 года он занимался постдокторскими исследованиями в Корейской академии науки и техники и Нанянского технологического университета в Сингапуре.Вернувшись в Китай, он занимал должность доцента в Университете электронных наук и техники в Китае Ханчжоу и исследователем алгоритма в Zhejiang New Tonghuashun Network Information Co., Ltd.В 2018 году он был назначен выдающимся послом кампуса в школе Глубокого обучения Nvidia и опубликовал более 10 статей на всемирно известных академических конференциях, таких как Siggraph и PG.Чен Мин, доктор философииОн присоединился к State Street Group в 2004 году, а в 2011 году он присоединился к Zhejiang New Tonghuashun Network Information Co., Ltd. и работал главным директором по технологиям, продвигая коммерциализацию технологий, включая компьютерное зрение, технологии голоса, обработку естественного языка, машинное обучение и другие технологии в области финансов, медицинских и других областей.Su Tonghua, доктор философии, адъюнкт -профессор Технологического института Харбина, является пионером в естественном рукописном китайском признании текста.Он опубликовал первую английскую монографию в области рукописного признания китайцев, а также 7 переводов с помощью GPU и анализа больших данных.
Подходит для студентов, исследователей или практиков с определенной основой в глубоком обучении или чтении целей.