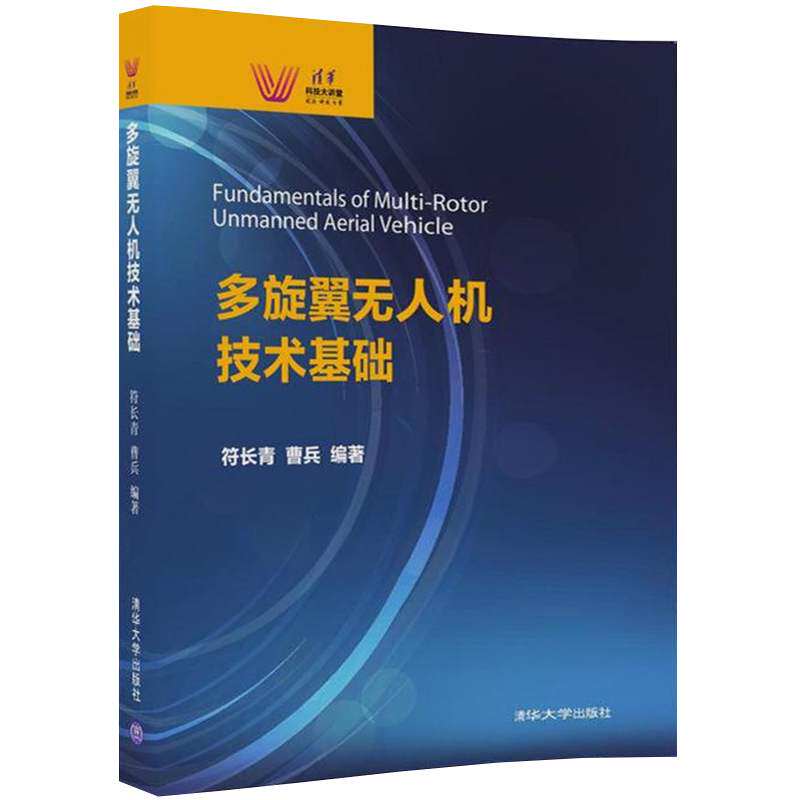
Multi -ROTOR BUT Technology Basic Fu Changqing Tsinghua University Press Cao Bing Drone Helicopter Автоматическое управление беспилотником вождение коммерческая авиационная инженерия


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара



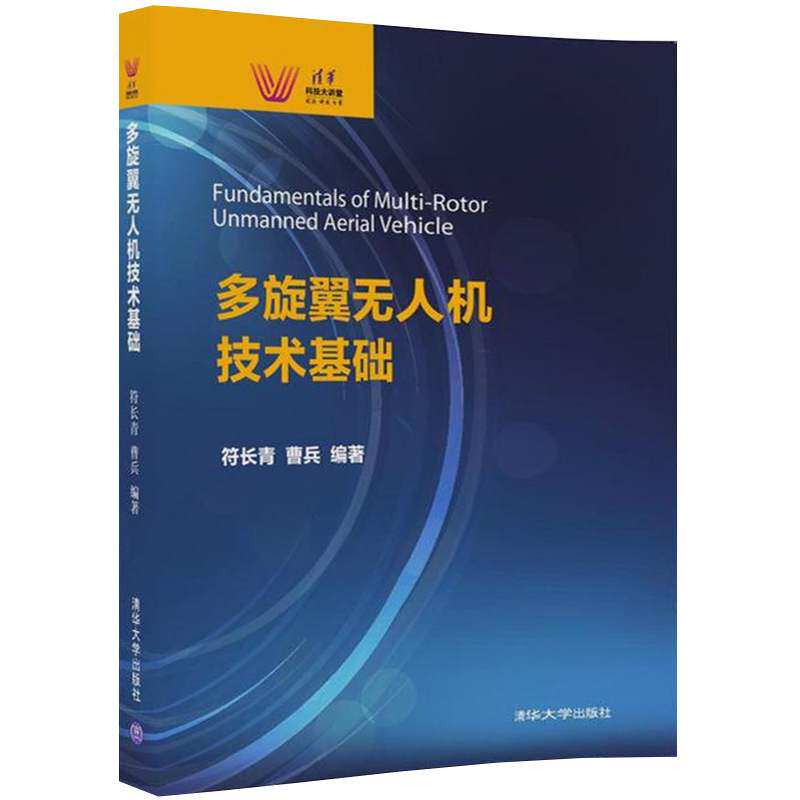
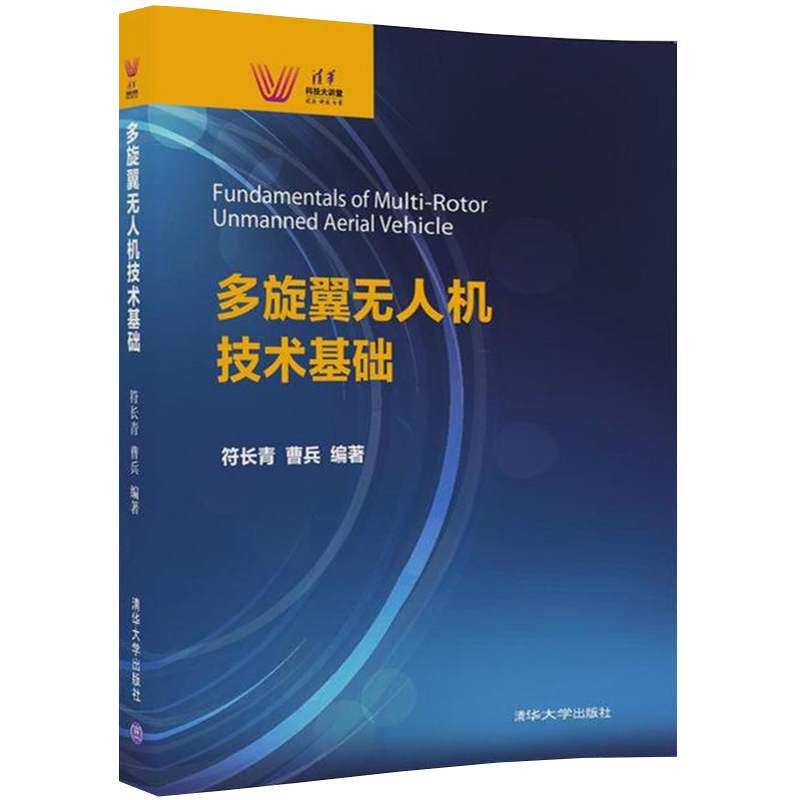



| Заголовок: | Multi -Rotor BUT Technology Foundation (Tsinghua Science and Technology Hall) |
| Издательство: | Tsinghua University Press |
| Дата публикации: | 2016 |
| Номер ISBN: | 9787302456520 |
 |
против“Volkswagen предпринимательство и инновации”Чтобы удовлетворить потребности в развитии талантливых, инновационных и сложных талантов в новую эпоху, в этой книге систематически и всесторонне представлены основное содержание и система знаний технической основы многороторных дронов.Книга разделена на 9 глав. Основное содержание включает в себя обзор, принципы полета многороторного БПЛА и конструкцию аэродинамического профиля, сборку 4-роторного БПЛА своими руками, силовое устройство многороторного БПЛА, аэродинамику многороторного БПЛА, структурную динамику многороторного БПЛА, аэроупругость многороторного БПЛА, технологию управления полетом многороторного БПЛА и общую конструкцию многороторного БПЛА.В конце каждой главы приведены резюме и упражнения. Эта книга получена из практики. Научные исследования, производственные и учебные заведения, а также учебные учебники по моделированию энтузиастов для других читателей, которые хотят полностью понять знания о многопрофильных беспилотниках. |
 |
FU Changqing Cao Bing |
|
В последние годы мульти -ролик беспилотник как новичок в области авиации привлекал все большее внимание и внимание.Его продукция имеет неограниченные возможности для бизнеса на внутренних и зарубежных рынках, а страны по всему миру создали волну исследований и разработок и широко используются.Особенно микрокомпьютеры потребительского уровня, простая работа и дешевая цена, существует множество наборов программного обеспечения и жестких аксессуаров, которые подходят для отдельных лиц для сборки (DIY) на рынке для продажи“Летающая мечта”.Но на самом деле многороторные дроны — это высокотехнологичный продукт с электронной автоматикой и интеллектуальным управлением, и их техническое наполнение достаточно высокое. Технические вопросы, такие как их разработка, дизайн и разработка приложений, требуют от каждого достаточного внимания.Автор тесно сочетает современную действительность и составил данный учебник на основе своего более чем 40-летнего опыта смежной работы. Он систематически и всесторонне знакомит со всеми аспектами базовой технологии многороторных дронов, чтобы учащиеся могли получить полное представление о многороторных дронах.Поэтому официальная публикация этой книги не только решает проблему нехватки учебных материалов, но и помогает студентам улучшить понимание“Volkswagen предпринимательство и инновации”Духовное осознание. |

|
Каталог Глава 1 Обзор 翼 1.1 Основные концепции, связанные с мульти -ротовыми дронами 1.1.1 Основные физические концепции и законы 1.1.2 Основные концепции систематической теории 1.1.3 Основная концепция теории управления 无 Основная концепция многопрофильной системы беспилотников 1.2.1 Определение многомоторного беспилотника 1.2.2 Multi -ROTOR DRONE SYSTER и ее полетный блок 无 Конфигурация, использование и классификация мульти -роторного беспилотника 1.3.1 Конфигурация и использование многоотронного беспилотника 1.3.2 Классификация мульти -роторного беспилотника 无 История развития и перспективы рынка мульти -роторного беспилотника 1.4.1 Разработка мульти -роторного беспилотника 1.4.2 Рынок многототорных беспилотников 1.4.3 Типичные случаи многопрофильного беспилотника 旋 1,5 Гражданское многооттражное управление полетами беспилотников 1.5.1 Отдел воздушного дирижабля 1.5.2 Юридические вопросы, связанные с рейсом гражданского ротора беспилотника 1.5.3 Гражданские много -роторные документы управления полетом беспилотников Глава 2 Дизайн полета и крыла многопрофильного беспилотника 无 2.1 Принцип полета и метод управления мульти -роторным беспилотником 2.1.1 Принцип полета мульти -роторного беспилотника 2.1.2 Управление полетом многопрофильного беспилотника Характеристики и сравнительный анализ многопрофильного беспилотника 无 2.2 2.2.1 Характеристики многопрофильного беспилотника 2.2.2 Сравнительный анализ многопрофильных беспилотников 的 2.3 Геометрические параметры и основные типы 2.3.1 Определение типа крыла и геометрических параметров 2.3.2 Распределение потока и давления воздуха на поверхности типа крыла 2.3.3 Основной тип типа крыла 空 2.4 Характеристики воздушного воздуха -типа и влияющие на факторы 2.4.1 Характеристики воздушного воздуха -типа крыла 2.4.2 Факторы, влияющие на воздушную мощность типа крыла 2.4.3 Выбор крыла 无 2,5 Многократная скорость полета лета в беспилотнике ограничена и дизайн крыла 2.5.1 Основная причина ограниченной скорости полета мульти -ротового беспилотника 2.5.2. Глава 3 DIY 4 ROTOR UNCHENTED ORGINARTY 多 Основная концепция многопрофильного беспилотника 3.1.1diy Spirit and DIY Multi -Rootor Drone 3.1.24 Композиция беспилотника -ротора и шаг DIY 43.2diy 4 Требования к компонентам ротора и выбор ротора 3.2.1diy 4 Требования к компонентам роторного крыла 3.2.2diy 4 Rotor Wing Range Rack, Rotor и Power Device Device 3.2.3diy 4 ротор ротор 3.2.4diy 4 тип датчика беспилотников ротора 3.2.5diy 4 Выбор системы дистанционного управления BUTER ROTOR 43,3diy 4 ротор беспилотников сборка 3.3.1diy 4 подготовка крыла ротора перед подготовкой 3.3.2diy 4 Rotor Wing Self -Made или Compled Rick 3.3.3diy 4 Rotor Wing Wing Drone 3.3.4diy 4 Rotor Wing Bult Отладка 43,4diy 4 ротор беспилотник 3.4.1diy 4 Rotor Wing Drone No Paddle Debugging 3.4.2diy 4 Rotor Wing Bune имеет отладку весла 43,5diy 4 упражнения с беспилотником -ротором 3.5.1 Проверка перед полетом 3.5.2diy 4 Rotor Wing Drone Основные упражнения 3.5.3diy 4 Rotor Wing Drum Dail Dail 3.5.4 Симулятор авиационной плесени 机 3.6 Управление SAIC гражданских самолетов Глава 4 Многототорное беспилотное моторное устройство 无 4.1 Основная концепция мульти -роторного беспилотного питания устройства 4.1.1 Классификация, функция и требования многопрофильного двигателя беспилотников 4.1.2 Композиция многопрофильного беспилотного питания устройства 动 4,2 DC Motor 4.2.1 Основная концепция DC Motor 4.2.2 Бесщеточный двигатель постоянного тока 4.2.3 Существует мотор постоянного тока 4.2.4. 塞 4.3 Авиационный поршневой двигатель 4.3.1 Тип и структура авиационного поршневого двигателя 4.3.2 Рабочая система и принцип авиационного поршневого двигателя 4.3.3 вращающийся поршневой двигатель 4.3.4 Рабочие характеристики авиационного поршневого двигателя 轴 4,4 Двигатель турбинного вала 4.4.1 Классификация и принцип работы двигателя турбинного вала 4.4.2 Основная структура двигателя турбинного вала 4.4.3 Рабочие характеристики двигателя турбинного вала 4.4.4 Сравнение различных типов многопрофильных топливных двигателей беспилотников 无 4,5 Многократная система топливного топлива и масляного топлива для беспилотных летательных аппаратов 4.5.1 Multi -ROTOR DRONE Fuel System 4.5.2 Multi -ROTOR DRONE Oil System 无 4.6 Многототорная система передачи беспилотников 4.6.1 Структура и компонент многопрофильной системы передачи беспилотников 4.6.2 Динамика и критическая скорость многопрофильной системы передачи беспилотников 4.6.3 Динамические проблемы ротора/системы питания/передачи Глава 5 Многототорная воздушная динамика БПЛА 飞 5.1 Основная концепция воздушной динамики самолета ротора 5.1.1 Основная концепция аэродинамики 5.1.2 Определение, содержание и инструменты воздушной динамики самолетов ротора 的 5.2 Геометрические параметры ротора и принципы работы 5.2.1 Функция ротора и геометрические параметры 5.2.2 Нет причины параметров ротора 5.2.3 Принцип работы ротора 动 5.3 Основное знание теории ротора импульса 5.3.1 Теория импульса вертикального полета 5.3.2 Теория импульса при лете вперед 叶 5.4 Основное знание теории листьев ротора 5.4.1 Leaf Su Su Theory вертикального полета 5.4.2 Теория всасывания листьев при лете вперед 经 5.5 Rotor Classic Classic Evreal Теория базовых знаний 5.5.1 Классическая теория вертикального полета Evreal 5.5.2. Классическая теория вихревого вихревого времени прежнего времени полета 现 5.6 Основные знания современной теории Evreal 5.6.1 Анализ хвостовых троп ротора во время подвешивания 5.6.2 Анализ треков хвостов свободы ротора во время полета C5.7 Ротор CFD Теоретические базовые знания 5.7.1 Рассчитайте определение и характеристики механики жидкости 5.7.2 Уравнение управления потоком ротора 5.7.3 Дискретный метод управления уравнением Глава 6 Многототорная структурная динамика БПЛА 无 6.1 Основная концепция динамики мульти -роторной динамики 6.1.1 Определение и характеристики многопрофильной структурной динамики беспилотников 6.1.2 Методы исследования и модели многопрофильной структурной динамики беспилотников 6.1.3 Типы многопрофильной вибрации беспилотников 6.1.4 Упрощенный резонанс и гармонический анализ 6.1.5 Свободная вибрация единой системы свободы 无 6.2 Анализ многооттрадного ротора конструктивного ротора ротора 6.2.1 Структурная форма ротора 6.2.2 Multi -ROTOR DRONE ROTOR ROTOR ROTOR Evilization 6.2.3 Multi -ROTOR DRONE ROTOR Общий тип вибрации 无 6.3. 6.3.1 Критическая скорость многопрофильного вала передачи беспилотников 6.3.2 Multi -ROTOR RONE SYSTER для обратной вибрации 无 6.4 Анализ динамики структуры корпуса беспилотников. 6.4.1 Тип и характеристики многопрофильной структуры тела беспилотников 6.4.2 Метод исследования структурной динамики мульти -роторного тела беспилотников 6.4.3 Анализ Limited Element Multi -Rone Body Dynamics Limited Element Глава 7 Мульти -роторная эластичность беспилотников 无 7.1 Основная концепция многопрофильной механики упругих газов беспилотников 7.1.1 Определение и характеристики многопрофильной механики эластичной газы беспилотников 7.1.2 Основа 7.1.3 Общие методы для расчета нефиксированных расчетов могильной мощности 7.2 Связь между свободой упражнений на листьев ротора. 7.2.1 Основная концепция муфты упражнений с видом на листьев ротора 7.2.2. Основная форма листья лопата ротора. 无 7.3 Многообразование крыла 7.3.1 Основные концепции ротора упругих статических статических статических статических статических статических 7.3.2 Основные принципы и критическая скорость лезвий ротора расходятся 无 7.4 Многототорные изобретательность ротора и эластичная динамика ротора и эластичная динамика 7.4.1 Основная концепция листьев ротора листья тремора 7.4.2 Классический тремор листьев ротора лопатки 7.4.3 Выживание тремора листьев ротора лопатки 7.4.4. 无 7,5 Мульти -роторный ротор ротор и устойчивость к корпусу эластичной эластичной устойчивости 7.5.1 Ротор—Динамическая нестабильность системы связи тела 7.5.2 Ротор—Анализ системы вибрации тела ГЛАВА 8 МУДЕТРИОТОРНАЯ ТЕХНОЛОГИЯ 无 8.1 Основная концепция многопрофильной системы управления полетом беспилотников 8.1.1 Основные концепции мульти -роторной беспилотной системы 8.1.2 Основная концепция многопрофильного управления полетом беспилотников 无 8.2 Представление математики мульти -роторного летающего беспилотника 8.2.1 Система координат и Эйлер Кок 8.2.2 Метод представления вращающейся матрицы 8.2.3 Четыре метода представления числа юаней 8.2.4 Сравнение многопрофильного представления осанки беспилотников 无 8.3 Моделирование динамики динамики полета Dron Rone 8.3.1 Моделирование предположения и структуры модели 8.3.2 Multi -ROTOR DRONE RIGIDth Sports Model и Dynamics Model 8.3.3 Модель распределения ассигнований управления беспилотниками 8.3.4 Канал управления полетом по многомоторным беспилотникам и линейная упрощенная модель 无 8.4 Multi -ROTOR DRONE PID Control и фильтрация Kalman 8.4.1 Основная концепция контроля 8.4.2PID Параметр отладки 8.4.3 Карман Фильтр 无 8,5 много -роторный автоматический управление полетом 8.5.1. Общая структура и слоистая структура системы управления полетом 8.5.2. 8.5.3 Управление осанкой с мульти -роторным беспилотником 8.5.4. 8.5.5 Multi -Rotor Uncerned Control Mobility Control Глава 9 Многототорный БПЛА Общий дизайн 无 9.1 Основная концепция многопрофильного дизайна беспилотников 9.1.1 Многообразованный процесс разработки беспилотников и определение проектирования 9.1.2 Важность, требования к проектированию и принципы многопрофильного дизайна беспилотников 9.1.3 Multi -ROTOR DRONE DESIGHT DOSED И ТРЕБОВАНИЯ ТРЕБОВАНИЯ 无 9.2 Многототорный беспилотник общий дизайн и процесс последующего положения 9.2.1 Определение множественного дизайна и концептуальный дизайн 9.2.2 Предварительный дизайн и общие характеристики дизайна 9.2.3 Подробный дизайн, проектирование и производственные настройки многопрофильных дронов 无 9,3 Анализ и выбор мульти -роторного типа беспилотников 9.3.1 Анализ типа мульти -роторного беспилотника 9.3.2 Выбор типа мульти -роторных беспилотников Анализ и выбор общих параметров многопрофильного беспилотника 9.4.1. 9.4.2 Анализ и выбор параметров веса и мощности многогранных дронов 无 9,5 много -роторные беспилотники Общий дизайн макета 9.5.1 Миссия и требования к общему дизайну макета многогранного беспилотника 9.5.2 Общая конструкция макета мульти -роторного беспилотника Рекомендации
|

 |
Предисловие Multi -Rootor Drone, также известный как мультироторный беспилотный вертолет, представляет собой самолет ротора без водителя, обладает уникальными навыками полета, такими как вертикальный взрыв и посадка, воздушная подвеска, полете с низкой высокой силой и вращение отлично используются на рынке. В истории человеческой авиации мультироторные беспилотники прошли длительный процесс разработки от концепции до применения.В последние годы мультироторные беспилотники, как новичок в области авиационных продуктов, привлекают все больше и больше внимания и внимания с новой структурной планировкой, уникальными методами полета и обширным применением.Особенно, когда этот простой и реализованный полет может быть объединен в летающую мечту, которую люди имеют с молодого возраста, и они задерживаются с детства, они сильно вдохновляют желание всех парить в голубом небе, белых облаках и страсти.Некоторое время последовали исследователи, инвесторы и большинство энтузиастов моделирования, и они начали исследование и разработки, инвестиции и использование многооткрытых беспилотников. Теперь многомоторные беспилотники имеют неограниченные возможности для бизнеса на внутренних и иностранных рынках, а страны по всему миру создали волну НИОКР и широко используемые роторные беспилотники, особенно потребительские микрокомпьютеры. Подходят для людей, чтобы собрать (DIY).“Летающая мечта”.Глядя на голубое небо, тысячи многороторных дронов ежедневно взлетают в небо в открытых полях, на живописных туристических курортах, во дворах или в гостиных жильцов, неся“Летающая мечта”Летайте свободно. Первой основной особенностью многопрофильного беспилотника является множественное ротор.Многообразные дроны обычно имеют 4 или более роторов, такие как 4 ротор, 6 ротор, 8 типа ротора, 16 типа ротора и 32 типа ротора.Вторая основная особенность многооттронного беспилотника заключается в том, что на самолете нет водителя, то есть никого на самолете.Фактически, многомоторный беспилотник на самом деле не остается.Следовательно, если многомоторные дроны хотят по -настоящему выполнить определенную задачу, машины ротора, которая может свободно летать в небе, недостаточно. Оборудование для передачи данных, оборудование для технического обслуживания и командование для контроля их необходимых операций, персонала технического обслуживания и т. Д.Следовательно, многомоторный беспилотник в полном смысле должен быть назван многопрофильной системой беспилотников.“человеко-машинная система”.По сути, мультироторные дроны — это высокотехнологичный продукт с электронной автоматикой и интеллектуальным управлением. Техническое содержание достаточно высокое. Такие вопросы, как его исследования, проектирование и разработка приложений, требуют достаточного внимания каждого. Fu Changqing, первый автор этой книги, имеет более 40 лет практического опыта. .Cao Bing, второй автор этой книги, является председателем компании Tianxingjian Aviation Technology Company.Эта книга получена из рабочей практики автора и профессиональных знаний, и система всесторонне представила основное содержание базовой технологии многопрофильного дрона. В процессе редактирования этой книги автор получил сильную поддержку и помощь профессора Гао Чжэна, профессора Чжана Ченглина, профессора Чена Ренлиана и профессора Ван Хуаминга из Университета Аэронавтики и астронавтики Нанкин. Спасибо.В то же время эта книга также получила сильную поддержку и помощь лидеров, экспертов и коллег соответствующих департаментов, а также лидеров, экспертов и коллег Департамента компьютерного отделения в процессе редактирования. глубокая благодарность. В процессе редактирования этой книги, хотя автор заплатил много тяжелой работы из -за ограниченных знаний, эта книга может быть неадекватной во многих аспектах.Автор очень надеется работать с домашними коллегами. Автор сентябрь 2016 года
|