8 (905) 200-03-37 Владивосток
с 09:00 до 19:00
CHN - 1.14 руб. Сайт - 21.13 руб.

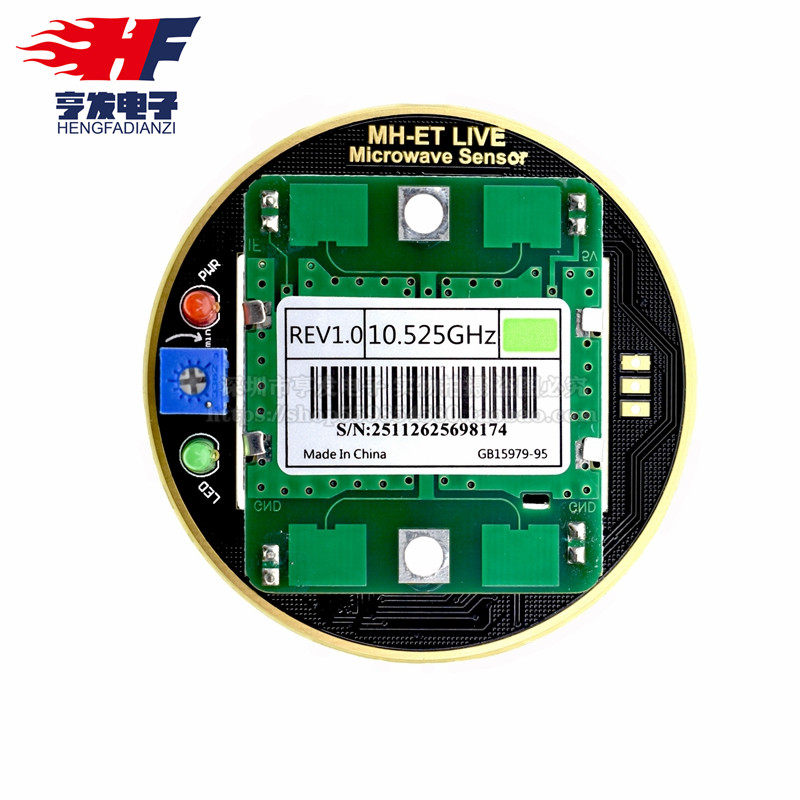
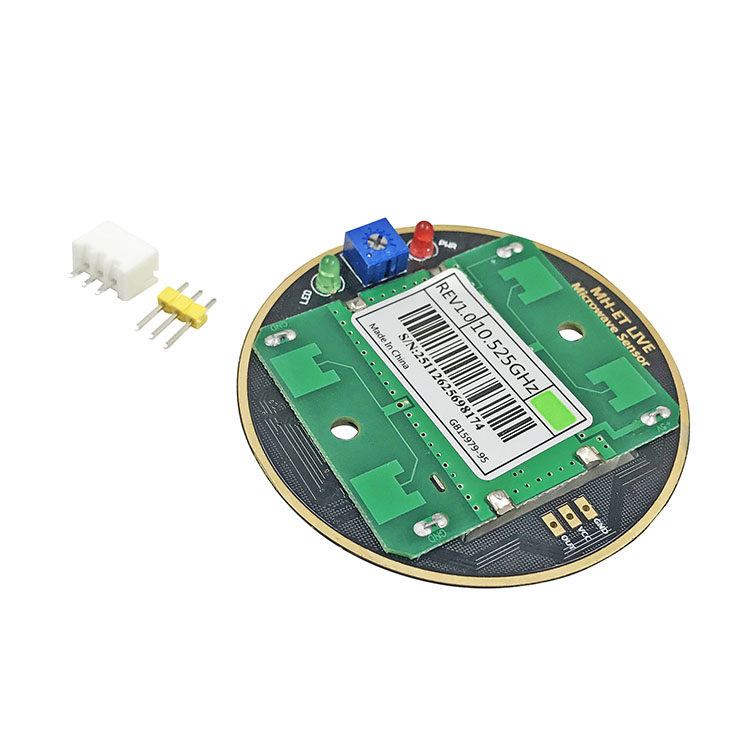
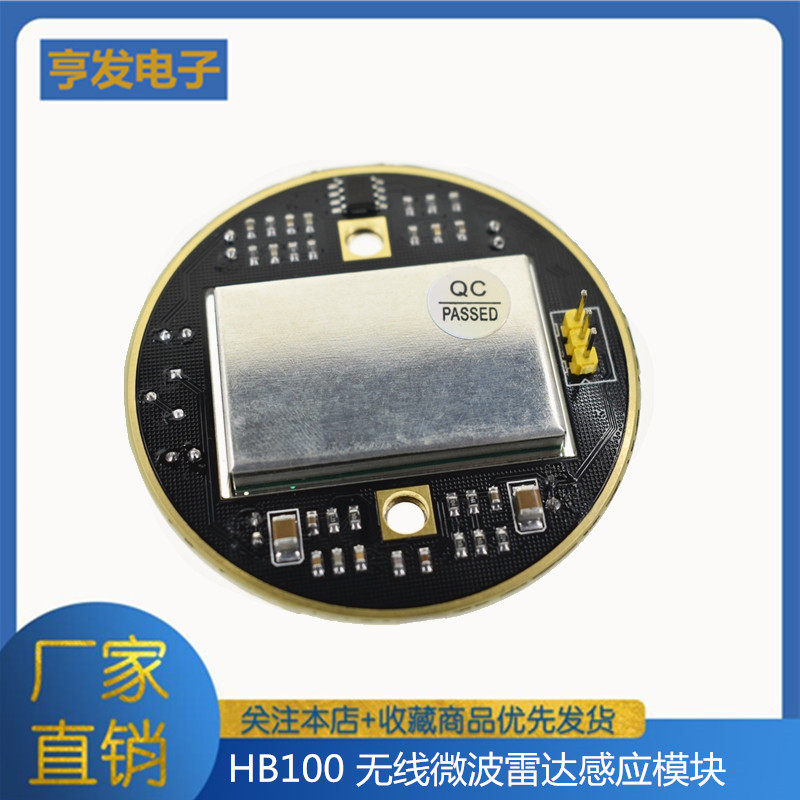
Беспроводной микроволновый радарный модуль HB100 Беспроводной интеллектуальный детектор 10,525 ГГц датчик
Цена: 624руб.    (¥29.5)
Артикул: 607242566856

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.

Этот товар на Таобао Описание товара
Продавец:亨发电子 模块 元器件 配单 IC芯片 工具
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца
¥2.349руб.
¥ 16 15317руб.
¥1.328руб.
¥ 8.8 8.6182руб.

[链接:] [https://pan.baidu.com/s/110NZE7hM3ifS1ho53fxmoA]  
[ 提取码:2cz6] 

[概述]

[微波运动传感器是利用多普勒雷达原理设计的微波移动物体探测器。不同于一般的红外探测器,微波传感器通过通过检测物体反射的微波来探测物体的运动状况,检测对象将并不会局限于人体,还有很多其他的事物。微波传感器不受环境温度的影响,探测距离远,灵敏度高,被][广泛应用于工业、交通及民用装置中,如车辆测速、自动门、感应灯、倒车雷达等。]
[ 由于微波传感器检测对象存在普遍性,在实际的生活应用中,会搭配另一个传感器来做针对性的检测。如微波传感器+红外热释电传感器,能够有效的判断是否有人经过,][不会被阳光,被衣物颜色所干扰,也不会对其他物体产生反应。]


[特性]

[这种探测方式与其它探测方式相比具有如下的优点:]

  1. [非接触探测;]
  2. [不受温度、湿度、噪声、气流、尘埃、光线等影响,适合恶劣环境;]
  3. [抗射频干扰能力强;]
  4. [输出功率小,对人体构不成危害;]
  5. [探测距离远;]
  6. [支持对非生命类物体的检测]

   [ 7.微波的方向性很好,速度等于光速;]

[产品参数]


  1. [工作电压] : 5V±0.25V
  2. [工作电流(CW): 60mA max., 37mA typical]
  3. [尺寸: 61.2x61.2mm]
  4. [发射参数:]
    1. [探测距离: 2-16m连续可调(最小范围2m,最大范围16m)]
    2. [发射频率] : 10.525 GHz
    3. [频率设置精度] : 3MHz
    4. [输出功率(最小): 13dBm EIRP]
    5. [谐波发射: <-10dBm]
    6. [平均电流 (5%DC)] : 2mA typ.
    7. [脉冲宽度(Min.): 5uSec]
    8. [负载循环(Min.): 1%]
  5. [接收参数:]
    1. [灵敏度(10dB S/N ratio)3Hz至80Hz 带宽: -86dBm]
    2. [3Hz至80Hz带宽杂波 10uV]
    3. [天线增益: 8dBi]
    4. [垂直面3dB波束宽度: 36度]
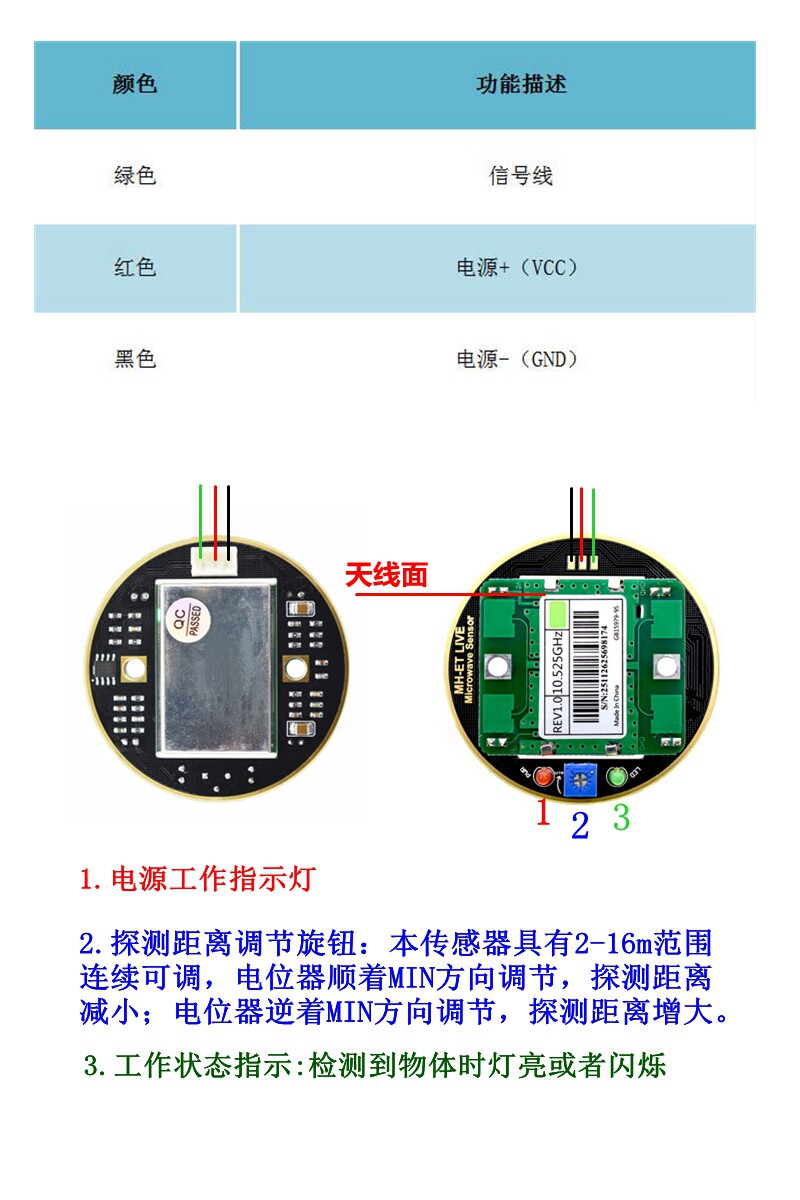
    5. [水平面 3dB 波束宽度: 72度][引脚说明]


[引脚说明 尺寸说明]

[指示灯和输出状态说明]

[传感器没有检测到移动物体,模块上的LED保持熄灭状态;当传感器检测到移动物体时,模块上的LED灯会被点亮,输出电平会由高电平变成低电平。约0.5s后模块LED会自动熄灭,输出电平由低电平变成高电平。若检测到持续移动的物体,模块的LED会一直闪烁,输出电平会一直高低变化,直到物体不再移动。]

[距离调整说明]


[本传感器具有2-16m范围连续可调,电位器顺着MIN方向调节,探测距离减小;电位器逆着MIN方向调节,探测距离增大。]


[代码如下:]

--------------------------------------------------------------------------------------------------------------------------

#include<MsTimer2.h>           //Timer interrupt function

int pbIn = 0;                 [ // Define the interrupt PIN is 0, that is, digital pins 2]
int ledOut = 13;               
int count=0;                   
volatile int state = LOW;      //Define ledOut, default is off
 
void setup()
{     
     Serial.begin(9600);         
     pinMode(ledOut, OUTPUT);
     [attachInterrupt(pbIn, stateChange, FALLING); // Sets the interrupt function, falling edge triggered interrupts.]
     [MsTimer2::set(1000,process); // Set the timer interrupt time 1000ms]
     [MsTimer2::start();//Timer interrupt start]
 
}
 
void loop()                    
{
   [ Serial.println(count); // Printing times of 1000ms suspension]
    delay(1);       
    if(state == HIGH) [//When moving objects are detected later, 2s shut down automatically after the ledout light is convenient.]
  {
    delay(2000);
    state = LOW;
    digitalWrite(ledOut, state);   //Turn off led
  }
 
 }
 
 
void stateChange() //Interrupt function
{ 
  count++; 
 
}
 
void process()  //Timer handler
{
  if(count>1) [//1000ms interrupt number greater than 1 is considered detected a moving object (this value can be adjusted according to the actual situation, equivalent to adjust the detection threshold of the speed of a moving object)]
       {
                   state = HIGH;           
                   digitalWrite(ledOut, state);   //Lighting led
                   count=0;  //Count zero
  
       }
        else
            count=0; [ //In 1000ms, interrupts does not reach set threshold value is considered not detect moving objects, interrupt the count number is cleared to zero. ] 
}