CNC Shield v3 Caring Machine 3D -принтер A4988 Доска расширения водителя подходит для Arduino
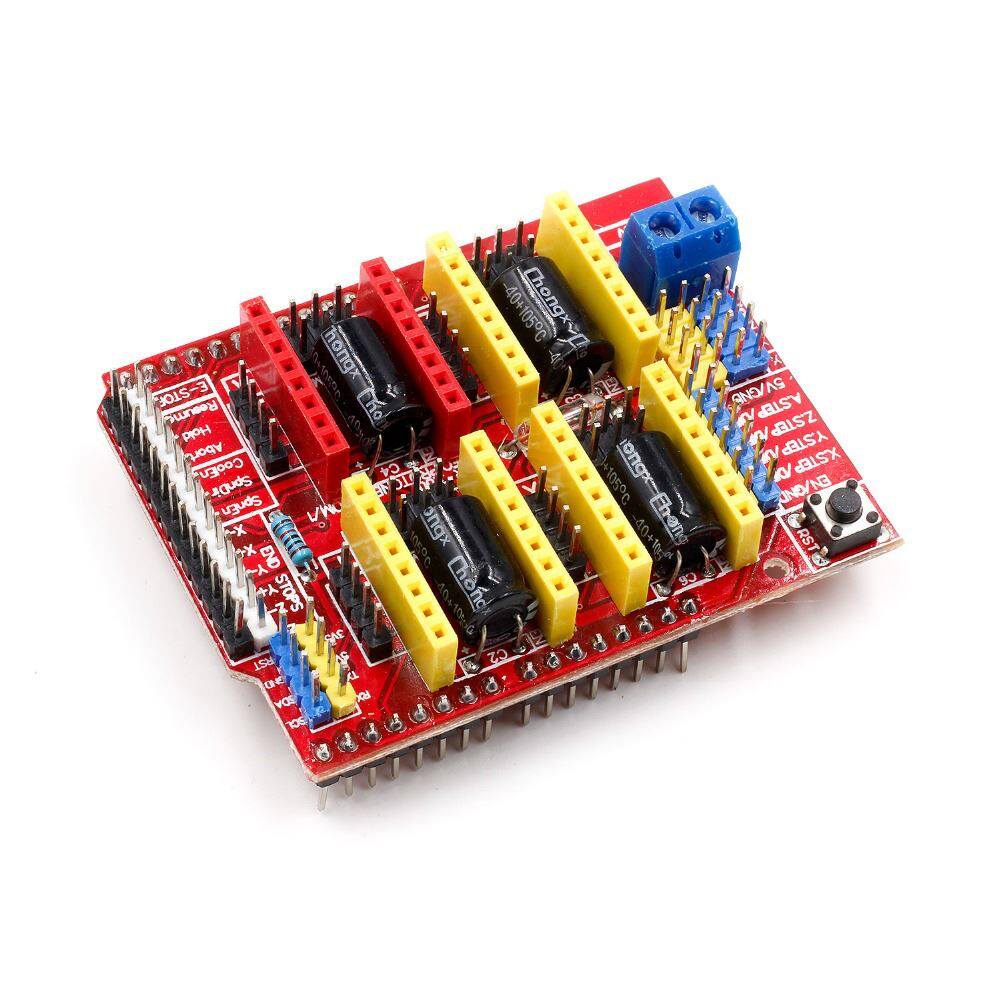
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара

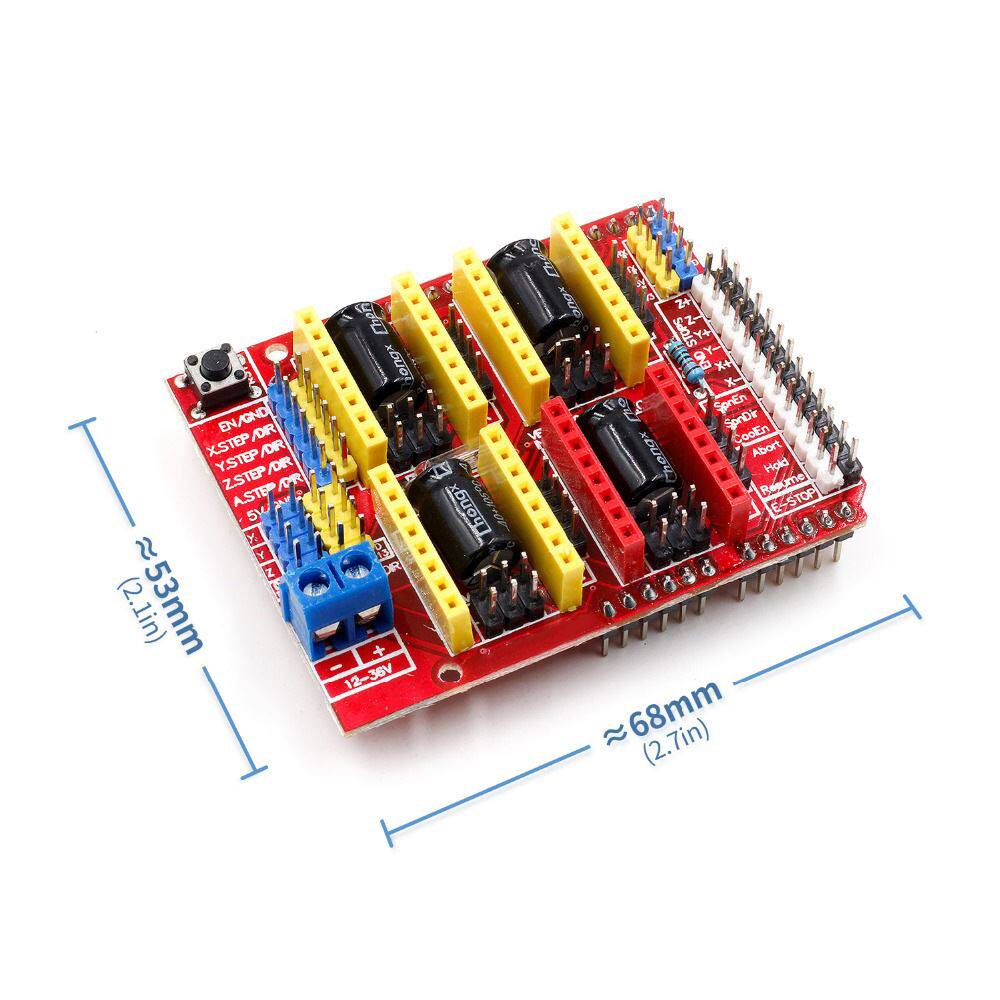
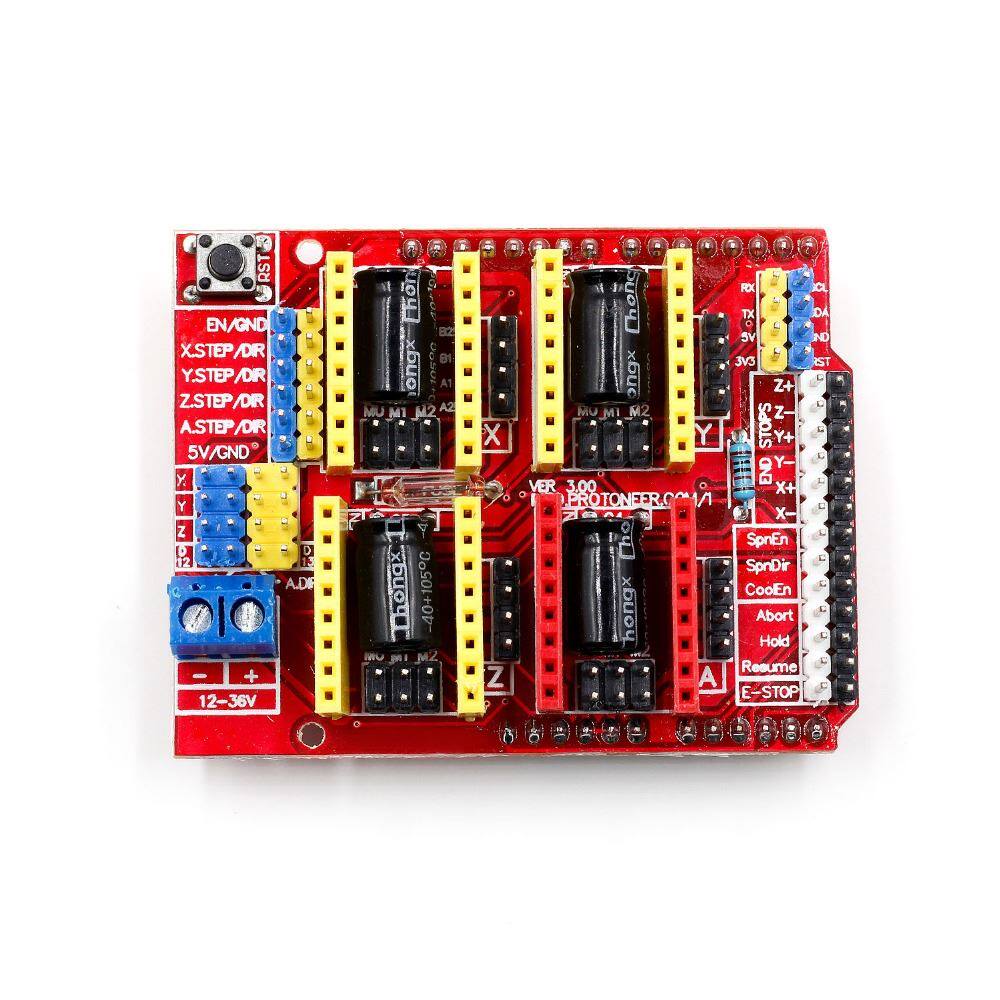
1. Введение продукта
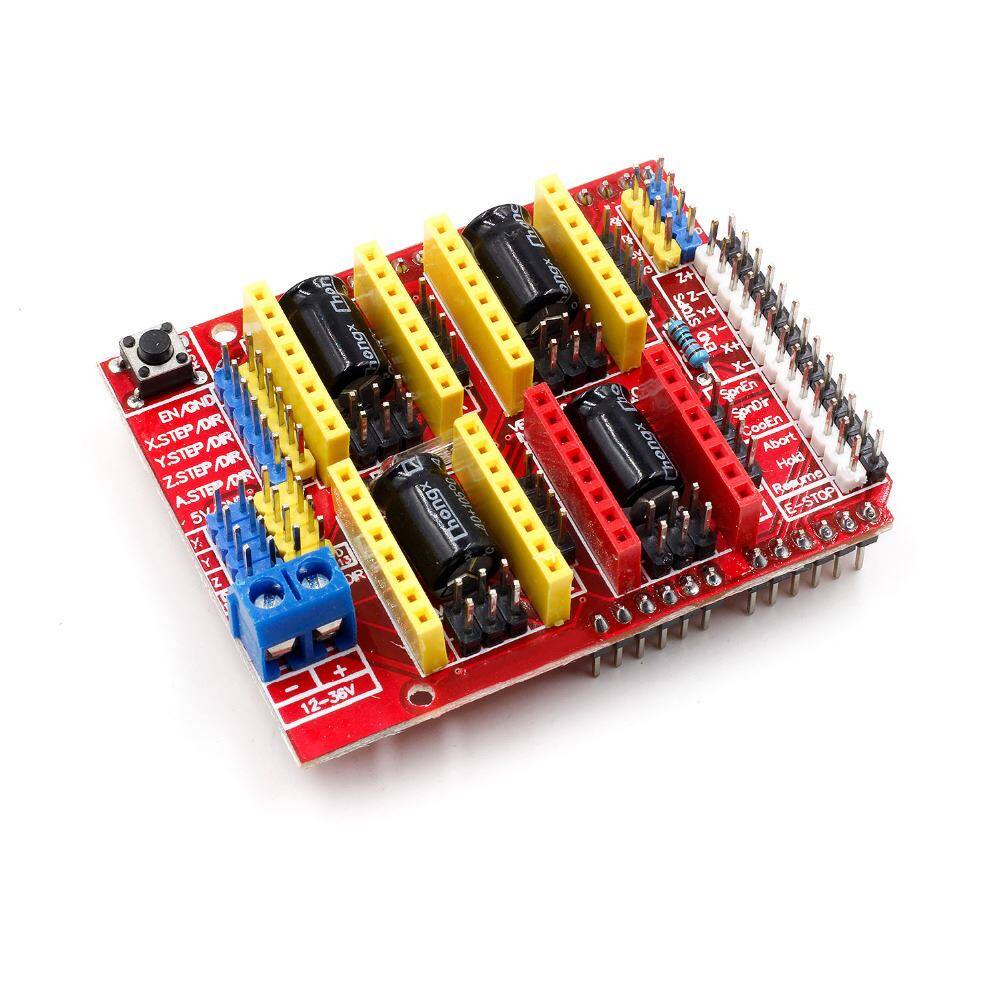
Эту плату расширения можно использовать в качестве платы расширения драйверов для гравировальных станков, 3D-принтеров и т. д. Всего она имеет 4 слота для модулей драйвера шагового двигателя (обратите внимание, что эта плата не включает в себя модуль драйвера шагового двигателя A4988, который можно приобрести отдельно в нашем магазине). Он может управлять 4 нешаговыми двигателями, и для каждого шагового двигателя требуется только 2 порта ввода-вывода. Другими словами, 6 портов ввода-вывода могут очень хорошо управлять тремя шаговыми двигателями. Он очень удобен в использовании и позволяет отказаться от громоздкой работы традиционных шаговых двигателей.
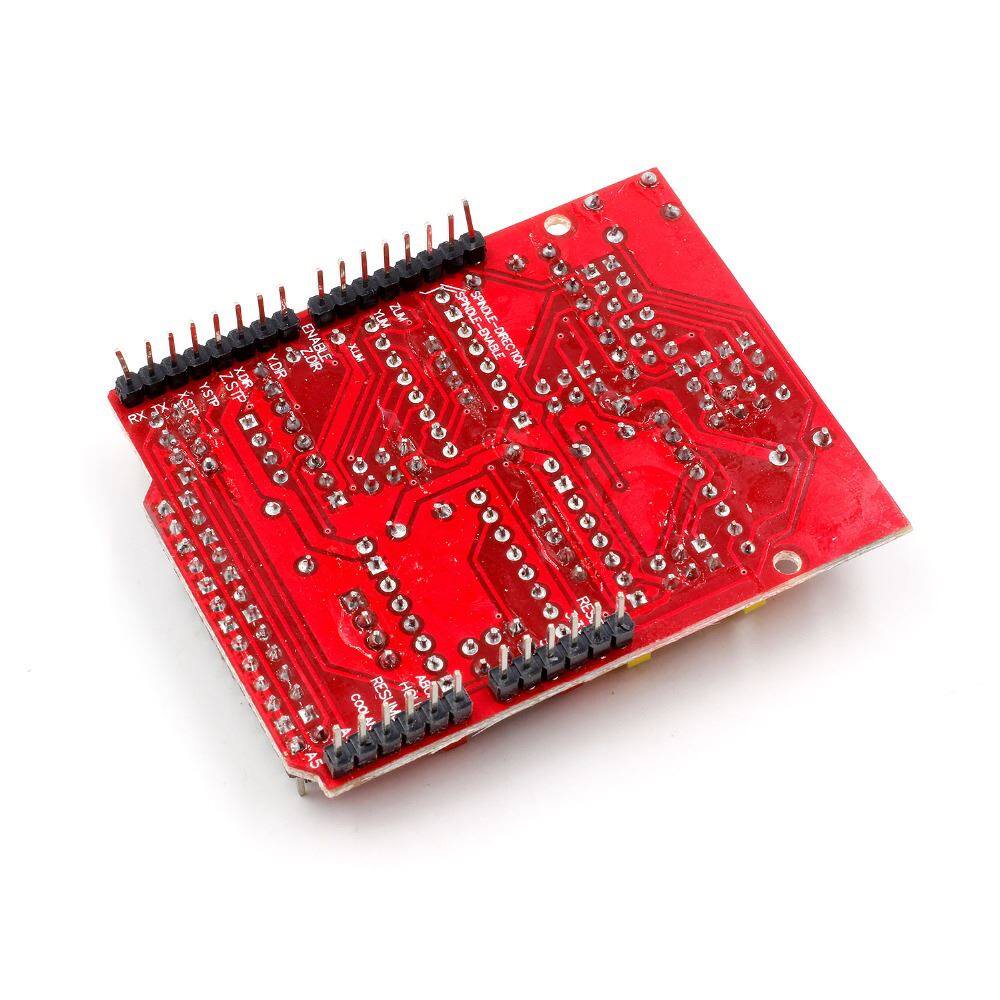
2. Знакомство с соответствующей связью между UNO и портом ввода-вывода модуля.
Основные контрольные контакты требуют ступени, другие булавки используются только при резных машинах или 3D -принтеров.
Arduino uno ------------------------------------------------ ------------------------------------------------------ -----
8 ------------------------ (步进 电机 驱动 使 能端 , 低电平 有效)
7 ----------------------- Z.DIR (управление направлением оси Z)
6 ----------------------- Y.DIR (управление направлением оси Y)
5 ----------------------- X.DIR (управление направлением оси X)
4 ---------------------- z.step (z 轴 的 步进 控制)
3 ---------------------- y.step (y 轴 的 步进 控制)
2 ---------------------- x.step (x 轴 的 步进 控制)
//Ниже приведена простая программа управления шаговым двигателем,
#Define en 8 // Stepping Motor для включения, низкий уровень эффективен
#Define x_dir 5 // x -оси управление направлением двигателя двигателя
#Define y_dir 6 // y - -оси управление направлением двигателя двигателя
#Define z_dir 7 // z -оси управление направлением двигателя двигателя
#Define x_stp 2 // x -оси управление шагом
#Define y_stp 3 // y -оси управление шагом
#Define Z_STP 4 // z Управление осью оси
/*
// Функция: Шаг Функция: Управляйте направлением двигателя, количество шагов.
// Параметры: Управление направлением направления, DIRPIN соответствует режиму штифта двигателя, Stepperpin соответствует
//Нет возвращаемого значения
*/
void step (логический дир, байт -дирпин, байт -шаг, int steps)
{
digitalWrite(dirPin, dir);
delay(50);
for (int i = 0; i< steps; i++) {
digitalWrite(stepperPin, HIGH);
delayMicroseconds(800);
digitalWrite(stepperPin, LOW);
delayMicroseconds(800);
}
}
void setup () {// Установите пешеходную ногу io, используемая двигателем Step для вывода для вывода
pinmode (x_dir, output);
pinmode (y_dir, output);
pinmode (z_dir, output);
pinMode(EN, OUTPUT);
digitalWrite(EN, LOW);
}
void loop(){
Шаг (false, x_dir, x_stp, 200); // x -оси двигатель обратный 1 круг, 200 шагов по кругу
Шаг (false, y_dir, y_stp, 200); // y -оси двигатель обратный 1 круг, 200 шагов по кругу
Шаг (false, z_dir, z_stp, 200); // z -оси двигатель обратный 1 -й круг, 200 шагов по кругу
delay(1000);
Шаг (true, x_dir, x_stp, 200); // x -оси двигатель вращается в течение 1 круга, 200 шагов -это колен
Шаг (true, y_dir, y_stp, 200); // y -оси двигатель вращается в течение 1 круга, 200 шагов -это колен
Шаг (True, Z_DIR, Z_STP, 200); // z -ось двигатель вращается в течение 1 круга, 200 шагов -это колен
delay(1000);
}
Экспериментальное явление: шаговый двигатель вращается в обратном направлении, останавливается на 1 секунду, затем движется вперед в одном направлении и так далее.
Стоит отметить: при подключении модуля A4988 будьте осторожны, чтобы не подключить его наоборот. Способ подключения шагового двигателя:
2a, 2b - это группа (красный, зеленый), 1a, 1b - это группа (синий, желтый), чтобы изменить направление и изменить положение одной из групп, таких как 2a, обмен с 2b.
----------
