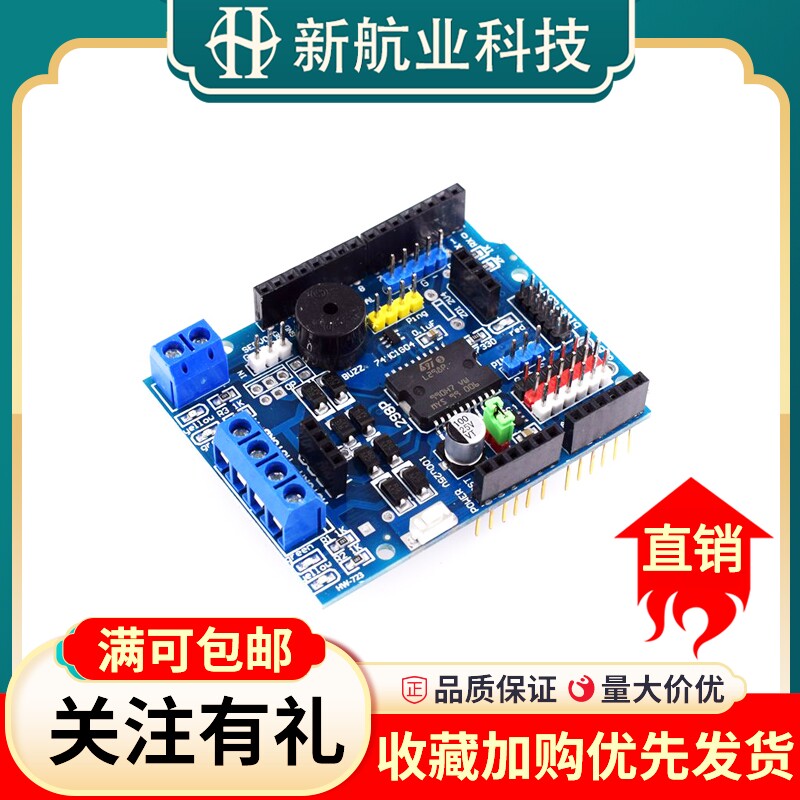
Модуль модуля двигателя двигателя L298P Стадия двигателя.
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара


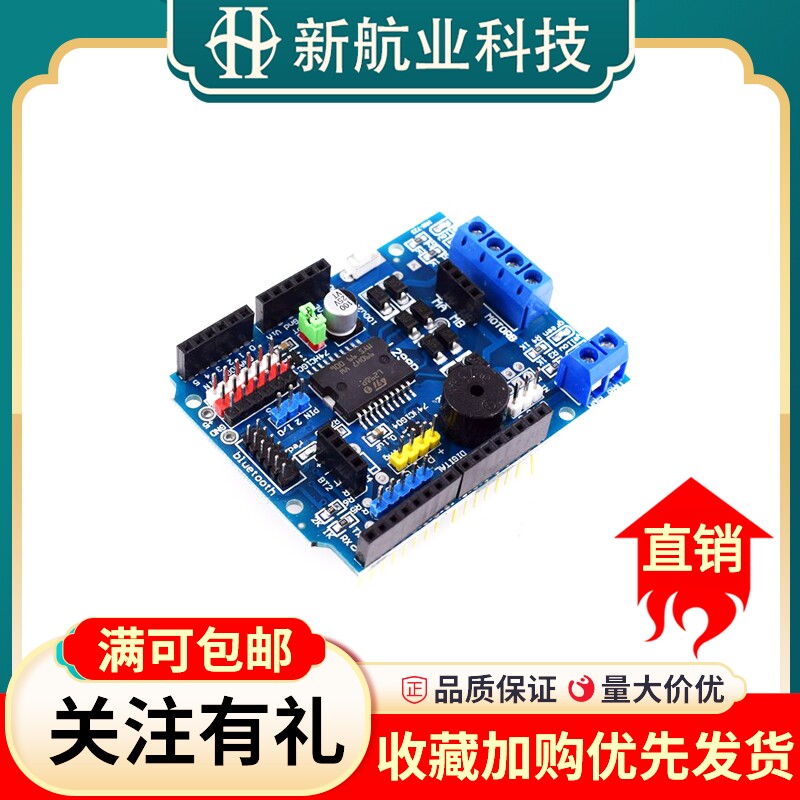
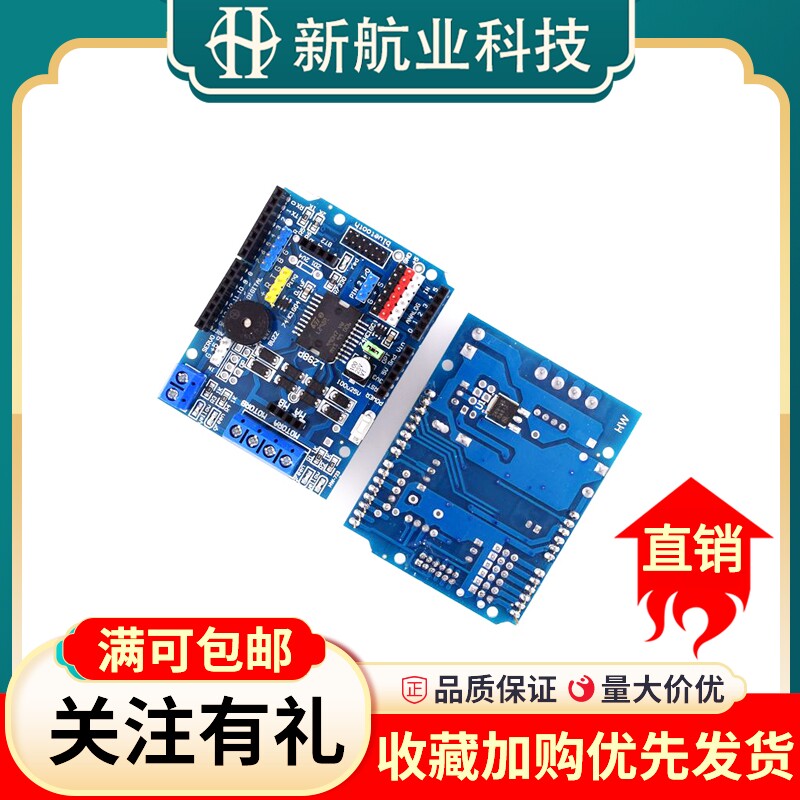
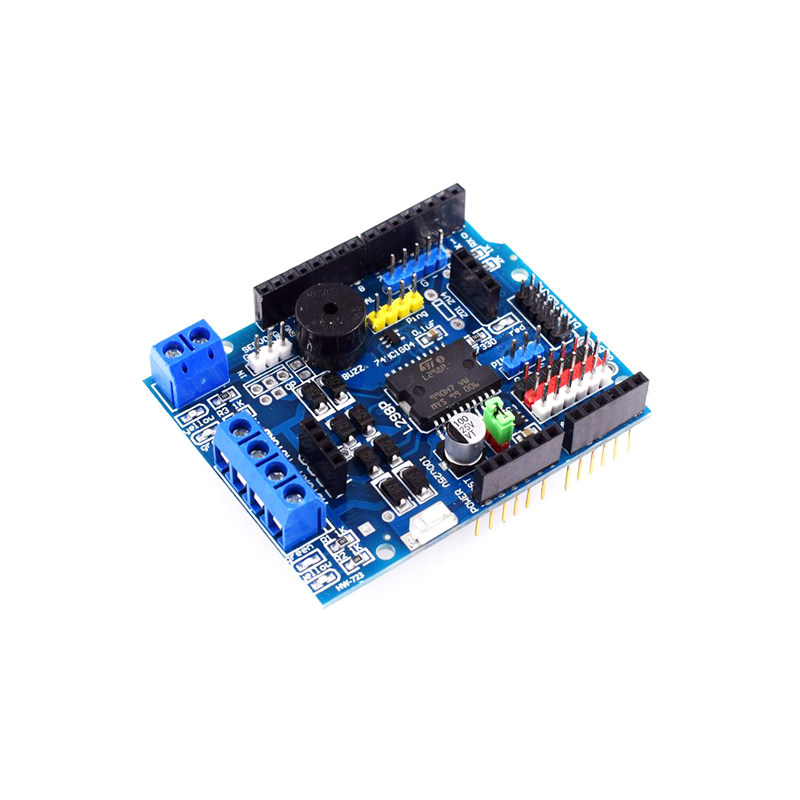
Драйвер двигателя DC L298P Shield использует превосходную высокопроизводительную мощную моторную моторную моторную систему L298P, который может напрямую приводить 2 двигателя DC, ток движения составляет 2А, а сторона мотора использует 8 высокоскоростных Schtergie Diode в качестве защиты.Слоистый дизайн может быть непосредственно вставлен на вершину, что удобнее использовать!
Технические характеристики:
1. Логическая часть входного напряжения VD: 5V
2. Входное напряжение частичности привода: Вход VIN 6,5 ~ 12 В, вход PWRIN 4,8 ~ 35V
3. Логические части рабочего текущего ISS:<36mA
4. Возьмите с собой часть рабочего текущего IO:<2A
5. Максимальная дисперсионная мощность: 25 Вт (T = 75 ° C)
6. Уровень ввода контрольного сигнала: высокий уровень 2.3 В.
7. Рабочая температура: -25 + 130 ℃
8. Аппаратный интерфейс: 5,0 мм столбец проводки расстояния
9. Принесите фиксированную пряжку, и сигнал управления можно получить через массив
10. Форма водителя: двойной дорогой -сильный водитель мощности
11. Упаковка: D4 ~ D7 Двигатель с прямым приводом
12. Поддержка управления скоростью двигателя PWM/PLL -режима
13. Размер: 68*53 мм
