Подлинное зрение Slam четырнадцать лекций от теоретических до практики (2 -е издание) Slam Начало начало учебное пособие.


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара



| Визуальная шестнадцать лекций: от теоретической до практики (2 -е издание) | ||
| Ценообразование | 108.00 |
| Издатель | Электронная промышленная пресса | |
| Издание | 2 | |
| Опубликованная дата | Июль 2019 | |
| формат | 16 | |
| автор | Gao Xiang et al. | |
| Украсить | Платформный порядок | |
Количество страниц | ||
| Число слов | ||
| Кодирование ISBN | 9787121369421 | |
| масса | 750 | |
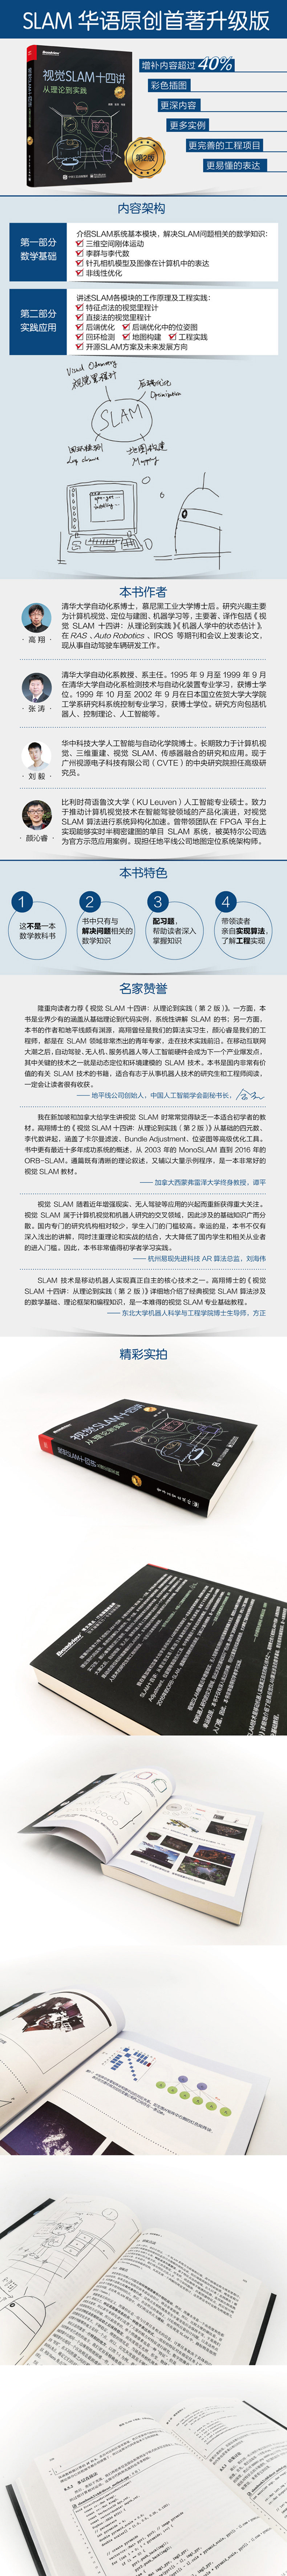
Эта книжная система вводит базовый алгоритм знаний и основного, необходимый для визуального удара (в то же время позиционирование и построение карты). Просмотреть геометрию, обнаружение возврата петли и т. Д.Кроме того, мы также предоставляем большое количество кода экземпляра для читателей для изучения и исследования, чтобы более глубоко овладеть этим содержанием.Эта книга может использоваться в качестве материала для самоуверенного входа для исследователей, заинтересованных в SLAM, и ее также можно использовать в качестве учебника, связанного с студенческим студенческим или выпускником.
.. .. .. ..
1.1 О чем говорит эта книга ...................................................................................... 1
1.2 Как использовать эту книгу ............................................................................................... 3
1.2.1 Организационный метод ............................................................................................... 3
1.2.2 Код ............................................................................................................... 5
1.2.3 Читатели для ...................................................................................................... 6
1.3 Соглашение о стиле ................................................................................................................................... 6
1.4 Благодарности и заявления ............................................................................... 8
Часть 1 Математическая базовая 10
.. .. .. .. .
2.1 ВВЕДЕНИЕ: Пример маленькой редьки ............................................................................................... 13
2.2 Классическая структура Visual Slam ................................................................................... 19 19
2.2.1 Визуальный одометр ............................................................................................................... 20
2.2.2 Оптимизация задней части ................................................................................................... 21 21
2.2.3 Обнаружение петли ................................................................................................. 22
2.2.4 Создание карты ................................................................................................... 23
2.3 Математическое выражение задач склада ...................................................................... 24
2.4 Практика: Основы программирования ................................................................................................ 27
2.4.1 Установка операционной системы Linux ...................................................................... 27
2.4.2 Hello Slam ..................................................................................................................... 29
2.4.3 Использование Cmake ...............................................................................................................................
2.4.4 Используя библиотеку .......................................................................................................................................................................................................................................................................................................................................
2.4.5 Использование IDE ...........................................................................................................................................
.. ..
3.1 Матрица вращения ................................................................................................... 42
3.1.1 Точки, векторы и системы координат ................................................... 42
3.1.2 Евклидово преобразование между системами координат ............................................................... 43
3.1.3 Матрица преобразования и гомогенные координаты ............................................................................... 46
3.2 Практика: Собственность ...................................................................................................... 47
3.3 Вращающиеся векторы и углы Эйлера ............................................................................... 53
3.3.1 Вращающиеся векторы ................................................................................................... 53
3.3.2 Угол Эйлера ................................................................................................................... 54
3.4 Quaternion ................................................................................................................... 56
3.4.1 Определение Quaternion ....................................................................................................... 56
3.4.2 Работа Quaternion ............................................................................................... 57
3.4.3 Используйте кватернионы, чтобы представлять вращение ......................................................... 59
3.4.4 Преобразование из кватерниона в другие репрезентации вращения ...................................................... 59
3.5 * Аналогичные, аффинные, проективные преобразования ................................................................... 61 61
3.6 Практика: модуль геометрии собственной геометрии ................................................................................................... 62
3.6.1 Демонстрация данных модулей геометрии собственных геометрии ...................................................... 62
3.6.2 Фактические примеры преобразования координат ............................................................................... 64
3.7 Визуальная демонстрация ...........................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................
3.7.1 Отображение движения дорожек ................................................................................................... 66 66
3.7.2 Отображение позиции камеры ................................................................................... 69
Лекция 4 Ли Кун и Ли алгебра ............................... 71
4.1 Li Qun и Li Algebra Foundations ................................................................................ 73
4.1.1 Группа ....................................................................................................................... 73
4.1.2 Извлечение алгебры Li ...............................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................
4.1.3 Определение Li Algebra ....................................................................................................... 76
4.1.4 Li Algebra SO (3) ........................................................................................... 76
4.1.5 Li Algebra SE (3) ................................................................................................... 77
4.2 Индекс и логарифмическое картирование ...............................................................................................................................................................................................................................................................................................................................................................................................
4.2.1 Экспоненциальное отображение на SO (3) .................................................................. 78
4.2.2 Экспоненциальное отображение на SE (3) ...............................................................................
4.3
4.3.1 Формула BCH и приблизительная форма ....................................................................... 81
4.3.2 Li Algebra Производство на SO (3) ................................................................................ 83
4.3.3 Производство алгебры ................................................................................................ 84
4.3.4 Модель возмущения (умножение слева) ...................................................................................................................................................................
4.3.5 Li Algebra Производство на SE (3) ................................................................ 85
4.4 Практика: Софис .................................................................................................. 86
4.4.1 Основное использование Софиса .......................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................................
4.4.2 Пример: оценка ошибок траектории ...................................................... 89
4.5 * Аналогичная группа трансформации и алгебра LI ................................................................................... 92
4.6 Сводка .................................................................................................................... 93
.. .. .. ..
5.1 Модель камеры ................................................................................................................... 97
5.1.1 модель камеры Pinhole ...........