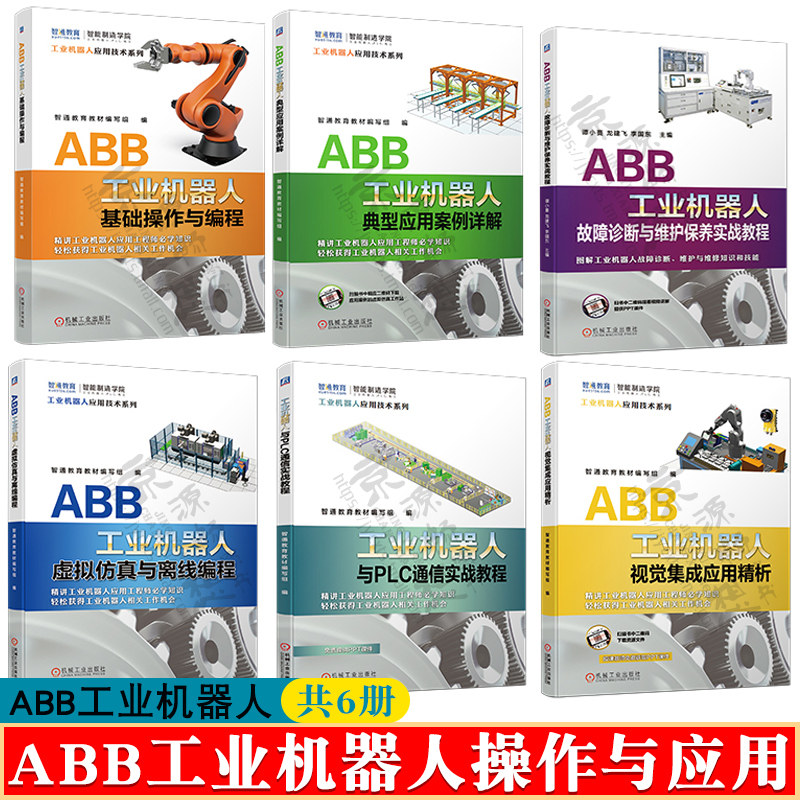
ABB Industrial Robot Базовая эксплуатация и программирование+виртуальное моделирование Офлайн Программирование+PLC Communication+Визуальная интеграция+корпус применения+диагностика неисправностей и техническое обслуживание

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара




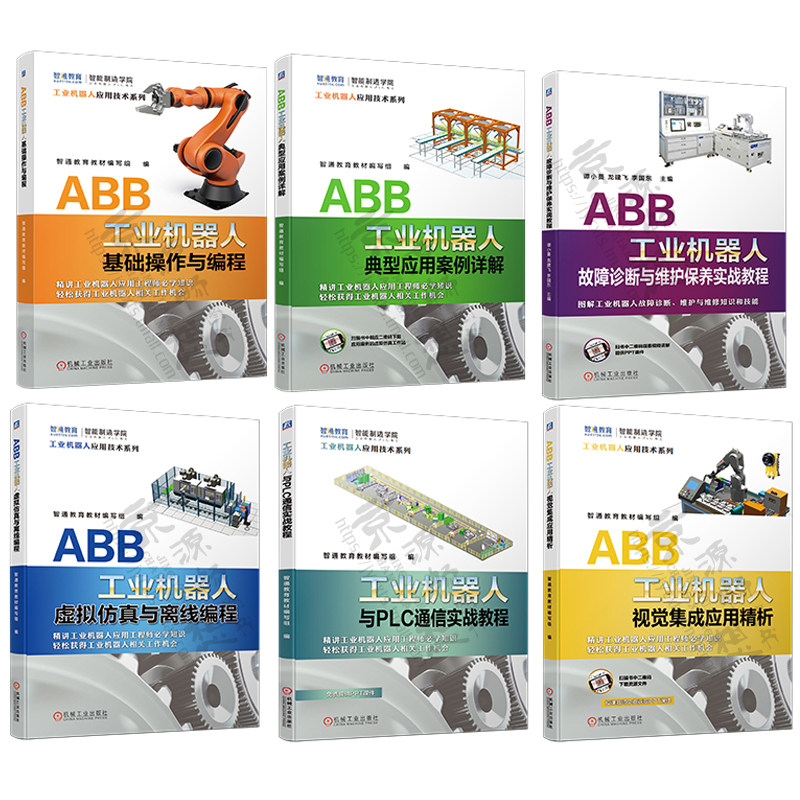

| Основные операции и программирование промышленных роботов ABB | 39 |
| Виртуальное моделирование промышленных роботов ABB и автономное программирование | 49 |
| Практическое руководство по связи промышленных роботов и ПЛК | 49 |
| ABB Industrial Robot Visual Integrated Application Фиксированное анализ | 59 |
| Подробное объяснение типичных случаев применения промышленных роботов ABB. | 49 |
| Практическое руководство по диагностике неисправностей и техническому обслуживанию промышленных роботов ABB | 49 |
краткое введение:
Основные операции и программирование промышленных роботов ABB
Эта книга принимает промышленного робота ABB в качестве примера для представления основных знаний о работе и программировании промышленных роботов. В то же время, согласно многолетнему опыту обучения роботов в Академии Тренировки Чхитонга, навыки работы и программирования промышленных роботов ABB промышленных роботов ABB усовершенствованы, чтобы облегчить читателям удовлетворить фактические потребности фактической работы быстрее.Эта книга подходит для профессиональных студентов, связанных с промышленными роботами в профессиональных колледжах и техническом персонале, занимающихся автоматизацией.
Виртуальное моделирование промышленных роботов ABB и автономное программирование
«Виртуальное моделирование и автономное программирование ABB Industrial Robot» использует применение технологии моделирования в автономном режиме в программном обеспечении моделирования программирования программного программного обеспечения ABB Industry Robot Robotstudio.Книга посвящена созданию фактического производственного сценария предприятия «Остров Остров Чиновки», а также фокусируется на культивировании способности читателей создавать фактический сценарий применения промышленных роботов.Благодаря изучению этой книги, читатели могут использовать программное обеспечение для моделирования роботов ABB, чтобы освоить макет промышленных роботов и периферийного оборудования, промышленного робота, проверка интерференции, промышленные работы робота и проверка доступности, оптимизация промышленного роботизированного фестиваля, автономное программирование траектории , Робот -программа онлайн отладка, онлайн -конфигурация роботизированных параметров и другие навыки применения робота.
Подробное объяснение типичных случаев применения промышленных роботов ABB.
«Подробное объяснение типичных случаев применения ABB Industrial Robot» принимает ABB Industrial Robot в качестве примера для ввязчивого анализа 5 типичных случаев применения промышленных роботов в реальном производстве, разборке, с ЧПУ, дуговой сваркой и высокой скоростью сортировки.«Подробное объяснение типичных приложений ABB Industrial Robot» прикрепило рабочую станцию виртуального моделирования (соответствующая загрузка QR -кода через книгу сканирования мобильного телефона) прилагается к каждому случаю приложения.В каждом случае в «подробном объяснении типичных случаев применения робота ABB Industry Robot» анализируется соответствующая технология роботов, используемая в каждом сценарии применения, включая виртуальные сигналы, региональный мониторинг, смягчение сервис. отслеживание и т. д.В случае, используется не только робот вертикального серии, но и параллельный подключенный робот (Robot Scara) и подключенный робот (IRB 360), которые позволяют различным роботам с различными структурными типами для встречи с читателями 'Промышленные роботы. Технические потребности.
ABB Industrial Robot Visual Integrated Application Фиксированное анализ
«ABB Industrial Robot Visual Integrated Application Fix» охватывает основные принципы и концепции машинного зрения, композиции системы машинного зрения и т. Д. Он основан на промышленном роботе ABB, широко используемом в отрасли автоматизации и интеллектуальной камеры Kanglin в качестве камеры. Core. Легко и трудно внедрить технологию промышленного робота, включая аппаратную установку из интеллектуальной камеры Kang Nai, метод программного программного обеспечения Insight Explorer, калибровку и калибровку, а также обнаружение недостатков поверхности, измерение размера, чтение кода символа, руководство по позиционированию и т. д. Программирование общих случаев, серийному порту промышленных роботов и интеллектуальных камер для общения с Ethernet, а затем с комплексными упражнениями по проекту и промышленным визуальным визуальным платежью ABB.
Файл ресурса в главе 3 по 7 книги может быть загружен с QR -кодом в предисловии с мобильным телефоном.Книга предоставляет курс PPT для учителя, и вы можете связаться с QQ296447532, чтобы получить его.
«Abb Industrial Robot Visual Integrated Application» подходит для инженерного и технического персонала, которые занимаются интеграцией, развитием, разработкой, вводом в эксплуатацию, в эксплуатации, в эксплуатации и студентах, занимающих промышленное робот.
Практическое руководство по связи промышленных роботов и ПЛК
Эта книга основана на многолетнем опыте промышленной работы и обучения и обучению автора, а также составлена в сочетании с текущими популярными коммуникационными технологиями.Вся книга разделена на 8 глав, которые в основном фокусируются на промышленных роботах ABB и коммуникации PLC. Глава 1 в основном представляет разработку текущих технологий связи и разработки общих на автобусе; Глава 2 в основном представляет промышленные роботы. Соединение линий для углубления понимать методы соединения промышленных роботов и ПЛК основных брендов; в качестве примера для введения передачи данных или строковых данных используют ABB промышленных роботов и Mitsubishi PLC; Робот и Simonzi PLC, в качестве примера, как использовать четыре технологии связи Profibus, Profinet, Socket и Modbus, чтобы выполнить большую передачу данных параметров параметров, программирования и других операций.Эта книга посвящена вышеуказанной коммуникационной технологии и вводит в форме принципов+ экземпляров, чтобы читатели лучше понимали методы применения различных коммуникационных технологий.
Оглавление:
Основные операции и программирование промышленных роботов ABB
Глава 1 Обзор промышленных роботов 001
11 История развития промышленного робота 001
12 промышленных роботов категория 003
13 общих сценариев применения промышленных роботов 005
14 Промышленные структуры робота Композиция и параметры производительности 006
15 АББ промышленный робот 011
После -класс. Вопросы упражнения 015
Глава 2 ABB Industrial Robot Basic Cognition 016
21 IRB 1200 Промышленного робота доставки 016
22 IRB 1200 Управление и установка 018
23 Аппаратная структура IRB 1200 021
24 Robotstudio Software 023
После -школы 024
Глава 3 Базовая операция ABB Industrial Robot 025
31 RobotStudio Software Установка и интерфейс Введение 025
311 Шаг установки Robotstudio 025
312 Метод сбоя и обработки Robotstudio.
313 Robotstudio Software Interface 034
32 Создайте простейшую виртуальную рабочую станцию 036 на Robotstudio 036
33 демонстрировать интерфейс 041
331 Обзор функции интерфейса 041
332 Установите язык осциллографа 043
333 Установите дату и время системы управления 045
34 Режим действия три ручного манипуляции 046
341 Ручной интерфейс манипуляции и система координат 046
342 Одиночный режим движения 049
343 Линейный спортивный режим 050
344 Режим сброса движения 051
35 экстренная остановка и восстановление подъема 055
36 Тормоз сервопривода поднят 056
37 Обновите количество количества ротора 057
После -класс. Вопросы упражнения 059
Глава 4 Применение программирования инструкции по движению ABB 060
41 резервное копирование системы и восстановление 060
42 Сценарий типа перезапуска и применения системы 065
43 Инструкции Moveabsj 067
431 Создать мою первую быструю программу 067
432 Программа в двух рабочих режимах работает 072
433 Местоположение представление и демонстрационная модификация 076 076
434 Методы от перемещения к программе Объективная позиция 079
44 MOVEJ Инструкция 080
45 Movel Инструкция 080
46 Инструкция Movec 081
47 RobotStudio Software Model Создание и точки функций захват 083
48 Метод обработки неправильной ошибки странной конфигурации точки и вала 085
49 Быстрая структура программы и тип данных программы 086
410 Rapid Program Backup and Dupting 089
После -класс. Вопросы упражнения 091
Глава 5 Институт координат заготовки и координаты инструментов 092
51 Система координат заготовки и данные Wobjdata 092
511 Создание и определение данных данных Wobjdata Data 092
512 Цель Вобдждаты 095
52 Система координат инструментов и данные TOOLDATA 096
521 Создание и настройка данных TOOLDATA 096
522 Индивидуальная система координат инструмента 101
После -школы 102
Глава 6 Конфигурация системы ввода/вывода ABB Industrial Robot 104
61 Стандартная карта платы Тип 104
62 DSQC 652 Плата и конфигурация цифрового сигнала 112
621 DSQC 652 Конфигурация карты платы 112
622 DI Конфигурация сигнала и электрическая проводка
Виртуальное моделирование промышленных роботов ABB и автономное программирование
Предисловие
Глава 1 Применение промышленных роботов в разных областях ............ 001
1.1 Тенденция сохранения и роста промышленных роботов в Китае ... 001
1.2 Применение промышленных роботов в автомобильной промышленности ...
1.3 Применение промышленных роботов в индустрии продуктов 3C ........... 006
1.4 Применение промышленных роботов в оборудованной мебельной отрасли ......... 007
1.5 Применение промышленных роботов в продовольственной упаковке ... 009
После -класс. Вопросы упражнений ...
Глава 2 Притворяется делом заявки ...
2.1 Сценарий приложения введение ...
2.2 Резервные знания ...
2.2.1 Создание трех важных данных роботов Scara ... 012
2.2.2 Инструкции FitCircle ...
2.2.3 Напишите инструкции по экрану ...
2.2.4 Инструкции по часам ...
2.2.5 Мягкий предел сустава ...
2.2.6. Функциональная программа определения ...
2.2.7 Системный вход/выходной сигнал ...
2.3 Репродукция моделирования сцены приложения ...
2.3.1 Описание рабочей станции ...
2.3.2 Требования к контролю действия ...
2.3.3 Реализация задачи ...
2.3.4 Настройки ввода/вывода ...
2.3.5 Синхронизация данных ...
2.3.6 Объяснение программы ...
2.3.7 Целевые баллы, чтобы показать отладку в обучении и симуляции ...
После -класс упражнения ...
Глава 3 Применение воздуховодов влаги ................................................ ............ 054
3.1 Сценарий приложения введение ...
3.2 Резервные знания ...
3.2.1 Прерывание ...
3.2.2 Массив ...
3.2.3 Псевдонимы сигналов ...
3.2.4 Callbyvar .............................................. ..................... ..058
3.2.5 Рутинная программа с параметрами ...
3.2.6 Рутинная программа службы измерения нагрузки ...
3.3 Репродукция симуляции сцены приложения ...
3.3.1 Требования к проекту ...
3.3.2 Процесс действия ...
3.3.3 Реализация задачи ...
3.3.4 Конфигурация ввода/вывода ...
3.3.5 Связанная конфигурация данных ...
3.3.6 Примеры программы и объяснения ...
3.3.7 Целевые баллы, чтобы показать преподавание и отладку имитации ...
После -класс. Вопросы упражнений ...
ГЛАВА 4 ЧИНС, ЧТОБЫ СДЕЛАТЬСЯ КАРТИКА ...
4.1 Сценарий приложения ...
4.2 Резерв знаний ...
4.2.1 Региональный мониторинг ...
4.2.2 Процедура события .................................................. ............ 097
4.2.3 Виртуальный сигнал ...
4.2.4 Cross Connection ............... 101
4.2.5 Параметры цифрового сигнала ...
4.3 Требования к проекту ...
4.4 Процесс управления ...
4.5 Реконструкция рабочей станции ингредиента с ЧПУ ...
4.5.1 Рабочая станция инициализации ...
4.5.2 Настройка блока ввода/вывода ... ..108
4.5.3 Настройте сигнал ввода/вывода ...
4.5.4 Связанная конфигурация данных ...
4.5.5. Напишите программу записи ...
4.5.6. Объективный пункт обучения ........................................................................................................................................................................... .....
ABB Industrial Robot Visual Integrated Application Фиксированное анализ
Подробное объяснение типичных случаев применения промышленных роботов ABB.
Практическое руководство по связи промышленных роботов и ПЛК
Практическое руководство по диагностике неисправностей и техническому обслуживанию промышленных роботов ABB
