8 (905) 200-03-37 Владивосток
с 09:00 до 19:00
CHN - 1.14 руб. Сайт - 21.13 руб.

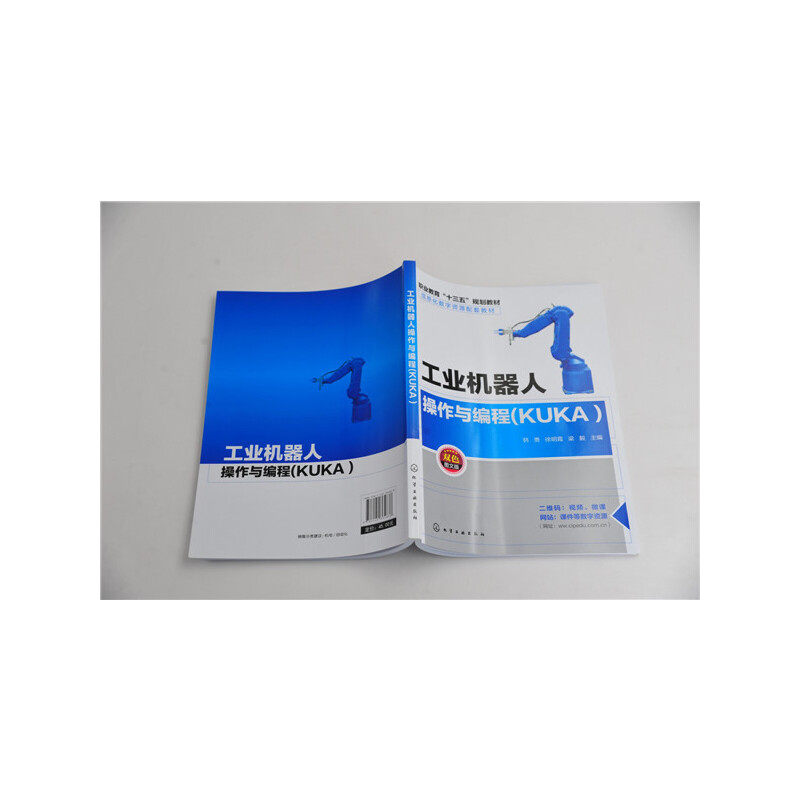
Промышленный робот и программирование (Кука) (Хань Юн)

Цена: 926руб.    (¥43.8)
Артикул: 625611834220

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.

Этот товар на Таобао Описание товара
Продавец:当当网官方旗舰店
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца
¥21444руб.
¥22.3472руб.
¥ 44 32.6689руб.
¥22.63479руб.
......

Основная информация
Название продукта:Промышленный робот и программирование (Кука) (Хань Юн)формат:
Автор:Редактор -in -chief of Han Yong, Xu Mingxia, Liang YiЦены:45.00
Номер ISBN:9787122364838Время публикации:2020-09-01
Издательство:Химическая промышленность прессаВремя печати:2020-8-1 0:00:00
Издание:1Время печати:1
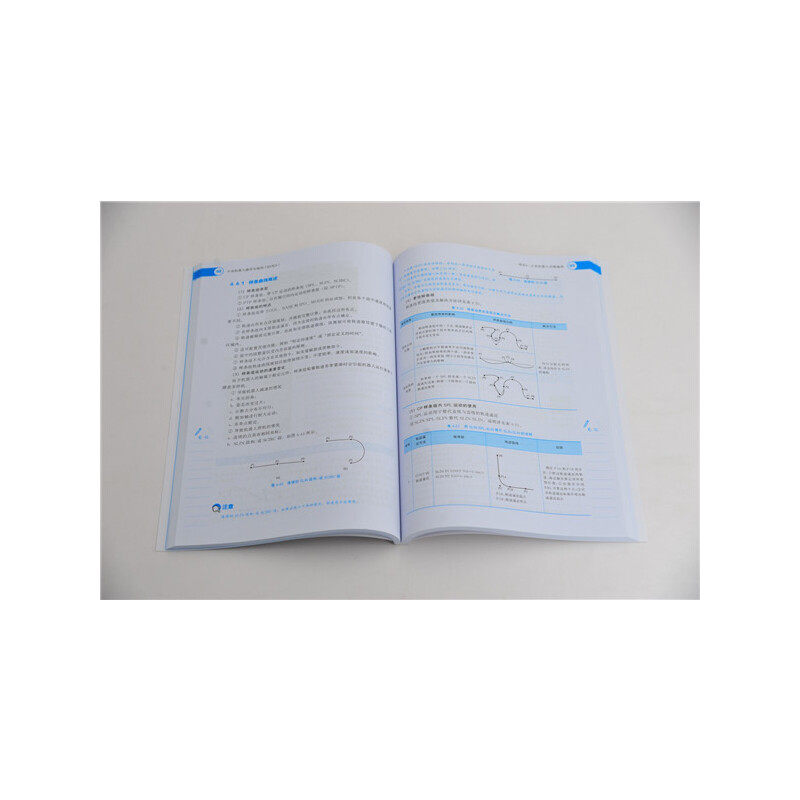
Проект 1 Когнитивные задачи промышленного робота 1.1 Понимание промышленных роботов 21.1.1 Определение и классификация промышленных роботов 21.1.2 Применение промышленных роботов 2 Задача 1.2 Познание структуры и функций робота KUKA 31.2.1 Механическая система робота KUKA 31.2.2 Система управления роботом KUKA 51.2.3 Система обучения робота KUKA 51.2.4 Метод программирования робота KUKA 5 задач 1.3 Знание требований безопасности робота KUKA 71.3.1 Защитное устройство робота KUKA 71.3.2 Тип защитного отключения робота KUKA 81.3.3 Технические характеристики безопасности робота KUKA 91.3.4 Техническое обслуживание робота KUKA 10 позиций 2 Основные задачи эксплуатации промышленного робота 2.1 Правильное использование пульта обучения 132.1.1 Понимание функциональных клавиш и интерфейса KUKA smartPAD 132.1.2 Подключение и отключение пульта обучения 192.1.3 Обучение работе пульта управления 21 Задача 2.2 Ручное управление роботом KUKA 222.2.1 Включение и выключение робота KUKA 222.2.2 Перемещение робота в осевой системе координат 252.2.3 Перемещение робота в мировой системе координат 26 Проект 3 Задача подготовки к работе промышленного робота 3.1 Калибровка нулевой точки робота 343.1.1 Принцип калибровки нулевой точки 343.1.2 Калибровка нулевой точки робота 373.1.3 Отмена коррекции нулевой точки 41 Задача 3.2 Калибровка системы координат инструмента робота 423.2.1 Измерение координат инструмента Обзор количества 423.2.2 Принципы измерения и методы измерения координат инструмента 443.2.3 Вызов созданной системы координат инструмента 51 Задача 3.3 Калибровка базы робота система координат 553.3.1 Обзор базовой системы координат 553.3.2 Метод измерения базовых координат 563.3.3 Мобильный робот в базовой системе координат 59 Задача 3.4 Калибровка внешних фиксированных инструментов 613.4.1 Обзор внешних фиксированных инструментов 613.4.2 Метод измерения внешних фиксированных инструментов 623.4.3 Мобильный робот в системе координат внешнего инструмента 63 Задача 3.5 Калибровочная машина Подвижные детали, управляемые роботом 663.5.1 Обзор подвижных деталей, управляемых промышленными роботами 663.5.2 Методы измерения подвижных деталей, управляемых промышленными роботами 663.5.3 Мобильные роботы в системе координат подвижных деталей, управляемых промышленными роботами 68 Пункт 4 Задача программирования обучения промышленных роботов 4.1 Создание и редактирование программных модулей 744.1.1 Структура программных модулей 744.1.2 Создание и редактирование программных модулей 754.1.3 Выполнение программ робота 77 Задача 4.2 Программирование осевых движений (движение SPTP) 814.2.1 Написание инструкций осевого движения (движение SPTP) 824.2.2 Состояние робота и направление угла 86 Задача 4.3 Движение по траектории Программирование 874.3.1 Особые точки движения вдоль траектории 884.3.2 Написание инструкций движения по траектории (движение SLIN) 894.3.3 Написание инструкций движения по траектории (движение SCIRC) 91 Задача 4.4 Программирование сплайнового движения 974.4.1 Обзор сплайнов 984 .4.2 Написание инструкций движения группы сплайнов CP 101 Задача 4.5 Логическое программирование 1044.5.1 Программирование функции ожидания 1044.5.2 Простое программирование функций переключения 1064.5.3 Логическое программирование сплайн-кривых 108 Проект 5 Задачи расширенного программирования для промышленных роботов 5.1 Структурное программирование для промышленных роботов 1205.1.1 Обзор структурного программирования 1205.1.2 Группа пользователей системы управления роботом 1205.1.3 Программные модули 1205.1.4 Навыки структурированного программирования 1215.1.5 Станок-робот подпрограмма 1265.1.6 Передача параметров 126 Задача 5.2 Переменные и протоколы промышленного робота 1295.2.1 Константы 1295.2.2 Обзор переменных 1295.2.3 Стандартные переменные 1295.2.4 Массив 1325.2.5 Перечисление 1335 .2.6 Составные типы данных 1335.2.7 Операторы и выражения 1345.2.8 Переменное отображение 136 Задача 5.3 Управление ходом программы 1385.3.1 Структура цикла 1385.3.2 Структура ветвления 1425.3.3 Структура перехода 144 Задача 5. Программирование движения 4KRL 1455.4.1 Обзор программирования движения KRL 1455.4.2 Программирование движения SPTP 1455.4.3 Программирование движения SLIN 1465.4.4 Программирование движения SCIRC 1475.4.5 Программирование относительного движения 148 Задача 5.5 Программирование информации 1495.5.1 Обзор информационной подсказки 1495.5.2 Функция информационной подсказки 1515.5.3 Программирование оперативной информации 1535.5.4 Программирование информации о состоянии 1535.5.5 Программирование информации подтверждения 1555.5.6 Программирование информации ожидания 1555 .5.7 Программирование диалоговых сообщений 156 Задача 5.6 Функция переключения 1585.6.1 Обзор функций переключения 1585.6.2 Простая функция переключения 1585.6.3 Программирование с помощью триггеров KRL 1595.6.4 Останов программирования с использованием условий KRL 1605.6. 5 Программирование с помощью KRL Область движения с постоянной скоростью 161 Задачи 5.7 Программирование прерываний 1625.7.1 Обзор программных прерываний 1625.7.2 Объявление прерывания 1625.7.3 Активация прерывания 1635.7.4 Отключение прерывания 1645.7.5 Системные переменные положения прерывания 16 45.7.6 Торможение робота после прерывания 165 Задача 5.8 Аналоговое программирование 1665.8.1 Обзор аналоговых аналогов 1665.8.2 Входное аналоговое значение 1665.8.3 Назначение выходного аналогового значения 1675.8.4 Интерпретатор SUBMIT 167 Проект 6 Задача внешнего автоматического управления промышленным роботом 6.1 Определение внешнего автоматического управления 172 Задача 6.2 Конфигурация интерфейса ввода/вывода 1736.2.1 Клемма ввода/вывода 1736.2.2 Настройка интерфейса внешней автоматической работы 175 Задача 6.3 Программа управления внешней автоматической работой 1796.3.1 Структура программы CELL 1796. 3.2 Описание сегмента программы CELL 1796.3.3 Редактирование файла CELL 180 Задача 6.4 Запуск внешней автоматической работы 181 Задача 6.5 Восстановление после прерывания внешней автоматической работы 1836.5.1 Включение приводного устройства 1836.5.2 Информация о подтверждении 1836.5.3 Запуск программы CELL извне 184 Проект 7 Задача мониторинга пространства промышленного робота 7.1 Понимание рабочего пространства 1877.1.1 Рабочее пространство координат оси и декартовое рабочее пространство 1877.1.2 Разрешенное рабочее пространство и запрещенное рабочее пространство 1877.1.3 Режим рабочего пространства 188 Задача 7.2 Мониторинг рабочего пространства 1887.2.1 Шаги по настройке пространства координат оси 1887.2.2 Шаги по настройке декартова рабочего пространства 1897.2.3 Блокировка рабочего пространства 191 Проект 8 Задача использования WorkVisual 8.1 Знание программного обеспечения 1968.1.1 Обзор программного обеспечения WorkVisual 1968.1.2 Функция программного обеспечения WorkVisual 1968.1.3 Рабочий интерфейс WorkVisual 197 Задача 8.2 Программное обеспечение установка 1988.2.1P Требования к системе машины C 1988.2.2 Требования к системе управления роботом 1998.2.3 Установка WorkVisual199, задача 8.3 Управление проектом 2028.3.1 Подключение к ПК KSI 2028.3.2 Загрузка проекта 2038.3.3 Активация режима программирования и настройки 2038.3.4 Вырезать Изменение вида файла проекта 2038.3.5 Изменить проект 2048.3.6 Сравнение проектов 2058.3.7 Скачать проект 2068.3.8 Активировать проект в системе управления роботом 208 Задача 8.4 Редактирование программы KRL WorkVisual 2108.4.1 Обзор редактирования программы KRL 21 08.4.2 Обработка файлов 2108.4.3 Использование редактора KRL 212 Задачи 8.5 Конфигурация шины WorkVisual 2178.5.1 Обзор конфигурации шины 2178.5.2 Установка полевой шины 2178.5.3 Редактирование сигналов устройства 2198.5.4 Подключение шины 220 Каталожный номер......«Эксплуатация и программирование промышленных машин (KUKA)» использует структуру проекта, разделяя каждый проект на несколько задач, принимая в качестве основной линии реальные рабочие задачи, посредством объяснений точек знаний, модулей практической работы и демонстраций работы, дополненных богатой графикой, видео с микролекциями и примерами работы, для достижения“ в основном средняя школа”, чтобы создать систему знаний и навыков для работы и программирования промышленных роботов.Содержание включает в себя когнитивные функции роботов, основы работы промышленных роботов, подготовку к работе с промышленными роботами, программирование обучения промышленных роботов, расширенное программирование промышленных роботов, внешнее автоматическое управление, мониторинг пространства и использование WorkVisual.«Эксплуатация и программирование промышленных машин (КУКА)» может использоваться как учебное пособие для профильных профессиональных училищ, а также использоваться как справочник и учебное пособие для научно-технических кадров.............