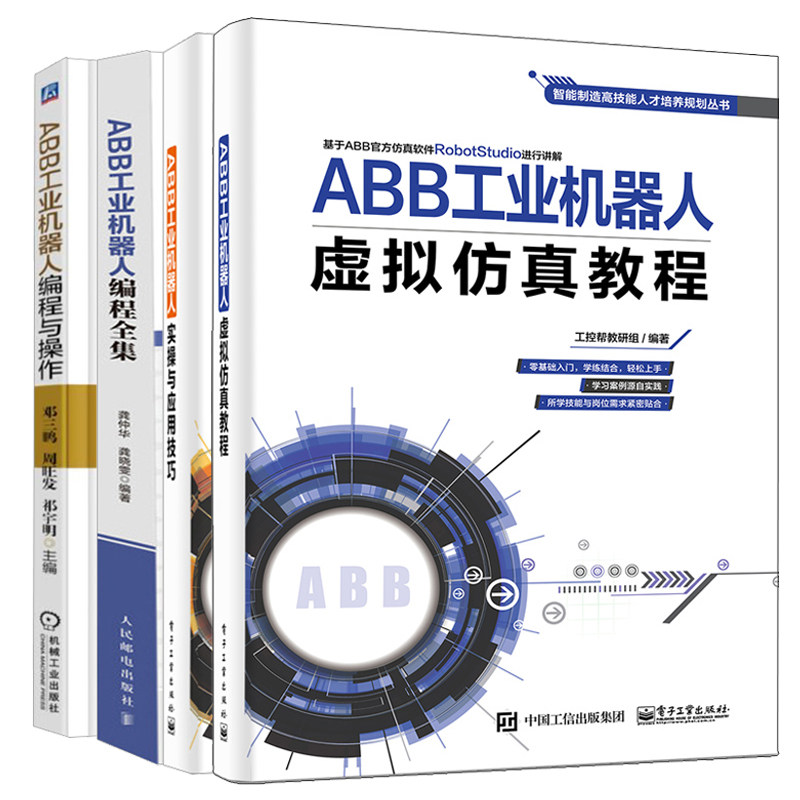
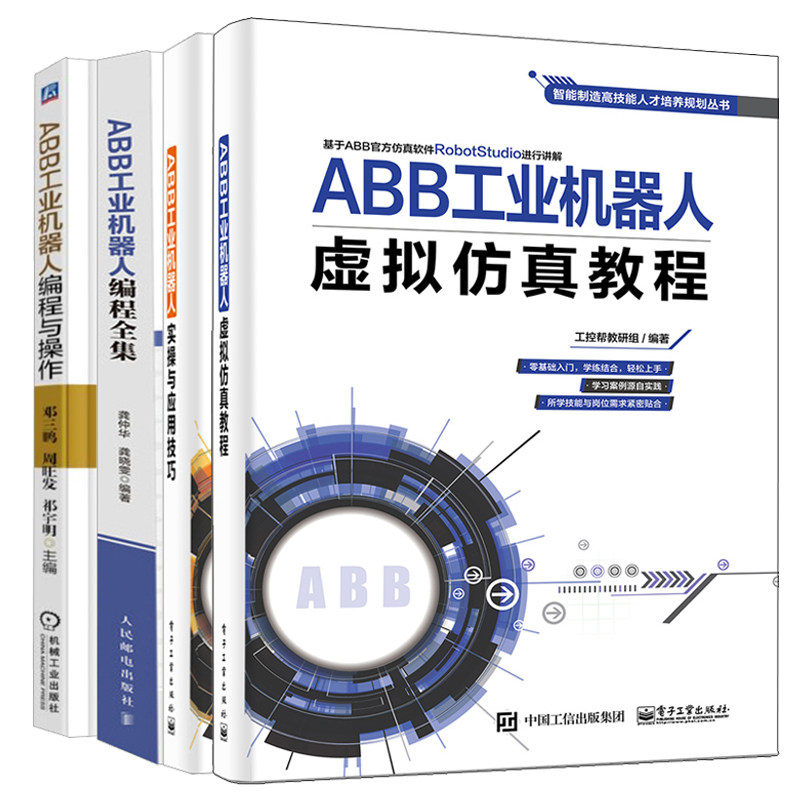
Учебное пособие по виртуальному моделированию промышленного робота ABB + Практические навыки работы и применения промышленного робота ABB + Полная коллекция программирования промышленных роботов ABB + Программирование и эксплуатация промышленного робота ABB 4 книги по промышленному роботу ABB


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара




E1 9787111601432 9787115479969 9787121358777 9787121373510 9787000067775
Этот набор книг разделен на следующие книги. Если вам нужно купить одну книгу, нажмите на ссылку ниже:
Практика ABB промышленного робота и навыки применения9787121358777 Цена: 49,00 юаней.
ABB Industrial Robot Programming Complete Works9787115479969 Цена: 98,00 юаней.
Программирование и эксплуатация промышленных роботов ABB9787111601432 Цена: 39,80.

Название книги: Учебное пособие по виртуальному моделированию промышленных роботов ABB

Поскольку уровень применения промышленных роботов продолжает улучшаться, все больше и больше компаний-производителей присоединяются к очереди на применение промышленных роботов. Это привело к тому, что количество инженерно-технического персонала, занимающегося отладкой промышленных роботов, продолжает расти, а также увеличиваются проблемы, возникающие в процессе отладки.Эта книга основана на большом количестве реальных потребностей в моделировании и основана на программном обеспечении для моделирования промышленных роботов RobotStudio компании АББ.В нем подробно описано практическое применение программного обеспечения для моделирования промышленных роботов ABB, от базового моделирования до продвинутых интеллектуальных компонентов. Содержание разделено на базовую и расширенную части: базовая часть включает 6 глав, в которых подробно описывается, что такое моделирование промышленных роботов, как создать рабочую станцию для моделирования промышленных роботов и как использовать ее на рабочей станции для моделирования. Моделирование на рабочей станции, как выполнять автономное программирование промышленных роботов ABB, как использовать менеджер событий, как использовать интеллектуальные компоненты и т. д., содержание пошаговое, что является базовыми знаниями для начинающих; расширенная глава включает 4 практических проекта, подробно описывающих рабочие этапы использования интеллектуальных компонентов для динамического моделирования рабочих станций паллетизации, депаллетизации, литья под давлением и погрузочно-разгрузочных работ.Содержание объяснено простыми словами и дополнено примерами, помогающими читателям укрепить свои практические способности. Содержание этой книги практично, а эффект реалистичный.Он подходит не только для учебы и исследований школьников, но и для обучения и ведения инженерно-технического персонала.

1 глава Первое знакомство с программным обеспечением для моделирования промышленных роботов ABB 3
1.1 Что такое моделирование промышленного робота 3?
1.2 Установите RobotStudio 4.
1.3 Познакомьтесь с программным интерфейсом RobotStudio 6
Практика знания 8 8
2 главы Первоначальное создание рабочей станции для моделирования промышленных роботов 9
2.1 Создание рабочей станции промышленного робота 9
2.1.1 Макет 9
2.1.2 Импортные промышленные роботы 9
2.1.3 Инструменты для загрузки промышленных роботов 10
2.1.4 Модели размещены около 12
2.2 Создание программы движения промышленного робота 14
2.2.1 Создание промышленных робототехнических систем 14
2.2.2 Создать траекторию движения промышленного робота 15
2.3 Видео моделирования бега и записи 20
2.3.1 Задайте траекторию движения промышленного робота 20
2.3.2 Запись процесса моделирования промышленных роботов 21
2.3.3 Создание исполняемых файлов 22
Упражнение по знанию 23
3 главы Моделирование в Simulation Workstation 24
3.1 Создайте простую модель 24
3.1.1 Прямоугольник 24
3.1.2 Конус 25
Расширение знаний: добавьте цвет в модель 27
3.2 Значения модели измерения 28
3.2.1 Расстояние между двумя точками 28
3.2.2 угол 28
3.2.3 Диаметр 29
3.2.4 Короткая дистанция 30
3.3 Модель инструмента для монтажа внешнего промышленного робота 30
3.3.1 Отрегулируйте положение инструмента и установите местное начало координат 30
3.3.2 Инструменты создания и установки 34
Упражнение по знаниям 36
4 главы Автономное программирование промышленных роботов ABB 37
4.1 Создание автономных траекторий для промышленных роботов 37
4.2 Регулировка позы промышленного робота 44
4.3 Настройка параметров конфигурации оси и синхронизация прогонов моделирования 48
4.4 Мониторинг коллизий и трассировка TCP 50
4.4.1 Мониторинг столкновений 50
4.4.2 TCP-трассировка 52
Упражнение по знаниям 53
5 главы Первое знакомство с менеджером событий 54
5.1 Создание механики и достижение динамических эффектов 54
5.1.1 Создание механизма 54
5.1.2 Достижение динамических эффектов 60
5.2 Создание динамических приборов 63
5.2.1 Моделирование 63
5.2.2 Создание механизма 71
5.2.3 Соответствующие сигналы ввода/вывода 77
5.2.4 Имитация захвата 81
Упражнение по знаниям 84
6 главы Первое знакомство с интеллектуальными компонентами 85
6.1 Создавайте динамические присоски с помощью интеллектуальных компонентов 85
6.1.1 Создаем модель на присоске 85.
6.1.2 Создание смарт-компонентов 96
6.1.3 Создание датчика линии 97
6.1.4 Добавить компоненты 99
6.1.5 настраивать“Свойства и ссылки”Вкладка 102
6.1.6 настраивать“Сигналы и соединения”Вкладка 103
6.1.7 Прогон моделирования 106
6.2 Создавайте динамические конвейерные цепи с помощью интеллектуальных компонентов 109
6.2.1 Импортная модель 109
6.2.2 Настройка источников продукции для конвейерных цепей 112
6.2.3 Настройка кинематических свойств конвейерной цепи 115
6.2.4 Настройка концевого датчика конвейерной цепи 116
6.2.5 настраивать“Свойства и ссылки”Вкладка 118
6.2.6 настраивать“Сигналы и соединения”Вкладка 119
6.2.7 Прогон моделирования 121
6.3 Сигналы корреляции 124
Упражнение по знаниям 126
Усовершенствованные статьи
7 главы Практический бой: создание рабочей станции моделирования паллетирования промышленного робота 129
7.1 Распаковка рабочей станции 129
7.2 Добавьте динамики светильникам 133
7.2.1 Создание смарт-компонента 133
7.2.2 настраивать“Свойства и ссылки”Вкладка 143
7.2.3 настраивать“Сигналы и соединения”Вкладка 143
7.2.4 Прогон моделирования 147
7.3 Добавьте динамические эффекты на конвейерную ленту 150
7.3.1 Создать смарт-компонент 150
7.3.2 настраивать“Свойства и ссылки”Вкладка 157
7.3.3 настраивать“Сигналы и соединения”Вкладка 159
7.3.4 Прогон моделирования 163
Упражнение по знаниям 165
Глава 8 Практический бой: создание рабочей станции моделирования депаллетизации промышленного робота 166
8.1 Расставить товары 166
8.1.1 Планирование 166
8.1.2 Размещение 166
8.1.3 Создание групп компонентов 173
8.2 Добавить анимацию на станцию депаллетизации 176
8.2.1 Создание смарт-компонента 176
8.2.2 настраивать“Свойства и ссылки”Вкладка 181
8.2.3 настраивать“Сигналы и соединения”Вкладка 182
8.2.4 Прогон моделирования 184
Упражнение по знаниям 186
9 главы Практический бой: создание промышленной роботизированной рабочей станции для моделирования литья под давлением 187
9.1 Добавьте динамические эффекты к присоскам 187
9.1.1 Закрепление присоски на креплении промышленного робота 187
9.1.2 Создание смарт-компонента 188
9.1.3 настраивать“Свойства и ссылки”Вкладка 197
9.1.4 настраивать“Сигналы и соединения”Вкладка 198
9.1.5 Имитация бега на присоске 200
9.2 Добавление динамических эффектов в таблицу литья под давлением 203
9.2.1 Создание смарт-компонента 203
9.2.2 настраивать“Свойства и ссылки”Вкладка 219
9.2.3 настраивать“Сигналы и соединения”Вкладка 221
9.2.4 Моделирование работы станции литья под давлением 226
Упражнение по знаниям 229
Глава 10 Практический бой: создание рабочей станции моделирования управления промышленным роботом 230
10.1 Макет 230
10.2 Добавьте динамические эффекты на присоску 240
10.2.1 Создать смарт-компонент 240
10.2.2 настраивать“Свойства и ссылки”Вкладка 247
10.2.3 настраивать“Сигналы и соединения”Вкладка 248
10.3 Добавьте динамические эффекты к конвейерным цепям 252
10.3.1 Создание смарт-компонента 252
10.3.2 настраивать“Свойства и ссылки”Вкладка 256
10.3.3 настраивать“Сигналы и соединения”Вкладка 256
10.4 Добавьте динамические эффекты в кодовое колесо 258.
10.4.1 Создание смарт-компонента 258
10.4.2 настраивать“Свойства и ссылки”Вкладка 264
10.4.3 настраивать“Сигналы и соединения”Вкладка 264
10.5 Общий тест 266
Упражнение по знанию 270
Название книги: Практические навыки эксплуатации и применения промышленных роботов ABB
Пресса: электронная промышленная пресса
ISBN: 9787121358777
Цена: 49,00 юаней.
Автор: Учебно-исследовательская группа по промышленному контролю
С предложением Индустрии 4.0 в Германии и продвижением в моей стране инициативы «Сделано в Китае 2025» трансформация обрабатывающей промышленности Китая в сторону интеллектуального производства стала общей тенденцией. Интеллектуальное производство является основой программы «Сделано в Китае 2025», а промышленные роботы являются наиболее представительным оборудованием интеллектуального производства. Эта книга сочетает в себе многолетний опыт обучения редактора и ориентирована на знание продуктов. В нем упорядоченно анализируются знания об аппаратном обеспечении продукта, инструкции по программированию и методы программирования, дополненные практическими примерами и инженерными практиками.Это очень полезно для новичков и читателей, которые хотят улучшить свои возможности работы с промышленными роботами и навыки программирования.
1 глава Подготовка к обучению промышленных роботов 1
1.1 Как получить новое программное обеспечение для моделирования промышленных роботов ABB 1
1.2 Подробные инструкции по установке программного обеспечения RobotStudio 2
1.3 Как пользоваться руководством по промышленному роботу ABB 4
1.4 Как промышленный робот ABB получает необходимые файлы GSD, GSDML и EDS? 7
1.5 Как установить файлы GSD на портале 8
1.6 Создание и изменение рабочих станций 10
1.6.1 Знакомство с некоторыми системными опциями программного комплекса 10
1.6.2 Создайте рабочую станцию и установите параметры системы. 12
1.6.3 Просмотр и изменение параметров системы 18
Упражнение для знаний 24
2 главы Безопасность эксплуатации имеет значение для промышленных роботов ABB 25
2.1 Символы подсказок промышленного робота ABB 25
2.1.1 Символы предупреждения об опасности промышленных роботов ABB (перед началом работ) 25
2.1.2 Символы подсказки на этикетках промышленных роботов-манипуляторов ABB (предварительная работа) 26
2.2 Стандартные рабочие процедуры промышленного робототехнического оборудования ABB (перед началом работы) 28
2.3 Меры предосторожности при эксплуатации промышленных роботов ABB (на рабочем месте) 29
2.4 Меры предосторожности при эксплуатации промышленных роботов ABB (после завершения работы) 31
Упражнение для знаний 31
3 главы Установка оборудования промышленного робота ABB 32
3.1 7 основных технических параметров робота 32
3.2 Понимание устройства робота. 33
3.3 Точка установки——Подъем шкафа управления и площадь пола (на примере IRB1410) 34
3.4 Точка установки——Плоскостность основания корпуса, момент затяжки (на примере IRB1410) 35
3.5 Кабельное соединение между шкафом управления и основным блоком 36
Упражнение для знаний 37
4 главы Базовые знания по эксплуатации промышленных роботов ABB. 38
4.1 Знакомство с обучающим подвесным пультом (FlexPendant) 38
4.1.1 Понимание интерфейса сенсорного экрана обучающего пульта 39
4.1.2 Как пользоваться обучающим подвесным пультом 40
4.2 Установите язык дисплея пульта обучения 41
4.3 Установите время пульта обучения (время невозможно изменить на виртуальном пульте обучения) 42
4.4 Как правильно пользоваться кнопкой включения 42
4.5 Функция блокировки рычага 43
4.6 Просмотр общей информации о роботах и журналов событий. 44
4.7 Резервное копирование и восстановление данных, связанных с промышленными роботами ABB 45
4.7.1 Резервное копирование 45
4.7.2 восстанавливаться 46
4.8 Ручное управление промышленными роботами ABB 47
4.8.1 Одиночный 47
4.8.2 Линейное движение 48
4.8.3 Регулирование движения 49
4.9 Обновление счетчика революций для промышленных роботов ABB 50
Упражнение для знаний 54
5 главы Коммуникация ввода-вывода для промышленных роботов ABB 55
5.1 Типы связи ввода-вывода промышленных роботов ABB 55
5.1.1 Протокол связи с ПК 56
5.1.2 На автобусе 56
5.2 Описание часто используемых стандартных плат ввода-вывода для промышленных роботов ABB. 58
5.3 Практика конфигурации стандартной платы ввода-вывода промышленного робота ABB (DSQC651) 60
5.3.1 Настройка стандартной платы ввода-вывода промышленного робота ABB 60
5.3.2 Настройка сигналов 63
5.4 Подключение адаптера Profibus 80
5.4.1 Введение в Профибус 80
5.4.2 Настройте шину полевого процесса (Profibus) в подвесном пульте обучения промышленного робота ABB. 84
5.5 Корреляция входных/выходных сигналов системы и сигналов ввода/вывода 87
5.6 Использование программируемых кнопок на подвесном пульте обучения. 92
5.7 Механизм защиты промышленных роботов ABB——оборудование остановлено 93
Упражнение для знаний 95
6 главы Программные данные для промышленных роботов ABB 96
6.1 Данные программы 96
6.2 Классификация данных программы 97
6.3 Создать данные программы 98
6.3.1 Создайте данные программы типа bool в подвесном пульте обучения. 98
6.3.2 Создайте числовые данные программы в пульте обучения. 99
6.4 Определение типов хранения данных программы 100
6.4.1 Переменная (ВАР) 100
6.4.2 Переменные (ПЕРС) 106
6.4.3 константа (CONST) 110
6.5 Настройка 3-х ключевых данных программы 114
6.5.1 Настройки данных инструмента (tooldata) 114
6.5.2 Настройка данных детали (wobjdata) 127
6.5.3 Настройка данных нагрузки 133
Упражнение для знаний 134
7 главы БЫСТРОЕ программирование для промышленных роботов ABB 135
7.1 РАПИД-программы и инструкции 135
7.2 Этапы создания программных модулей и подпрограмм 136
7.3 Часто используемые инструкции и функции программы RAPID 137
7.3.1 инструкция назначения——Присвойте константу или математическое выражение 138
7.3.2 Инструкции по перемещению промышленного робота ABB 140
7.3.3 Инструкции по управлению вводом/выводом 148
7.4 Шаги по созданию базовой программы 165
7.5 Отладка RAPID-программ 168
7.6 Применение функции положения и команды прерывания 169
7.6.1 команда функции определения местоположения 169
7.6.2 Инструкция прерывания 173
7.7 Краткое описание программирования RAPID 177
7.8 Инструкции по программе RAPID и набор функций 177
Упражнение для знаний 186
Глава 8 Знакомство с расширенными функциями промышленных роботов ABB 187
8.1 Введение в онлайн-функции RobotStudio 187
8.2 Введение в функции программного обеспечения для моделирования RobotStudio 192
8.3 Практические советы по обучению подвеске 194
8.3.1 Скопируйте и вставьте параметры 194
8.3.2 копировать процедуру 195
8.3.3 Выровнять систему координат 196
8.3.4 Быстрый поиск инструкций 198
8.3.5 Быстро перейти в локацию 198
Упражнение для знаний 199
Приложение Знакомство с платформой обучения промышленных роботов ABB 200
Рекомендации 204
Название: ABB Industrial Robot Programming Complete Works
Цена: 98,00 Юань
ISBN: 9787115479969
Пресса: People's Puss and Telecommunications Publishing House
Время публикации: май 2018 г.
Эта книга вводит производство, разработку и классификацию роботов, а также базовые знания, такие как композиция, характеристики и технические показатели промышленных роботов;Начиная с фактических требований к программированию промышленных роботов, вся книга постепенно вводит структуру и формат основного модуля, основной программы, подпрограммы, функциональной программы, программы прерываний и других программных модулей, таких как быстрое приложение. Функции, форматы программирования, форматы программирования, требования к данным программы и примеры программирования управления движением робота, контроль ввода/вывода, инструкции управления операцией программы, контроль связи и другие инструкции по применению и т. Д. Функциональные команды и данные программы, связанные с инструкциями, были проведены;Эта книга является всеобъемлющей, систематической, типичной, полезной, передовой в технологиях, богатых случаях, теоретических соединений, которые сталкиваются с инженерными приложениями.
Глава 1 Обзор промышленного робота
1.1 поколение и развитие роботов
1.1.1 генерация и определение роботов
1.1.2 Разработка и классификация роботов
1.2 Обзор продукта робота
1.2.1 Промышленная робототехника
1.2.2 Сервисный робот
1.3 Промышленный робот и его применение
1.3.1 Краткая история разработки технологий
1.3.2 Основные продукты и приложения
1.4 Композиция и характеристики промышленных роботов
1.4.1 Состав промышленных роботов
1.4.2 Характеристики промышленных роботов
1.5 Структура и производительность промышленных роботов
1.5.1 Структура промышленных роботов
1.5.2 Производительность промышленных роботов
Глава 2 Основа быстрого программирования
2.1 Быстрая программа и управление
2.1.1 Программа робота и программирование
2.1.2 Формат быстрого модуля
2.1.3 Основной модуль и основная программа
2.1.4 Призыв обычных программ
2.2 Быстрая структура программы и классификация
2.2.1 Объявление программы и параметры программы
2.2.2. Классификация программ и структура программы
2.3 Классификация и определение данных программы
2.3.1 Классификация данных программы
2.3.2 Определение данных программы
2.4 Выражение, вычисления инструкций и функций
2.4.1.
2.4.2 Программирование команд функциональной операции
2.4.3 Программирование команды функции преобразования данных
Глава 3 Основное программирование инструкции по перемещению
3.1 Координаты робота
3.1.1 Механическая единица и ось движения
3.1.2 Система координат робота
3.2 Состояние и определение
3.2.1.
3.2.2 Позита робота и определение
3.2.3. Опулька и определение инструмента
3.2.4 Определение данных инструментов и заготовки
3.3 Элементы и определения движения
3.3.1 Целевая позиция и определение
3.3.2 на месте и определении
3.3.3 Скорость движения и определение
3.4 Основное программирование инструкции по перемещению
3.4.1 Формат инструкции и инструкции
3.4.2 Инструкции по позиционированию и программирование
3.4.3
3.4.4. Рассмотрение программирования программирования программ Interture
3.5 Инструкции управления движением и программирование
3.5.1 Инструкция по управлению скоростью
3.5.2 Инструкция по контролю ускорения
3.5.3 Инструкции по контролю за государством
3.6 Инструкция по корректировке точки программы и программирование
3.6.1 Офсети и установить инструкции по программе
3.6.2.
3.6.3 Пехой точки и зеркальная функция
3.7 Программирование команды данных и конверсии данных с чтением данных
3.7.1 Функция считывания мобильных данных
3.7.2 Функция конвертации мобильных данных
Глава 4 Программирование инструкции ввода/вывода
4.1 Конфигурация ввода/вывода и программирование инструкций по тестированию
4.1.1 Сигнал и соединение ввода/вывода
4.1.2 Инструкция по конфигурации ввода/вывода
4.1.3 Функция обнаружения и инструкции ввода/вывода
4.2 Инструкции по чтению/выводам и программирование функций
4.2.1 Функция чтения состояния ввода/вывода
4.2.2
4.2.3 Инструкции по чтению и написанию ввода/вывода
4.3 Программирование инструкции по выводу управления
4.3.1 Управляющая точка и настройки ввода/вывода
4.3.2 Инструкции по выводу мобильной целевой точки
4.3.3 Настройки контрольной точки вывода
4.3.4
4.4 Другое программирование инструкции по управлению вводом/выводом
4.4.1 Специальная инструкция по выводу моделирования
4.4.2 Инструкция по прерыванию ввода/вывода управления
4.4.3
4.4.4 Инструкция по поиску точек мониторинга DI
Глава 5 Программирование инструкции по управлению программой
5.1 Инструкции по управлению программой и программирование
5.1.1 Инструкция по ожиданию программы
5.1.2 Инструкция по остановке программы
5.1.3 Инструкция по сбросу программы и сброс указателя
5.2 Инструкции и программирование программного прерывания
5.2.1 Инструкции по мониторингу прерывания программы
5.2.2 Инструкция по установке прерываний ввода/вывода
5.2.3 Инструкция по настройке прерывания статуса
5.3 Инструкции по обработке ошибок и программирование
5.3.1 Ошибка прерывания и установка инструкции
5.3.2 Инструкция по созданию резюме
5.3.3 Инструкции по покаянию и перезапуску
5.4 Обработка инструкций и программирования отслеживания и программирования.
5.4.1 Инструкции по хранению и восстановлению отслеживания
5.4.2 Инструкции по записи отслеживания и функции
5.4.3 Инструкция и функция записи времени выполнения
5.5 Совместные инструкции по работе и программирование
5.5.1 Координированные инструкции и функции назначения
5.5.2 Совместное программирование работы
Глава 6 Программирование инструкций по общению
6.1 Демонстрационные инструкции и программирование
6.1.1 Демонстрировать инструкции и функции отображения и отображения
6.1.2 Основная инструкция диалога
6.1.3 Диалоговое окно пользователя Инструкции и функции
6.2 Инструкции по последовательной связи и программирование
6.2.1 Инструкции управления последовательным интерфейсом
6.2.2 Инструкции по выводу последовательных данных
6.2.3 Инструкции по чтению данных и функции
6.3 Инструкции по сетевой связи и программирование
6.3.1 Инструкции и функции связи Devicenet
6.3.2 Инструкции и функции связи прокрутки прокрутки
6.3.3
6.4 Инструкции по управлению файлами и программирование
6.4.1 Инструкции по управлению файлами и функциями
6.4.2 Загрузка файла программы и сохранение инструкций
6.4.3 Установка текстовой формы, чтение и запись
Глава 7 Другие программы инструкций
7.1 Инструкции по защите спортивной защиты и программирование
7.1.1 Основная форма спортивной защиты
7.1.2 Установите инструкции для зоны спортивного мониторинга
7.1.3 Инструкция по настройке функции мониторинга спортивного мониторинга
7.1.4 Настройки загрузки и инструкции по обнаружению столкновений
7.2 Настройки данных программы и системных параметров
7.2.1.
7.2.2 Инструкция по измерению координат инструментов
7.2.3 Функция расчета системы координат пользователя возврата вала
7.2.4 Настройки параметров системы и инструкции по поиску данных
7.3 Настройки служб Настройка инструкции и программирование
7.3.1 Услуги Установите инструкции
7.3.2 Инструкция по корректировке сервопривода
7.3.3
7.4 Специальные инструкции по управлению оси и программирование
7.4.1 Независимые инструкции по управлению оси
7.4.2 Установите инструкции для Серво -сварки Pliers
7.4.3 Услуги и функции и функции серво -сварки Pliers
7.5 Инструкции по управлению роботами и программированием.
7.5.1
7.5.2 Инструкции по синхронному отслеживанию робота
7.5.3 Инструкция управления движением робота EGM
7.5.4 Другие интеллектуальные инструкции по контролю робота
Глава 8 Пример применения промышленного робота
8.1 Пример программы программы Machine Moving Robot
8.1.1 Система обработки роботов
8.1.2 Требования к проектированию приложений
8.1.3 Идеи программирования
8.1.4 Пример приложения
8.2 Примеры роботизированных программ дуговой сварки
8.2.1 Система сварки робота
8.2.2 Требования к проектированию приложений
8.2.3 Идеи программирования
8.2.4 Пример приложения
Приложение таблица индекса быстрого обучения
Приложение B Таблица индекса команд Rapid Function Function
Приложение C таблица индекса данных быстрого программы
Приложение D Система предопределенная таблица существования ошибок
Цена: 39,80
Автор: Дэн Санпенг
I S B N: 9787111601432
Дата строки: 2018/7/23
Версия SI: 1-1
Издательское агентство: издательство машины индустрии
Эта книга составлена учителями фронта, которые долгое время занимались обучением робототехнике, основанным на их богатом опыте обучения робототехнике, научных исследованиях, идентификации навыков и конкуренции.Из восьми проектов промышленного робота познания, базовой работы, Abbrobotstudio Offline программирования и работы, обработки промышленных роботов, клеевого покрытия, сборки, паллетизации, программирования и работы робота, а также коммуникации роботов промышленной сети,“Импорт проекта, диск задач”Концептуальное содержание обучения является всеобъемлющим, всеобъемлющим, простым для понимания и практичным. Каждый проект содержит пояснения к типовым вариантам реализации с учетом реальной ситуации и тенденций развития применения промышленных роботов. При написании стремитесь к достижению“Продвинутая теория, практическое содержание и сильная практичность”Книга, подчеркивающая развитие практических способностей и инновационных качеств, представляет собой книгу, которая всесторонне знакомит с навыками программирования и эксплуатации промышленных роботов от теории к практике, а затем от практики к теории.Эта книга представляет собой учебный материал для обучения и планирования передовых специалистов, ориентированных на применение в интеллектуальном производстве. Его можно использовать в качестве учебного материала для специальностей, связанных с роботами, электромеханикой, автоматизацией и машиностроением;его также можно использовать в качестве учебного материала по различным видам робототехники; его также можно использовать в качестве справочника для инженерно-технического персонала, занимающегося эксплуатацией, программированием, проектированием и обслуживанием промышленных роботов.
Amatalize записывать
раньше Слово III
Проект первый Промышленное робот познание 1
Цель обучения 1
рабочие задачи Знайте промышленный робот 1
Промышленное робот познание 1
1. Определение промышленных роботов 1
2. Появление и развитие промышленных роботов 1
В -третьих, состав системы промышленных роботов 1
, Показатели производительности промышленных роботов 1
5. Система координат промышленного робота 1
Исследование В каких аспектах следует повысить точность движений робота1
Расширение знаний Классификация промышленных роботов 1
Оценка обратная связь 1
Практикуйте и мышление вопросов 1
Проект второй Основные операции промышленных роботов 1
Цель обучения 1
Рабочая задача 1
1. Справочная задача 1
Во -вторых, требуемое оборудование 1
Практика 1
1. Подготовка движения рук робототехники 1
Во -вторых, ручное действие промышленных роботов 1
Запрос 1
1. Создание данных инструмента TOOLDATA 1
2. Создание координат заготовки Wobjdata 1
3. Установка эффективной нагрузки нагрузки нагрузки 1
Расширение знаний Двигатели и приводы управления движением1
Оценка обратная связь 1
Практикуйте и мышление вопросов 1
Проект третий Автономное программирование и создание ABB RobotStudio 1
Цель обучения 1
Рабочая задача 1
1. Справочная задача 1
Во -вторых, требуемое оборудование 1
Практика 1
1. Резерв знаний 1
2. Установите моделирование рабочей станции 1
3. Моделирование рабочих станций робота 1
, Создать систему промышленных роботов 1
5. Настройка изменения местоположения робота 1
6. Настройки ключевых данных программы 1
7. Применение интеллектуального компонента 1
8. Настройка конфигурации ввода/вывода робота и логики рабочей станции 1
Девять, создание программы робота Rapid 1
Исследование Соединение между RobotStudio и роботом 1
Расширение знаний 1
1. Программное обеспечение для моделирования с несколькими брендами в автономном режиме——RobotDK1
Во -вторых, 3D интеллектуальное комплексное программное обеспечение для моделирования цифровых химических заводов——Visual Components1
3. Промышленная учебная машина для симуляции робота 1
Оценка обратная связь 1
Практикуйте и мышление вопросов 1
Проект Программирование и работа промышленных роботов-манипуляторов 1
Цель обучения 1
Рабочая задача 1
1. Справочная задача 1
2. Технические требования, которые должны быть выполнены 1
В -третьих, требуемое оборудование 1
Практика 1
1. Резерв знаний 1
2. Планирование движения 1
В -третьих, задача обработки 1
, Подготовка перед преподаванием 1
5. Создание программы 1
Шесть, программа отладки 1
Запрос 1
1. Разнообразие роботизированного клипа ручной когтя 1 формирует 1
2. Функциональные требования ручной когти робота 1
Расширение знаний Робот помогает загружать и разгружать станок 1
Оценка обратная связь 1
Практикуйте и мышление вопросов 1
Пятый проект Программирование и работа склейки промышленного робота 1
Цель обучения 1
Рабочая задача 1
1. Справочная задача 1
2. Технические требования, которые должны быть выполнены 1
В -третьих, требуемое оборудование 1
Практика 1
1. Резерв знаний 1
2. Планирование движения 1
В -третьих, задача сбора клея 1
, Подготовка перед преподаванием 1
5. Создание программы 1
Шесть, программа отладки 1
Запрос 1
1. Как выбрать правильный резиновый робот 1
2. Как выбрать систему контроля коллоидной температуры 1
3. Как построить систему управления коллоидным потоком 1 1
Расширение знаний Применение клеевого робота на корпусе Arrizo 7 1
Оценка обратная связь 1
Практикуйте и мышление вопросов 1
Проект 6 Программирование и работа паллетирования промышленного робота 1
Цель обучения 1
Рабочая задача 1
1. Справочная задача 1
2. Технические требования, которые должны быть выполнены 1
В -третьих, требуемое оборудование 1
Практика 1
1. Резерв знаний 1
Во -вторых, планирование задач 1
В -третьих, задача по паллетизации 1
, Подготовка перед преподаванием 1
5. Создание программы 1
Шесть, программа отладки 1
Запрос 1
1. Решение с ограниченной способностью паллетизации 1
2. Повышение надежности и стабильности паллетизации 1
Расширение знаний Применение роботов в логистических системах 1
Оценка обратная связь 1
Практикуйте и мышление вопросов 1
Проект Седьмой Программирование и работа промышленного робота-сварщика 1
Цель обучения 1
Рабочая задача 1
1. Справочная задача 1
2. Технические требования, которые должны быть выполнены 1
В -третьих, требуемое оборудование 1
Практика 1
1. Резерв знаний 1
2. Планирование движения 1
В -третьих, сварная задача 1
, Подготовка перед преподаванием 1
5. Создание программы 1
Шесть, программа отладки 1
Запрос 1
1. Общие данные сварки 1
2. Инструкции по программе прерывания используйте 1
В -третьих, прозрачное устройство 1
, Трансформатор 1
Расширение знаний Производство цельноалюминиевых кузовов привлекает внимание всего мира——Тесла Модель S1
Оценка обратная связь 1
Практикуйте и мышление вопросов 1
Восемь проектов Промышленная сетевая связь ABB Robotics 1
Цель обучения 1
Рабочая задача 1
1. Справочная задача 1
Во -вторых, требуемое оборудование 1
3. Технические требования, которые необходимо выполнить 1
Практика 1
1. Сетевая связь программного обеспечения BUTU 1
Во -вторых, приложение Smart Camera 1
3. Приложение AnyBus Module 1
Применение переменной машины 1
Запрос 1
1. Серво не может быть передано 1
2. Переключатель режима 1
3. Ошибка программы робота 1
, Выключите мотор 1
Расширение знаний 1
1. Умная камера 1
2. Devicenet Live Bus 1
Оценка обратная связь 1
Практикуйте вопросы мышления 1
Ссылка 1
