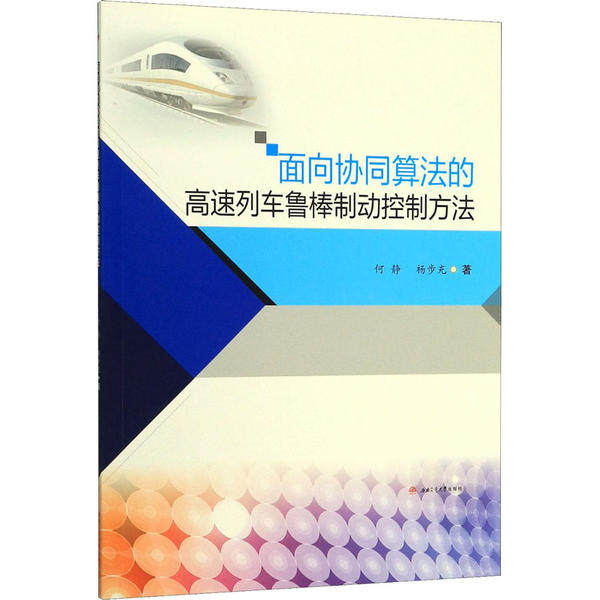
Он Цзин и Ян Бучонг, мощный метод контроля торможения для высокоскоростных поездов, для совместных алгоритмов
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара


- Автор:Он Цзин
- Письмо,:Он Цзин
- Фрагментация:Мягкая обложка
- Время печати:1
- Цены:59.00
- ISBN:9787564372644
- Издательство:Юго -западный издательство Университета Цзяотонга
- формат:16
- Время печати:2019-11-01
- Язык:Китайский
- Время публикации:2019-11-01
- Количество страниц:112
- Внешний номер:9787564372644
- Издание:1
- размер товара:Пока нет

Глава 1 Введение
1.1 Исследуйте фон и смысл
1.2 Анализ текущего статуса исследований в стране и за рубежом
1.3 Основное содержание и структурная организация исследования
Глава 2. Моделирование тормозной системы и подготовительные знания.
2.1 Введение
2.2 Моделирование тормозной системы
2.3 Краткое введение в необходимые знания
2.4 Сводка этой главы
Глава 3 Алгоритм измерения скорости поезда на основе расширенного фильтра Калмана
3.1 Введение
3.2 Алгоритм измерения скорости поезда расширенного фильтра Калмана
3.3 Проверка моделирования и анализ результатов
3.4 Сводка этой главы
Глава 4. Алгоритм торможения в скользящем режиме с обратным шагом для электропоезда с входной задержкой времени
4.1 Введение
4.2 Алгоритм торможения в обратном скользящем режиме
4.3 Проверка моделирования и анализ результатов
4.4 Резюме этой главы
Глава 5 Интегрированный алгоритм совместного торможения для многоагентного ЭВС с неопределенностью
5.1 Введение
5.2 Алгоритм интегрированного управления совместным отслеживанием в скользящем режиме
5.3 Проверка моделирования и анализ результатов
5.4 Сводка этой главы
Глава 6. Алгоритм устойчивого согласованного торможения для многоагентного EMU с неопределенностью
6.1 Введение
6.2 Надежный алгоритм контроля отслеживания согласованности
6.3 Проверка моделирования и анализ результатов
6.4 Полуфизический эксперимент по моделированию и анализ результатов
6.5 Сводка этой главы
Глава 7 Исследование управления липким торможением высокоскоростных поездов на основе оценки параметров и наблюдателя скользящего режима
7.1 Введение
7.2 Алгоритм адгезионного торможения на основе управления режимом скольжения
7.3 Проверка моделирования и анализ результатов
7.4 Сводка этой главы
Глава 8 Резюме и перспективы
8.1 Резюме книги
8.2 Исследование перспективы
