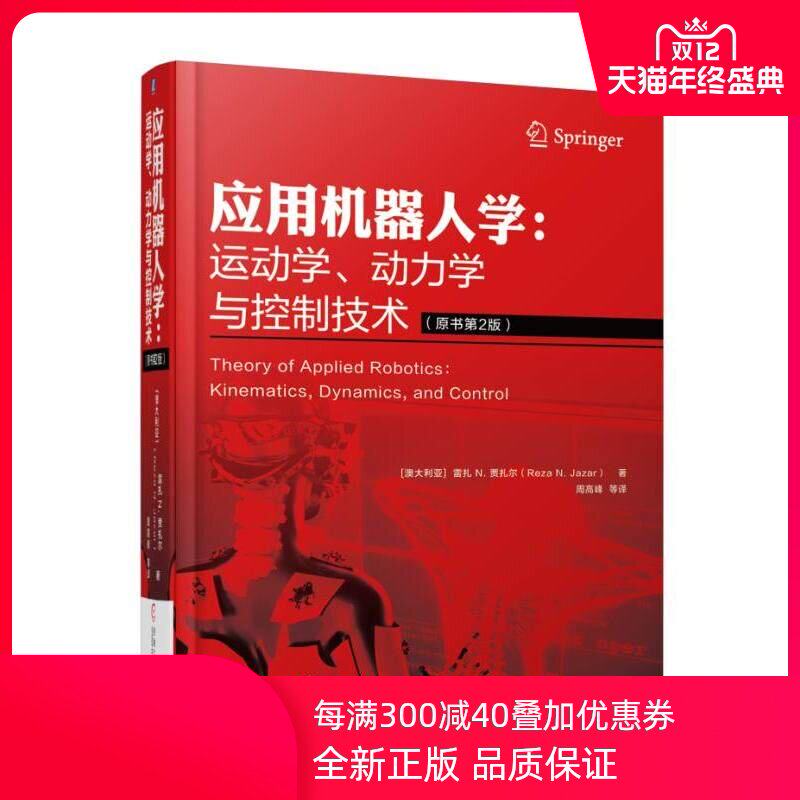
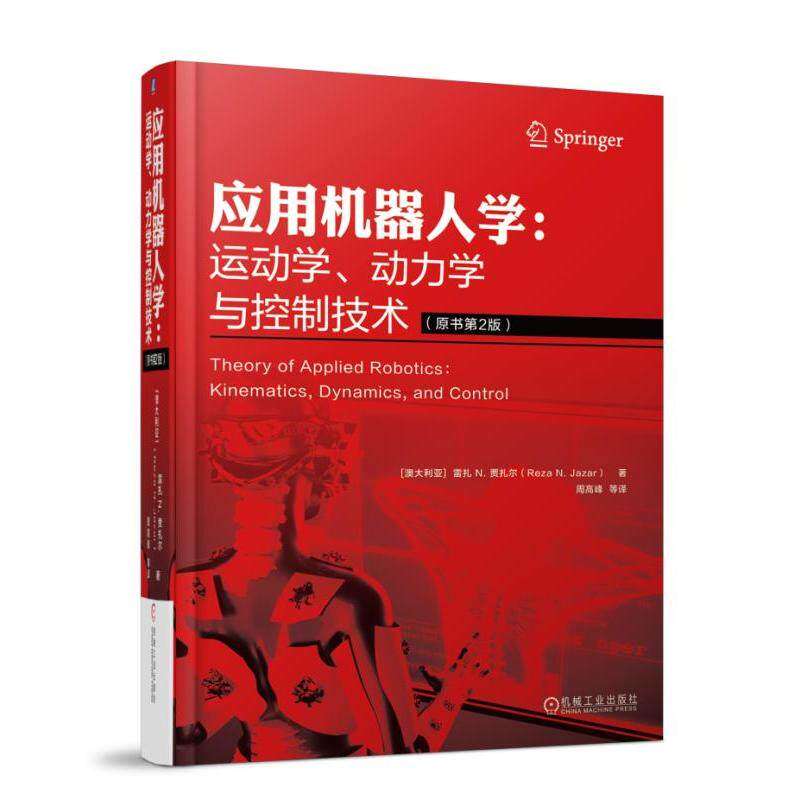
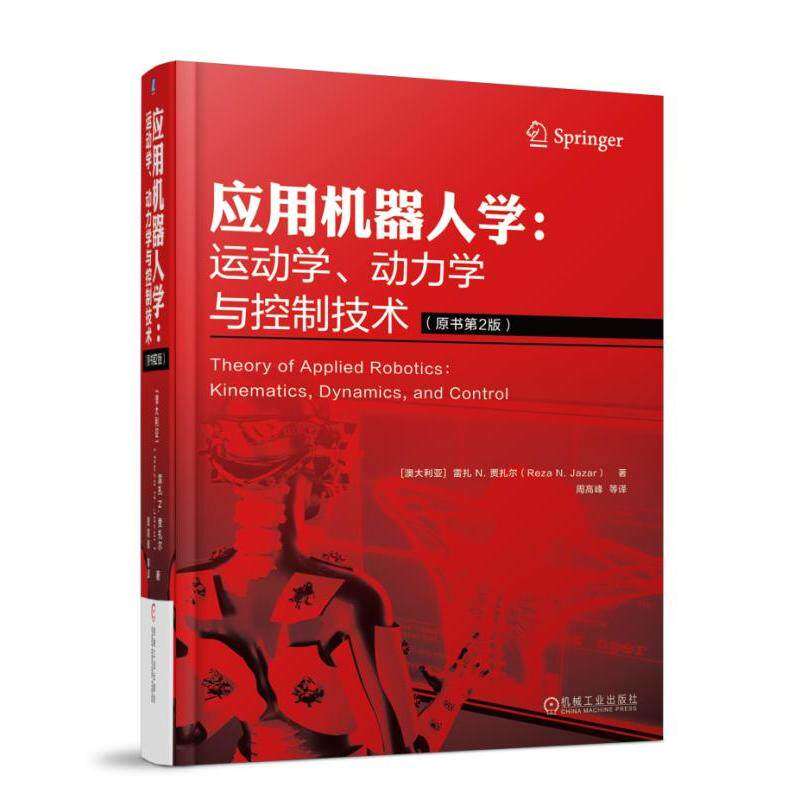
[Подлинное место] Применение робототехнической спортивной динамики и технологий контроля [Австралия] Реза Н. Джазака Направленное движение, такое как Чжоу Фенгфенг и другие переводы


Цена: 4 184руб. (¥198)
Артикул: 631100646787
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товараПродавец:鑫达图书专营店
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца



¥1994 205руб.
¥ 69 44.85948руб.
¥ 49 35740руб.
¥ 79 55.91 182руб.


|   Основная информация о продукте | |
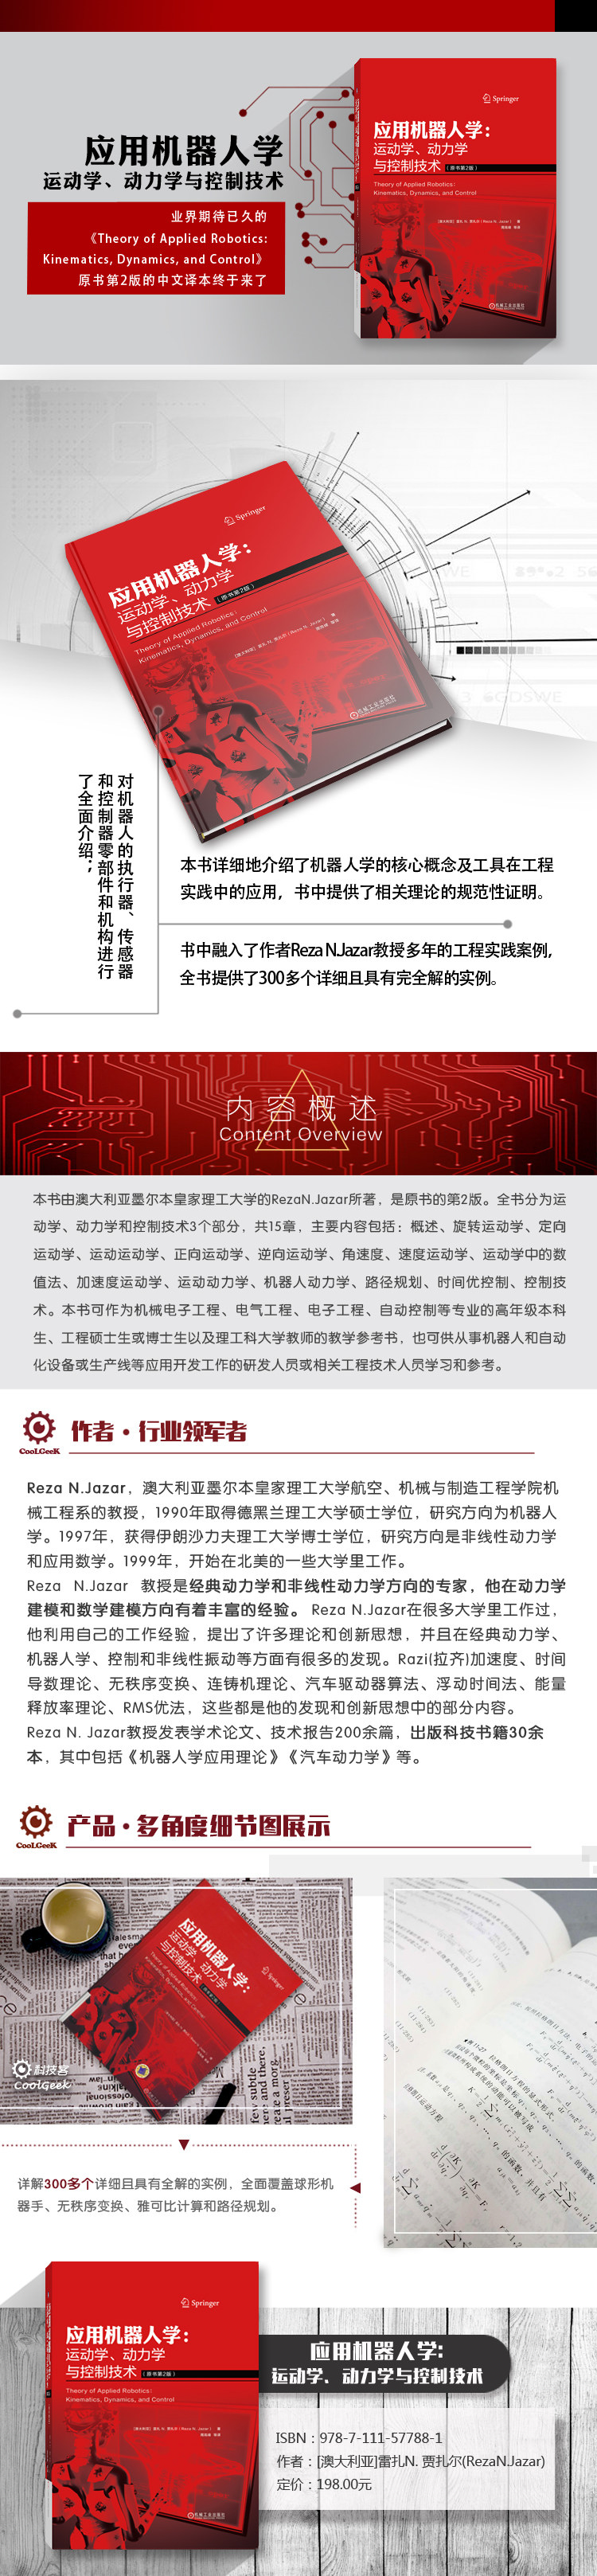
| Название продукта: | Прикладная робототехника: кинематика, динамика и технология управления |
| Автор: | [Австралия]РезаН.Джазар |
| Рыночная цена: | 198.00 |
| Номер ISBN: | 9787111577881 |
| Издание: | 1-1 |
| Дата публикации: | 2018-03 |
| Количество страниц: | 589 |
| Количество слов: | 919 |
| Издательство: |   Machinery Industry Press |
|   каталог | |
| Переводчик Оригинальная книга 2 -е издание Первое издание оригинальной книги Глава 1 Обзор 1 1.1 История развития 1 1.2 Компоненты робота 2 1.2.1 Шатун 2 1.2.2 Соединение 3 1.2.3 Робот 4 1.2.4 Механическое запястье 4 1.2.5 Концевой эффектор 4 1.2.6 Диск 5 1.2.7 Датчик 5 1.2.8 Контроллер 5 1.3 Классификация роботов 5 1.3.1 Геометрия 5 1.3.2 Рабочая область 7 1.3.3 Водитель 8 1.3.4 Управление 9 1.3.5 Приложение 9 1.4 Обзор кинематики, динамики и управления робота 9 1.4.1 Триплет 10 1.4.2 Единичный вектор 11 1.4.3 Базовая система координат и система координат 11 1.4.4 Векторные функции 13 1.5 Проблемы динамики робота 14 1.6 Предварительный просмотр темы 14 1.7 Робототехника——&-Многопрофильные станки 15 1.8 Резюме этой главы 15 Упражнение 16 Часть ⅰ Робототехника робототехники Глава 2 Вращательная кинематика 21 2.1 Вращение вокруг глобальной декартовой оси 21 2.2 Непрерывное вращение вокруг глобальной оси декартовых координат 27 2.3 Общий угол крена, угол тангажа, угол рыскания 30 2.4 Вращение вокруг локальной декартовой оси координат 31 2.5 Непрерывное вращение вокруг локальной декартовой оси координат 34 2.6 Угол Эйлера 35 2.7 Местный угол крена, угол тангажа, угол рыскания 43 2.8 Вращение локальной оси к глобальной оси 44 2.9 Общая трансформация 46 2.10 Активная трансформация и пассивная трансформация 51 2.11 Краткое содержание этой главы 53 Упражнение 54 Глава 3. Ориентирование 62. 3.1 Угол поворота оси 62 3.2 Параметры Эйлера 70 3.3 Определение параметров Эйлера 75 3.4 Кватернионы 77 3.5 Тензор спина и тензор вращения 80 3.6. Проблемы выражения процесса вращения 82 3.6.1 Матрица вращения 83 3.6.2 Угловая ось 84 3.6.3 Углы Эйлера 84 3.6.4 Кватернионы 85 3.6.5 Параметры Эйлера 87 3.7 Синтез и разложение вращения 88 3.8 Краткое содержание этой главы 92 Упражнение 93 Глава 4. Кинематика движения 100 4.1 Движение твердого тела 100 4.2 Гомогенная трансформация 103 4.3. Обратное однородное преобразование 109. 4.4. Составное однородное обратное преобразование 114 4.5 Спиральные координаты 121 4.6 Противоспиральное движение 134 4.7. Композитное спиральное преобразование 136 4.8 Пулук (плücker) координаты 139 4.9 Геометрия линий и геометрия поверхности 144 4.9.1 Векторные моменты 144 4.9.2 Угол и расстояние 145 4.9.3 Плоскости и линии 145 4.10 Спиральные координаты и координаты Плюкера 148 4.11 Краткое содержание этой главы 149 Упражнение 150 Глава 5 Прямая кинематика 158 5.1 Примечания DH 158 5.2 Преобразование между двумя соседними системами координат 164 5.3 Кинематика переднего положения робота 177 5.4 Запястье с мячом 186 5.5 Кинематика сборки 194 5.6 Преобразование спиральных координат 203 5.7 Метод без DH 207 5.8 Краткое содержание данной главы 212 Упражнение 212 Глава 6 Обратная кинематика 222 6.1 Технология развязки 222 6.2 Технология обратного преобразования 234 6.3. Итерационные методы 246 6.4 Сравнение технологий обратного движения 249 6.4.1 Существование и единственность решения 249 6.4.2 Технология обратного движения 250 6.5 Странные конфигурации 250 6.6 Краткое содержание данной главы 252 Упражнение 252 Глава 7. Угловая скорость 260. 7.1. Вектор угловой скорости и его матрица 260 7.2. Производные по времени и системы координат 269 7.3 Скорость твердого тела 276 7.4 Матрица преобразования скорости 280 7.5. Производные однородных матриц преобразования 286 7.6 Эта глава - саммит 292 Упражнение 292 Глава 8. Кинематика скоростей 298 8.1 Скорость жесткого соединения 298 8.2 Кинематика поступательной скорости 302 8.3 Якобиан, порождающий векторы 310 8.4 Кинематика обратной скорости 320 8.5 Краткое содержание данной главы 326 Упражнение 326 Глава 9. Численные методы в кинематике 333 9.1 Линейные алгебраические уравнения 333 9.2 Обращение матрицы 343 9.3. Нелинейные алгебраические уравнения 348. 9.4 Матрица Якобиана в матрице преобразования связей 353 9.5 Краткое содержание данной главы 360 Упражнения 360 Часть II Робот Динамика Часть III некоторое контроль робота |
|   Введение | |
| Эта книга написана Резой Н. Джазаром из Королевского технологического института в Мельбурне, Австралия. Это второе издание оригинальной книги. Книга разделена на три части: кинематика, динамика и технология управления, всего 15 глав.Основное содержание включает: обзор, кинематику вращения, кинематику направления, кинематику движения, прямую кинематику, обратную кинематику, угловую скорость, кинематику скорости, численные методы в кинематике, кинематику ускорения, динамику движения, динамику робота, планирование пути, оптимальное по времени управление и технологию управления.Эту книгу можно использовать в качестве учебного справочника для студентов старших курсов, инженерных магистров или докторантов, а также преподавателей естественных и инженерных университетов, специализирующихся в области механической и электронной инженерии, электротехники, электронной инженерии, автоматического управления и т. д. Ее также можно использовать в качестве учебного и справочного пособия для сотрудников, занимающихся исследованиями и разработками, или связанного с ними инженерно-технического персонала, занимающегося разработкой приложений для роботов, средств автоматизации или производственных линий. |