


8 (905) 200-03-37 Владивосток
с 09:00 до 19:00
CHN - 1.14 руб. Сайт - 21.13 руб.

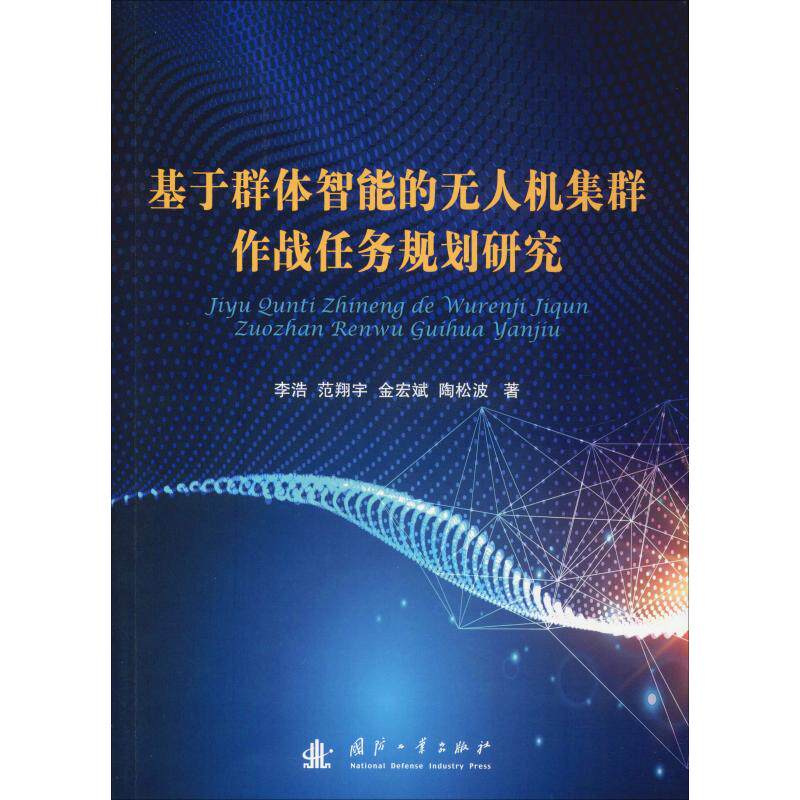
Основано на групповой интеллектуальной коллекции беспилотников Групповая группа боевых задач Исследование планирования задач Ли Хао и других подлинных книг Синьхуа Книжный магазин Флагманский магазин Венксуан

Цена: 885руб.    (¥41.86)
Артикул: 609110573963

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.

Этот товар на Таобао Описание товара
Продавец:新华文轩旗舰
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца
¥ 118.04 93.71 980руб.
¥40.7860руб.
¥33.6710руб.
¥70.41 488руб.

Исследование по планированию боевых миссий кластера беспилотников на основе групповой разведки

сделать  К:Ли хао, пожалуйста
решительный  цена:68
из Версия общество:Пресса национальной обороны
Дата публикации:01 сентября 2019 г.
страница  число:130
установить  рамка:Мягкая обложка
ISBN:9787118119398
Каталог
●Обзор главы планирования миссии кластера БПЛА
1.1 Исследуйте фон и смысл
1.2 Текущее состояние исследований планирования задач
1.2.1 Текущее состояние исследований по планированию боевых миссий кластеров беспилотников
1.2.2 Модель проблемы с планированием задач
1.2.3 Алгоритм планирования задач
1.3 Текущее состояние исследования алгоритма группового интеллекта
1.3.1 Прогресс в исследованиях по алгоритмам групповой интеллекта
1.3.2 Анализ текущего состояния исследования алгоритма фейерверка
1.3.3 Анализ текущего состояния исследования алгоритма Wolf Pack
1.3.4 Текущий статус исследования по разделению трудовой модели муравьевой колонии
1.4 Структура и глава расположение этой книги
Глава 2 Анализ многоуровневых проблем планирования миссий кластеров беспилотников
2.1 Описание проблемы планирования кластера БПЛА
2.1.1 Связанные основные концепции
2.1.2 боевая последовательность беспилотных летательных аппаратов
2.1.3 Краткое описание характеристик проблем планирования задач беспилотников
2.2 Анализ управляющих характеристик планирования задач беспилотников
2.2.1 Централизованный контроль
2.2.2 Распределенный контроль
2.2.3 Многослойное распределенное управление
2.3 Проблемы с многоуровневым характером кластеров.
2.3.1 Многоуровневая природа предмета и объект планирования миссии кластера беспилотников
2.3.2 Иерархия системы планирования миссии кластера БПЛА
2.3.3 Трудные и программные иерархии системы планирования кластеров БПЛА
2.4 Решение структуры для проблем с многоуровневым планированием заданий кластеров беспилотников
2.4.1 Общая структура решения для проблем планирования задач
2.4.2 Анализ трудностей и описаний проблем многоуровневого планирования миссии кластеров БПЛА
2.4.3 Решение структуры для многоуровневых задач планирования задач кластеров беспилотников на основе группового интеллекта
2.5 Сводка этой главы
Глава 3 Исследования по проблемам планирования типичных статических миссий кластеров беспилотников
3.1 Проблемы при планировании эксплуатационной траектории полетов беспилотников кластеров
3.1.1 Моделирование проблем планирования боевых путей БПЛА
3.1.2 Решение проблемы планирования кластера БПЛА на основе алгоритма дискретного фейерверка
3.1.3 Моделирование и анализ
3.2 Проблемы в планировании конфигурации боевых формирования боевых форм антисвижных групп беспилотников
3.2.1 Введение в совместную анти-звезда
3.2.2 Анализ характеристик поперечного сечения рассеяния радара
3.2.3 Моделирование оптимизации конфигурации формирования в кластерном анти-скрытом бою
3.2.4 Моделирование и анализ
3.3 Резюме этой главы
Глава 4 Исследование о централизованном планировании динамических миссий кластеров беспилотников
4.1 Связанная исследовательская ситуация
4.2 Описание модели решений централизованной боевой миссии для кластеров беспилотников
4.2.1. Среда битвы и описание предмета
4.2.2 Совместный поиск кластеров беспилотников
4.2.3 Механизм координации для задач совместной атаки в кластере на основе комбинированных торгов
4.2.4 Анализ затрат и преимуществ миссий атаки атаки беспилотников
4.2.5 Централизованное моделирование миссий кластеров беспилотников
4.3 Алгоритм планирования задач на основе алгоритма бинарного обратного волка
4.3.1 Бинарное обратное обучение
4.3.2 Введение в алгоритм бинарного обратного волчьего пакета
4.3.3 Процесс алгоритма планирования задач на основе алгоритма бинарного обратного волка
4.4 Моделирование и анализ интегрированного планирования боевой миссии наблюдения и атаки беспилотников.
4.4.1 Примеры моделирования и настройки параметров модели
4.4.2 Моделирование и анализ
4.5 Сводка этой главы
Глава 5 Исследование по проблеме распределенного планирования динамических задач в кластерах БПЛА
5.1 Анализ текущей ситуации
5.2 Сходство между планированием распределенных динамических задач и FTM
5.2.1 Введение в основную модель подразделения труда Ant Colony
5.2.2 Корреляция между планированием задач и FTM
5.2.3 Анализ дефектов FTM
5.2.4 Идеи по улучшению модели классического отделения рабочей силы Colony Colony
5.3 Алгоритм планирования задач на основе модели динамического отделения рабочей силы Colony Colony
5.3.1 Описание каждой переменной в модели
5.3.2 Динамическая стимуляция окружающей среды
5.3.3 Индивидуальный ответ на динамические стимулы окружающей среды
5.3.4 Вероятность перехода состояния индивидуума
5.3.5.
5.3.6 Правила моделирования
5.4 Проверка и анализ моделирования
5.4.1 Описание проблемы
5.4.2 Настройки параметра экземпляра
5.4.3 Резолюция конфликта
5.4.4 Моделирование и анализ
5.5 Сводка этой главы
Рекомендации
Содержание пунктирное

Введение в контент

Планирование миссии - это проблема, с которой необходимо часто решать и решать в области искусственного интеллекта в военной сфере, планирование миссии проходит почти весь боевой процесс и является ключевым явлением боевых миссий и множеством боевой эффективности.
«Исследования по планированию оперативной миссии кластеров БПЛА, основанного на интеллекте роя», фокусируется на проблемах планирования задач кластеров БПЛА.
«Исследования по планированию боевой миссии БПЛА, основанной на разведке роя», подчеркивает поперечное сечение передовых дисциплин и военного применения, фокусируется на объяснении основных теоретических знаний и стремится позволить читателям быстро овладеть проблемой планирования компонента БПЛА, основанного на разведке роя.
Об авторе

Ли хао, пожалуйста