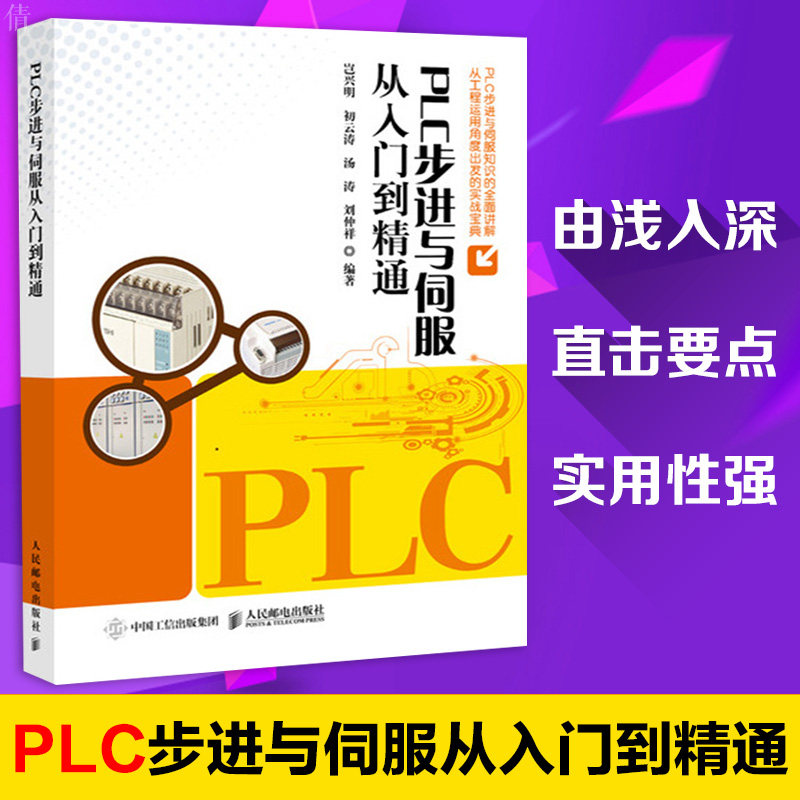
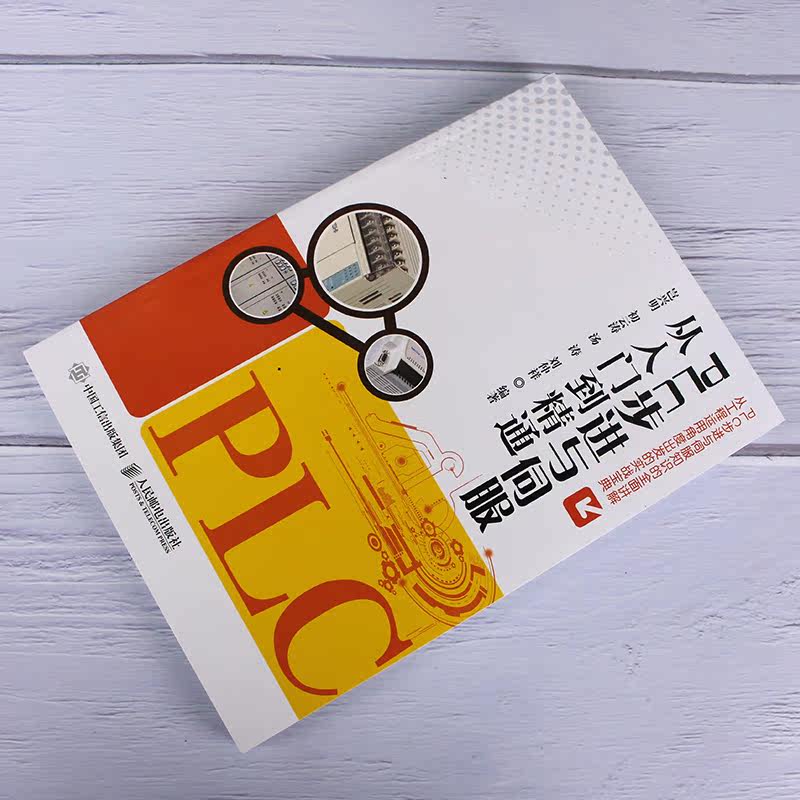
PLC Шаги и сервоприводы в области управления электромеханическим инженерией Enforial Motor Application. Электромеханическая инженерия.


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара




| |||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||




|



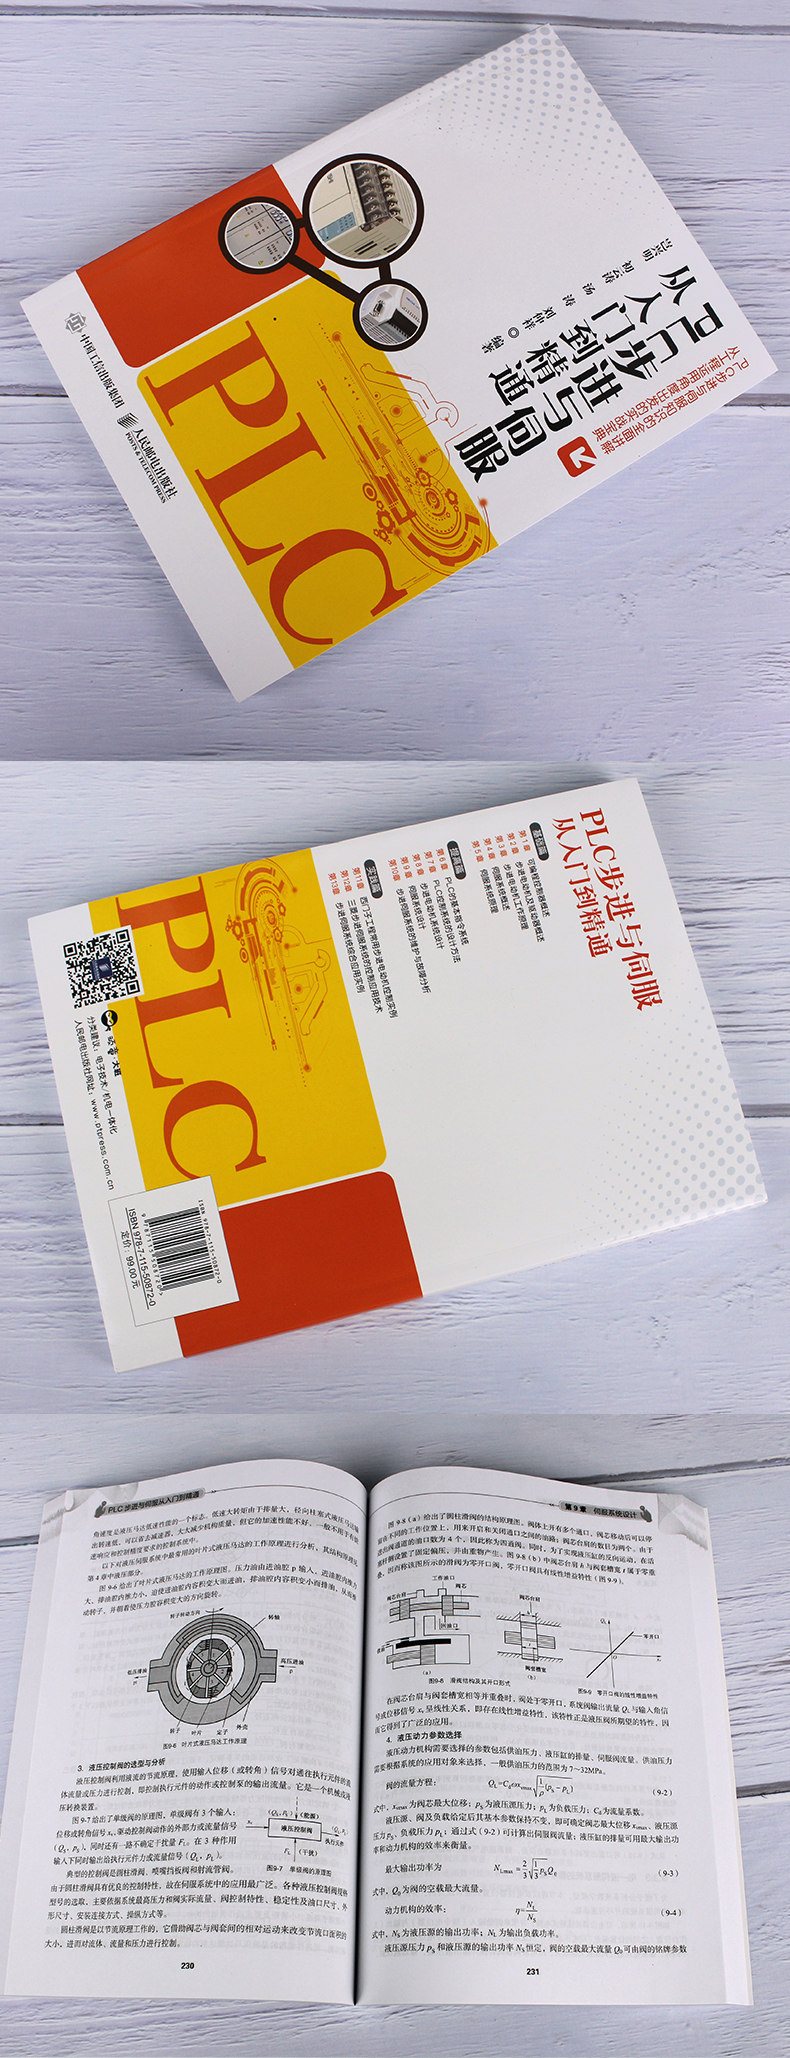
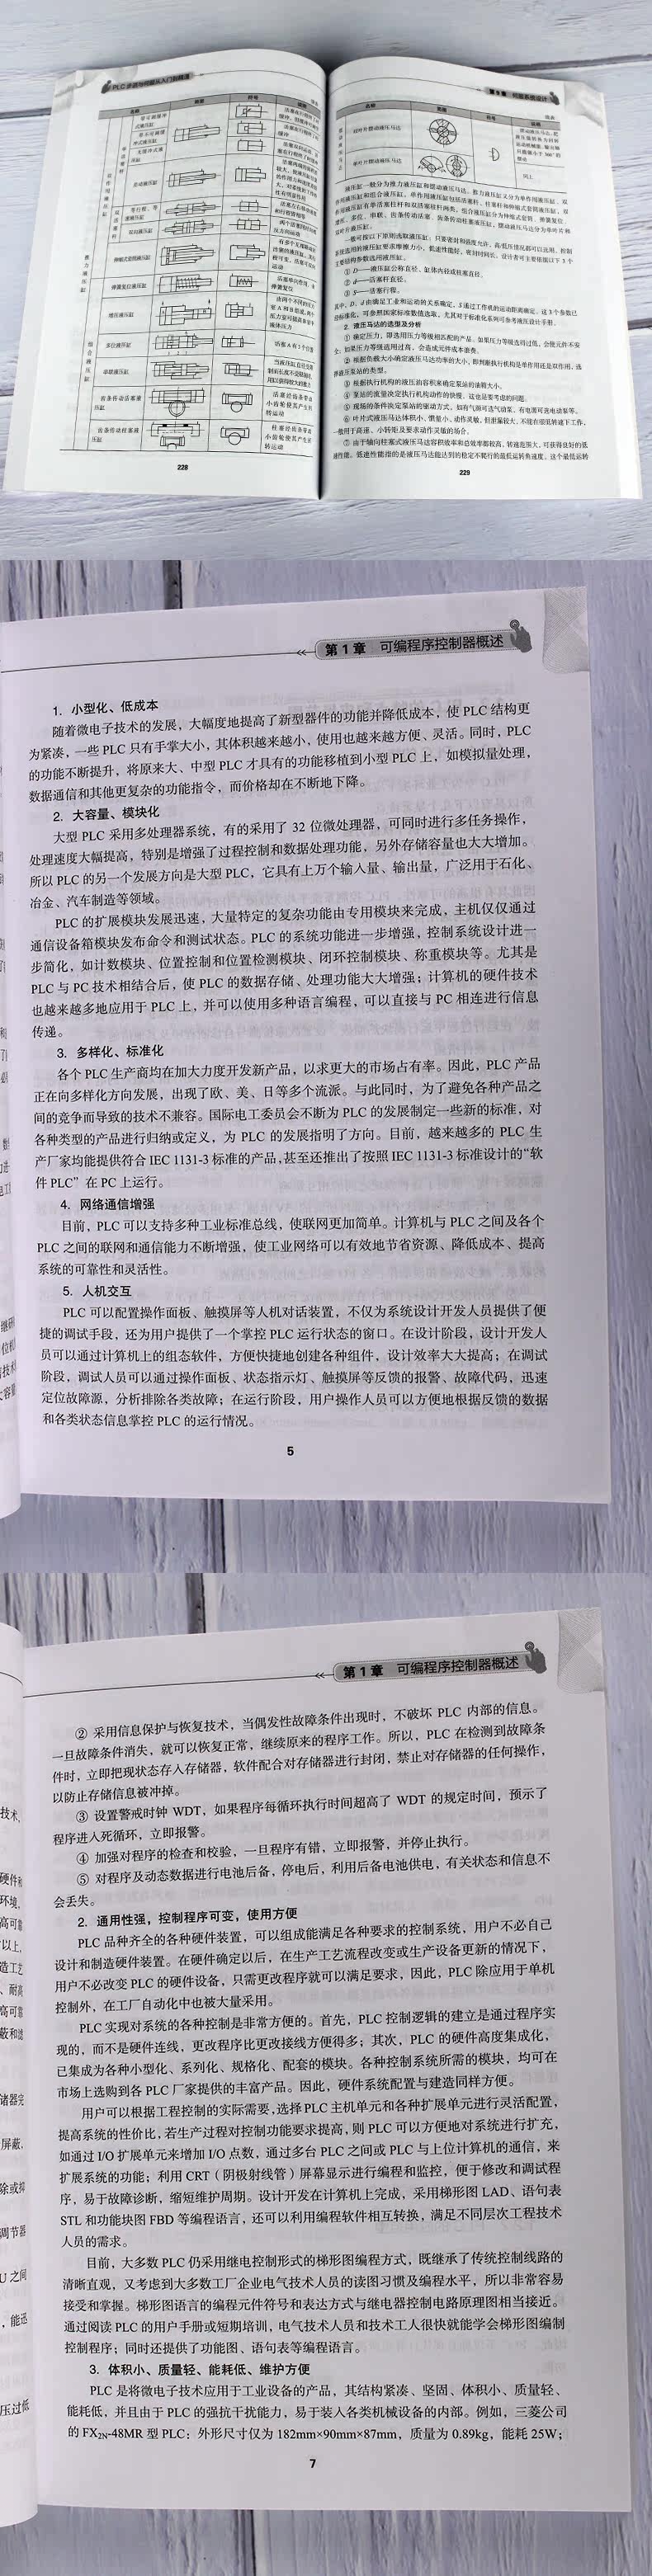

Начиная с точки зрения инженерного применения, эта книга впервые знакомит с базовыми знаниями о шаговых двигателях и сервоприводах ПЛК, включая концепции и принципы работы шаговых двигателей и сервосистем. Затем подробно описываются шаговые двигатели и сервосистемы таких брендов, как Mitsubishi и Siemens, а также их функции.
Затем на многочисленных конкретных примерах в простой и доступной форме объясняется процесс применения шаговых двигателей и сервоприводов в инженерной практике. В каждом примере в книге представлены подробные дизайнерские идеи, этапы проектирования и программные коды. Эту книгу можно использовать в качестве шагового и сервопривода ПЛК для самостоятельного изучения.
Это справочник для инженеров, который также может использоваться в качестве справочника по электротехнике и автоматизации, промышленной автоматизации, прикладной электронике, компьютерным приложениям, мехатронике и другим смежным специальностям в колледжах и университетах.

Основы
*Глава 1. Обзор программируемого контроллера.
1.1 Разработка ПЛК
1.1.1 Определение PLC
1.1.2 Появление технологии ПЛК
1.1.3 История развития ПЛК
1.1.4 Тенденции развития технологии ПЛК
1.2 Функциональные характеристики и область применения ПЛК
1.2.1 Характеристики ПЛК
1.2.2 Область применения ПЛК
1.3 Базовая структура и принцип работы ПЛК
1.3.1 Базовая структура ПЛК
1.3.2 Система программного обеспечения ПЛК
1.3.3 Обзор структуры программы ПЛК
1.3.4 Метод работы сканирования ПЛК
1.3.5 Принцип работы ПЛК
1.3.6 Принципы ввода/вывода ПЛК
1.3.7 Обработка прерываний ПЛК
1.4 Знакомство с ПЛК некоторых* марок
1.4.1 ПЛК Сименс
1.4.2 ПЛК Мицубиси
1.5 Краткое содержание этой главы
*Глава 2. Обзор шаговых двигателей и драйверов.
2.1 Разработка шаговых двигателей
2.1.1 Текущее состояние шаговых двигателей
2.1.2 Тенденции развития шаговых двигателей
2.2 Классификация шаговых двигателей
2.2.1 Классификация по режиму тренировки
2.2.2 Классификация по выходному крутящему моменту двигателя
1.2.3 Классификация по режиму создания крутящего момента
2.2.4 Классификация по количеству групп возбуждения
2.2.5 Классификация по полярности тока
2.3 Драйвер шагового двигателя
2.3.1 Состав системы привода
2.3.2 Описание параметров драйвера
2.3.3 Как использовать драйвер
2.3.4 Схема подключения драйвера
2.4 Краткое содержание этой главы
Глава 3 Принцип работы шагового двигателя
3.1 Реактивный шаговый двигатель
3.1.1 Конструкция реактивного шагового двигателя
3.1.2 Режим работы реактивного шагового двигателя
3.1.3 Шаговый двигатель с малым углом шага
3.1.4 Конструктивная форма реактивного шагового двигателя
3.2 Шаговый двигатель с постоянными магнитами
3.2.1 Конструкция с одним статором
3.2.2 Двухстаторная конструкция
3.3 Гибридный шаговый двигатель
2.3.1 Конструкция асинхронного шагового двигателя с постоянными магнитами
3.3.2 Принцип работы шагового двигателя с индуктором с постоянными магнитами
3.4 Специальный шаговый двигатель
3.4.1 Специальный миниатюрный шаговый двигатель с постоянными магнитами
2.4.2 Электромеханический гибридный шаговый двигатель
3.4.3 Линейные и планарные шаговые двигатели
3.5 Краткое содержание этой главы
Глава 4. Обзор сервосистемы
4.1 Разработка сервосистемы
4.1.1 Разработка гидравлических и пневматических следящих систем
4.1.2 Разработка электрических сервосистем
4.2 Структура и функции системы сервоуправления
4.2.1 Структура сервосистемы
4.2.2 Функция сервосистемы
4.3 Состав системы сервоуправления
4.3.1 Следящая система в теории автоматического управления
4.3.2 Сервооборудование в электрических системах управления
4.3.3 Электричество&-Сервооборудование в гидравлических системах управления
4.3.4 Электричество&-Сервооборудование в пневматической системе управления
4.4 Классификация систем сервоуправления
4.4.1 Классификация по характеристикам параметров
4.4.2 Классификация по типу компонентов привода
4.4.3 Классификация по принципу управления
4.4.4 Классификация по системе обработки станков
4.5 Характеристики сервосистемы управления
4.5.1 Точность сервосистемы
4.5.2 Стабильность сервосистемы
4.5.3 Реакция и широкие характеристики регулирования скорости
4.6 Краткое содержание этой главы
Глава 5. Принцип сервосистемы
5.1 Принцип шаговой сервосистемы
5.1.1 Генератор управляющих импульсов
5.1.2 Кольцевая ответвленная схема
5.1.3 Схема привода
5.1.4 Шаговый двигатель
5.2 Электричество&-Принцип гидравлической сервосистемы
5.2.1 Сервоклапан
5.2.2 Гидравлический двигатель
5.2.3 Основные принципы работы гидроцилиндров
5.2.4 Датчик обратной связи
5.3 Принцип действия пневматической сервосистемы
5.3.1 Состав пневматической сервосистемы
5.3.2 Принцип действия воздушного контура пневматической сервосистемы
5.4 Принцип сервосистемы постоянного тока
5.4.1 Принцип устройства привода выпрямителя
5.4.2 Принцип работы сервопривода постоянного тока с ШИМ
5.4.3 Принцип схемы управления системой постоянного тока
5.4.4 Принцип работы датчика скорости
5.5 Принцип сервосистемы переменного тока
5.5.1 Основные принципы работы сервоуправления
5.5.2 Принцип работы усилителя мощности
5.5.3 Принцип работы асинхронного двигателя
5.5.4 Принцип действия элемента обратной связи
5.6 Принцип цифровой сервосистемы
5.6.1 Управляющий компьютер и принцип интерфейса
5.6.2 Принцип действия аналогового фильтра нижних частот
5.6.3 Самовыравнивающаяся машина&- Принцип цифрового преобразователя
5.7 Краткое содержание этой главы
Улучшение
Глава 6. Базовая система команд ПЛК.
6.1 Базовые знания системы команд
6.1.1 Система счисления
6.1.2 Типы данных
6,2-битные логические инструкции
6.2.1 Инструкции по контакту
6.2.2 Команда катушки
6.2.3 Инструкции по эксплуатации RLO
6.2.4 Немедленное чтение и немедленная запись
6.3 Инструкции по сравнению
6.4 Инструкции по конвертации
6.5 Инструкции счетчика
6.6 Инструкция по работе с блоком данных
6.7 Инструкции логического управления
6.8 Инструкции по эксплуатации
6.8.1 Инструкции по работе с целыми числами
6.8.2 Инструкции по работе с плавающей запятой
6.8.3 Инструкции по назначению
6.9 Инструкции по управлению программой
6.10 Инструкции таймера
6.11 Инструкции для аккумулятора
6.12 Краткое содержание этой главы
Глава 7 Метод проектирования системы управления ПЛК
7.1 Здравый смысл в отношении безопасного использования электроэнергии
7.1.1 Причины и опасность поражения электрическим током
7.1.2 Виды и формы поражения электрическим током
7.1.3 Меры безопасности
7.1.4 Первая помощь при поражении электрическим током
7.2 Процесс проектирования системы управления ПЛК
7.2.1 Основные принципы системы управления ПЛК
7.2.2 Содержание проекта системы управления ПЛК
7.2.3 Этапы проектирования системы управления ПЛК
7.3 Проектирование и метод выбора аппаратной системы ПЛК
7.3.1 Основной процесс проектирования аппаратной системы ПЛК
7.3.2 Выбор модели
7.3.3 Выбор мощности
7.3.4 Выбор модулей ввода/вывода
7.3.5 Выбор силового модуля и программатора
7.3.6 Назначьте адрес ввода-вывода ПЛК и нарисуйте схему подключения внешнего ввода-вывода ПЛК.
7.4 Метод разработки программы управления ПЛК
7.5 Опыт проектирования и меры предосторожности
7.6 Краткое содержание этой главы
Глава 8. Проектирование системы шагового двигателя
8.1 Характеристики шагового двигателя
8.1.1 Статические характеристики
8.1.2 Рабочие характеристики
8.1.3 Частотные характеристики
8.1.4 Механический резонанс и характеристики демпфирования
8.1.5 Характеристики ступенчатой ошибки
8.2 Система управления
8.2.1 Разомкнутая система
8.2.2 Замкнутая система
8.3 Проверка параметров
8.3.1 Статическое тестирование параметров
8.3.2 Динамическое тестирование параметров
8.4 Выбор параметров
8.4.1 Оценка параметров
8.4.2 Настройка параметров
8.5 Математические модели
8.5.1 Переменные состояния и передаточные функции
8.5.2 Модель динамических характеристик
8.5.3 Модель ускорения и замедления
8.6 Защита от вибрации, шума и демпфирования
8.6.1 Колебания и потеря синхронизации
8.6.2 Колебания и шум
8.6.3 Подавление низкочастотных колебаний
8.7 Краткое содержание этой главы
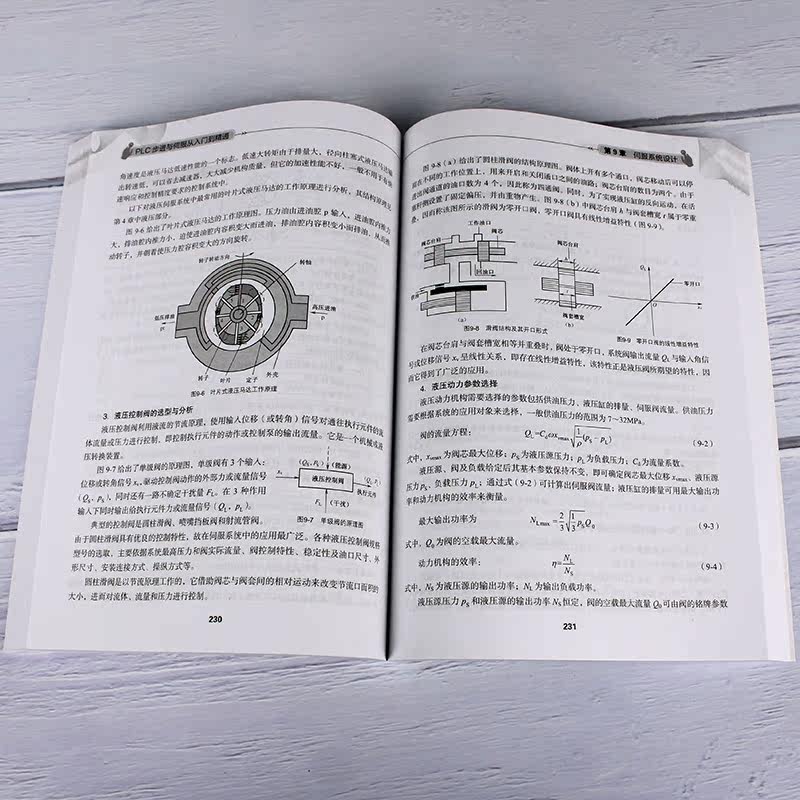
Глава 9 Проектирование сервосистемы
9.1 Анализ требований к сервосистеме
9.1.1 Требования к сервосистеме
9.1.2 Преимущества сервосистемы
9.1.3 Технические требования к сервосистеме
9.2 Общая конструкция сервосистемы
9.2.1 Предварительная формулировка общего плана сервосистемы
9.2.2 Стационарная конструкция сервосистемы
9.2.3 Создание математической модели системы и динамического проектирования
9.3 Электричество&-Анализ и проектирование гидравлической сервосистемы.
9.3.1 Электричество&- Общая конструкция гидравлической сервосистемы
9.3.2 Электричество&-Устойчивая конструкция гидравлической сервосистемы
9.3.3 Электричество&-Математическая модель гидравлической следящей системы.
9.3.4 Электричество&-Динамический анализ гидравлической сервосистемы
9.4 Конструкция пневматической сервосистемы
9.4.1 Общая конструкция пневматической сервосистемы
9.4.2 Стационарная конструкция пневматической сервосистемы
9.4.3 Математическая модель пневматической следящей системы
9.4.4 Динамический анализ пневматической системы
9.5 Проектирование сервосистемы постоянного тока
9.5.1 Общая конструкция сервосистемы постоянного тока
9.5.2 Стационарная конструкция сервосистемы постоянного тока
9.5.3 Математическая модель сервосистемы постоянного тока
9.5.4 Динамический анализ и проектирование сервопривода постоянного тока
9.6 Конструкция сервосистемы переменного тока
9.6.1 Общая конструкция сервосистемы переменного тока
9.6.2 Стационарная конструкция сервосистемы переменного тока
9.6.3 Динамическая математическая модель следящей системы переменного тока
9.6.4 Динамический анализ сервосистемы переменного тока
9.7 Полностью цифровая сервосистема
9.7.1 Общая конструкция полностью цифровой сервосистемы
9.7.2 Стационарная конструкция полностью цифровой сервосистемы
9.7.3 Разработка программы цифрового управления
9.8 Краткое содержание этой главы
*Глава 10. Техническое обслуживание шаговой сервосистемы и анализ неисправностей.
10.1 Уход и техническое обслуживание шагового и серводвигателя
10.1.1 Точки и этапы технического обслуживания шаговых двигателей
10.1.2 Ключевые моменты и этапы технического обслуживания серводвигателя
10.2 Анализ типичных неисправностей шаговых двигателей и драйверов
10.2.1 Типичный анализ неисправностей реактивных шаговых двигателей и драйверов
10.2.2 Анализ типичных неисправностей шаговых двигателей и драйверов с постоянными магнитами
10.3 Анализ типичных неисправностей серводвигателей и приводов
10.3.1 Анализ типичных неисправностей серводвигателей постоянного тока и сервосистем
10.3.2 Анализ типичных неисправностей серводвигателей переменного тока и сервосистем
10.4 Знакомство с шаговыми и сервосистемами ПЛК некоторых международных марок.
10.4.1 Общая шаговая и сервосистема ПЛК Siemens
10.4.2 Универсальная система шагового и сервопривода Mitsubishi PLC
10.5 Краткое содержание этой главы
Упражняться
*Глава 11. Примеры управления шаговыми двигателями, обычно используемые в проектах Siemens.
11.1 Пример шагового двигателя с управлением от ПЛК S7-200
11.1.1 Описание функций системы управления шаговым двигателем под управлением ПЛК S7-200
11.1.2 Выбор и конструкция аппаратного обеспечения системы
11.1.3 Принципиальная схема электрического управления
11.1.4 Программирование системного программного обеспечения
11.2 Пример шагового двигателя с управлением от ПЛК S7-300
11.2.1 Описание функций системы управления шаговым двигателем под управлением ПЛК S7-300
11.2.2 Выбор и конструкция аппаратного обеспечения системы
11.2.3 Принципиальная схема электрического управления
11.2.4 Программирование системного программного обеспечения
11.3 Пример управления шаговым двигателем промышленным компьютером
11.3.1 Описание функций системы управления шаговым двигателем под управлением промышленного компьютера
11.3.2 Выбор и конструкция аппаратного обеспечения системы
11.3.3 Принципиальная схема электрического управления
11.3.4 Программирование системного программного обеспечения
11.4 Краткое содержание этой главы
*Глава 12. Технология управления шаговой сервосистемой Mitsubishi.
12.1 Состав модуля сервосистемы Mitsubishi
12.1.1 Структура и функции сервопривода MR-J2S-A
12.1.2 Принцип и функция серводвигателя
12.2 Функции клемм и внутренние схемы сервосистемы переменного тока Mitsubishi
12.2.1 Периферийная проводка сервосистемы переменного тока Mitsubishi
12.2.2 Клеммы и описание функций сервосистемы переменного тока Mitsubishi
12.2.3 Описание интерфейса сервосистемы Mitsubishi
12.3 Режим работы сервосистемы Mitsubishi
12.3.1 Режим управления положением сервосистемы Mitsubishi MR-J2S-A
12.3.2 Режим управления скоростью сервосистемы Mitsubishi MR-J2S-A
12.3.3 Режим управления крутящим моментом сервосистемы Mitsubishi MR-J2S-A
12.4 Конструкция сервосистемы Mitsubishi
12.4.1 Выбор режима управления сервосистемой Mitsubishi MR-J2S-A
12.4.2 Выбор модели серводвигателя Mitsubishi
12.4.3 Выбор технических характеристик других аксессуаров сервосистемы Mitsubishi
12.4.4 Электрическая схема сервопривода Mitsubishi
12.4.5 Выбор программного обеспечения для сервомоторов Mitsubishi
12.4.6 Настройка основных параметров сервосистемы Mitsubishi MR-J2S-A
12.5 Краткое содержание этой главы
*Глава 13. Комплексные примеры применения шаговой сервосистемы.
13.1 Применение сервосистемы с ЧПУ Siemens на токарно-карусельном станке
13.1.1 Основные понятия сервосистемы с ЧПУ Siemens 840D и токарно-карусельного станка
13.1.2 Аппаратная конфигурация сервосистемы с ЧПУ Siemens 840D
13.1.3 Конфигурация программного обеспечения токарного станка на базе системы Siemens 840D
13.2 Электричество&-Типичное применение гидравлической сервосистемы на копировально-фрезерном станке.
13.2.1 Основные понятия копировально-фрезерных станков
13.2.2 Электричество&-Основные параметры профильно-фрезерного станка с гидравлической сервосистемой.
13.2.3 Основной метод управления копировально-фрезерным станком
13.2.4 Цифровой следящий фрезерный станок
13.2.5 Метод обслуживания копировально-фрезерного станка под гидравлическим сервоприводом
13.3 Гибридная сервосистема с шаговым двигателем на базе DSP
13.3.1 Описание функций гибридной системы шагового двигателя на базе DSP
13.3.2 Проектирование аппаратного обеспечения системы
13.3.3 Разработка системного программного обеспечения
13.4 Краткое содержание этой главы
Ссылки
Приложение 1 Общие компоненты и описания систем автоматического управления
Приложение 2. Сравнительная таблица часто используемых терминов ЧПУ на китайском и английском языках.

