8 (905) 200-03-37 Владивосток
с 09:00 до 19:00
CHN - 1.14 руб. Сайт - 21.13 руб.

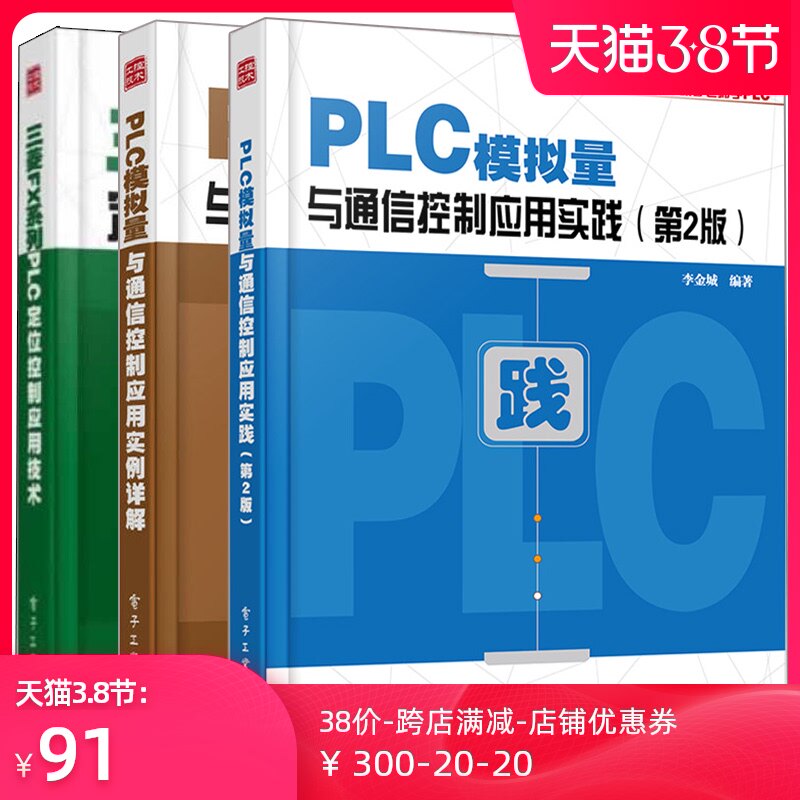
PLC Аналог и коммуникационная практика управления практикой применения № 2+Пример приложения Подробное объяснение+Mitsubishi FX Series Plc Technology Technology 3 тома серии Mitsubishi FX2N серии технического руководства.
Цена: 2 029руб.    (¥96)
Артикул: 592700602876
Цена указана со скидкой: 50%
Старая цена:  4057р. 

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.

Этот товар на Таобао Описание товара
Продавец:馨园青图书专营店
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца
¥ 375 2204 649руб.
¥ 148 99.72 107руб.
¥ 158 97.92 069руб.
¥101.62 147руб.


Основная информация, обратитесь к следующему введению
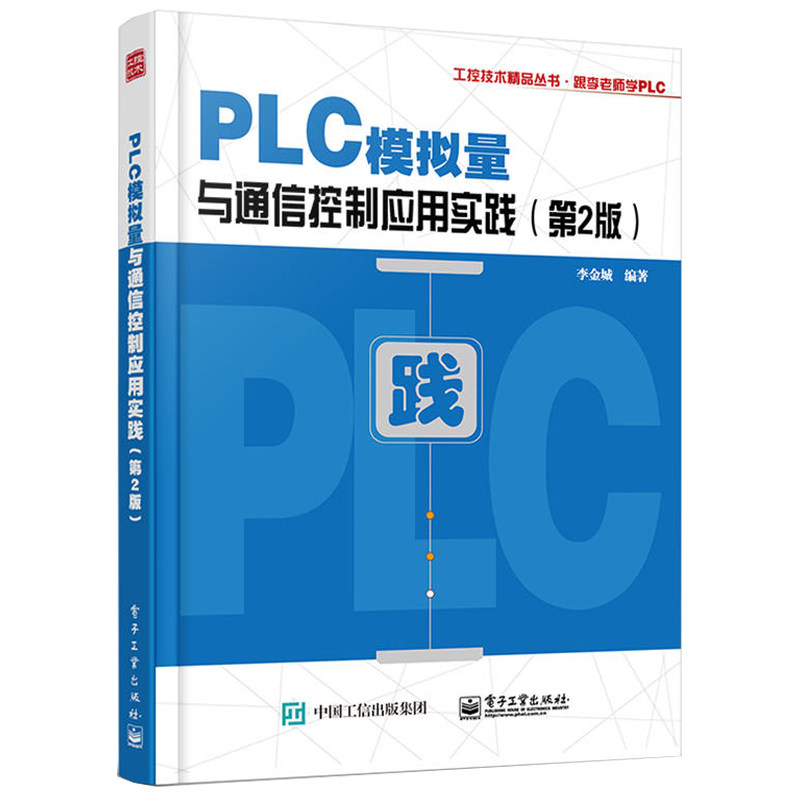
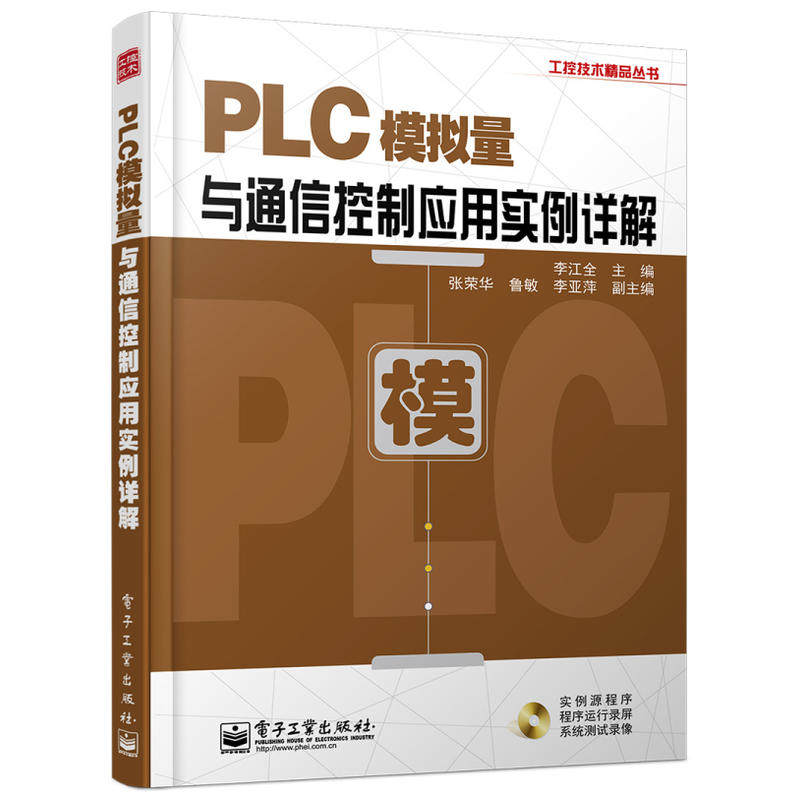
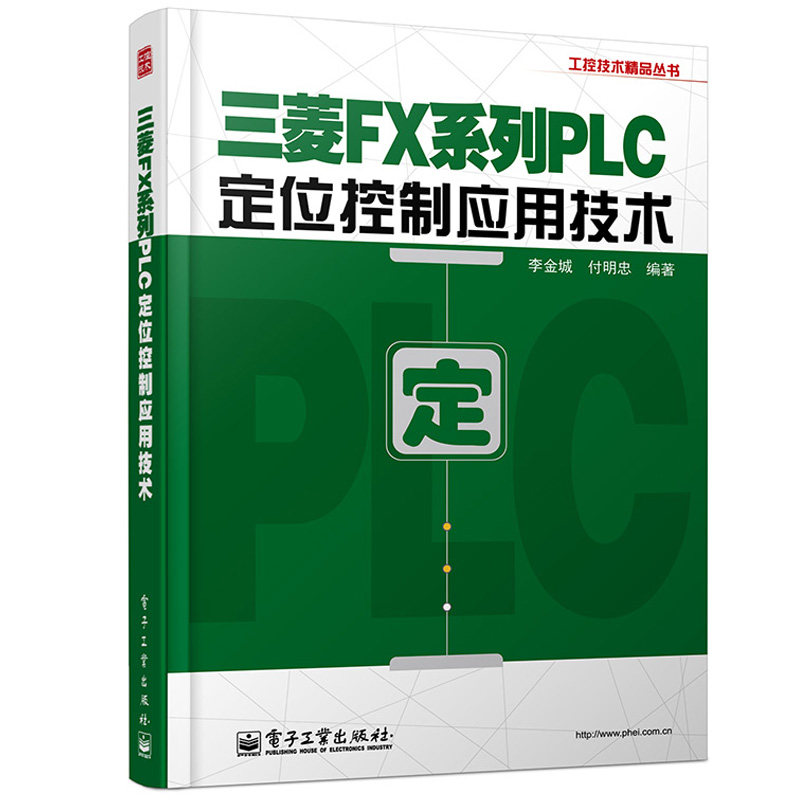
Название книги:ПЛК моделирование и управление коммуникацией Практика Практика 2 Издание 2 Издание+ПЛК моделирование и применение применения управления связи. Подробности+Mitsubishi FX Series 3 тома
Цены: 192.00
Номер ISBN:

9787121222689    68.00

9787121231926    59.00

9787121340505    65.00

Издательство:Электронная промышленная пресса
Выбор редактора

Продвижение и пересмотр лучших книг по технологии промышленного контроля, сочетание теории, хорошего помощника для инженеров с фронтальным PLC. 


  Введение в контент

Практическая практика применения применения ПЛК и коммуникации

В этой книге в качестве целевой модели используется Mitsubishi FX2N PLC, вводя применение PLC в управлении моделированием и контролем связи.В управлении управлением моделированием представлено специальное модуль и применение управления PID Mitsubishi FX2N PLC Simulation; инвертор и инвертор. Подготовлено.Эта книга легко понять, просто понять, подробный контент, четкие идеи, реальность, сосредоточенность на приложениях и стремится позволить читателям освоить технологию приложения для контроля коммуникации интеллектуальных устройств, таких как контроль моделирования ПЛК и ПЛК на интеллектуальных устройствах, таких как Plc.Книга содержит большое количество приложений для читателей для справки на практике.
В примерах моделирования ПЛК и применения применения применения связи

«Подробное объяснение приложений моделирования и контроля связи ПЛК (аффилированный CD)», под редакцией Li Jiangquan систематически введено в серию Mitsubishi FX PLC, Siemens S7-200 Series Аналоговый вход / вывод и передача передачи данных с технологией ПК.Его содержимое включает в себя подсчет и кодирование, обзор управления моделированием ПЛК, модуль расширения моделирования ПЛК, основание передачи данных ПЛК, резюме последовательной связи ПК, протокол передачи данных ПЛК и ПК, вход и моделирование ПК, количество моделирования ПЛК Количество количества количества и управление коммуникацией ПК, обнаружение температуры ПЛК и управление коммуникацией ПК, из которых программы коммуникации ПК и ПЛК реализованы с помощью программного обеспечения VB, VC ++, LabVIEW и конфигурации.
    Чтобы облегчить читателям учиться, эта книга предоставляет вспомогательные компакт -диски, включая программу источника экземпляров, программу, работающую на экране, видео тестирования и т. Д.
    Эта книга богата содержанием и может использоваться в качестве различных автоматизированных, компьютерных приложений, механической и электрической интеграции, а также других крупных студентов и аспирантов для изучения технологии передачи данных PLC. Системы управления компьютером.

Mitsubishi FX Series Plc Technology Control Technology Technology
Технологии для позиционирования и контроля пошагового двигателя и сервопривода были популяризированы, но технические книги, которые конкретно объясняли этот аспект, все еще очень не хватает, особенно от входа до улучшения новичков в качестве цели
    «Mitsubishi Fx Series Plc Technology Plosing Control Technology», под редакцией Li Jinsheng и Fu Mingzhong, принимает PLC Mitsubishi FX Series в качестве целевой модели, и новичок, который хочет изучить и освоить технологию управления позиционированием.
    Чтобы позволить начинающим изучать и освоить технологию управления позиционированием в течение короткого периода времени, технология управления позиционированием Mitsubishi FX Series Plc специально укрепила изучение базовых знаний, включая позиционирование базовых знаний, серии FX Series PLC. Импульс детальная интерпретация инструкции по выводу и позиционированию позволяет читателям иметь базовое понимание композиции, структуры и метода управления управлением позиционированием.Исходя из этого, сервопривод MR-J3, модуль управления позиционированием FX2N-1PG и функции управления позиционированием FX2N-20GS, параметры, параметры, операции и другие знания сущности сервопривод MR-J3Написание этой книги стремится легко понять, объяснить, связываться с фактической ситуацией и обратить внимание на приложение.
    «Mitsubishi Fx Series Plc Technology Control Technology» подходит для тех, кто хочет освоить технологию управления PLC Mitsubishi FX. Технология управления и учебные материалы и электромеханическая интеграция.


  Каталог

Практическая практика применения применения ПЛК и коммуникации

Каталог
Применение ПЛК в управлении моделирования в предыдущей части
Глава 1 Основные знания контроля симуляции (2)
1.1 Моделирование и контроль моделирования (2)
1.1.1 Моделирование и цифровое количество (2)
1.1.2 Введение в контроль моделирования (3)
1.1.3 Управление Open -loop и управление с замкнутым складом (8)
1.1.4 Система управления моделированием ПЛК (12)
1.2 A/D и D/A преобразование (14)
1.2.1 Модель/Номер (A/D) преобразование (14)
1.2.2 Число/плесень (D/A) преобразование (16)
1.3 Образец и фильтрация (18)
1.3.1 выборка (18)
1.3.2 Фильтр (20)
1.3.3 Общий метод цифровой фильтрации (22)
1.3.4 Пример программирования цифровых фильтров (25)
1.4 Калибровка и калибровочная трансформация (27)
1.4.1 Калибровка (27)
1.4.2 Калибровочная трансформация (29)
1.5 Не -линейная обработка программного обеспечения (30)
1.5.1 Обзор (30)
1.5.2 Метод не -линейного программного обеспечения (31)
1.6
1.6.1 Количество фиксированных точек и плавающих точек (33)
1.6.2 Фиксированная операция -точка (целочисленная операция) (36)
1.6.3 Работа с плавающей точкой (десятичное расчет) (37)
1.6.4 Двустороннее преобразование числа с плавающей точкой (39)
Глава 2 Датчик и привод (41)
2.1 Датчик (41)
2.1.1 Датчик температуры (41)
2.1.2 Датчик давления (44)
2.1.3 Датчик потока (47)
2.1.4 Датчик свойства (50)
2.1.5 Индикаторы производительности датчиков (55)
2.2 Передача (56)
2.2.1 Датчик и передатчик (56)
2.2.2 Вторая линейная и четвертая система передатчика физического количества (58)
2.3 Подрядчик (59)
2.3.1 Обзор деятельности (60)
2.3.2 Клапан питания и регулирующий клапан (60)
2.3.3 Электромагнитный переключатель и двигатель (62)
2.3.4 управлять двигателем (64)
Глава 3 Mitsubishi FX Series Series PLC Приложение управления моделированием (67)
3.1 Передача данных серии FX -серии PLC Analogul Sum (67)
3.1.1 Передача данных специального аналогового модуля (67)
3.1.2 Передача данных специальных аналоговых агентств (71)
3.2 Аналоговый модуль и адаптер серии FX (76)
3.2.1 FX2N Простой специальную функциональную модуль введение (76)
3.2.2 Введение модуля управления моделированием FX3U (81)
3.3 Применение FX2N-4AD аналогового входного модуля (84)
3.3.1 Проводка и калибровка (84)
3.3.2 Caps Destroll BFM#Распределение функций (86)
3.3.3 Диагностика (96)
3.3.4 Пример программирования (96)
3.4 Применение FX2N-4DA аналогового выходного модуля (98)
3.4.1 Проводка и калибровка (98)
3.4.2 Caps Destroll BFM#Распределение функций (99)
3.4.3 Диагностика (103)
3.4.4 Пример программирования (103)
3.5 Применение FX2N-2AD и FX2N-2DA аналогового модуля (105)
3.5.1 Применение аналогового входного модуля FX2N-2AD (105)
3.5.2 Применение FX2N-2DA аналогового выходного модуля (110)
3.6 Применение аналогового входного модуля для датчика температуры (115)
3.6.1 Применение аналогового входного модуля FX2N-4AD-PT с аналоговым входным модулем (115)
3.6.2 Применение входного модуля датчика температуры FX2N-4AD-TC (120)
3.7 Имитационный адаптер FX3U-4AD-ADP (125)
3.7.1 Проводка и калибровка (125)
3.7.2 Специальное программное обеспечение и модификация калибровки (127)
3.8 Входной адаптер датчика температуры FX3U-4AD-TC-ADP (133)
3.8.1 Проводка и калибровка (133)
3.8.2 Специальное программное обеспечение (136)
Глава 4 Управление и применение PID (139)
4.1 Введение управления PID (139)
4.1.1 Вход управления PID (139)
4.1.2 Введение управления PID (142)
4.1.3 Реализация функции управления PID (144)
4.1.4 Алгоритм управления ПИД введение (145)
4.2 Влияние основных законов управления и параметров управления на процесс перехода (149)
4.2.1 Основные правила управления (149)
4.2.2 Индекс качества качества управления PID (156)
4.2.3 Параметры управления PID влияют на процесс перехода (157)
4.2.4 Выбор законов контроля (161)
4.3 Mitsubishi PLC PID -приложение (162)
4.3.1 Форма и интерпретация инструкции PID (162)
4.3.2 Параметры управления PID Подробное объяснение (165)
4.3.3 Код ошибки приложения приложения PID (167)
4.3.4 Дизайн программы программы PID (168)
4.4 Параметры управления PID фиксируются (173)
4.4.1 Подготовка перед параметрами (173)
4.4.2 Параметры теста урегулированы (174)
4.4.3 Пробуждение параметров метода на месте (177)
4.4.4 Параметры управления PID Self -Fixed (182)
Глава 5 Контроль и применение PID (189)
5.1 Структура функции управления PID PID (189)
5.2 Mitsubishi FR-700 Inverter Control (191)
5.3 Установление управления ПИД трансформатора (199)
В следующей статье PLC Communication Control Inverter Practice
Глава 6 Метод управления инвертором ПЛК (206)
6.1 Переключатель я контролирую (206)
6.1.1 Управление операцией инвертора (206)
6.1.2 Инвертор работает контроль частоты (210)
6.2 Моделирование и регулятор объема импульса (213)
6.3 контроль связи (214)

Глава 7 Базовые знания данных об данных (217)
7.1 Цифровая система (217)
7.1.1 Цифровые три элемента (217)
7.1.2 два, восемь, десять и шестнадцать авансов (218)
7.1.3 Два и шестнадцать номеров -врожденных конвертированных номеров в десятичное число (219)
7.1.4 Десятичное число преобразуется в два или шестнадцать авансов (219)
7.1.5 ERSH.
7.2 Кодовая система (221)
7.2.1 8421BCD код (221)
7.2.2 Grey Code (222)
7.2.3 Код ASCII (224)
7.3 Обзор связи с данными (226)
7.4 Метод связи данных (227)
7.4.1 Классификация по количеству конверсии (227)
7.4.2 Классификация в соответствии с направлением передачи (228)
7.4.3 Сделано ли данные данными (229)
7.4.4 Классификация по среде связи (230)
7.5 PLC Communication реализация (232)
7.5.1 Связь между ПЛК и компьютером (232)
7.5.2 PLC Network N: N Режим связи (233)
7.5.3 PLC Network 1: 1 Метод связи (234)
7.5.4 Метод связи между ПЛК и устройством управления (236)
Глава 8 Соглашение о коммуникации (238)
8.1 Коммуникационная сеть открытая система Interconnection Model OSI (238)
8.2 Базовые знания протокола связи (240)
8.3 RS232 и RS485 Стандарты последовательного интерфейса (241)
8.3.1 RS232 Стандарт интерфейса последовательной связи (241)
8.3.2 RS485 Стандарт интерфейса последовательной связи (243)
8.3.3 МЕРЕВЫХ МЕРЕВЫХ МЕРЕВЫХ МЕРЕКОВ СЕРИЯ СОВЕРИИ (246)
8.4 Формат связи и формат данных (248)
8.4.1 Serial Asynchronous Communication Base (248)
8.4.2 Формат связи, передаваемая асинхронная передача (251)
8.4.3 Формат данных и обычно используемый код проверки, передаваемая асинхронной передачей (253)
8.5 Коммуникационное соглашение Modbus (257)
8.5.1 Modbus Communication Congence Введение (257)
8.5.2 Метод связи ASCII Modbus (258)
8.5.3 Метод связи Modbus RTU (Удаленная терминальная единица) (259)
8.5.4 Код функции Modbus (260)
8.5.5 Запрос и ответ Modbus (260)
8.6 Специальное коммуникационное соглашение для Mitsubishi Inverter (261)
8.6.1 Время связи (261)
8.6.2 Формат связи (263)
8.6.3 Формат данных связи (266)
8.6.4 Написание формата данных связи (270)
8.6.5 Код ошибки связи (275)
8.7 Протокол связи Mitsubishi Modbus RTU (275)
8.7.1 Спецификации связи и сроков связи (276)
8.7.2 Mitsubishi FR-A700 Инвертор RTU Параметр коммуникации (277)
8.7.3 Формат данных связи и его подготовка (278)
8.7.4 Код ошибки связи (282)
8.8 Сводка протокола связи (283)
Глава 9 Mitsubishi FX PLC и Mitsubishi Inverter Control (284)
9.1 Общие знания программ коммуникационных программ (284)
9.1.1 Общие функциональные инструкции (284)
9.1.2 Метод адреса (285)
9.1.3 Приложение комбинированного компонента (287)
9.1.4 Работа логического бита (289)
9.1.5 Специальная вспомогательная реле (290)
9.2 Интерпретация инструкций по общению серии Mitsubishi FX (291)
9.2.1 Связанная программа коммуникационной программы память и реле (291)
9.2.2 Инструкция по последовательной связи RS (291)
9.2.3 HEX→Инструкция по трансформации ASCII ASCI (293)
9.2.4 ASCII→Шестнадцатеричная инструкция HEX (295)
9.2.5 Инструкция кода проверки CCD (297)
9.2.6 Обычно используется Ссылка на тест школьного кода (299)
9.3 Инструкция RS Классический метод Дизайн коммуникации (302)
9.3.1 Подготовка программирования и стиль программы (302)
9.3.2 Mitsubishi Inverter Special Communication Sage Degine Design Communication Control Design (303)
9.3.3 Программа связи Modbus RTU (321)
9.4 Закон об общении с учетом коммуникации (326)
9.4.1 Техническая поддержка и применение (327)
9.4.2 Меры предосторожности для применения инструкций по связям с инвертором (328)
9.4.
9.4.4 FX3U PLC Inverter Special Special Communication Инструкция внедрение (335)
9.5 Аппаратный интерфейс управления инвертором Mitsubishi Inverter (339)
9.5.1 FX2N-485-BD Коммуникационная комиссия введение (339)
9.5.2 FX2N-485-BD Плата связи и подключение к инвертору FR-E500 (342)
9.5.3 FX2N-485-BD Коммуникационная плата и инвертор FR-A700 (344)
Глава 10 Mitsubishi FX PLC и другие контроль связи инвертора (346)
10.1 контроль связи FX2N PLC и Delta Inverter VFD-B (346)
10.1.1 Протокол связи Terida Inverter VFD-B (346)
10.1.2 Настройки параметров связи TSCC VFD-B (348)
10.1.3 FX2N PLC и Delta Inverter Mode Mode Design Программа управления коммуникацией (348)
10.1.4 FX2N PLC и Delta Inverter RTU MODE Design Complyge Design (358)
10.2 контроль связи FX2N PLC и Siemens Inverter MM420 (365)
10.2.1 Протокол связи Siemens MM420 USS (365)
10.2.2 Siemens MM420 Инверторные параметры Параметров связи и формат данных связи (365)
10.2.3 Пример программирования (366)
Приложение A Mitsubishi FR-E500 Протокол связи инвертора Определение протокола связи (369)
Приложение B Mitsubishi FR-E500 Данные данные чтения и записи таблицы кода инструкции (371)
Приложение C Mitsubishi FR-A700 Modbus RTU Память протокола (375)
Приложение D DIDA VFD-B Инверторное определение протокола инвертора (380)
Ссылки (383)

В примерах моделирования ПЛК и применения применения применения связи

*** Подсчет и кодирование главы
1.1 Система подсчета
1.1.1 Обзор системы подсчета
1.1.2 Десятичное число и бинарное число
1.1.
1.2 Подсчет конверсии и дизайна программы
1.2.1 Преобразование бинарных чисел и десятичных чисел
1.2.2 Преобразование двоичных чисел и восьмиугольных чисел
1.2.3 Преобразование бинарного числа и шестнадцативыгодного производства
1.2.4 Преобразование восьмиугольного числа и десятичного числа
1.2.5 Преобразование количества шестнадцати продвижений и десятичного числа
1.2.6 Преобразование количества восьмиугольных чисел и количество гексад
1.3 Кодирование символов
1.3.1 код BCD
1.3.2 Серый код
1.3.3 Кодирование ASCII
Глава 2 Обзор управления моделированием ПЛК
2.1 Моделирование и контроль моделирования
2.1.1 Моделирование и цифровое количество
2.1.2 Введение в систему управления моделированием
2.2 Обработка сигнала моделирования
2.2.1 A/D и D/A
2.2.2 Образец и фильтрация
2.2.3 Калибровочная и калибровочная трансформация
2.3 Управление моделированием ПЛК
2.3.1 Состав и характеристики системы управления моделированием ПЛК
2.3.2 Процесс управления моделированием ПЛК и цель
2.3.3 Метод аналогового ввода/вывода PLC
2.4 Проектирование и надежности системы управления ПЛК
2.4.1 Процесс проектирования системы управления ПЛК
2.4.2 Измерения надежности системы управления ПЛК
Глава 3 Модуль расширения моделирования ПЛК
3.1 Mitsubishi FX2N Series Series PLC модуль моделирования моделирования
3.1.1 Обзор модуля специальной функции
3.1.2 Инструкции по чтению/написанию для модулей специальной функции
3.1.3 Введение в модуль аналогового ввода/вывода
3.1.4 модуль преобразования A/D
3.1,5 D/A модуль преобразования
3.1.6 Модуль температуры удлинителя
3.2 Модуль удлинения моделирования Simon S7-200 Series PLC
3.2.1 Обработка ПЛК с количеством моделирования
3.2.2 Модуль ввода моделирования
3.2.3 Аналоговый выходной модуль
3.2.4 Модуль температуры удлинения
Глава 4 Основы передачи данных PLC
4.1 Обзор связи данных PLC
4.1.1 Состав системы передачи данных
4.1.2 Цель передачи данных PLC
4.1.3 Тип передачи данных ПЛК
4.1.4 Ссылки передачи данных ПЛК
4.1.5 Как доступ к данным в памяти ПЛК
4.1.6 Тип сигнала системы управления ПЛК
4.1.7 PLC Data Communication Medium
4.2 Связь между компьютером и ПЛК
4.2.1 Методы и условия для компьютеров и связи ПЛК
4.2.2 Содержание связи между компьютером и ПЛК
4.2.3 Проектные точки и методы коммуникационных программ компьютера и ПЛК
4.2.4 PLC Serial Communication Software и его приложение
Глава 5 Обзор последовательной коммуникации ПК
5.1 Профиль технологии серийной коммуникации
5.1.1 Основная концепция последовательной коммуникации
5.1.2 Протокол последовательной связи
5.1.3 Стандарт интерфейса для последовательной связи
5.1.4 Серийный порт на ПК
5.1.5 Соединение линии серийной связи
5.1.6 Инструмент отладки последовательного порта
5.2 MSC Control MSC Serial Communice
5.2.1 Управление MSCOMM для обработки методов связи
5.2.2 Использование управления MSCOMM
5.2.3 Общие атрибуты управления MSCOMM
5.2.4 Oncomm Event of MSCOMM Control
5.2.5 Шаги контрольной связи MSCOMM
5.3 Настройки последовательной связи WAN
5.3.1 Mitsubishi FX Series Series Plc Configuration Configuration
5.3.2 Siemens S7-200 PLC Configuration
5.4 Labview и Serial Port Communice
5.4.1 Модуль функции последовательной связи в Labview
5.4.2 Labview Serial Port Steps Communication
Глава 6 Протокол передачи данных ПЛК и ПК
6.1 Основные знания протокола связи
6.1.1 Коммуникационная сеть открытая система Interconnection?
6.1.2 Основная концепция протокола связи
6.2 Введение в протокол связи между Mitsubishi FX Series Plc и PC
6.2.1 Тип протокола протокола связи FX Series PLC
6.2.2 Протокол связи компьютерной ссылки
6.2.3 Без протокола связи
6.3 Введение в протокол связи между Siemens S7-200 Series Plc и PC
6.3.1 Общение и применение PPI
6.3.2 Бесплатная связь и применение
6.4 Mitsubishi FX2N Series PLC и ПК Программирование связи
6.4.1 Формат командного кадра
6.4.2 Формат кадра ответов
6.4.3 Расчет адреса
6.4.4 Обязательное размещение и сброс
6.4.5 Пример инструкции по чтению/написанию
6.5 Siemens S7-200 Series PLC и PC Communication Potocol PPI
6.5.1 Процесс связи
6.5.2 Формат команды
6.5.3 Тип команды
Глава 7 Имитационный ввод Mitsubishi PLC и PC Communication
7.1 Mitsubishi PLC аналоговый вход напряжения
7.1.1 Задача проектирования
7.1.2 Линейное соединение
7.1.3 ПЛК конечного напряжения Программа ввода программы
7.1.4 PLC Записки и мониторинг программы PLC
7.2 Mitsubishi Plc и PC Communice реализуйте аналоговый вход напряжения
7.2.1 Задача проектирования
7.2.2 Линейное соединение
7.2.3 Приобретение дидера и отладка последовательной коммуникации
7.2.4 PC -END VB Design Design подробное объяснение
7.2.5 ПК END VC ++ Программирование подробное объяснение
7.2.6 ПК -дизайн конфигурации мониторинга ПК.
7.2.7 ПК Side Labview Design Design
Глава 8 Simage ввод PLC PLC и PC Communication
8.1 Siemens PLC аналоговый вход напряжения
8.1.1 Задача проектирования
8.1.2 Линейное соединение
8.1.3 PLC End Program Program Design
8.1.4 PLC программа скачать и монитор
8.2 Siemens PLC и PC Communice для реализации аналогового входа напряжения
8.2.1 Задача проектирования
8.2.2 Линейное соединение
8.2.3 Отладка последовательной коммуникации
8.2.4 PC -END VB Design Design подробное объяснение
8.2.5 ПК END VC ++ Программирование подробное объяснение
8.2.6 ПК -дизайн конфигурации мониторинга ПК.
8.2.7 PC Side Labview Design Design
Глава 9 Экспорт моделирования Mitsubishi Plc и PC Communication
9.1 Mitsubishi PLC аналоговый выход напряжения
9.1.1 Задача проектирования
9.1.2 Линейное соединение
9.1.3 PLC End Program Program Design
9.1.4 PLC Записание и мониторинг программы PLC
9.2 Mitsubishi Plc и PC Communice реализуйте аналоговый выход напряжения
9.2.1 Задача проектирования
9.2.2 Линейное соединение
9.2.3 Приобретение и отладка последовательной коммуникации.
9.2.4 PC -END VB Программа Дизайн подробный объяснение
9.2.5 ПК END VC ++ Программирование подробное объяснение
9.2.6 ПК -дизайн конфигурации мониторинга мониторинга
9.2.7 PC Side Labview Design Design
*** 0 ГЛАВА SIEMENS PLC и Аналоговый вывод общения ПК и ПК
10.1 Выход аналогового напряжения Siemens PLC
10.1.1 Задача проектирования
10.1.2 Линейное соединение
10.1.3 PLC End Program Program Design
10.1.4 ПЛК -программа Скачать и монитор
10.2 Siemens PLC и PC Communice для реализации аналогового напряжения
10.2.1 Задача проектирования
10.2.2 Линейное соединение
10.2.3 Отладка последовательной коммуникации
10.2.4 PC -END VB Design Design подробное объяснение
10.2.5 ПК END VC ++ Программирование подробное объяснение
10.2.6 ПК -дизайн конфигурации мониторинга ПК.
10.2.7 PC Side Labview Design Design
*** 1 Главы обнаружения температуры Mitsubishi PLC и PC Communice
11,1 Обнаружение температуры Mitsubishi PLC
11.1.1 Задача проектирования
11.1.2 Линейное соединение
11.1.3 PLC Программа обнаружения температуры.
11.1.4 PLC Записание и мониторинг программы PLC
11.2 ТЕМПРЕМЕНТНЫЕ ТЕМПЕРАТИВНЫЕ СОЕДИНЕНИЯ MITSUBISHI PLC и ПК
11.2.1 Задача проектирования
11.2.2 Линейное соединение
11.2.3 Приобретение диверса и отладка последовательной коммуникации
11.2.4 PC -END VB Design Design подробное объяснение
11.2.5 ПК END VC ++ Программирование подробное объяснение
11.2.6 ПК -дизайн конфигурации мониторинга мониторинга
11.2.7 PC Side Labview Design Design
*** 2 главы обнаружения температуры Siemens PLC и PC Communice
12.1 Siemens PLC Тестирование температуры
12.1.1 Задача проектирования
12.1.2 Линейное соединение
12.1.3 PLC Конструкция программы обнаружения температуры ПЛК
12.1.4 PLC Программа Скачать и монитор
12.2 Siemens PLC и PC Communice для реализации температурного тестирования
12.2.1 Задача проектирования
12.2.2 Линейное соединение
12.2.3 Отладка последовательной коммуникации
12.2.4 PC -END VB Design Design подробное объяснение
12.2.5 ПК END VC ++ Программирование подробное объяснение
12.2.6 ПК -дизайн конфигурации мониторинга мониторинга
12.2.7 PC Side Labviw Design программы
Рекомендации

......

Mitsubishi FX Series Plc Technology Control Technology Technology

*** Глава позиционирования Контроль базовых знаний/1
1.1 Введение управления позиционированием
1.1.1. Метод управления расположением позиционирования и метод управления позиционированием/1
1.1.2 Метод выхода импульса управления позиционированием/3
1.1.3 PLC System System System Composition/5
1.2 Сервомотор и сервопривод/7
1.2.1 Сервомотор/7
1.2.2 Сервопривод/10
1.2.3 Степень счетчика и усиление положения/14
1.3 Объем импульса и настройки электронного передачи/16
1.3.1 Объем импульса/16
1.3.2 Электронная передача для электронного передачи/18
1.3.3 Применение и настройки электронного передачи/19
1.3.4 Расчет/25 в управлении позиционированием
1.4 Encoder/28
1.4.1 Введение в код кода/28
1.4.2 Классификация кода/29
1.4.3 Использование инкрементного энкодера/32
1.5 Анализ режима управления позиционированием/38
1.5.1 Относительное позиционирование и *** позиционирование/38
1.5.2 Происхождение и нулевая точка/39
1.5.3 Анализ происхождения происхождения/40
1.5.4 АНАЛИЗ ОДНА -СПОДУДА РЕЖИМА/44
1.5.5.
1.5.6 Анализ много -скоростного режима работы/47
1.5.7 Режим работы по позиционированию формы/48
1.6 Связь и интерполяция разделена/49
1.6.1 Независимое одноосие подключения и 2 -оси синхронизация/49
1.6.2 Анализ управления треком/50
1.6.3 Вставить анализ управления/52
1.6.3 Введение в инструкции по интерфейсу/57
1.7 Цепь порта и передача сигнала/58
1.7.1 Метод анализа сигнала/58
1.7.2 Структура цепи порта/60
1.7.3 Пример передачи импульсного сигнала/64
Глава 2 FX PLC Control Control Введение/67
2.1 Функция управления позиционированием в серии FX PLC/67
2.1.1 FX1S, функция управления позиционированием FX1N/67
2.1.2 Функция управления позиционированием FX2N/68
2.1.3 Функция управления позиционированием FX3U/69
2.2 Модуль управления позиционированием и блок управления/70
2.2.1 Модуль управления позиционированием FX2N/70
2.2.2 Блок управления позиционированием/70 FX2N
2.2.3.
Глава 3 FX3U PLC Technology Technology Control Technology/76
3.1 Подготовка знаний/76
3.1.1 FX3U PLC Новое программное обеспечение для программирования/76
3.1.2 FX PLC Plosing Control, связанное с программным обеспечением и значением контента/78
3.1.3 FX Специальная функциональная модуль Введение/86
3.1.4 FX3U-2HSY-ADP Высокоскоростные импульсы соответствующие аксессуары Введение/88
3.2 Специальная функциональная модуль BFM Инструкция по чтению/написанию/93
3.2.1 Инструкции по чтению BFM от/93
3.2.2 BFM Инструкция записи в/95
3.2.3 Инструкции по чтению BFM RBFM/96
3.2.4 BFM время для написания инструкции WBFM/98
3.3 Инструкции по выводу пульса/99
3.3.1 Инструкция по выводу импульса PLSY/99
3.3.2
3.3.3
3.4 Инструкции по управлению позиционированием/109
3.4.1 Обзор/109
3.4.2 Инструкции по возврату происхождения ZRN/110
3.4.3 Инструкция вернуть исходную точку функции поиска DSZR/114
3.4.4 Инструкции по положению относительного положения DRVI/119
3.4.5 *** Инструкции по позиционированию местоположения DRVA/122
3.4.6 *** Инструкция по чтению данных местоположения ABS/125
3.4.7
3.4.8 Инструкция по позиционированию формы TBL/132
Глава 4 FX3U PLC Posinging Control Program Program Program/138
4.1 Базовый бит и программа базовый стиль/138
4.1.1 Директора выполняют завершение позиции логотипа M8029 и M8329/138
4.1.2 Бит логотипа выхода пульса M8340, M8348 и M8349/140
4.2 Основной стиль программы управления позиционированием/142
4.2.1 Основной стиль происхождения происхождения/142
4.2.2 Основной стиль ручной программы/145
4.2.3 Программа управления расположением в одном осе базового стиля/147
4.3 Пример программы управления позиционированием/153
4.3.1 Образец программы управления позиционированием/153
4.3.2 PLSR и PLSY Инструкция по позиционированию. Подготовка программы управления/159
4.3.3 Процедура управления позиционированием Инструкции/162
4.3.4 Пример управления позиционированием инструкции по позиционированию таблицы/171
Глава 5 Шаг моторная технология управления управлением/176
5.1 Структура и принцип работы пошагового двигателя/176
5.1.1 Структура ступенчатого двигателя/176
5.1.2 Шаг моторные принципы работы/177
5.1.3 Шаг параметров производительности двигателя и выбора/179/179
5.2 Шаг Драйв/182
5.2.1 Пошаговая структура привода/182
5.2.2 Шаг приводов диска/183
5.2.3. Исследование и контроль yk -типа
5.3. Применение шага следите за управлением позиционированием двигателя/191
5.3.1. Расчет управления позиционированием электродвигателя с кипящим электродвигателем/191
5.3.2 Шаг Следуйте проектированию программы управления позиционированием двигателя/193
Глава 6 Спецификация и соединение сервопривода MR-J3/195
6.1 Технические характеристики и вложения продукта/195
6.1.1 Введение/195
6.1.2 Спецификации модели/197
6.1.3 Поддержка сервопривода/198
6.1.4 Приложение/200
6.2 Порт и соединение/205
6.2.1 Введение в порт/205
6.2.2 Описание и соединение основного цепи/206
6. 2
6.2.4 Режим управления местоположением (p Вывод (o Описание порта и соединение/212
6.2.5 Пример управления режимом места управления местоположением режима сервопривода MR-J3.
Глава 7 MR-J3 Servo Drive Приложение/220
7.1 Управление позиционированием Настройки общих параметров/220
7.1.1 Параметры функции привода Введение/220
7.1.2 Базовые параметры настройки PA □□/223
7.1.3 Усиление, Параметр Настройки настройки фильтра PB □□/236
7.1.4 Параметры настройки расширения ПК □□/240
7.1.5 Установите параметр I/O PD □□/245
7.2 Дисплей и работа диска/250
7.2.1 Описание панели дисплея/250
7.2.2.
7.2.3 Диагностика Show/254
7.2.4 Дисплей тревоги/255
7.2.5 Отображение параметров и настройка/256
7.2.6. Отображение сигнала ввода/вывода и выходной сигнал принудительного сигнала/258
7.2.7 Испытательная операция/260
7.3 Начало и отладка сервоприводов/263
7.3.1 Начальная подготовка к сервоприводам/263
7.3.2 Отладка сервопривода/265
7.4 Сервоатлетный привод и тревога/267
7.4.1 Обзор тревоги с ошибкой/267
7.4.2 Аварийный сигнал и метод его обработки/269
7.4.3 Предупреждение и его метод лечения/273
7.4.4. Положение сбоя и общего анализа неисправностей/275
Глава 8 FX2N-1PG.
8.1 Производительность, порт и соединение/278
8.1.1 Технические характеристики/278
8.1.2 Светодиодный дисплей и распределение портов/279
8.1.3 Порт -проводка/281
8.1.4 1pg и шаг/сервоприводный проводка/283
8.2 Buffer Storage Memory BFM#/285
8.2.1 Caps Destroll BFM#Введение/285
8.2.2 Система устройства скорости/местоположения/287
8.2.3 Настройки параметров скорости/позиции/289
8.2.4 Настройки управления/291
8.3 Режим работы и проектирование программы/298
8.3.1 Руководство (операция на JOG/298
8.3.2 Операция возврата до происхождения/300
8.3.3 Операция по позиционированию с одной скоростью/304
8.3.4.
8.3.5 Двойная операция позиционирования/309
8.3.6.
8.3.7 Операция позиционирования ВПП/312
8.4 Пример дизайна приложения/314
8.4.1 Движение по позиционированию с одной скоростью/314
8.4.2 Упражнение по позиционированию с двойным скоростью/319
8.4.3 Пример программы робота с двойным позиционированием/326
8.5 FX2N-10PG Модуль позиционирования Введение/335
8.5.1 Введение в производительность/335
8.5.2 Новая функция Введение/336
Глава 9 Композиция и соединение FX2N-20GM/339
9.1 Состав структуры продукта/339
9.1.1 Введение/339
9.1.2 FX2N-20GM Структура продукта/340
9.1.3 Конфигурация системы управления 20 гм/343
9.2 Спецификация производительности продукта/344
9.2.1 Спецификации мощности/344
9.2.2 Основные спецификации/345
9.2.3 Технические характеристики/345
9.2.4 Входные спецификации/346
9.2.5 Выходные спецификации/347
9.3 соединение/348
9.3.1 Питание проводка/348
9.3.2 Сигнальная проводка ввода/выходного порта/348
9.3.3 20 Гм Подключитесь к дисков/352
9.4 Отказ и обслуживание/354
9.4.1 Диагностика разломов и разломов/354
9.4.2 Таблица кода неисправности/356
9.4.3 Техническое обслуживание/358
*** 0 ГЛАВА FX2N-20 ГМ Параметр Параметры и приложения инструкции/359
10.1 Параметры и настройки/359
10.1.1 Введение параметра/359
10.1.2 Параметры управления позиционированием/360
10.1.3 Параметры управления вводом/выводом/366
10.1.4 Параметры системы/372
10.2 Инструкции и ее приложение/375
10.2.1 Обзор инструкции/375
10.2.2 Инструкции по управлению позиционированием/377
10.2.3 Инструкции по гладкому управлению/390
10.3 Специальные вспомогательные реле и специальные регистры данных/406
10.3.1 Специальная вспомогательная реле/406
10.3.2 Специальный регистр данных/408
*** 1 Главы FX2N-20GM Программное программное обеспечение vps Использование/413
11.1 Обзор/413
11.1.1 Введение/413
11.1.2 Программный интерфейс/414
11.1.3 окно/416
11.2 Настройки программного обеспечения параметров/417
11.2.1 Параметры позиционирования/417
11.2.2 Параметр ввода/вывода/419
11.2.3 Параметры системы/420
11.3 Применение символа значка программирования/421
11.3.1 Введение в значок символа/421
11.3.2 Символ процесса (Описание символов потока/423
11.3.3 Кодовые символы Описание/426
11.3.4 Символы функции
11.4 Подготовка графической программы/435
11.4.1 Инструкции по программированию/435
11.4.2 Основная работа графической программы/437
11.4.3 Основной пример графического программирования/439
11.4.4 Пример программирования рисунка/444
11.5 Операция графической программы/447
11.5.1. Демократия/принять работу 20 -гм программы/447
11.5.2 Чтение/написание операции графической программы/447
11.5.3 Операция конверсии графической программы и текстовой программы инструкции COD/450
*** 2 FX2N-20GM Program Program Program/454
12.1 Знание подготовки/454
12.1.1 должно быть известно/454
12.1.2 Метод работы и выполнения 20 Гм/461
12,1,3 М код/466
12.1.4 Операция связи PLC на 20 г/470
12.2 Пример программирования общего контроля/477
12.2.1 Настройки системы позиционирования/477
12.2.2 Пример программирования общего контроля (независимая 2 ось/478
12.2.3 Пример программирования общего контроля (синхронная 2 ось/485
12.3 PLC Control 20GM Пример программирования/488
12.3.1 Пример программирования Обзор управления/488
12.3.2 Состав системы и электрической принципиальной диаграммы/489
12.3.3 Дизайн программы управления позиционированием/491
12.3.4 PLC Trapezoid Diagram Program Design/493
Приложение A FX3U PLC Control Control Special Software Quarterly/499
Приложение B MR-J3 Servo Drive Список параметров/501
Приложение C FX2N-1PG Список позиционирования/505
Приложение D FX2N-20GM Список позиционирования/507
Приложение E Shenzhen Research and Control State Motor и адаптированный драйвер/513
Ссылки/515

......


  Об авторе

Практическая практика применения применения ПЛК и коммуникации

Ли Джиншенг, старший инженер.Он окончил Пекинский университет постов и телекоммуникаций в 1967 году и преподавал в Университете Океана Гуандуна.С 2008 года он присоединился к Shenzhen Technology Technology Co., Ltd., чтобы участвовать в исследованиях и обучении курсов по контролю над промышленным контролем.С 2011 года была написана практика приложения PCC моделирования и контроля связи, «подробное объяснение инструкций Mitsubishi FX2N PLC PLC», «Математика применения технологии промышленного контроля», «Mitsubishi FX Series Series Plc Technology», «Mitsubishi fx3u «PLC Application Basic and Programming Начало работы», в том числе «Basic and Programming», получили похвалу от читателей и выиграли большинство читателей“Electronic Industry Press 35 -й годовщина выдающегося автора”титул.