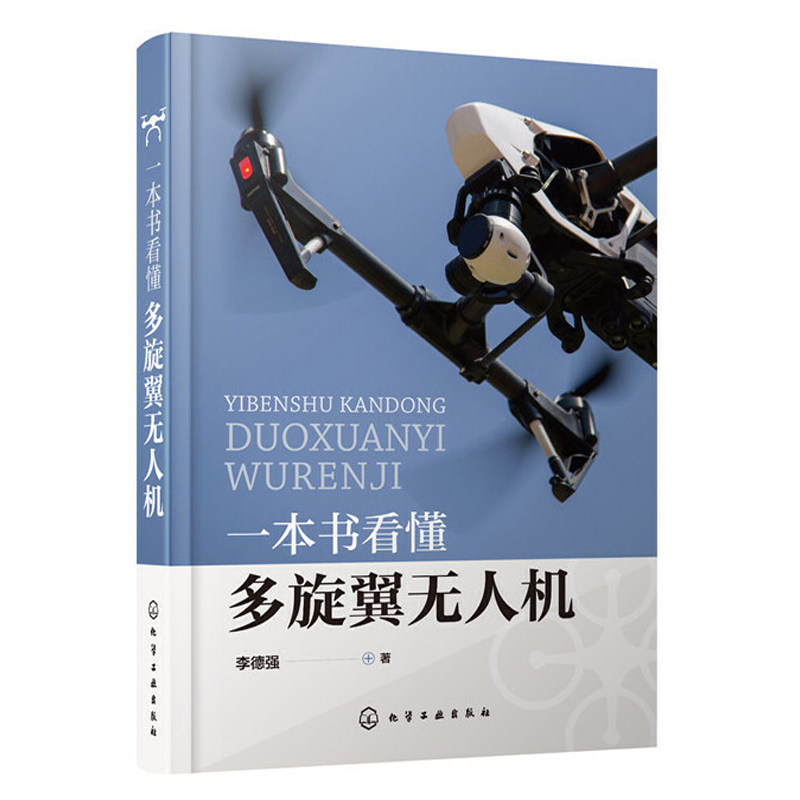
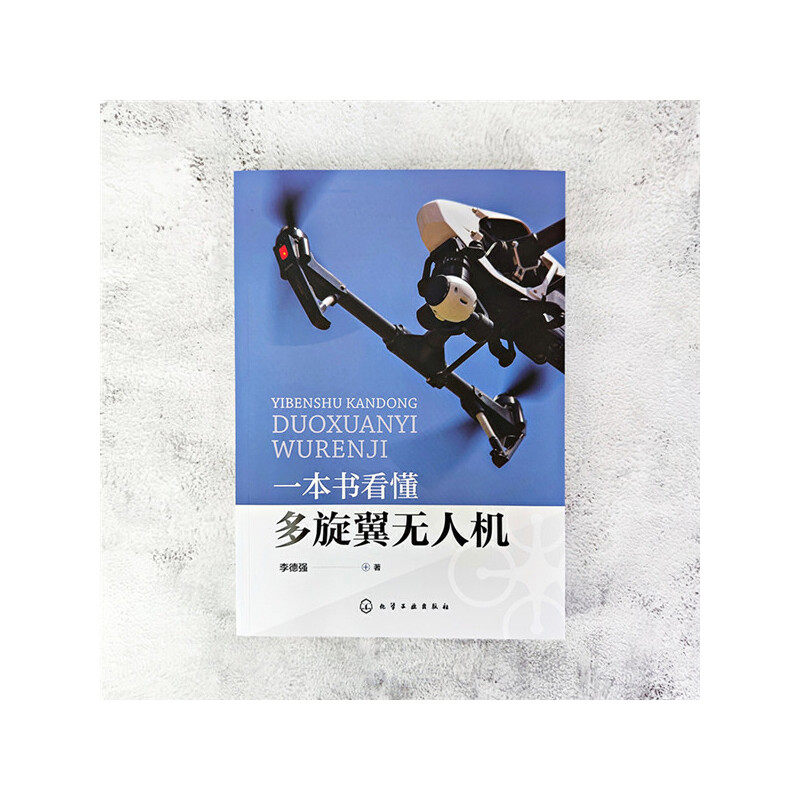
Книга понимает, что программа управления полетом PX4 в многократном дроне Li Deqiang анализирует многочисленную теорию теории и системного оборудования для систем и управления системой управления беспилотниками и



Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара


| Введение в контент |


| Основная информация, обратитесь к следующему введению | |
| Название книги: | Одна книга понимает мульти -роторный беспилотник |
| Автор: | Ли Децян |
| Цены: | 138.00 |
| Номер ISBN: | 9787122361172 |
| Издательство: | Химическая промышленность пресса |

| Выбор редактора | |
| 1. Эта книга систематически вводит теорию разработки и проектирования и методы проектирования сборки многопоточных беспилотников из нескольких аспектов: принципы полета, аппаратная сборка и разработка программной системы. Дизайн от входа к продвинутому процессу. 2. Содержание является всеобъемлющим, охватывая все аспекты дизайна многородных беспилотников, и является очень рекомендациями. 3. Содержание этой книги основано на опыте автора в проектировании и производстве многоотробовных беспилотников самостоятельно, и он очень работает. 4. Предоставлен исходный код для проектирования системы управления, и модифицирован и упрощен, что более способствует ссылке и обучению читателей. |

| Введение в контент | |
| В качестве примера, принимая четырехмоторный беспилотник, эта книга объясняет теорию полета и систему управления мультироторными дронами. введены.Весь процесс реализации полной аутоматической многомоторной системы управления был введен с помощью Pixhawk и программы управления полетом с открытым исходным кодом PX4.Контент охватывает весь процесс от списка сборки аппаратного обеспечения до программы управления полетом для загрузки и компиляции, и объясняет, как использовать программу наземной станции для установки аэрокосмической калибровки и параметров параметров. Эта книга сочетает в себе теорию полета с дизайном.Включая: проектирование архитектуры, операционная система с открытым исходным кодом, драйвер, оценку состояния, алгоритм управления, независимую навигационную систему и т. Д., А как моделировать полуфизическое моделирование и веселый маршрутный полет через энергосистему многопрофильных дронов и т. Д. Эта книга может помочь техническим специалистам, занимающимся дизайном и производством беспилотников, может использоваться для обучения у энтузиастов беспилотников, а также может использоваться в качестве ссылки для учителей и учеников соответствующих специалистов в университетах. |

| Каталог | |
ГЛАВА 1 ВВЕДЕНИЕ В МУДУТРИОД
1.1 Краткая история мульти -роторного развития 2
1.1.1 Происхождение многототорной машины 2
1.1.2 Постепенно восстановить 4
1.1.3 пружина многототорной машины 5
1.2 БПЛА и авиационная модель 6
1.2.1 Классификация модели 6
1.2.2 Авиационная модель самолета 10
1.2.3 Полный автоматический беспилотник 10
1.3 Введение в управление полетом с открытым исходным кодом 11
1.3.1 Arduino Flying Control 12
1.3.2 Mini Mini самолет Crazyflie 12
1.3.3 APM Flying Control 12
1.3.4 Pixhawk и Px4 13
ГЛАВА 2 ПРИНЦИПЫ ПОЛУЧЕНИЯ
2.1 Основная поза 15
2.1.1 Источник питания 15
2.1.2 Динамическое движение 17
2.1.3 Летающая поза 18
2.2 Принципы полета 22
2.2.1. Рулонный угол и фиксированный высокий рейс 22
2.2.2 Рулонный угол и горизонтальное движение 23
2.3 Крестовая и формовая квадроцикла 26
2.3.1 Направление упражнений и поза 26
2.3.2 Метод смешанного управления 27
Глава 3 Дизайн аппаратной структуры
3.1 Пропеллер 30
3.1.1 Материал 30
3.1.2 Диаметр, расстояние улитки и длина струны 30 30
3.1.3 Multi -Leaf Propeller 31
3.1.4 Статический баланс и динамический баланс 32
3.2 Есть моторы кисти и бесщеточные двигатели 32
3.2.1 Принцип ротации электромагнича 32
3.2.2 Есть мотор щетки 34
3.2.3 Бесщеточный мотор 35
3.2.4 Связанные параметры 37
3.3 Электричество и сигнал ШИМ 37
3.3.1 Electric 37
3.3.2 Сигнал ШМ 38
3.3.3 DC имеет мощность 39
3.3.4 DC безмолковой электрический 39
3.3.5 Механизм защиты от электроэнергии 40
3.3.6 Максимальная и минимальная калибровка хода 41
3.4 Питание батарея 41
3.4.1 Напряжение аккумулятора 41
3.4.2 емкость аккумулятора и разгрузку нескольких скоростей 43
3.5 Пульт дистанционного управления 44
3.5.1 Пульт дистанционного управления и приемник 44
3.5.2 Американская рука и японская рука 45
3.6 Рейнджерс Дизайн 46
3.6.1 Выбор материала 46
3.6.2 макет 47
3.6.3 Колесная база 48
3.6.4 Чан Тао 49
3.6.5 штатив 49
Глава 4 Сборка для самооценки и аппаратного обеспечения
4.1 Pixhawk Self -Driving Instrument 51
4.1.1 Обзор 51
4.1.2 Описание интерфейса 53
4.2 Список оборудования и сборочное описание 57
4.2.1 Список оборудования 57
4.2.2 Описание сборки 58
Глава 5 Программа управления полетом с открытым исходным кодом
5.1 Скачать и компилировать программу управления полетом 64
5.1.1 PX4 Программа управления полетом скачать 64
5.1.2 FedRoa Compile Environment Supply 68
5.1.3 Ubuntu Compile Construction 71
5.1.4 PX4 Программа управления полетом компилируется и кипятит 73
5.1.5 QgroundControl Скачать и компиляция 75
5.2 Подготовка навигации и калибровка вперед 77
5.2.1 Извините 78
5.2.2 Навигационная калибровка 84
5.3 Режим полета 86
5.3.1 Стабилизированный режим увеличения стабильности 87
5.3.2 Ручной режим ручной работы 87
5.3.3 Высокая высота модель 87
5.3.4 Режим положения позиции 88
5.3.5 Режим задачи миссии 89
5.3.6 Удерживайте фиксированный режим точки 89
5.3.7 РЕЖИМ ВОЗВРАЩЕНИЯ/ЗЕМЛЯ -РЕЖИМА 90
5.3.8. Режим возврата 90
5.3.9 ACRO/STROTY SARS Нажмите режим 91
5.3.10 Режим автономного плана 92
5.3.11 Следуйте за мной, следуйте режиму 92
Глава 6 Архитектура и коммуникационное соглашение по лету
6.1 Обзор архитектуры 94
6.1.1 Хранение данных 94
6.1.2 Внутренняя коммуникационная шина 95
6.1.3 Внешняя коммуникационная шина 95
6.1.4 Драйвер 96
6.1.5 Flying Controller 97
6.2 Дизайн структуры исходного кода 98
6.2.1 Скомпилировать целевой каталог (сборка) 99
6.2.2 Каталог конфигурации компиляции (CMAKE) 101
6.2.3 Внешний интерфейс связи (Mavlink) 109
6.2.4 Внутренняя интерфейс связи (MSG) 116
6.2.5 Операционная платформа (платформы) 120
6.2.6 Файловая система ROM (ROMFS) 124
6.2.7 Исходный код функции (SRC) 127
6.2.8 Инструменты (инструменты) 130
6.3 uORB 130
6.3.1 Основные принципы общения 130
6.3.2 Проектирование и реализация UORB 132
6.3.3 uorb Как использовать 145
6.4 Mavlink 147
6.4.1 Общий дизайн функции 147
6.4.2 Mavlink Main программа 148
6.4.3 Mavlinkstream передатчик 154
6.4.4 MavlinkReceiver приемник 159
Глава 7 Операционная система с открытым исходным кодом Nuttx
7.1 Nuttx Обзор 175
7.1.1 Nuttx Введение 175
7.1.2 Системная функция 175
7.1.3 поддерживаемая платформа 178
7.2 Пользовательский интерфейс 183
7.2.1 Интерфейс управления задачами 183
7.2.2 Интерфейс планирования задач 188
7.2.3 Интерфейс управления расписанием 190
7.2.4 Интерфейс очереди сообщений 192
7.2.5 Интерфейс симптомов 193
7.2.6 Переменная среда 196
7.2.7 Интерфейс файловой системы 197
7.2.8 сетевой интерфейс 197
7.3 Nuttshell (NSH) 199
7.3.1 Обзор 199
7.3.2 Общая команда 201
Глава 8 Процесс, потока и очередь работы
8.1 Планирование задач 211
8.1.1 Параллельная задача 2111
8.1.2 Очередь обратной связи с несколькими уровнями 212
8.1.3. Приоритетное планирование 213
8.2 Multi -process 214
8.2.1 Что такое процесс 214
8.2.2 Процесс создания 216
8.3 Multi -Thread 224
8.3.1 Что такое нить 224
8.3.2 Создание потока 225
8.3.3 Разница между потоком и процессом 230
8.4 Рабочая очередь 232
8.4.1 Что такое очередь работы 232
8.4.2 Присоединяйтесь к работе по работе 235
8.5 Семфор и блокировка 237
8.5.1 Сигнал взаимного увольнения 238
8.5.2 Синхронный объем сигнала 244
8.5.3 Внешнее взаимное блокировка и условия 245
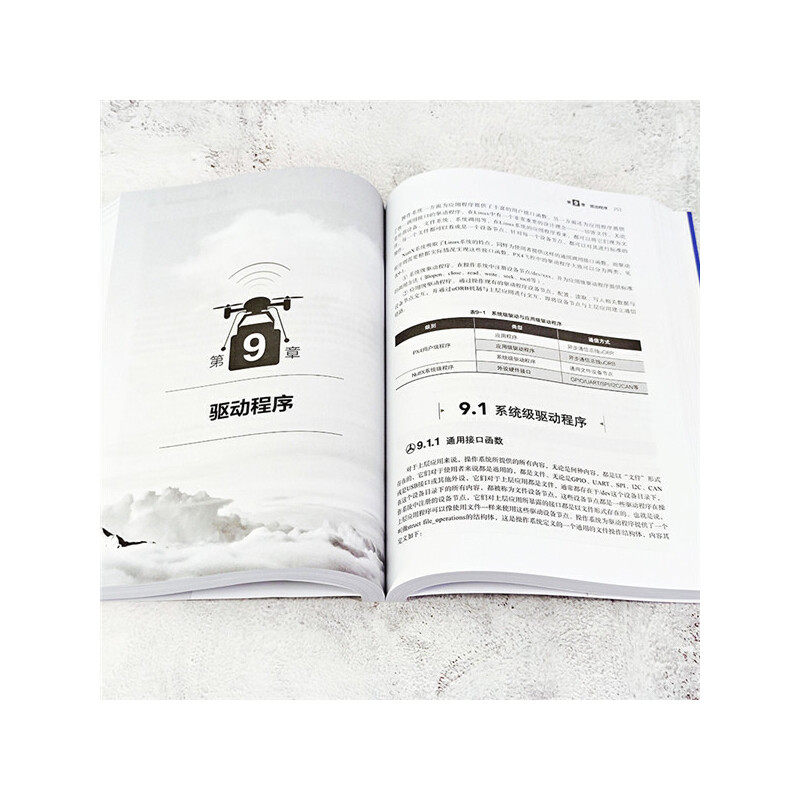
Глава 9 Драйвер
9.1 Системная драйвер 251
9.1.1 Общая функция интерфейса 251
9.1.2 Драйвер регистрации 255
9.1.3 Напишите драйвер 258
9.1.4 Драйвер светодиодного света 266
9.2 Драйвер SPI 268
9.2.1 Протокол шины SPI 268
9.2.2 Конфигурация ноги SPI Tube 269
9.2.3 Драйвер SPI 275
9.2.4 Драйвер измерителя давления SPI 279
9.3 Драйвер I2C 287
9.3.1 протокол шины I2C 287
9.3.2 Драйвер I2C 288
9.4 -Драйвер 289 приложения 289
9.4.1 Подготовка 289
9.4.2 Реализация драйвера 292
Глава 10 Протокол дистанционного управления
10.1 PWM 297
10.1.1 Сигнал ШИМ. Использование 297
10.1.2 Коллекция сигналов ШИМ 298
10.2 PPM 302
10.2.1 PPM Signal Используйте 302
10.2.2 PPM Сбор сигналов 303
10.3 S.BUS 310
10.3.1 S.Bus Interface Configuration 310
10.3.2 Формат протокола S.BUS 312
10.3.3 Анализ протокола S.BUS 313
Глава 11 Статус управления полетом и выполнение команды
11.1 Основное состояние и коммутатор 319
11.1.1 Определение и условия переключения основного состояния 319
11.1.2 Команда и ответ 325 Основного переключения состояния 325
11.2 Статус навигации и режим управления 337
11.2.1 Определение состояния навигации и условия переключения 337
11.2.2 Режим управления и условия его переключения 343
11.3 Flying Control Lock и разблокировать 347
11.3.1.
11.3.2 Статус блокировки и разблокировки 347
11.4 Другие функции 350
11.4.1 Настройки отправной точки 350
11.4.2 Установите настройки лампы 354
11.4.3 Safety Switch 356
Глава 12 Оценка статуса
12.1 Калибровка датчика 360
12.1.1 Ускорение 360
12.1.2 Гироскоп 366
12.1.3 Магнитный компас 369
12.1.4 Уровень 372
12.2 Карман Фильтр 375
12.2.1 Принцип фильтра Carman 375
12.2.2 Деривация формулы 377
12.3 Оценка жеста и оценка положения скорости 380
12.3.1 Трансформация системы координат 380
12.3.2 Решение жеста 383
12.3.3 Оценка положения скорости 385
Глава 13 Метод управления полетом
13.1 обратная связь, PID, управление строкой 389
13.1.1 Контроль обратной связи 389
13.1.2 Управление PID 391
13.1.3 Управление строк 392
13.2 Государственный контроль 394
13.2.1 Принципы государственного контроля 394
13.2.2 Процесс управления государством 395
13.3 Управление позицией 400
13.3.1 Принцип управления местоположением 400
13.3.2 Процесс управления местоположением 403
13.4 Гибридный контроллер 408
13.4.1 Принципы мультироторного гибрида 408
13.4.2 Файл гибридной конфигурации 413
13.4.3 PWM Выход 417
Глава 14 Планирование маршрута Полное автоматический рейс
14.1 Основные принципы навигации 425
14.1.1 Навигационная цель 425
14.1.2 Алгоритм поиска 426
14.1.3 предустановленная маршрута 427
14.2 Дизайн навигационного модуля 428
14.2.1 Навигационный двигатель 428
14.2.2 Автоматический дизайн задачи 433
14.2.3 Автоматическое взятие и посадка 438
14.2.4 АВТОМАТИЧЕСКАЯ МИССИЯ МИССИЯ 438
14.2.5 Автоматический возврат 440
14.2.6 Цель следует за другим режимом навигации 443
Глава 15 Моделирование динамики и полуфизическое моделирование
15.1 Динамическое моделирование 445
15.1.1 Модель мощности 445
15.1.2 Сильное движение 446
15.2 Полуфизическое моделирование 448
15.2.1 Используйте программу моделирования JMavsim 448
15.2.2 Напишите программу симуляции 450 самостоятельно
Глава 16 Внешний контроль и веселый маршрут
16.1 Внешняя система управления 458
16.1.1 Дизайн плана 458
16.1.2 Реализация функции 460
16.2 Планирование веселого маршрута 470
16.2.1 Треугольник акций 470
16.2.2 раунд 473
16.2.3 Санья 474
16.2.4 Спиральная линия Архимеда 476
Ссылки 478 |

 На данный момент нет каталога