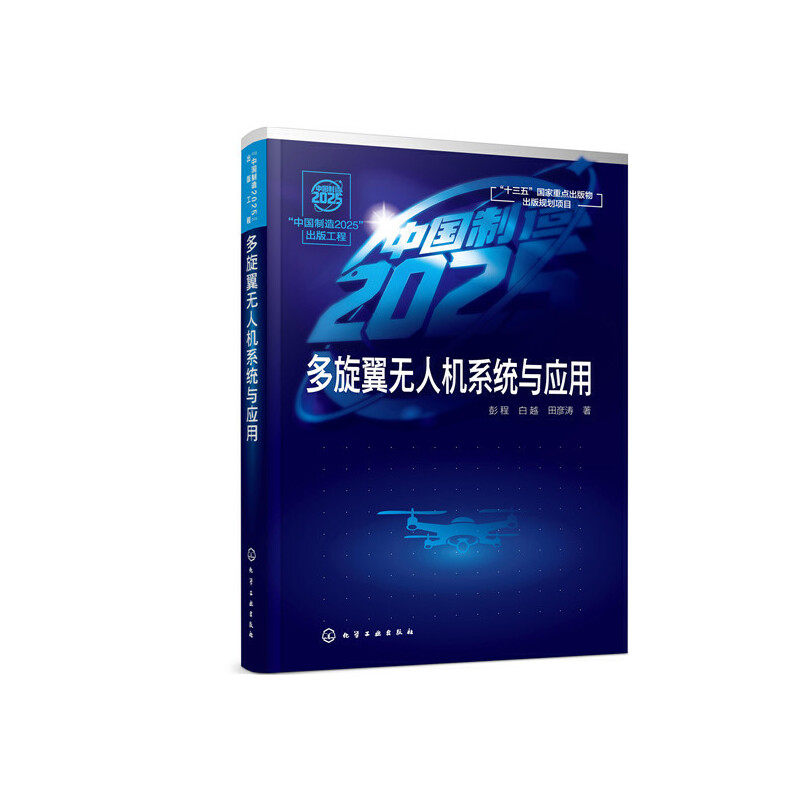
Dangdang.com Издательский проект «Сделано в Китае 2025» - Системы и приложения многороторных БПЛА Peng Cheng Chemical Industry Press Подлинные книги


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара


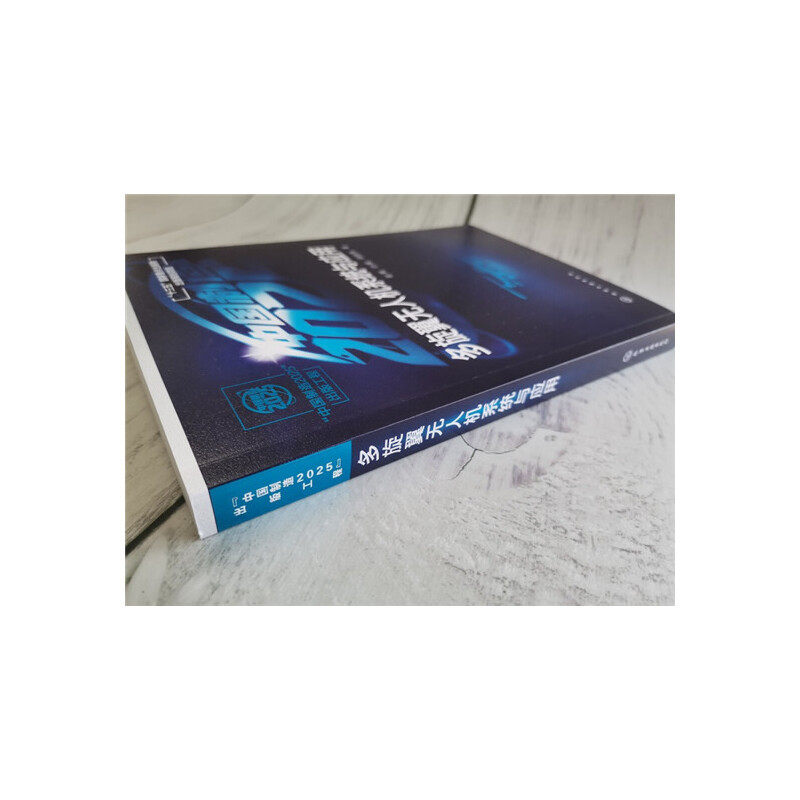
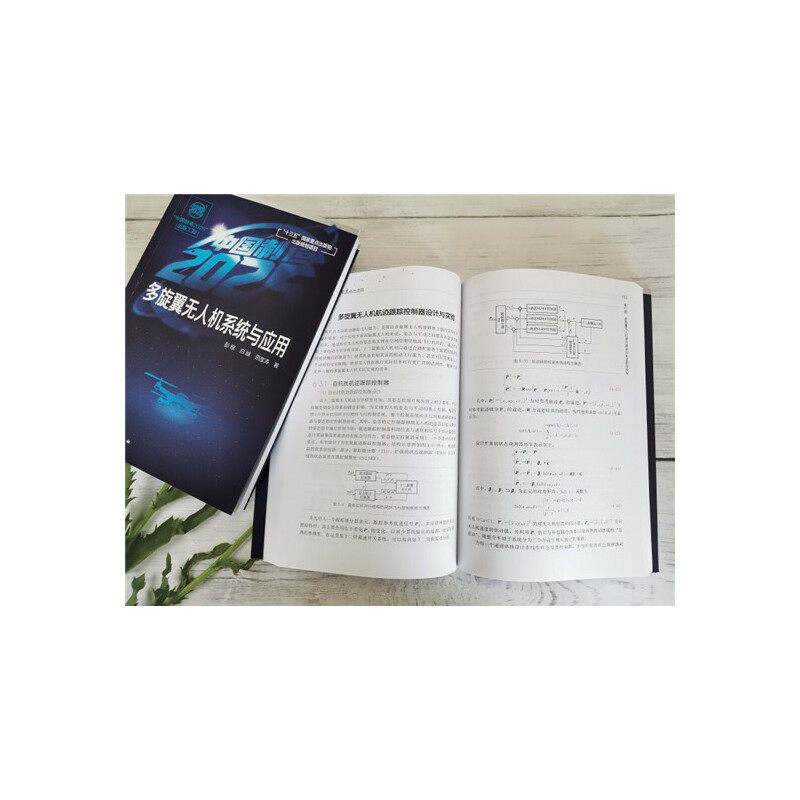

За последние десять лет коллектив авторов взял многороторные БПЛА в качестве объекта исследования и систематически изучал основную теорию, методы проектирования и применения многороторных БПЛА.Компания самостоятельно разработала высокоскоростные двигатели и системы привода, роторы из углеродного волокна с высоким коэффициентом подъемной силы/лобового сопротивления, аппаратное обеспечение системы управления полетом, программное и аппаратное обеспечение системы наземной станции, линии измерения и управления на большие расстояния, а также линии двойной нагрузки, а также разработала около 10 типов многороторных дронов.Эта книга представляет собой краткое изложение результатов полного набора самостоятельно разработанных систем и приложений многороторных БПЛА. Основное содержание включает состояние разработки многороторных БПЛА; принципы полета и построение моделей многороторных БПЛА; внедрение многороторной системы БПЛА;разработка стратегии управления многороторными БПЛА; проектирование устройств полезной нагрузки и демонстрация применения многороторных БПЛА.
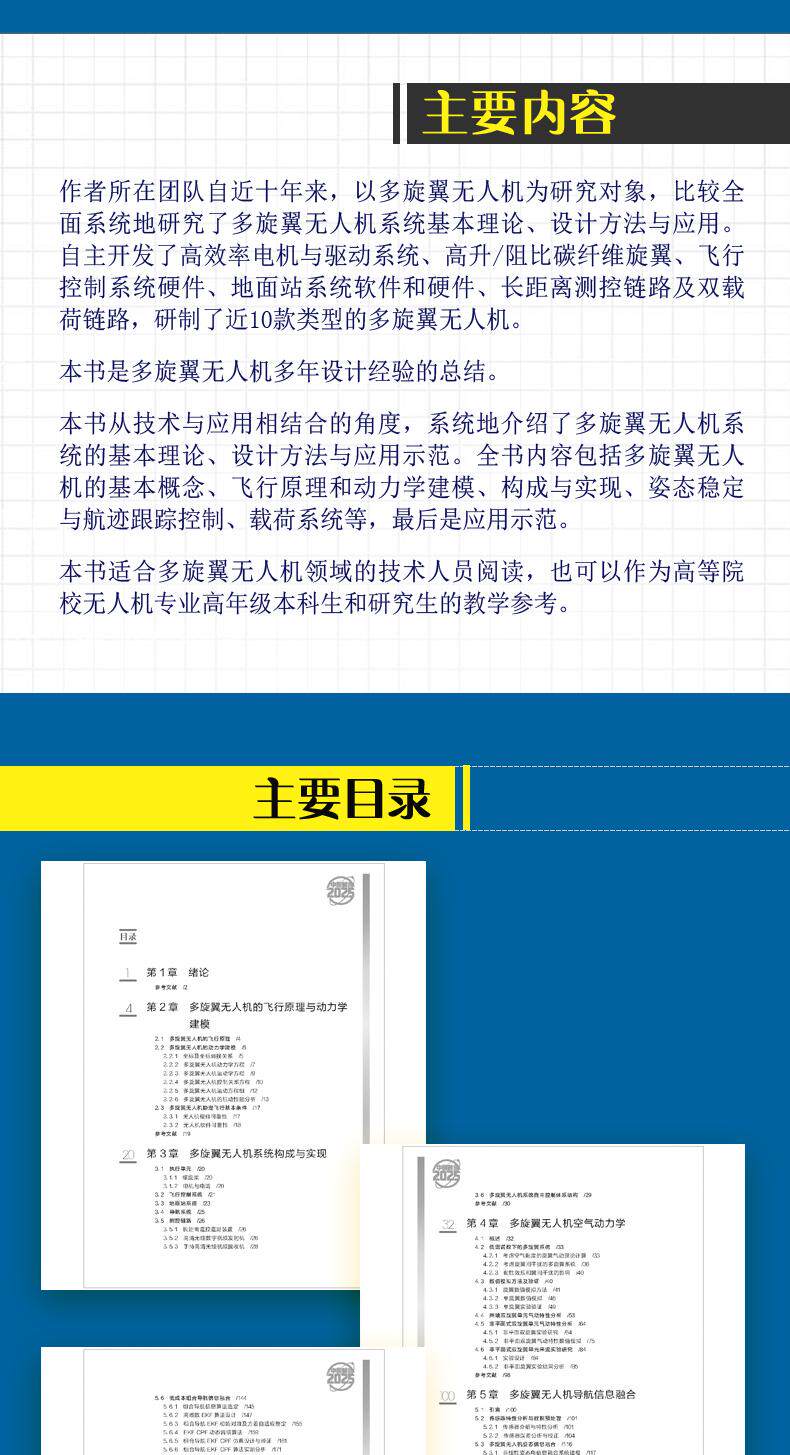
Глава Введение/1
Референции/2
Глава 2 Принцип полета и динамическое моделирование многороторного БПЛА/4
2.1 Принцип полета многороторных дронов/4
2.2 Динамическое моделирование многороторного БПЛА/5
2.2.1 Координаты и соотношения преобразования координат /5
2.2.2 Динамические уравнения многороторного БПЛА/7
2.2.3 Кинематические уравнения многороторного БПЛА/9
2.2.4 Уравнение зависимости управления многороторным БПЛА /10
2.2.5 Набор уравнений движения многороторного БПЛА /12
2.2.6 Анализ маневренных характеристик многовинтового БПЛА/13
2.3 Основные условия устойчивого полета многовинтового БПЛА/17
2.3.1 Надежность оборудования БПЛА/17
2.3.2 Надежность программного обеспечения БПЛА/18
Референции/19
Глава 3 Состав и реализация системы многороторного БПЛА /20
3.1 Исполнительная единица/20
3.1.1 Пропеллер/20
3.1.2 Двигатель и ESC /20
3.2 Система управления полетом/21
3.3 Система наземных станций/23
3.4 Навигационная система/25
3.5 Линия измерения и управления/26
3.5.1 Телеметрическое устройство дальнего дистанционного управления /26
3.5.2 Беспроводной цифровой видеопередатчик высокого разрешения/26
3.5.3 Портативный беспроводной видеоприемник HD/28
3.6 Архитектура автономного управления многороторной системой БПЛА /29
Референции/30
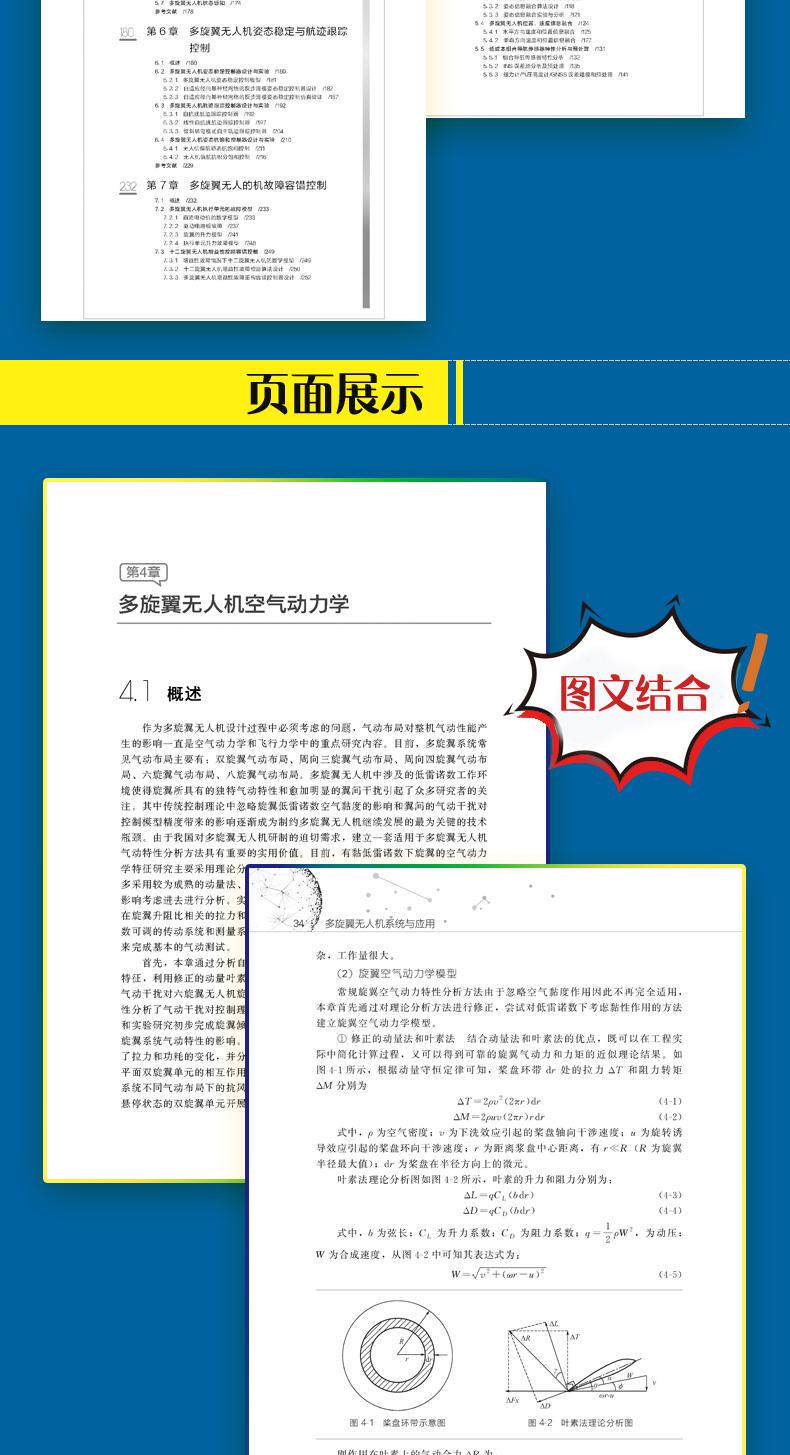
Глава 4. Аэродинамика многороторного БПЛА/32
4.1 Обзор/32
4.2. Мультироторная система при малом числе Рейнольдса /33
4.2.1 Теоретический расчет аэродинамики ротора с учетом вязкости воздуха /33
4.2.2 Многовинтовая система с учетом межвинтовых помех /36
4.2.3 Влияние вязкого эффекта и межкрыльевых помех /40
4.3 Метод численного моделирования и проверка/40
4.3.1 Метод численного моделирования ротора /41
4.3.2 Численное моделирование одиночного ротора/46
4.3.3 Экспериментальная проверка одиночного ротора/49
4.4 Анализ аэродинамических характеристик соосной двухвинтовой установки /53
4.5 Анализ аэродинамических характеристик неплоского двухвинтового агрегата /64
4.5.1 Экспериментальные исследования неплоских сдвоенных роторов /64
4.5.2 Численное моделирование аэродинамических характеристик неплоских сдвоенных винтов /75
4.6 Экспериментальное исследование набегающего потока неплоской двухроторной установки /84
4.6.1 Экспериментальный дизайн/84
4.6.2 Анализ результатов экспериментов с неплоским ротором /85
Референции/98
Глава 5 Объединение навигационной информации многороторного БПЛА /100
5.1 Введение/100
5.2 Анализ характеристик датчиков и предварительная обработка данных /101
5.2.1 Знакомство с датчиком и анализ характеристик /101
5.2.2 Анализ и коррекция ошибок датчика/104
5.3 Объединение информации об ориентации многороторного БПЛА / 116
5.3.1 Моделирование системы объединения нелинейной информации об угле ориентации /117
5.3.2 Разработка алгоритма объединения информации об ориентации /118
5.3.3 Эксперимент и анализ объединения информации об отношении /121
5.4 Объединение информации о положении и скорости многороторного БПЛА /124
5.4.1 Объединение информации о горизонтальной скорости и положении /125
5.4.2 Объединение информации о вертикальной скорости и положении /127
5.5 Недорогой интегрированный анализ характеристик навигационного датчика и предварительная обработка /131
5.5.1 Анализ характеристик интегрированного навигационного датчика/132
5.5.2 Анализ и предварительная обработка источников ошибок ИНС /135
5.5.3 Моделирование и предварительная обработка ошибок магнитометра/барометрического альтиметра/GNSS/141
5.6 Недорогой интегрированный объединенный навигационный информационный бюллетень /144
5.6.1 Выбор алгоритма интегрированной навигационной информации/145
5.6.2 Разработка многомерного алгоритма EKF/147
5.6.3 Встроенная навигационная система EKF, первоначальное выравнивание и адаптивная настройка отклонения /155
5.6.4 Динамический отказоустойчивый алгоритм EKF-CPF /159
5.6.5 Разработка и проверка моделирования интегрированной навигации EKF-CPF /161
5.6.6 Анализ фактических измерений интегрированного навигационного алгоритма EKF-CPF /171
5.7 Осведомленность о статусе многороторного БПЛА/174
Референции/178
Глава 6. Стабилизация ориентации и отслеживание траектории многороторного БПЛА /180
6.1 Обзор/180
6.2 Проектирование и эксперимент контроллера стабилизации ориентации многовинтового БПЛА/180
6.2.1 Модель управления ориентацией многороторного БПЛА /181
6.2.2 Проектирование регулятора стабилизации ориентации в скользящем режиме с обратным шагом с использованием адаптивной радиальной базисной нейронной сети /182
6.2.3 Верификация моделирования управления устойчивостью ориентации адаптивной радиальной базисной нейронной сети в скользящем режиме обратного шага /187
6.3 Проектирование и эксперимент по путевому контроллеру многороторного БПЛА /192
6.3.1 Контроллер слежения за маршрутом с автоматическим подавлением помех/192
6.3.2 Контроллер слежения за траекторией линейного активного подавления помех/197
6.3.3 Автономный контроллер слежения за траекторией в режиме наклона и поворота/204
6.4 Проектирование и эксперимент по управлению противонасыщением многороторного БПЛА /210
6.4.1 Статический контроль антинасыщения БПЛА по рысканью/211
6.4.2 Контроль насыщения антиинтегрального отклонения от курса БПЛА /216
Референции/229
Глава 7 Отказоустойчивое управление многовинтовым БПЛА/232
7.1 Обзор/232
7.2 Модель неисправности исполнительного блока многовинтового БПЛА /233
7.2.1 Математическая модель двигателя постоянного тока/233
7.2.2 Неисправность платы драйвера/237
7.2.3 Модель подъемника ротора/241
7.2.4 Модель отказа подъема исполнительного блока/248
7.3. Отказоустойчивое управление по типу усиления двенадцативинтового БПЛА/249.
7.3.1 Математическая модель двенадцатироторного БПЛА в ситуации отказа типа усиления /249
7.3.2 Разработка алгоритма обнаружения неисправностей двенадцативинтового БПЛА /250
7.3.3 Разработка отказоустойчивого контроллера восстановления неисправностей типа усиления для многовинтового БПЛА /252
7.3.4 Эксперимент по моделированию отказоустойчивого управления двенадцатироторным БПЛА /255
7.3.5 Сравнение коэффициента усиления отказоустойчивого управления четырехвинтовым БПЛА /259
7.4 Управление отказоустойчивостью исполнения двенадцативинтового БПЛА /262
7.4.1 Динамические характеристики четырехвинтового БПЛА при отказе/263
7.4.2 Динамический анализ двенадцатироторного БПЛА при неисправности типа отказа /264
7.4.3 Алгоритм определения неисправности типа неисправности двенадцативинтового БПЛА /266
7.4.4 Эксперимент по моделированию отказоустойчивого управления двенадцативинтовым БПЛА /267
7.5 Отказоустойчивое управление шестивинтовым БПЛА/268
7.5.1 Система обнаружения и диагностики неисправностей исполнительного блока /268
7.5.2 Алгоритм диагностики неисправностей на основе поверхности классификации /270
7.5.3 Наблюдатель неисправностей на основе расширенного алгоритма фильтра Калмана /273
7.5.4 Алгоритм управления самореконфигурацией/281
Рекомендации/287
Глава 8. Система полезной нагрузки многороторного БПЛА/289
8.1 Оптоэлектронная нагрузка, конструкция панорамирования/наклона/289
8.1.1 Оптоэлектронное панорамирование/наклон полезной нагрузки/289
8.1.2 Статический анализ подвеса с фотоэлектрической нагрузкой /289
8.1.3 Анализ вибрации фотоэлектрической нагрузки pan/tilt/291
8.1.4 Структурная оптимизация фотоэлектрической нагрузочной платформы /294
8.1.5 Конструкция фотоэлектрической системы управления поворотом/наклоном /297
8.1.6 Метод управления композитной компенсацией панорамирования/наклона фотоэлектрической нагрузки/302
8.1.7 Проектирование системы и экспериментальный анализ /326
8.2 Конструкция устройства доставки биологического агента /340
8.3 Конструкция устройства для распыления пестицидов/341
Ссылки/343
Глава 9. Демонстрация применения многороторного БПЛА/345
9.1 Приложения биологического контроля/345
9.1.1 Демонстрация применения интеллектуальной системы доставки на базе многороторного БПЛА /345
9.1.2 Стандартизированный процесс работы интеллектуальной системы доставки на базе многороторного БПЛА /348
9.2 Применение точного земледелия /349
9.2.1 Спектральная система дистанционного зондирования Земли многороторного БПЛА /350
9.2.2 Экспериментальный анализ спектра азотистых элементов риса /351
9.2.3 Сбор и анализ информации о листьях риса /355
9.2.4 Унифицированный процесс работы системы сбора данных ДЗЗ на базе многороторного БПЛА /358
Рекомендации/359
Индекс/360
......В этой книге систематически представлены базовая теория, методы проектирования и демонстрация применения многороторных БПЛА с точки зрения объединения технологии и применения. Содержание книги включает в себя основные концепции многороторных БПЛА, принципы полета и моделирование динамики, состав и реализацию систем, аэродинамику, объединение навигационной информации, управление ориентацией и отслеживанием пути, отказоустойчивое управление, системы нагрузки и демонстрации применения.
Эта книга подходит техническому персоналу, работающему в области многороторных БПЛА, а также может быть использована в качестве учебного пособия для студентов старших курсов и аспирантов по специальности «БПЛА» в колледжах и университетах.
......
