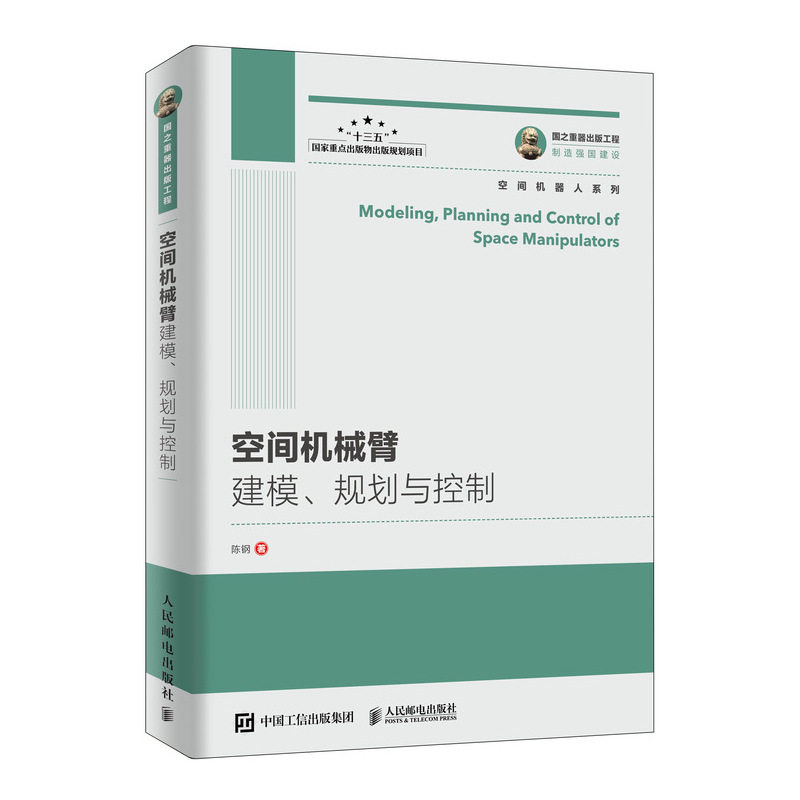
[Подлинная бесплатная доставка] Модель роботизированной роботизированной модели Guozhizhizhi.
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара


На основе результатов исследований, полученных автором за годы реализации крупных проектов в аэрокосмической области и других проектов национального уровня, в книге представлено систематическое и углубленное обсуждение основных теорий и методов, связанных с моделированием, планированием и управлением космическими манипуляторами: во-первых, в ней представлены методы моделирования кинематики и динамики космических манипуляторов. На этой основе подробно представлены основные теории планирования полетов космических манипуляторов, планирования траектории, оптимизации траектории и их конкретные применения в соответствии с различными требованиями миссий. Наконец, в нем подробно рассматриваются вопросы контроля контактных столкновений и контроля соответствия космических манипуляторов на уровне управления.Теоретические методы, изложенные в книге, тесно интегрированы с практикой и могут быть использованы для решения технических задач космических манипуляторов, задействованных в таких задачах, как захват целей, сборка и обслуживание на орбите, сбор образцов звездного каталога.Большинство теорий и методов, включенных в книгу, были опубликованы в ведущих международных журналах и материалах ведущих международных научных конференций, а также были практически применены в проектах аэрокосмических моделей Китая, обладая большой инновационной и практической ценностью.Эту книгу можно использовать в качестве учебного материала для аспирантов и студентов старших курсов по смежным специальностям в колледжах и университетах, а также в качестве справочного материала для сотрудников, занимающихся исследованиями и разработками, и инженерно-технических специалистов, занимающихся исследованиями и применением технологий космических роботов.
На основе результатов исследований, полученных автором за годы реализации крупных проектов в аэрокосмической области и других проектов национального уровня, в книге представлено систематическое и углубленное обсуждение основных теорий и методов, связанных с моделированием, планированием и управлением космическими манипуляторами: во-первых, в ней представлены методы моделирования кинематики и динамики космических манипуляторов. На этой основе подробно представлены основные теории планирования полетов космических манипуляторов, планирования траектории, оптимизации траектории и их конкретные применения в соответствии с различными требованиями миссий. Наконец, в нем подробно рассматриваются вопросы контроля контактных столкновений и контроля соответствия космических манипуляторов на уровне управления.Теоретические методы, изложенные в книге, тесно интегрированы с практикой и могут быть использованы для решения технических задач космических манипуляторов, задействованных в таких задачах, как захват целей, сборка и обслуживание на орбите, сбор образцов звездного каталога.Большинство теорий и методов, включенных в книгу, были опубликованы в ведущих международных журналах и материалах ведущих международных научных конференций, а также были практически применены в проектах аэрокосмических моделей Китая, обладая большой инновационной и практической ценностью.Эту книгу можно использовать в качестве учебного материала для аспирантов и студентов старших курсов по смежным специальностям в колледжах и университетах, а также в качестве справочного материала для сотрудников, занимающихся исследованиями и разработками, и инженерно-технических специалистов, занимающихся исследованиями и применением технологий космических роботов. Каталог
Глава 1 Состояние развития и ключевые технологии космического роботизированного оружия
1.1 Обзор космической роботизированной руки
1.1.1.
1.1.2 Композиция космической роботизированной руки
1.1.3 Классификация космической роботизированной руки
1.2 Статус амбиций космического робота дома и за рубежом дома и за рубежом
1.2.1 Иностранная типичная система космического робота
1.2.2 Обзор развития космической роботизированной руки в моей стране
1.2.3 Особенности и функции космических роботизированных рук
1.3 Анализ космического роботизированного применения рук
1.3.1 Анализ требований к применению космического роботизированного рычага
1.3.2 Анализ технологии применения космических роботизированных рук
1.4 Ключевая технология планирования и контроля космического робота
1.4.1 Модель спортивного строительства космического робота
1.4.2 Моделирование динамики динамики космической робота
1.4.3 Планирование миссии космической роботизированной руки
1.4.4 Планирование и оптимизацию треков в области роботизированных вооружений
1.4.5 Космический роботизированный контактный контроль контакта с столкновением столкновений
1.4.6 Space Robotic Arm Soft Control
1.5 Резюме
Глава 2. Кинематическая модель космического манипулятора.
2.1 Метод описания геометрической взаимосвязи между роботизированными суставами руки
2.1.1 T Метод матрицы
2.1.2 Метод D-H
2.1.3 Метод MDH
2.1.4 Метод MCPC
2.1.5 Метод ротажного количества
2.1.6 Сводка методов строительства роботизированных рук
2.2 Космическая роботизированная позиция руки -Спортивная проблема.
2.2.1 Проблемы с православными упражнениями на уровне космической роботизированной руки
2.2.2 Космическое роботизированное положение положения рук.
2.3 Космические роботизированные спортивные спортивные вопросы
2.3.1 Космическая роботизированная скорость скорости скорости
2.3.2 Космические роботизированные удары скорости рук
2.3.3 Пример расчеты: два плавающих роботизированных роботизированных роботизированных ресурсов.
2.4 Резюме
Глава 3 Модель динамики космического манипулятора
3.1 Метод построения модели динамики роботизированной динамики
3.1.1 Метод Ньютона-Эйлера
3.1.2 Метод закона Laglang
3.1.3 Кейн Лоу
3.1.4 Метод пространственной оптической алгебры
3.1.5 Закон Гамильтона
3.1.6 Сводка методов моделирования динамики робота
3.1.7 Типичный метод построения динамической модели при нанесении космического роботизированного рука
3.2 Метод гибкого динамического моделирования машины
3.2.1 Метод моделирования гибкой динамики робота на основе предположений Модульный метод
3.2.2 Методы Гибкий метод динамического моделирования на основе метода концентрированного качества
3.2.3 Методы, основанные на гибкой динамике роботизированной руки, на основе метода конечных элементов
3.2.4 Сводка метода гибкой деформации роботизированной руки
3.2.5 Типичный метод гибкого динамического моделирования при нанесении космического роботизированного рычага
3.3 Резюме
Глава 4. Планирование миссии космического роботизированного манипулятора
4.1 Структура планирования миссии по роботизированию.
4.2 Метод планирования задач в робототехниках на основе слоистой сети задач
4.2.1. Введение в сетевое планировщик задач.
4.2.2 Домен планирования сети.
4.2.3 Пространственное роботизированное сетевое решение.
4.2.4 Пример моделирования
4.3 Метод планирования задач робота на основе алгоритма планирования диаграммы улучшения
4.3.1 Представление элемента планирования задачи робота
4.3.2 Расширение и улучшение графа на основе алгоритма моделирования отжига
4.3.3 Мастера, чтобы объединить многоцелевые задачи и извлекать несколько ограничений
4.3.4 Пример моделирования
4.4 Резюме
Глава 5. Планирование пути космического манипулятора
5.1 Планирование совместного пространственного пути
5.1.1 Планирование пути на основе интерполяции трапеции скорости скорости
5.1.2 Планирование пути на основе полиномиальной интерполяции
5.1.3 Пример моделирования
5.2 Планирование космического пути Decartes
5.2.1. Планирование точки на точечный путь
5.2.2 Непрерывное планирование пути отслеживания
5.2.3. Планирование пути на основе визуального сервопривода
5.2.4 Пример моделирования
5.3 Планирование пути не -целевого пути
5.3.1 Описание математики.
5.3.2 Решение проблемы планирования пути не -целевого пути
5.3.3 Пример моделирования
5.4 Резюме
Глава 6. Основная теория оптимизации траектории космического манипулятора
6.1 Космическая роботизированная оптимизация
6.1.1 Оптимизированные цели
6.1.2 Условия ограничения
6.1.3 Модель оптимизации трека
6.2 Решение вопроса о оптимизации трека космического робота
6.2.1 Метод оптимизации целевой траектории
6.2.2 Методы оптимизации множественных целевых траекторий
6.3 Пример моделирования
6.4 Резюме
Глава 7. Оптимизация траектории космического манипулятора с учетом характеристик движения
7.1 Космический робот Избегайте странного планирования треков
7.1.1 Космическая роботизированная рука странная проблема.
7.1.2 Анализ
7.1.3 Космические роботизированные руки на основе модификации конечной скорости конечной скорости
7.1.4 Пример моделирования
7.2 Планирование дорожного наблюдения космического робота.
7.2.1 A**Алгоритм на основе космической роботизированной роботизированной конфигурации рука
7.2.2 Космос роботизированные руки на основе многопользовательской информации
7.2.3 Пример моделирования
7.3 Космическое роботизированное планирование движения
7.3.1 Оператор оптимизации движения в пространственном роботизированном рынке
7.3.2 Планирование движения ROPOTIC ROBOTIC ROBOTIC ARM на основе повторной оператора оптимизации движения
7.3.3 Пример моделирования
7.4 Резюме
Глава 8. Оптимизация траектории космического манипулятора в типичных условиях работы
8.1 Космическая роботизированная рука с низкой спортивной оптимизацией.
8.1.1 Анализ факторов влияющих факторов низкоскоростных спортивных характеристик
8.1.2 Оптимизация отслеживания движения с низкой скоростью -нагрузка
8.1.3 Оптимизация траектории траектории тяжелой нагрузки с низкой скоростью
8.2 Оптимизация траектории действия нагрузки космического манипулятора
8.2.1 Оценка
8.2.2 Оптимизация пространственной роботизированной траектории рук для больших точек нагрузки для задач планирования точек
8.2.3 Оптимизация трека космического робота осмотрительных треков робота для пропущенной миссии по отслеживанию больших нагрузок
8.3 Резюме
Глава 9. Контроль контактных столкновений космического манипулятора
9.1 Космический роботизированный контактный контактный контакт уравнения столкновения столкновения
9.1.1 Космическое роботизированное рука дискретное контактное столкновение Динамическое уравнение
9.1.2 Космическое роботизированное рука непрерывное контактное столкновение Динамическое уравнение
9.1.3 Пример моделирования
9.2 Космическая роботизированная рука касается оптимизации передней конфигурации
9.2.1 Создание космического роботизированного оптимизации оптимизации
9.2.2 Авиационная стратегия Дизайн космической роботизированной конфигурации руки
9.2.3 Пример моделирования
9.3 Стабильный контроль космической роботизированной руки после прикосновения
9.3.1 Контроль компенсации конечной позиции космической роботизированной руки
9.3.2 Коррекция космической базовой базовой базовой основы
9.3.3 Пример моделирования
9.4 Резюме
Глава 10. Контроль соответствия космического манипулятора
10.1 Метод мягкого управления роботизированной рукой
10.1.1 Метод управления силой/битом
10.1.2 Метод управления импедансом
10.1.3 Метод адаптивного управления
10.1.4 Резюме роботизированных методов управления рукой Резюме
10.2 Экологическая силовая сила в рамках действия космического роботизированного контакта ARM Contact Spect Control
10.2.1 Сила контакта под влиянием известных вмешательств окружающей среды мягкая и контролируется
10.2.2 Сила контакта под действием неизвестных вмешательства окружающей среды мягкая и контролируется
10.3 Неопределенные модели космического роботизированного рук Адаптивное мягкое управление
10.3.1 Неопределенность и адаптивный мягкий контроль в модели динамики роботизированной руки
10.3.2 Неопределенный адаптивный мягкий контроль в модели жесткости окружающей среды
10.4 Резюме
Чэнь Ган, доктор технических наук, доцент Школы автоматизации Пекинского университета почты и телекоммуникаций. В настоящее время он является заместителем директора Ключевой лаборатории технологии космических роботов Министерства образования и заместителем директора Учебно-исследовательского центра механики и электротехники Школы автоматизации.Он долгое время занимался исследованиями в области планирования и управления космическими роботизированными руками и в основном отвечает за ключевые технические исследования по планированию и управлению космическими роботизированными руками для крупных специальных проектов, таких как роботизированный манипулятор космической станции моей страны и роботизированный манипулятор «Чанъэ-5».В последние годы он руководил более чем 30 проектами, включая Национальный фонд естественных наук Китая, проект Фонда докторских программ Министерства образования, предварительные исследовательские проекты пилотируемых космических полетов и проекты по заказу аэрокосмического института.Он опубликовал более 60 статей в качестве первого автора или автора-корреспондента в важных отечественных и зарубежных журналах и на научных конференциях, в том числе более 20 статей, индексируемых SCI; он выиграл более 20 национальных патентов на изобретения; он выиграл 1 первый приз Китайской премии в области науки и технологий в области машиностроения.
Динамика кинематики космического робота; планирование траектории космического робота; управление космическим роботом