Адамс/автомобильный автомобильный шасси динамика виртуальная разработка ванга Янвей.


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара




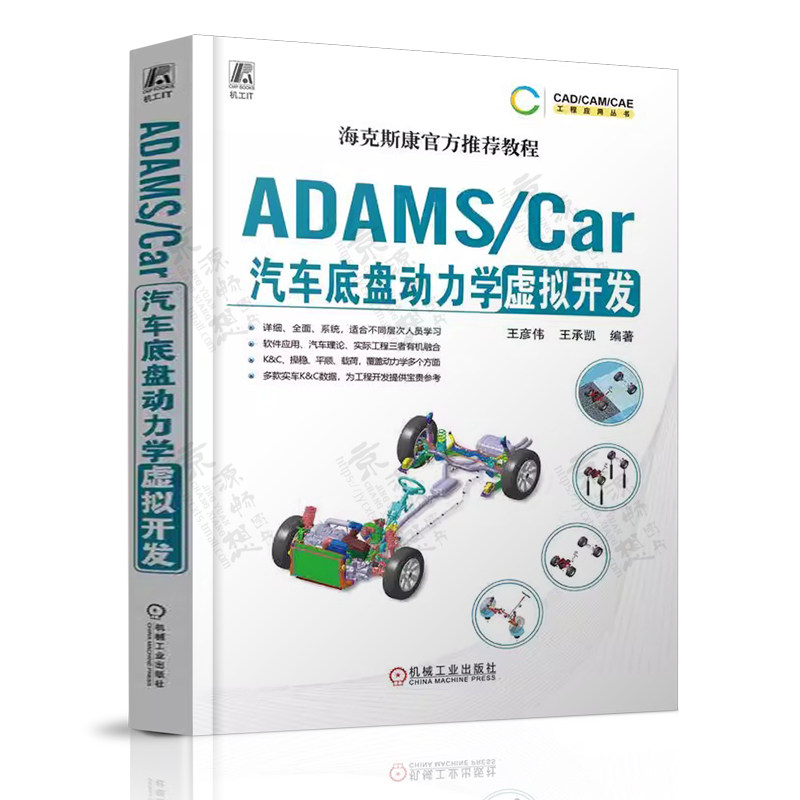

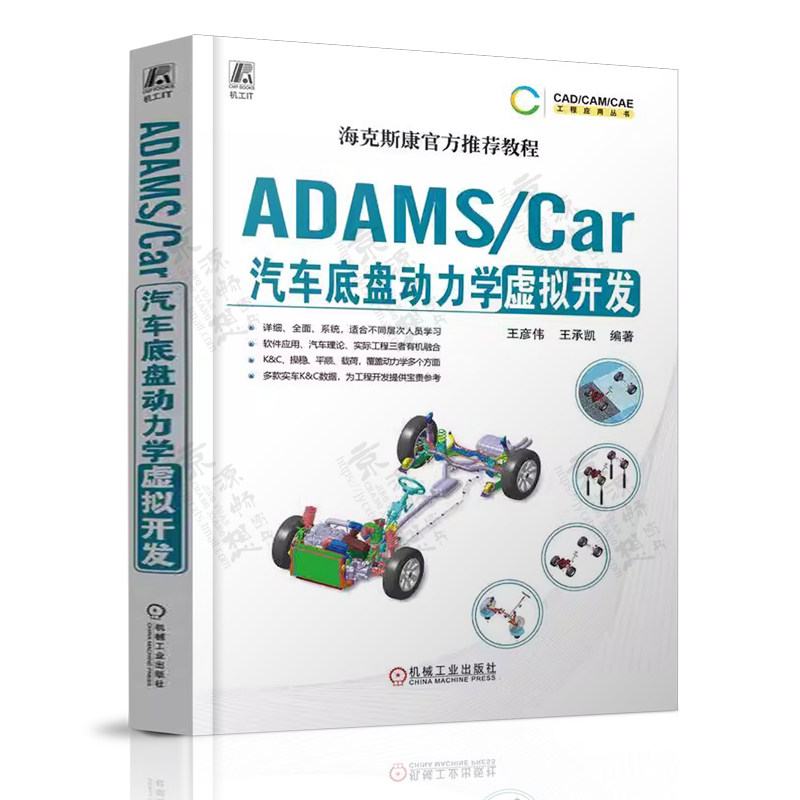
«Виртуальная разработка Adams/Car Auto Chassic Virtual Development» основана на более чем десятилетнем опыте работы редактора.&C. Применение в разработке стабильности, плавности, нагрузки) развития в транспортном средстве.В книге есть 14 главы, разделенные на 5 частей: Глава 1 ~ 4, базовые программные приложения; динамические модели настройки ginseng, k&C анализ моделирования, настоящий автомобиль k&C Индикатор интерпретация и применение;
«Adams/Car Auto Chassic Dynamics Virtual Development» имеет сильную иерархическую и системность.
«Adams/Car Auto Chassic Dynamics Virtual Development» содержит видео объяснения, которое можно прямо сканировать для просмотра.Модели и другая информация могут быть отсканированы для получения QR -кода.
Каталог
Глава 1 Обзор программного обеспечения Adams
1.1 Введение программного обеспечения Adams
1.1.1 Композиция модуля Adams
1.1.2 Введение Adams/Car Module
1.2 Установка и конфигурация программного обеспечения Adams
1.2.1 Основные требования к конфигурации для компьютера
1.2.2 Меры предосторожности по установке программного обеспечения
1.2.3“эксперт”Настройки режима
1.2.4 Настройки рабочего каталога по умолчанию
1.3 Adams/Car Software Learning
1.3.1 Основной метод обучения
1.3.2 Справочник по обучению теории динамики шассической динамики
Глава 2 Адамс/Базовая операция автомобиля
2.1 Система структуры данных Adams/CAR
2.1.1 Файл свойств
2.1.2 Шаблон (шаблон)
2.1.3 Подсистема (подсистема)
2.1.4 Сборка (сборка)
2.2 База данных Adams/Car
2.2.1 Собственная база данных Adams/Car
2.2.2 Управление базами данных
2.3 Введение интерфейса и базовая работа
2.3.1 Шаблон Строитель
2.3.2 Стандартный интерфейс
Глава 3 Основы моделирования Адамса/автомобиля
3.1 Инфраструктура файла шаблонов
3.1.1 Пример файла шаблона подвески
3.1.2 Структура топологии шаблона
3.2 Элементы моделирования шаблонов
3.2.1 Основные элементы
3.2.2 Расположение и направление
3.2.3 Части (часть)
3.2.4 Геометрия (геометрия)
3.2.5 ограничения (вложение)
3.2.6 Эластичный элемент (сила)
3.2.7 Трение и крутящий момент трения
3.2.8 Колесо (колесо)
3.2.9 Gear (Gear)
3.2.10 Anti -Roll Bar
3.2.11 Мотивация (привод)
3.2.12 Общий элемент данных
3.2.13 Переменная параметр
3.2.14 Параметры подвески
3.2.15 Запрос (запрос)
3.2.16 Шаблон сдвига (шаблон сдвига)
3.2.17 Элемент данных
3.2.18 Системный элемент (системный элемент)
3.3 Правила именования для элементов моделирования шаблонов
3.4 Коммуникатор
3.4.1 Атрибуты устройства связи
3.4.2 Работа коммуникатора
3.4.3 Интерпретация устройства связи на стенде подвески.
Глава 4 Adams/PostProcessor Basic Application
4.1 Введение в модуль Adams/Postprocessor
4.1.1 Использование модуля Adams/Postprocessor
4.1.2 Adams/PostProcessor Module Start and Exit
4.1.3 Адамс/Постпроцессорный интерфейс
4.2 Применение анимации симуляции
4.3 Обработка и вывод результатов анализа моделирования
Глава 5 Общая структура подвески и динамическое моделирование
5.1 жесткая точка шассической динамики
5.1.1 Концепция динамики жесткой точки шасси
5.1.2 Принципы извлечения принципов
5.1.3 Принцип именования жесткой точки динамики шасси
5.2 Структурный тип и динамический процесс построения модели общей передней подвески
5.2.1 Передняя подвеска McPherson
5.2.2 Двойная горизонтальная передняя подвеска руки
5.2.3 Multi -Link Front подвеска
5.3 Процесс конструкции структурного типа и динамического конструкции модели общей задней подвески
5.3.1 Tire Beam и полузависимая подвеска
5.3.2 Multi -Link Independent Survension
5.3.3 Multi -Link независимая подвеска
Глава 6 Структура, роль и динамическое моделирование устройства стабилизационного стержня
6.1 Структура и роль стабилизирующего устройства стержня
6.1.1 Структура устройства стабилизационного стержня
6.1.2 Роль устройства стабилизационного стержня
6.2 Тяжелая точка устройства стабилизационного стержня
6.2.1 Принцип извлечения жесткой точки устройства стабилизации стержня
6.2.2
6.3 Динамическая модель устройства стабилизационного стержня
6.3.1 Метод много -сегмента
6.3.2 Гибкий метод тела (MNF)
6.4 Метод регулировки жесткости наклона наклона подвески
Глава 7 Структура системы рулевого управления EPS и динамическая модель
7.1. Тип, структура и принцип работы системы рулевого управления EPS
7.1.1 Тип и структура рулевого управления EPS
7.1.2 Принцип работы системы рулевого управления EPS
7.2 Программное обеспечение поставляется с обсуждением шаблона рулевого управления
7.2.1 Программное обеспечение поставляется с шаблоном рулевого управления
7.2.2 Основная композиция шаблона рулевого управления
7.3 Базовое моделирование системы рулевого управления EPS
7.3.1 Извлечение и именование системы рулевого управления.
7.3.2 Основная модель рулевой системы
7.4 Реализация и проверка функции управления рулевым управлением EPS
7.4.1. Создание и реализация модели справки
7.4.2 Проверка функции помощи
Глава 8 Динамическая модель подвески мохон
8.1 Основной процесс настройки динамической модели подвески
8.2 Тестовая стола подвески на основе параметров транспортного средства
8.3 Тон подсистемы
8.3.1 Общая система скорее
8.3.2 Стабилизирующий тон стержней подсистемы женьшень
8.3.3 Подсистема рулевого управления
8.3.4 Настройка подсистемы подвески
Глава 9 Основной анализ знаний и моделирования динамики подвески
9.1 Фонд динамики подвески
9.1.1 K&C Основная концепция
9.1.2 K&C Основное исследование контент
9.1.3 Параметры позиционирования колеса
9.1.4 Характеристики вертикального движения
9.1.5 Характеристики движения бокового и рулона
9.1.6 Вертикальные характеристики упражнений
9.1.7 Характеристики движения рулевого управления
9.1.8 C Особенности
9.2 Динамическое диалоговое окно «Анализ динамического моделирования подвески»
9.2.1 Статический анализ подвески
9.2.2 Динамический анализ подвески
9.2.3 Создание нагрузки нагрузки
9.3 Приостановка k&C Комплексный анализ моделирования
9.3.1 Вертиатическая связанная с
9.3.2 Смоделирование рулона
9.3.3 Геометрия рулевого управления моделированием
9.3.4 Продольное соблюдение силы
9.3.5 боковое соблюдение силы
9.3.6 Совместное соответствие крутящего момента
9.4 Адамс/Информационная подвеска
Глава 10 настоящие автомобили k&C Интерпретация индикатора и применение
10.1 K&C тестовое оборудование и процесс испытаний
10.1.1 МТС ТЕСТ ТАБЛИЦА
10.1.2 Тестовая таблица ABD
10,1,3 МТ -тестовая таблица сравнивается с испытательной скамейкой ABD
10.2 Проверка рабочих условий и конфигурация тестирования
10.3 K&C отчет о интерпретации основных мер предосторожности
10.4 Ключ К.&C Интерпретация индикатора и применение
10.4.1 Ключевые показатели условий вертикального избиения работ
10.4.2.
10.4.3 Ключевые индикаторы для управления условиями труда
10.4.4 Ключевые показатели условий труда загрузки вертикальной силы
10.4.5 Загрузка ключевых индикаторов загрузки боковых сил
10.4.6. Индикаторы ключа загрузки клавиша ключа
Глава 11 Динамическая модель транспортного средства
11.1 Основная композиция динамической модели транспортного средства
11.1.1 шаблон колеса и подсистема
11.1.2 Шаблон тела и подсистема
11.1.3 Шаблон мощности и подсистема
11.1.4 Шаблон торможения и подсистема
11.2 Модель динамики шин
11.3.
11.3.1.
11.3.2 Тестовая платформа для стабильности бокового переворачивания mdi_tilt_table_testrig
11.3.3 Платформа тестирования с четырьмя колоннами ARIDE_FOUR_POST_TESTRIG
11.3.4 Особенности подвески тест -пирс spmm_testrig
11.4 Динамическая модель транспортного средства Moch
11.4.1 Строительство модели динамики транспортных средств
11.4.2 Тон модели динамики транспортного средства
