


8 (905) 200-03-37 Владивосток
с 09:00 до 19:00
CHN - 1.14 руб. Сайт - 21.13 руб.

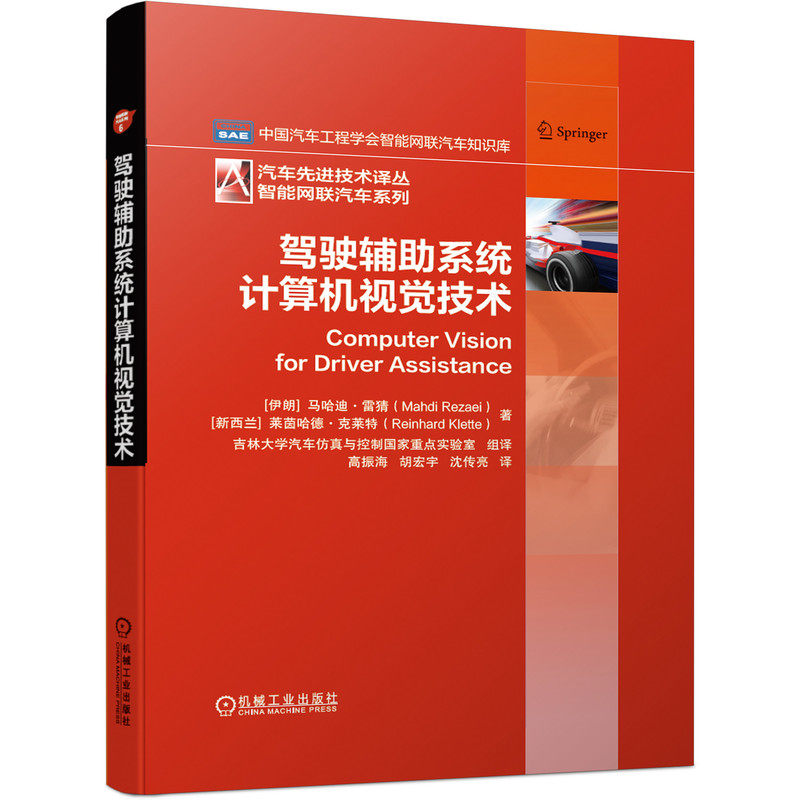
Система помощи водителю компьютерное зрение технологии (Fine)/Интеллектуальная серия CAR CAR/Автомобильная серия переводов технологий.

Цена: 1 192руб.    (¥56.39)
Артикул: 684137141125

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.

Этот товар на Таобао Описание товара
Продавец:四川画报社图书专营店
Адрес:Сычуань
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца
¥ 43.7 38.23808руб.
¥61.31 296руб.
¥30.8651руб.
¥ 22.41 21.39452руб.

Система помощи при вождении Технология компьютерного зрения (Fine)/Intelligent Connected Vehicle Series/Automotive Advanced

сделать  К:(Иран) Махатхир·Lei gue // (Новая Зеландия) Рейинхад·Написано Клитом Гао Чжэньхаем // Ху Хунъюй // Перевод Шэнь Чуаньлян
решительный  цена:99
Издательское агентство:Машиностроительная промышленность Пресса
Дата публикации:01 августа 2020 г.
страница  число:190
установить  рамка:Твердая обложка
ISBN:9787111654568
Каталог
●Предисловие
Глава 1. Системы помощи водителю на основе машинного зрения
1.1 Системы помощи водителю для автономного вождения
1.2 Датчик
1.3 Система помощи водителю на основе визуального контроля
1.4 Функции безопасности и комфорта
1.5 Пример VB-DAS
1.6 Последние события
1.7 Область применения этой книги
Глава 2. Понимание среды драйверов
2.1 Водитель и окружающая среда
2.2 Мониторинг водителя
2.3 Базовый экологический мониторинг
2.4 Восприятие окружающей среды на среднем уровне
Глава 3. Основы компьютерного зрения
3.1 Графические символы
3.2 Интегральное изображение
3.3 Преобразование RGB в HSV
3.4 Обнаружение прямой линии с помощью преобразования Хафа
3.5 Камера
3.6 Стереовидение и оптимизация энергопотребления
3.7 Стерео согласование
Глава 4. Обнаружение, классификация и отслеживание целей
4.1 Обнаружение и классификация целей
4.2 Технология контролируемой классификации
4.2.1 Машина опорных векторов
4.2.2 Гистограмма направленного градиента
4.2.3 Характеристики Хаара
4.3 Технология неконтролируемой классификации
4.3.1 Кластеризация k-средних
4.3.2 Модель гауссовой смеси
4.4 Отслеживание цели
4.4.1 Средний сдвиг
4.4.2 Непрерывный адаптивный сдвиг среднего значения
4.4.3 Трекер Канада-Лукас-Томази (KLT)
4.4.4 Фильтрация Калмана
Глава 5. Обнаружение усталости водителя
5.1 Введение
5.2 Этап обучения: набор данных
5.3 Добавить параметры
5.4 Этап применения: краткая идея
5.5 Адаптивный классификатор
5.5.1 Проблемы в сложных условиях освещения
5.5.2 Средняя интенсивность перемешивания
5.5.3 Адаптация параметров
5.6 Минимизация отслеживания и поиска
5.6.1 Рекомендации по отслеживанию
5.6.2 Моделирование и реализация фильтра
5.7 Подавление шума с сохранением фазы
5.8 Глобальные возможности Хаара
5.8.1 Глобальные и локальные функции
5.8.2 Динамические глобальные функции Хаара
5.9 Использование локальных и глобальных функций для улучшения каскадов
5.10 Результаты испытаний
5.11 Резюме
Глава 6. Обнаружение отвлечения внимания водителя
6.1 Введение
6.2 Модель асимметричного внешнего вида
6.2.1 Реализация модели
6.2.2 Асимметричный ААМ
6.3 Оценка положения головы и взгляда водителя
6.3.1 Оптимизированное моделирование позы из 2D в 3D
6.3.2 Согласование граней посредством преобразования Ферма
6.4 Результаты испытаний
6.4.1 Оценка отношения
6.4.2 Обнаружение зевания и распознавание кивания головы
6.5 Резюме
Глава 7 Обнаружение транспортных средств и оценка расстояния
7.1 Введение
7.2 Обзор метода
7.3 Адаптивный глобальный классификатор Хаара
7.4 Линейные и угловые элементы
7.4.1 Горизонтальный край 1327.4.2 Обнаружение характерной точки
7.5 Обнаружение по задним фонарям
7.5.1 Технические характеристики задних фонарей: обсуждение
7.5.2 Хроматографический анализ
7.5.3 Сегментация задних фонарей
7.5.4 Сопряжение задних фонарей на основе соответствия шаблону
7.5.5 Сопряжение задних фонарей на основе обнаружения виртуальной симметрии
7.6 Объединение данных и информация о времени
7.7 Оценка расстояния до автомобиля
7.8 Результаты испытаний
7.8.1 Оценка расстояния
7.8.2 Оценка детекторов транспортных средств
7.9 Резюме
Глава 8. Нечеткое слияние во избежание столкновений
8.1 Введение
8.2 Состав системы
8.3. Нечеткие машины и функции принадлежности
8.4 Нечеткий вывод и термоядерный двигатель
8.4.1 Неявные правила
8.4.2 Правила агрегирования
8.5 Дефаззификация
8.6 Результаты испытаний
8.7 Резюме
Рекомендации
Содержание пунктирное

Введение в контент

В этой книге рассматриваются исследования последних десятилетий в смежных областях и предпочтительные в настоящее время технологии. Для монокулярных камер были предложены различные алгоритмы и технологии компьютерного зрения. Эта книга включает в себя три аспекта. Первый аспект заключается в том, чтобы внедрить определение статуса водителя, включая классификацию, обнаружение и отслеживание черт лица водителя, таких как состояние глаз, положение головы, зевание и кивок и т. д.;второй аспект заключается в представлении алгоритма распознавания транспортных средств и алгоритма оценки расстояния, а затем доработке обнаружения дороги и дорожных опасностей;Третий аспект заключается в анализе внимания водителя (данные в автомобиле) и состояния дорожной опасности (данные за пределами автомобиля) в режиме реального времени. В этой книге объединены два вида данных для прогнозирования общего коэффициента риска в текущей среде вождения, чтобы избежать и снизить риск столкновения транспортных средств, а также помочь невнимательным водителям своевременно и эффективно выполнить действия по уклонению.В нескольких дискуссиях эта книга представляет и анализирует экспериментальные данные из реальных условий на основе отраслевых стандартов.Эта книга предназначена для исследователей и разработчиков систем автономного вождения и оптимальных систем помощи при вождении, а также для справочного чтения преподавателями и студентами, специализирующимися в области автомобилестроения.