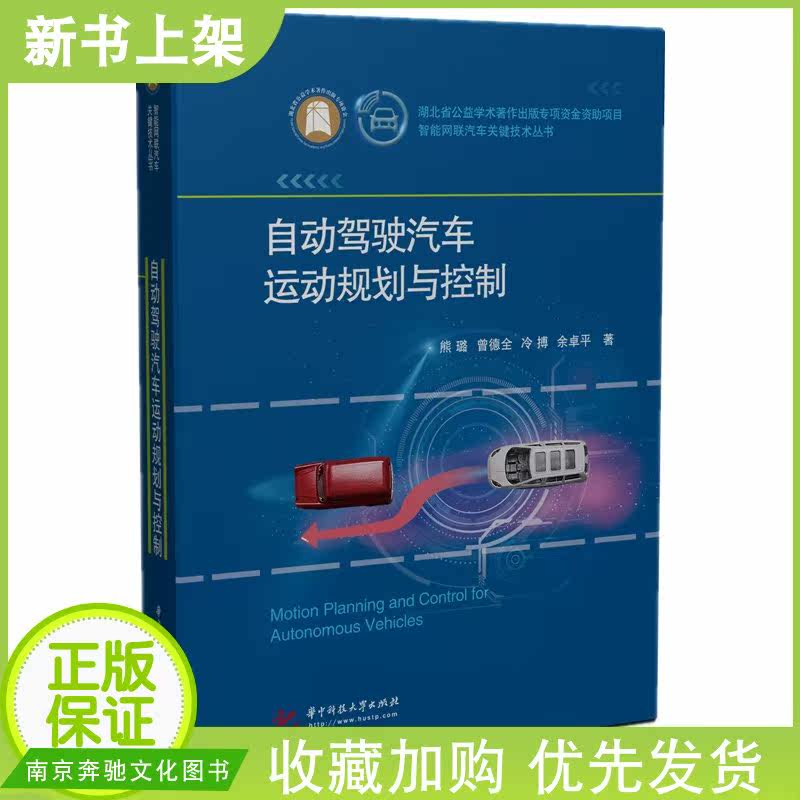
[Новые книги на полках] Планирование и контроль автономного движения автомобилей Xiong Lu, Zeng Dequan, Cold Fights, Yu Zhuoping 9787568079211 Интеллектуальная серия технологий CAR CONTED CAR Университет науки и технологии Университет науки и техники


Цена: 2 137руб. (¥101.1)
Артикул: 679532427149
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товараПродавец:南京宾士文化图书专营店
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца


¥ 65 501 057руб.
¥ 209.6 158.43 347руб.
¥741 564руб.
¥121.62 570руб.


Nanjing Mercedes -Benz Cultural Book Store |

краткое введение:
Эта книга всесторонне вводит алгоритм планирования движения и управления автономными автомобилями. Ввиду внутренних и иностранных исследований, направленных на планирование движения в городских структурированных дорожных сценариях, многоцелевой алгоритм планирования движения, ориентированный на типичные поведения вождения, а также алгоритм управления движением, охватывающий традиционные и экстремальные условия труда, а также контроль над транспортными средствами и контроль при действите.Книга вводит принципы алгоритма, процессы проектирования и экспериментальные эффекты проверки подробно и прикрепляет основной код алгоритма для ссылки на читателей.Эта книга имеет в общей сложности 6 глав.Глава 1 - это введение.Главы 2-4 вводят методы планирования движения автономных транспортных средств, а главы 5-6 представляют методы управления движением автономных транспортных средств.Среди них глава 2 является основным методом планирования траекторий, основанного на типичном поведении вождения, глава 3 является методом перепланирования для удовлетворения полноты алгоритма, глава 4 является методом оптимизации траектории для комплексных многообъяснительных потребностей, глава 5 является боковым методом контроля движения, основанный на условно-интегральном алгоритме, а глава 6 является алгоритмом контроля над движением.Я надеюсь, что публикация этой книги не только предоставит справочник, который сочетает в себе теорию и практику для большинства профессиональных и технических сотрудников и аспирантов, участвующих в области автономных автомобилей вождения, но также закладывает определенную основу для других читателей, чтобы узнать о планировании движения и знании управления движением автономных автомобилей вождения.
Оглавление:
Глава 1 Введение/1
1.1 Текущий статус внутренних и иностранных исследований/2
1.1.1 Планирование движения/2
1.1.2 управление движением/11
1.2 Содержание книги/20
Ссылки этой главы/23
Глава 2 Быстрое планирование основных треков на основе типичного поведения вождения/31
2.1 Модель автомобильной кинематики/32
2.1.1 Дифференциальные плоские свойства/32
2.1.2 Ackerman Delive Model/32
2.2 Планирование быстрого пути на основе типичного поведения вождения/33
2.2.1 Генератор плавного пути с контролируемой кривизны/34
2.2.2 Планирование изменения пути/36
2.2.3 Планирование пути поворота/38
2.2.4 Планирование пути включения/40
2.2.5 Улучшения по очереди и планированию пути/42
2.3 Стратегия планирования скорости для сегментирования Кривизной кривизны экстремальное значение/47
2.4 Сводка этой главы/52
Ссылки этой главы/53
Глава 3 Метод повторного планирования, который удовлетворяет полноте алгоритма/55
3.1 Введение в алгоритм планирования RRT/55
3.2 Быстрый алгоритм RRT, ориентированный на типичное поведение вождения/57
3.2.1 Изменение переулок переулок/59
3.2.2 Поверните тяжелое планирование/60
3.2.3 Перевернуть и повторно планировать/62
3.2.4 Стратегия постобработки/65
3.3 Проверка моделирования/66
3.3.1 Планирование изменения полосы движения/66
3.3.2 Поворот планирование/69
3.3.3 Планирование поворота/73
3.4 Резюме этой главы/76
Ссылки этой главы/76
Автономное управление автомобилями Планирование движения и каталог контроля Глава 4 Комплексный метод оптимизации траектории траектории/78
4.1 Извлечение лучших индикаторов/78
4.1.1 Статические показатели оценки/79
4.1.2 Динамические показатели оценки/80
4.2 Строительство предпочтительной системы/82
4.2.1 Уточните проблему/82
4.2.2 Создание матрицы суждения/83
4.2.3 Иерархическая одиночная сортировка/84
4.2.4 Общая сортировка/88
4.3 Экспериментальная проверка/90
4.3.1 Проверка моделирования сустава/90
4.3.2 Фактическое тест на транспортное средство/109
4.4 Резюме этой главы/116
Ссылки на эту главу/116
Глава 5 Случайное управление движением на основе условного интегрального алгоритма/118
5.1 Модель бокового движения транспортного средства/119
5.1.1 Система координат/119
5.1.2 Кинематическая модель отслеживания треков/120
5.1.3 Модель боковой динамики транспортного средства/124
5.1.4 Динамическая модель управляемой проволоки системы рулевого управления/126
5.2 Слоистая структура управления алгоритмом управления боковым движением/128
5.3 Конструкция кинематического алгоритма управления/129
5.3.1 Конструкция закона управления/130
5.3.2 Анализ стабильности/131
5.3.3 Выбор позиции точки отслеживания/136
5.3.4 Выбор параметров проектирования/137
5.4 Дизайн алгоритма динамического управления рысканием/139
5.4.1 Оценка жесткости уникальной боковой жесткости/140
5.4.2 Конструкция закона управления/141
5.4.3 Анализ стабильности/142
5.4.4 Оптимизация алгоритма/145
5.4.5 Анализ стабильности системы/146
5.5 Конструкция алгоритма управления углом рулевого управления конструкции управляемой проволочной системы/155
5.5.1 Анализ нелинейных характеристик шин назад положительный крутящий момент/156
5.5.2. Конструкция закона управления углом рулевого управления/159
5.5.3 Анализ стабильности взаимодействия с учетом управления боковым боковым движением системы рулевого управления/161
5.6 Анализ эффективности алгоритма управления боковым движением/164
5.6.1 Моделирование анализа бокового движения устойчивого ответа/164
5.6.2 Моделирование анализа переходного отклика в боковом движении/168
5.7 Сводка этой главы/175
Ссылки этой главы/176
Глава 6 Дизайн алгоритма управления продольным движением/178
6.1 Стратегия ограничения сил шин/179
6.1.1 Расчет вертикальной нагрузки/179
6.1.2 Требования к боковой силе шины в рамках системы координат транспортного средства/183
6.1.3 Ограничение продольной силы шин в рамках системы координат шин/185
6.1.4 Ограничение крутящего момента на колесах/185
6.2 Конструкция алгоритма управления скоростью продольного транспортного средства с учетом требований продольного ускорения/186
6.2.1 Проектирование закона о контроле скорости продольного транспортного средства/187
6.2.2 Проектирование закона о контроле продольного ускорения/194
6.2.3 Проектирование закона о контроле скорости продольного транспортного средства с учетом спроса на продольное ускорение/195
6.3 Анализ эффективности алгоритма управления продольным движением/200
6.4 Фактический тест транспортного средства для управления движением/204
6.4.1 Введение в тестовую систему/204
6.4.2.
6.4.3 Тест на контроль скорости продольного транспортного средства/209
6.4.4 Устойчивый
6.4.5 Аварийное препятствие избегайте теста/216
6.5 Сводка этой главы/222
Ссылки на эту главу/222
QR -код Описание/224
Выбор редактора:
Разработка автомобилей вступает в эпоху интеллектуальных сетей. Интеллектуальное вождение является продуктом интегрированной разработки новых поколений информационных технологий и транспортной индустрии, а также является важной областью, которая отражает достижения нового раунда глобальных научных и технологических инноваций и промышленных трансформаций. Эта книга систематически вводит современные технологии интеллектуального вождения, представленную независимыми технологиями принятия решений и планирования интеллектуальных автомобилей и независимых научных и технологических инновационных достижений интеллектуального вождения в Кита Индустрия в глобальном.
об авторе:
Сюн Лу, вице -декан школы автомобиля в Университете Тонгджи, профессоре и докторантуре.Исполнительный директор Института интеллектуальных транспортных средств, основными направлениями исследований которых являются динамика и контроль автомобильной системы, новая технология интеграции энергетических транспортных средств, председательствовали и участвовали во многих национальных и провинциальных и министерских проектах, включая проект «Национальный программу исследований и разработок», «Национальный проект по естественным наукам», опубликовал более 100 работ и участвовал в 2 английских работах.
