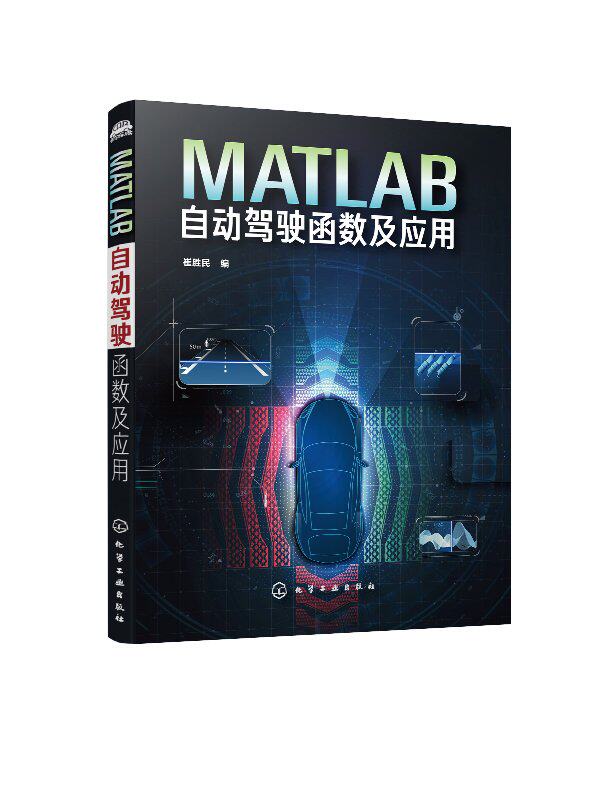
Подлинная точка Matlab Автономная функция вождения и применение 1 Химическая промышленность пресса Cui Shengmin отредактировано




Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара



| MATLAB Автономный вождение и применение | ||
 | I S B N | 9787122373236 |
| Измененная цена | <="" span="">78.00 | |
| Издательское агентство | 1 Химическая промышленная пресса | |
| автор | Cui Shengmin, редактор | |
| Время | Сентябрь 2020 года | |
| Версия | Первое издание | |
| Начинать | ||
| Рамка | ||
| Количество страниц | 0 | |
| Число слов | 314000 | |
| Вес / грамм) | 410 | |

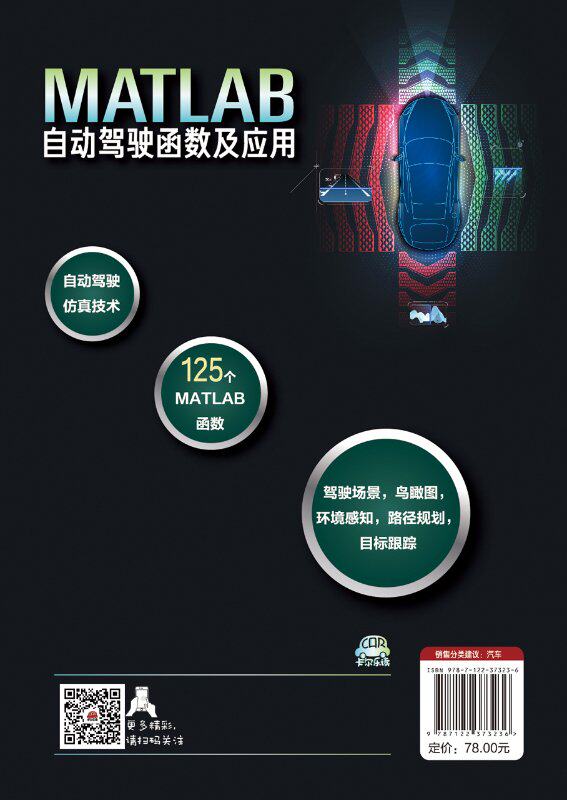
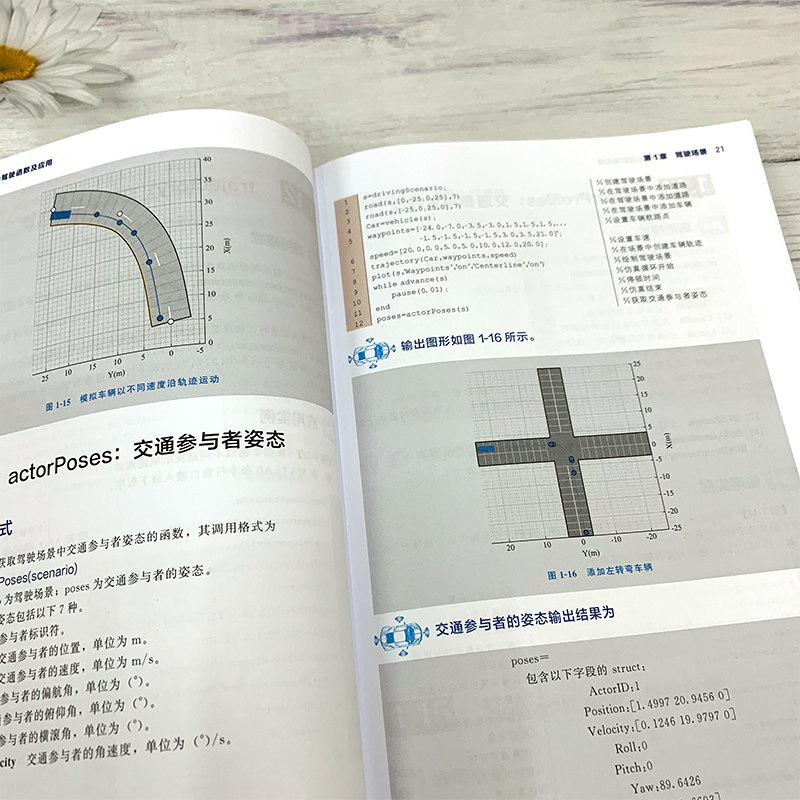
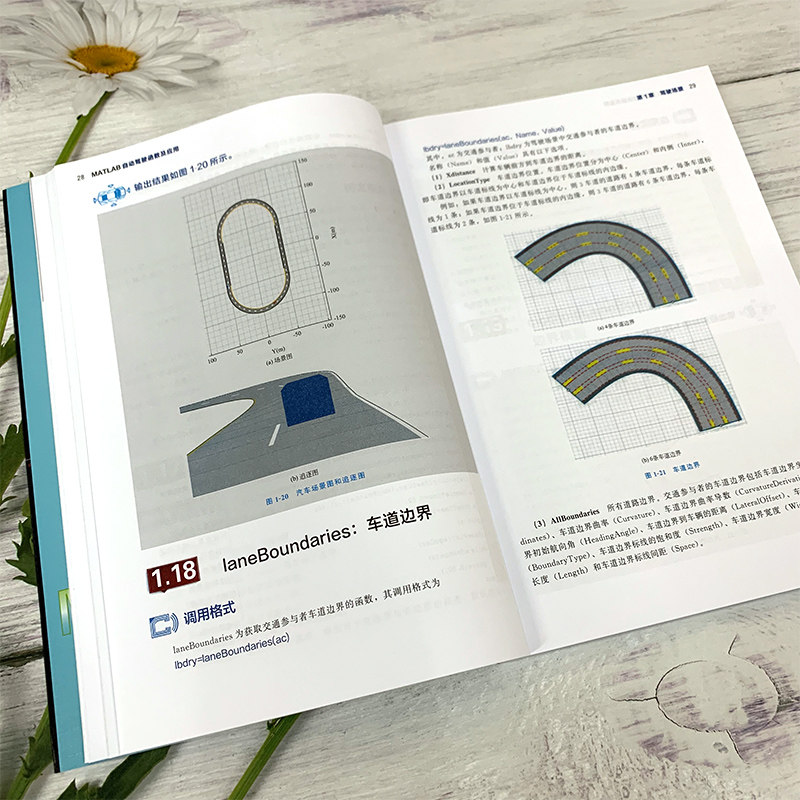
«MATLAB Автономный вождение и приложения» подробно рассказывает о функциях и приложениях MATLAB для автомобильного автономного моделирования вождения, охватывая в общей сложности 125 функций, включая сценарии вождения, представление птичьего глаза, восприятие окружающей среды, планирование пути и отслеживание целей. Каждая функция приводит пример приложения.Примеры, участвующие в книге, предоставляют оригинальную программу и комментируют программу, чтобы облегчить читателям быстро понять и овладеть ее.Эта книга богата содержанием, картинками и текстами, простыми для понимания и имеет сильную практичность. Он может использоваться в качестве справочника для технического и технического персонала, занимающегося разработкой автономного вождения и интеллектуальных транспортных средств, а также студентов и аспирантов в связанных специалистах, а также может быть прочитана и изучена энтузиастами приложений Matlab.
Глава 1 Сцена вождения/ 1
1.1 Drivingscenario: создать сцену вождения 2
1.2 Сюжет: Нарисуйте сцену вождения 3 3
1.3 Дорога: Добавьте дорогу 4
1.4 Roadnetwork: добавить дорожную сеть 5
1,5 дороги: дорожная граница 6
1.6 LaneMarking: маркер полосы 8
1,7 LaneMarkingvertices: полоса маркировки 1; Cy = cy point 10
1,8 Lanetype: Lane Type 12
1.9 Lanepc: Specification 13 Lane 13
1.10 Автомобиль: добавьте автомобиль 14
1.11 Актер: добавить участников дорожного движения 17
1.12 Траектория: треки участников дорожного движения 19
1.13 АКТОРПОСЫ: Жест участников дорожного движения 20
1.14 ActorProfiles: Участники трафика показывают 22
1.15 Currentlane: Current Lane 23
1.16 Запись: запись статуса участника трафика 25
1.17 chaseplot: нарисуйте погоню Рисунок 26
1,18 лейнбоньеры: низкая граница 28
1.19 ColdoidlaneBoundry: Пограничная линейка задних линий модель 31
1.20 ComputeBoundaryModel: Рассчитайте граничную точку полосы 33
1.21 Целевые покрытия: Целевая осанка 34
1.22 TargetOutlines: Target Contour 35
1,23 Обновления: сцена сцены синхронизации 37
1.24 Radadardetectingeringer: Радар детектор 38
1.25 VisionDeteteEnerator: визуальный детектор 41
Глава 2 Апелляции птицы/ 45
2.1 Birdseyeplot: Создайте вид с птичьего глаза. Рисунок 46
2.2 CoverageareAplotter: ящик для покрытия 47
2.3 ПЛИНЯ КОВЕРЕГА: Нарисуйте область покрытия 48
2.4 DescectionPlotter: обнаружение ящика 49
2,5 Переветривание: Нарисуйте обнаружение цели 50
2.6 LaneboundryPlotter: Пограничный ящик для полосы движения 52
2.7.
2.8 LanemarkingPlotter: Ladies Label Line Line 54
2.9 Установочная линия: Нарисуйте линию маркера 56.
2.10 Pathplotter: Path Brawing Instrument 58
2.11 Участок: Prill Path 59
2.12 TrackPlotter: ящик трека 61
2.13 ПЛАТТРАК: ДРАВИТЬ ТРАКТОРИЯ 62
2.14.
2.15 Plotoutline: Draw Dupline 65
2.16 FindPlotter: Найдите ящик 66
2.17 ClearPlotterData: очистки данных о чертере 68
2.18 ClearData: очистить конкретные данные ящика 69
Глава 3 Экологическое восприятие/ 71
3.1 Monocamera: настроить одно -эй -камеру 72
3.2 ImageToveHicle: координаты изображения преобразованы в координаты транспортных средств 73
3.3.
3.4 ОЦЕНКА ДОКАМЕМОКАМЕРАПАРАМЕРЫ: Внешние параметры одной камеры 75
3.5 Birdseyeview: используйте обратно преобразование, чтобы создать птицу -eye View Object 77
3.6 Transformimage: преобразуйте изображение в вид с птичьего глаза 78
3.7 Imagetovehicle: конвертированные координаты изображений с обращенными птицами в координатах транспортных средств 79
3.8.
3.9 SegmentLaneMarkeridge: обнаружить переулок на сером изображении 82
3.10 ParabolaneBoundry: пангал боковой переулок Модель 83
3.11 Findparaboliclaneboundaries: используйте параболическую модель, чтобы найти границу полосы движения 84
3.12 INSERTLANEBOUNDARY: вставьте границу полосы движения на изображение 86
3.13 CubiclaneBoundaryModel: Три квадратная полоса границы. Модель 87
3.14 FindCubiclaneBoundaries: в поисках границы полосы движения 88 с трехквадратичной моделью
3.15 ComputeBoundaryModel: поиск координат границ полосы движения 90
3.16 EvaluateLaneBoundaries: Оценка модели границы полосы движения 91
3.17 efficeedetectoracf: ACF Detector 92
3.18 Обнаружение: обнаружение цели ACF 93
3.19 CheedeTectorFasterRcnn: RCNN Detector 95
3.20 Peopledectoracf: ACF пешеходный детектор 96
3.21 Vision.Peopledector: Hear -Herage Detection Pedestrian 98
3.22 ConfiguredEctormonocamera: монопольная камера детектор целевой камеры 99
3.23 Trainacfobobjector: обучение целевого детектора ACF 101
3.24 TrainfastrcnnobjectDetector: Train Rcnn Target Detector 103
3.25 TrainfasterCnobjectDetector: поезда быстрее RCNN Detector 105
3.26 Tranyolo v2objectDetector: обучение целевого детектора Yolo V2 106
3.27 objecdetecttraingdata: данные обучения целевого детектора 108
3.28 INSERTMARKER: вставьте теги 109
3.29 PointCloud: Создайте три измерения точечных облаков 110
3.30 PCDENOISE: Удалите трехмерный облачный шум 112
3.31 PCMerge: Merge 3D Cloud 113
3.32 PCNormals: подсчитано, что трехмерная линия метода поверхности облака 114
3.33 PCTransform: Трехмерное преобразование облака 115
3.34 PCREGISTERCPD: CPD -основанная трехмерное распределение облаков 117
3.35 PCRegistericp: ICP на основе трехмерного распределения облаков 118
3.36 PCRegisterNDT: 3D -точечная облако распределение на основе NDT 120
3.37 PCSEGDIST: Dianyun Division на основе евклидова
3.38 SegmentLidardata: лазерная радарная сегментация 123
3.39 Sementgroundfromlidardata: подразделение данных лидара наводнения 125
3.40 PCFitPlane: 3D Dianyun Lianhe Fit 126
Глава 4 Планирование пути/ 129
4.1.
4.2.
4.3 CheckFree: тестирование 133
4.4 Проверка: обнаружение площади занятости 134
4.5 GetCosts: получить единицу стоимости 136
4.6 SETCOSTS: установленная стоимость единицы 138
4.7 Инфляция CollisionChecker: обнаружение столкновений 139
4.8 Pathplannerrrrt: RRT* Placon Planner 141
4.9 План: Планирование пути 142
4.10 CheckPathvality: проверьте обоснованность плана пути 144
4.11 Interpolate: вставьте отношение транспортного средства по пути 145
4.12 SmoothPathspline: плавный путь 146
4.13 LateralControllerStanley: горизонтальный контроллер 147
Глава 5 Отслеживание целей/ 149
5.1 MultObjectTracker: Multi -Target Tracker 150
5.2 ObjectDeTech: отчет о одиночном целевом тесте 151
5.3 GetTrackPositions: Получите позицию отслеживания 152
5.4 getTrackvilic: Получите скорость отслеживания 153
5.5 Trackingkf: линейный карман фильтр 155
5.6 Предсказание: прогноз фильтра Calman 156
5.7 Правильно: коррекция фильтра Кальмана 157
5.8 initcvkf: однородный линейный линейный фильтр Kalman 158
5.9 initCakf: ускорение линейного фильтра кармана 159
5.10 Trackingekffffffff: линейное расширение Kalman Filter 160
5.11 initcvekf: oriform -speed lineare endension kalman filter 161
5.12 initcaekf: ускорение линейного расширения карман фильтр 162
5.13 initCtekf: рулевое линейное расширение Карман Фильтр 163
5.14 Trackinguckf: без тропического фильтра 164
5.15 initcvukf: Calman Filter 166
5.16 initcaukf: ускорить фильтр Кальмана 167
5.17 initctukf: поворот к No Trace Carman Filter 168
5.18 Constvel: модель упражнений с равномерной скоростью 169
5.19 Constveljac: ya сопоставимая матрица 170 с однородной скоростью упражнения
5.20 CVMEAS: функция измерения универсальной скорости упражнения 171
5.21 CVMeasJAC: Agel сопоставимая матрица 172 измерения функции однородного движения скорости
5.22 Constacc: ускоряющая модель движения 173
5.23 Constaccjac: ускоренная математическая матрица Everbright 174
5.24 Камеаса: Ускоряющая функция измерения движения 175
5.25 Cameasjac: ускоренная матрица функции измерения двигателя 176
5.26 Constturn: Движение рулевого управления 177
5.27 Constturnjac: Ya Сравнительная матрица рулевого движения 178
5.28 CTMEAS: функция измерения движения рулевого управления 179
5.29 Ctmeasjac: Jacobe Matrix 180 Функции измерения движения рулевого управления
Глава 6 Пример комплексного применения/ 182
6.1 Моделирование маршрута автомобильного вождения 183
6.2 Симуляция сцены вождения 184
6.3 Симуляция столкновения автомобиля 187
6.4 Автоматическое автоматическое моделирование отключено 188
6.5 Обнаружение и отслеживание View -Weeplocking Visual 190
6.6 Обнаружение земли и препятствия на основе лазерного радара 193
Ссылки/ 196
Cui Shengmin, Harbin Industrial Science (Weihai), профессор, в основном направления исследований - это динамика и контроль автомобильной системы, технология и специальные транспортные средства XIN, и т. Д. Он председательствовал в более чем 20 научных исследовательских проектах различных типов, опубликовал более 60 статей, обученные технологии ATMONAL ATMONAL TELCHONTION STRINATICIIL ATMONARTION STRINATICIIL »,« ATMONAL ATMONARTION », и MODRENTION ATMONALE ATMONALINE ATMONARIIIL ATMONARIIIL ATMORAIL», а также технологии «ATMORAUTION ATMONARUATION». «Ключевая технология интеллектуального подключенного транспортного средства системы помощи вождению», «Одна книга« Понимание энергетического транспортного средства »,« Одна книга понимает интеллектуальное подключенное транспортное средство »,« Понимание интеллектуальных примеров моделирования на основе MATLAB »,« Примеры моделирования электроэнергетического автомобиля на основе MATLAB »,« Приложение для моделирования электроэнергии на основе MATLAB »и другие книги.
★ Книга содержит базовую работу автономного моделирования вождения: сцена вождения, взгляд на птичьи глаза, восприятие окружающей среды и планирование пути; Каждый экземпляр существует оригинальные процедуры, каждая оригинальная программа имеет аннотации;
