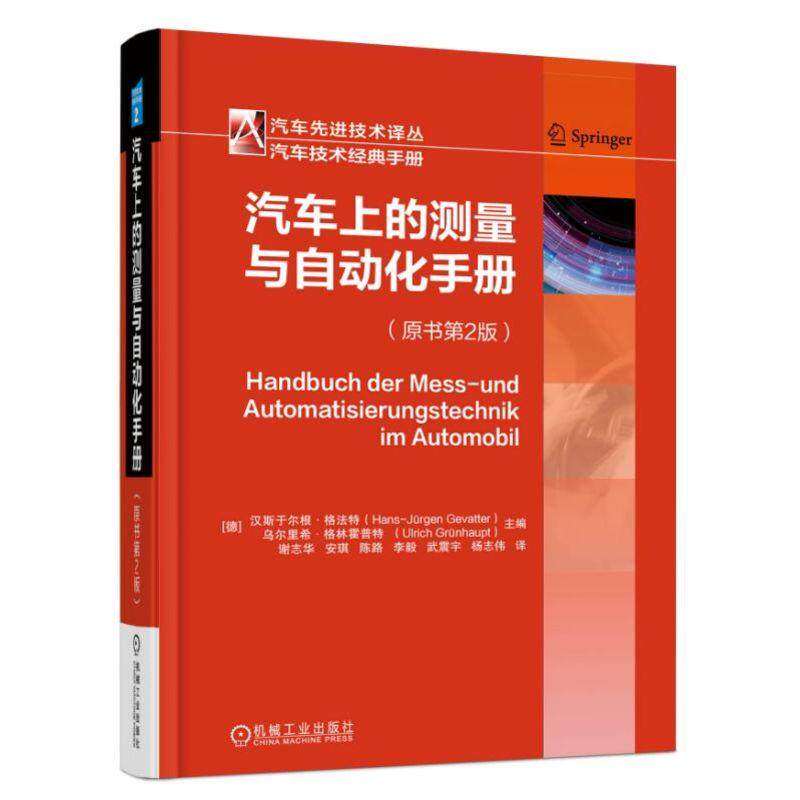
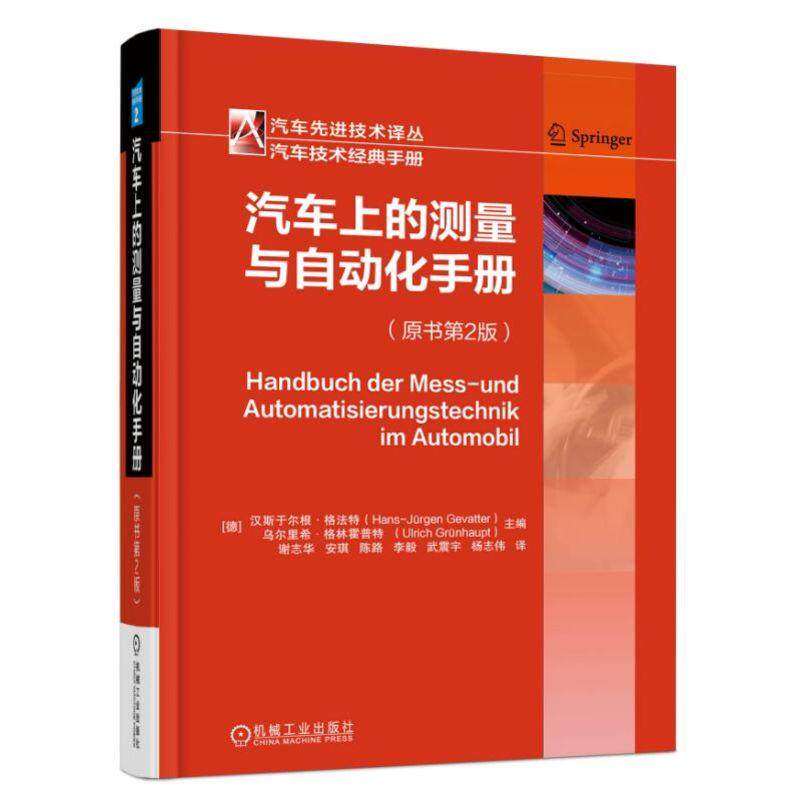
[Подлинное место] Gevatter Grunhaupt HRSG Автомобильная передовая технология перевод технологии


Цена: 5 262руб. (¥249)
Артикул: 631611786185
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товараПродавец:鑫达图书专营店
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца



¥1994 205руб.
¥ 69 44.85948руб.
¥ 49 35740руб.
¥ 79 55.91 182руб.


|   Основная информация о продукте | |
| Название продукта: |   |
| Автор: |  &Миддот; |
| Рыночная цена: | 249.00 |
| Номер ISBN: | 9787111582939 |
| Издание: | 1-1 |
| Дата публикации: | 2018-03 |
| Количество страниц: | 584 |
| Количество слов: | 757 |
| Издательство: |   Machinery Industry Press |
|   каталог | |
| Предисловие Часть концепция определения существительного ГЛАВА 1 люди в автопроизводстве автопроизводителя 3 1.1 Драйвер -Аутомобильная система 3 1.2 Драйвер -Аутомотический интерактивный структура точка 4 1.2.1 Информационное выражение 4 1.2.2 Вспомогательная вспомогательная система 5 1.3 Тенденции развития 6 Ссылки 7 Глава 2 Механическая и электрическая интегрированная 8 2.1 Электромеханическая интеграция на автомобиле 8 2.2 Функциональная интеграция и локальная интеграция 10 2.3 Сложность системы управления 12 2.4 Пример механической и электрической интегрированной системы на автомобиле 13 2.4.1 Шасси и система помощи вождения 14 14 2.4.2 Электромеханическая интегрированная система в системе передачи мощности 15 2.3 Система комфорта и безопасности в салоне 17 Ссылки 18 Глава 3 Регулировка и контроль 19 3.1 ВВЕДЕНИЕ 19 3.2 Регулировка 20 3.2.1 Определение и базовая структура 20 3.2.2 Turninger Design 21 3.2.3 Требования к схеме корректировки 22 3.2.4 Линейная стандартная петля регулировки 22 3.2.5 Линейный регулятор 23 3.2.6 Не -линейный регулятор 25 3.3 Контроль 26 3.3.1 Определение и базовая структура 26 3.3.2 Логическое управление 27 3.3.3 Управление процессом 28 3.3.4 Сравнение контрольного типа 29 Ссылки 30 Глава 4 Вспомогательная энергия 31 4.1 Электрическая вспомогательная энергия 31 4.2 Гидравлическая вспомогательная энергия 32 4.3 Пневматическая вспомогательная энергия 33 Глава 5 Область технологии автоматизации в автомобилях 34 5.1 Система питания 34 5.2 Шасси и помощь вождения 37 5.3 Кабина 40 Глава 6 Условия окружающей среды и место установки 41 6.1 Требования к качеству и серии продуктов 41 6.2 Место установки 41 6.3 Принятие теста 42 Часть B Датчик Глава 1 Мощность и крутящий момент 47 Ссылки 48 Глава 2 Датчик давления 49 Ссылки 53 Глава 3 Смещение, угол и положение 54 Ссылки 58 Глава 4 Скорость 59 Ссылки 61 Глава 5 Ускорение 62 Ссылки 63 Глава 6 Температура 64 Ссылки 66 Глава 7 Газовой датчик 67 Ссылки 70 Глава 8 Датчик вспомогательных материалов 71 Ссылки 72 Глава 9 Навигационная система 73 Глава 10 Оптический датчик 74 Ссылки 77 Глава 11 Император 78 Ссылка 81 Компоненты деталей, используемые для электрической вспомогательной энергии и неэлектрической вспомогательной энергии, обработка сигнала энергии Глава 1 Электрическая вспомогательная энергия 85 1.1 Двойная половая трубка 85 1.2 Металл -оксид полупроводникового поля трубки (MOSFET) 88 1.3 Вычислительный усилитель (OPV) 89 1.4 Оптоэлектроника 91 1.4.1 Оптические основы 91 1.4.2 Пассивный оптический элемент 93 1.4.3 Световой передатчик 97 1.4.4. 1.5 Цифровая схема 98 1.5.1 Базовый 98 1.5.2. 1.5.3 Функция цифровых компонентов 106 1.5.4 Специальная схема (ASIC) 113 1.6 Конвертер модели 115 1.7 Модельный преобразователь 120 1.8 Интегрированная цепная упаковка подключение 123 1.8.1 Задача интегрированной упаковки схемы (AVT) 123 1.8.2 Уровень упаковки AVT 123 1.8.3 Компонентная технология 125 1.8.4 Смешанный контракт и модуль 129 1.8.5 Проектирование надежного AVT (Технология упаковки) 139 1.9 Система автомобильной камеры 146 1.9.1 Visual Car 146 1.9.2 Технические требования к транспортным средствам 147 1.9.3 Вспомогательная вспомогательная система“” 1.9.4 Вспомогательная система вождения“” 1.9.5 Третий -мерный: 3D камера 157 Ссылки 158 Глава 2 НЕ -Электрическая вспомогательная энергия 163 2.1 Гидравлический сигнал и усилитель мощности 163 2.2 Электрический гидрологический преобразователь 164 Ссылки 170 D часть используется для механических приводов Глава 1 Электрический подрядчик 173 1.1 Определение тезиса 173 1.2 Введение 173 1.3 Общее описание электрического привода 175 1.3.1 Основной параметр 175 1.3.2. Вмешательство и условия окружающей среды 175 1.4 Конструкция привода в условиях использования транспортного средства 176 1.4.1 Сопротивление серии 176 1.4.2 напряжение питания транспортного средства 177 1.4.3 Предел мощности электрической системы 177 1.5 Привод 178 1.5.1 Электрический привод 178 1.5.2 Передача 183 1.5.3 Electromagnet 186 1.5.4 Прямое вождение в Кресте 187 1.6 ДРЕЙНЕЙ И РАЗВИТИЙ ЭЛЕКТРОННОЕ ОБОРУДОВАНИЕ 189 1.6.1 Структура функции 189 1.6.2 Power Part 190 1.6.3 Обработка и управление сигналом 192 Ссылки 194 Глава 2 Гидравлический привод 195 2.1 Гидравлический привод 195 для непрерывных упражнений 195 2.1.1 Axial Plunger 197 2.1.2 Radial Plunger 198 2.1.3. Механизм передачи 198 2.1.4 Механизм листьев 199 2.1.5 Блокирующие лезвия и прокрутки лезвий 199 2.2 Гидравлический привод 199 для отключенного упражнения 199 2.2.1 ОДИН -ДЕЙСТВЕННЫЙ ГИДРАВЛИЧЕСКИЙ ЦИЛИНДР 2000 2.2.2 Двойной гидравлический цилиндр 201 2.2.3 Ротари Мадам 202 Ссылки 202 ЧАСТЬ E РАСПРЕДЕРЕНИЕ И РАЗВИТА Глава 1 Электрический контакт 205 1.1 Статический контакт 205 1.1.1 Упругая контактная деформация 206 1.1.2 Реальный контакт с пластиковой деформацией контактов 207 1.1.3 Внешний этаж 208 1.1.4 Контактный тепло 209 1.2 Тип переключателя контакт 210 1.2.1 Switch Arc 210 1.2.2 Переключатель 212 под нагрузкой 212 1.2.3 Миграция материала 212 1.3 Контактный материал 213 1.3.1 Металл 213 1.3.2 Сплав 214 1.3.3 Композитный материал 214 Ссылки 216 Глава 2 Электромагнитный репт электрический 217 2.1 Диапазон приложений и тип реле 218 2.2 Электромагнитный драйвер реле 220 2.2.1 Нейтральный одиночный стабильный расслабление (тип 1) 220 2.2.2 Нейтральный одиночный стабильный расслабление (тип 2) 222 2.2.3 RELay ссылки (тип 3) 222 2.2.4 Поляризационная двойная реле (тип 4) 223 2.2.5 Поляризация повторная повторная стабильность (тип 5) 223 2.3 Процесс переключения реле 224 2.4 Структура реле 225 2.4.1 Телефонная эстафета 226 2.4. |
|   Введение | |
|  Он разделен на две части:“&rdquo“”.Эта книга, подходящая для руководства по технологии измерения и автоматизации для автомобилей, основана на практическом применении, охватывающем различные важные знания о системах автомобилей-систем-машин, таких как системы людей.С этой целью первая часть этого руководства подробно представляет эту основную тему.Следующая часть - глава датчика.Без этих датчиков невообразимо, что современные автомобили являются безопасными, надежными, расслабленными и удобными вождением.Сигнал, заданный драйвером и датчиком, обрабатывается в устройствах обработки электронов и гидравлического сигнала.Впоследствии рабочие инструкции были реализованы с помощью электромеханических, электроники и гидравлических устройств выполнения.Следовательно, последующий раздел вводит компоненты обработки и выполнения сигнала, обычно используемые для безопасной работы и комфорта.Многочисленные главы включают будущие методы обработки сигналов в автомобиле.В дополнение к компонентам, разработанным на основе микросистемных технологий, существуют также огромные и сложные автобусные системы.Все главы перечисляют подробный список ссылок.Этот список предоставляет читателям в этом руководстве способ получить дополнительную информацию.Это руководство подходит для читателей, которые заинтересованы в автомобильных технологиях.Они включают в себя: автопроизводители, инженеры по техническому управлению, инженеры по проектам и инженеры по исследованиям и разработкам в области производства автомобильных и автомобильных аксессуаров, исследователей, преподавателей и студентов в области автомобильной профессиональной области и пользователей автомобилей, которые заинтересованы в технических проблемах. |