Функции и приложения автоматического вождения MATLAB Цуй Шэнмин Учебные пособия по программированию Matlab Вид сцен вождения с высоты птичьего полета Планирование пути и отслеживание целей с учетом окружающей среды Беспилотное вождение Технология разработки интеллектуальных подключенных автомобилей




Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара


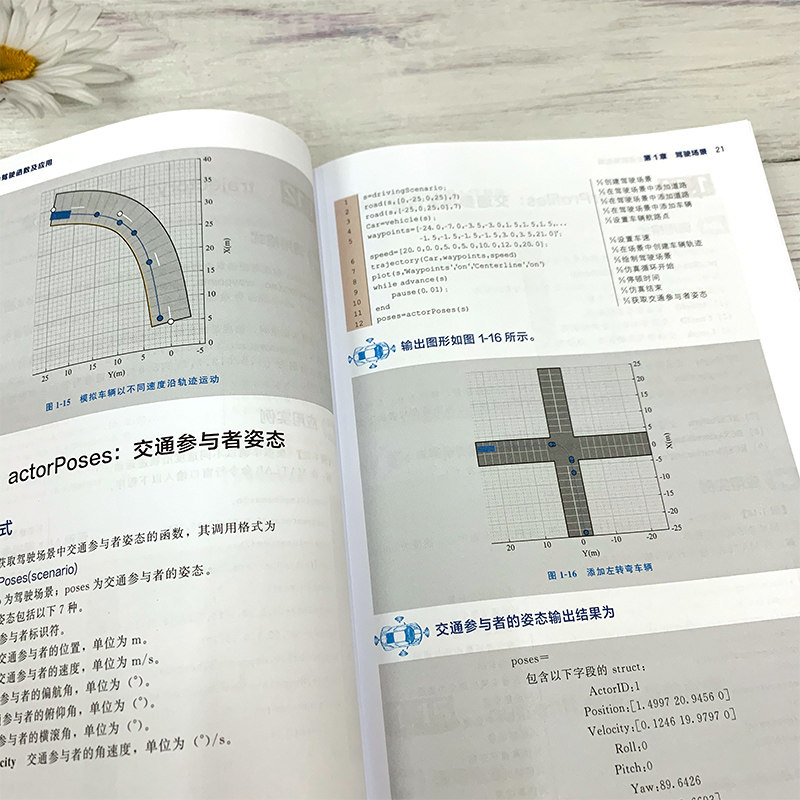
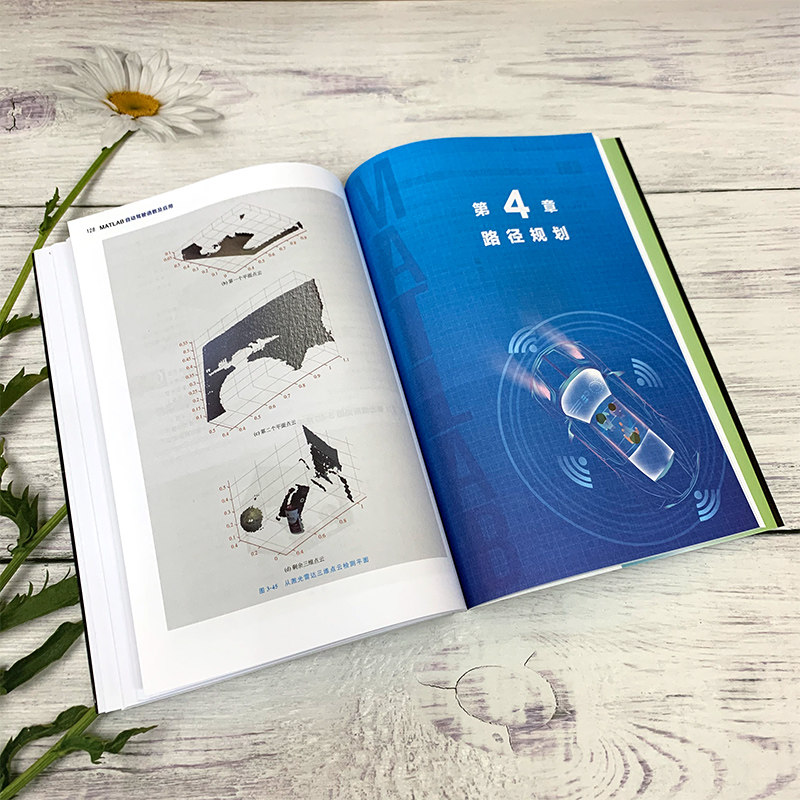
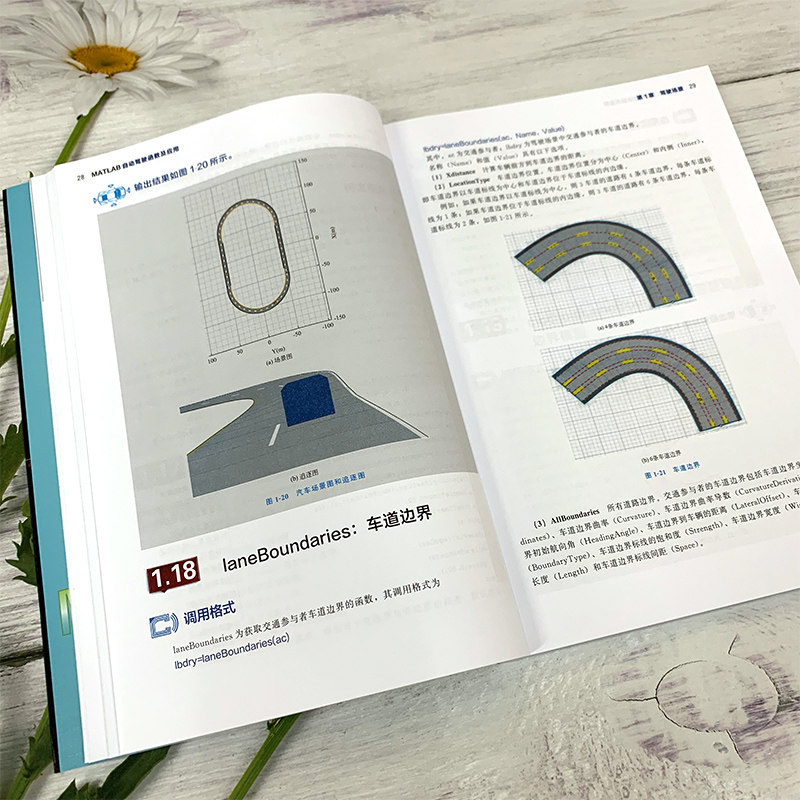


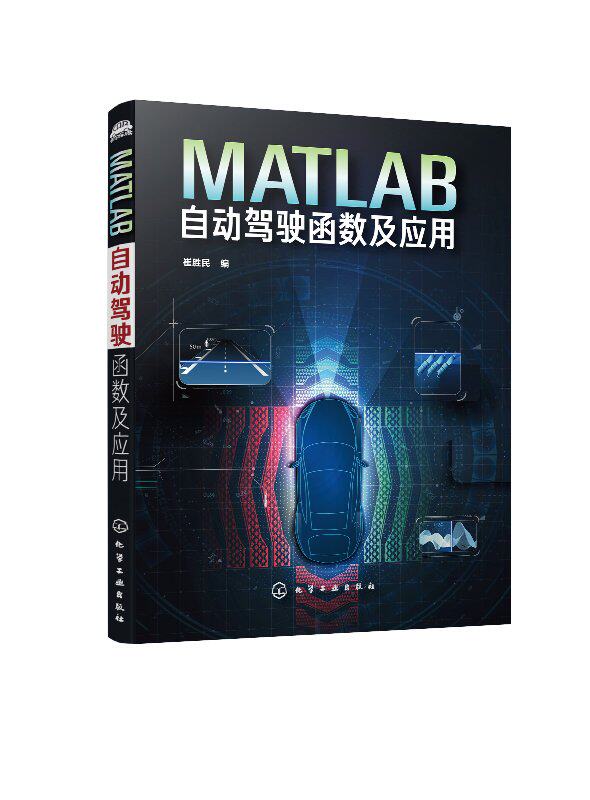
«Функция и применение автономного вождения MATLAB» подробно описывает MATLAB для автономных функций и применений моделирования автомобиля, охватывающих сцены вождения, взгляды птичьего глаза, восприятие окружающей среды, планирование пути и экземпляр для отслеживания целей.Примечания, связанные с книгой, обеспечивают оригинальную программу и комментируют программу, чтобы помочь читателям быстро понять и освоить.
Эта книга богата содержанием, хорошо известна в графике, простой для понимания и сильной практичности ее можно использовать в качестве инженерного и технического персонала, разработанного автономным вождением и интеллектуальными автомобилями, а также студенты и аспиранты из соответствующих специалистов и специальностей и связанных с ними и Связанные специальности.
1.1 Drivingscenario: создать сцену вождения 2
1.2 Сюжет: Нарисуйте сцену вождения 3 3
1.3 Дорога: Добавьте дорогу 4
1.4 Roadnetwork: добавить дорожную сеть 5
1,5 дороги: дорожная граница 6
1.6 LaneMarking: маркер полосы 8
1,7 LaneMarkingvertices: вершина линии маркера полосы движения 10
1,8 Lanetype: Lane Type 12
1.9 Lanepc: Specification 13 Lane 13
1.10 Автомобиль: добавьте автомобиль 14
1.11 Актер: добавить участников дорожного движения 17
1.12 Траектория: треки участников дорожного движения 19
1.13 АКТОРПОСЫ: Жест участников дорожного движения 20
1.14 ActorProfiles: Участники трафика показывают 22
1.15 Currentlane: Current Lane 23
1.16 Запись: запись статуса участника трафика 25
1.17 chaseplot: нарисуйте погоню Рисунок 26
1,18 лейнбоньеры: низкая граница 28
1.19 ColdoidlaneBoundry: Пограничная линейка задних линий модель 31
1.20 ComputeBoundaryModel: Рассчитайте граничную точку полосы 33
1.21 Целевые покрытия: Целевая осанка 34
1.22 TargetOutlines: Target Contour 35
1.23 Обновления: обновить сцену сцены.
1.24 Radadardetectingeringer: Радар детектор 38
1.25 VisionDeteteEnerator: визуальный детектор 41
Глава 2 Апелляции птицы / 45
2.1 Birdseyeplot: Создайте вид с птичьего глаза. Рисунок 46
2.2 CoverageareAplotter: ящик для покрытия 47
2.3 ПЛИНЯ КОВЕРЕГА: Нарисуйте область покрытия 48
2.4 DescectionPlotter: обнаружение ящика 49
2,5 Переветривание: Нарисуйте обнаружение цели 50
2.6 LaneboundryPlotter: Пограничный ящик для полосы движения 52
2.7.
2.8 LanemarkingPlotter: Ladies Label Line Line 54
2.9 Установочная линия: Нарисуйте линию маркера 56.
2.10 Pathplotter: Path Brawing Instrument 58
2.11 Участок: Prill Path 59
2.12 TrackPlotter: ящик трека 61
2.13 ПЛАТТРАК: ДРАВИТЬ ТРАКТОРИЯ 62
2.14.
2.15 Plotoutline: Draw Dupline 65
2.16 FindPlotter: Найдите ящик 66
2.17 ClearPlotterData: очистки данных о чертере 68
2.18 ClearData: очистить конкретные данные ящика 69
Глава 3 Экологическое восприятие / 71
3.1 Monocamera: настроить одно -эй -камеру 72
3.2 ImageToveHicle: координаты изображения преобразованы в координаты транспортных средств 73
3.3.
3.4 ОЦЕНКА ДОКАМЕМОКАМЕРАПАРАМЕРЫ: Внешние параметры одной камеры 75
3.5 Birdseyeview: используйте обратно преобразование, чтобы создать птицу -eye View Object 77
3.6 Transformimage: преобразуйте изображение в вид с птичьего глаза 78
3.7 Imagetovehicle: конвертированные координаты изображений с обращенными птицами в координатах транспортных средств 79
3.8.
3.9 SegmentLaneMarkeridge: обнаружить переулок на сером изображении 82
3.10 ParabolaneBoundry: пангал боковой переулок Модель 83
3.11 Findparaboliclaneboundaries: используйте параболическую модель, чтобы найти границу полосы движения 84
3.12 INSERTLANEBOUNDARY: вставьте границу полосы движения на изображение 86
3.13 CubiclaneBoundaryModel: Три квадратная полоса границы. Модель 87
3.14 FindCubiclaneBoundaries: в поисках границы полосы движения 88 с трехквадратичной моделью
3.15 ComputeBoundaryModel: поиск координат границ полосы движения 90
3.16 EvaluateLaneBoundaries: Оценка модели границы полосы движения 91
3.17 efficeedetectoracf: ACF Detector 92
3.18 Обнаружение: обнаружение цели ACF 93
3.19 CheedeTectorFasterRcnn: RCNN Detector 95
3.20 Peopledectoracf: ACF пешеходный детектор 96
3.21 Vision.Peopledector: Hear -Herage Detection Pedestrian 98
3.22 ConfiguredEctormonocamera: монопольная камера детектор целевой камеры 99
3.23 Trainacfobobjector: обучение целевого детектора ACF 101
3.24 TrainfastrcnnobjectDetector: Train Rcnn Target Detector 103
3.25 TrainfasterCnobjectDetector: поезда быстрее RCNN Detector 105
3.26 Tranyolo v2objectDetector: обучение целевого детектора Yolo V2 106
3.27 objecdetecttraingdata: данные обучения целевого детектора 108
3.28 INSERTMARKER: вставьте теги 109
3.29 PointCloud: Создайте три измерения точечных облаков 110
3.30 PCDENOISE: Удалите трехмерный облачный шум 112
3.31 PCMerge: Merge 3D Cloud 113
3.32 PCNormals: подсчитано, что трехмерная линия метода поверхности облака 114
3.33 PCTransform: Трехмерное преобразование облака 115
3.34 PCREGISTERCPD: CPD -основанная трехмерное распределение облаков 117
3.35 PCRegistericp: ICP на основе трехмерного распределения облаков 118
3.36 PCRegisterNDT: 3D -точечная облако распределение на основе NDT 120
3.37 PCSEGDIST: Dianyun Division на основе евклидова
3.38 SegmentLidardata: лазерная радарная сегментация 123
3.39 Sementgroundfromlidardata: подразделение данных лидара наводнения 125
3.40 PCFitPlane: 3D Dianyun Lianhe Fit 126
Глава 4 Планирование пути / 129
4.1.
4.2.
4.3 CheckFree: тестирование 133
4.4 Проверка: обнаружение площади занятости 134
4.5 GetCosts: получить единицу стоимости 136
4.6 SETCOSTS: установленная стоимость единицы 138
4.7 Инфляция CollisionChecker: обнаружение столкновений 139
4.8 Pathplannerrrrt: RRT* Placon Planner 141
4.9 План: Планирование пути 142
4.10 CheckPathvality: проверьте обоснованность плана пути 144
4.11 Interpolate: вставьте отношение транспортного средства по пути 145
4.12 SmoothPathspline: плавный путь 146
4.13 LateralControllerStanley: горизонтальный контроллер 147
Глава 5 Отслеживание целей / 149
5.1 MultObjectTracker: Multi -Target Tracker 150
5.2 ObjectDeTech: отчет о одиночном целевом тесте 151
5.3 GetTrackPositions: Получите позицию отслеживания 152
5.4 getTrackvilic: Получите скорость отслеживания 153
5.5 Trackingkf: линейный карман фильтр 155
5.6 Предсказание: прогноз фильтра Calman 156
5.7 Правильно: коррекция фильтра Кальмана 157
5.8 initcvkf: однородный линейный линейный фильтр Kalman 158
5.9 initCakf: ускорение линейного фильтра кармана 159
5.10 Trackingekffffffff: линейное расширение Kalman Filter 160
5.11 initcvekf: oriform -speed lineare endension kalman filter 161
5.12 initcaekf: ускорение линейного расширения карман фильтр 162
5.13 initCtekf: рулевое линейное расширение Карман Фильтр 163
5.14 Trackinguckf: без тропического фильтра 164
5.15 initcvukf: Calman Filter 166
5.16 initcaukf: ускорить фильтр Кальмана 167
5.17 initctukf: поворот к No Trace Carman Filter 168
5.18 Constvel: модель упражнений с равномерной скоростью 169
5.19 Constveljac: ya сопоставимая матрица 170 с однородной скоростью упражнения
5.20 CVMEAS: функция измерения универсальной скорости упражнения 171
5.21 CVMeasJAC: Agel сопоставимая матрица 172 измерения функции однородного движения скорости
5.22 Constacc: ускоряющая модель движения 173
5.23 Constaccjac: ускоренная математическая матрица Everbright 174
5.24 Камеаса: Ускоряющая функция измерения движения 175
5.25 Cameasjac: ускоренная матрица функции измерения двигателя 176
5.26 Constturn: Движение рулевого управления 177
5.27 Constturnjac: Ya Сравнительная матрица рулевого движения 178
5.28 CTMEAS: функция измерения движения рулевого управления 179
5.29 Ctmeasjac: Jacobe Matrix 180 Функции измерения движения рулевого управления
Глава 6 Пример комплексного применения / 182
6.1 Моделирование маршрута автомобильного вождения 183
6.2 Симуляция сцены вождения 184
6.3 Симуляция столкновения автомобиля 187
6.4 Автоматическое автоматическое моделирование отключено 188
6.5 Обнаружение и отслеживание View -Weeplocking Visual 190
6.6 Обнаружение земли и препятствия на основе лазерного радара 193
Ссылки / 196