[Publishing House Direct Supply] Wang Shifeng Automobile и автомобильная техника индустрия индустрии индустрии
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара



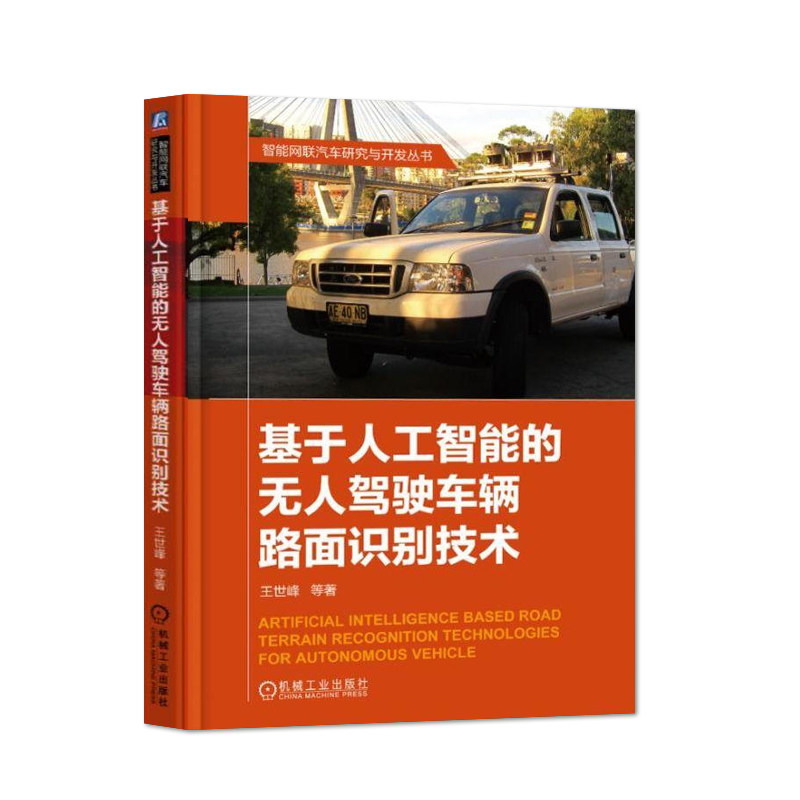

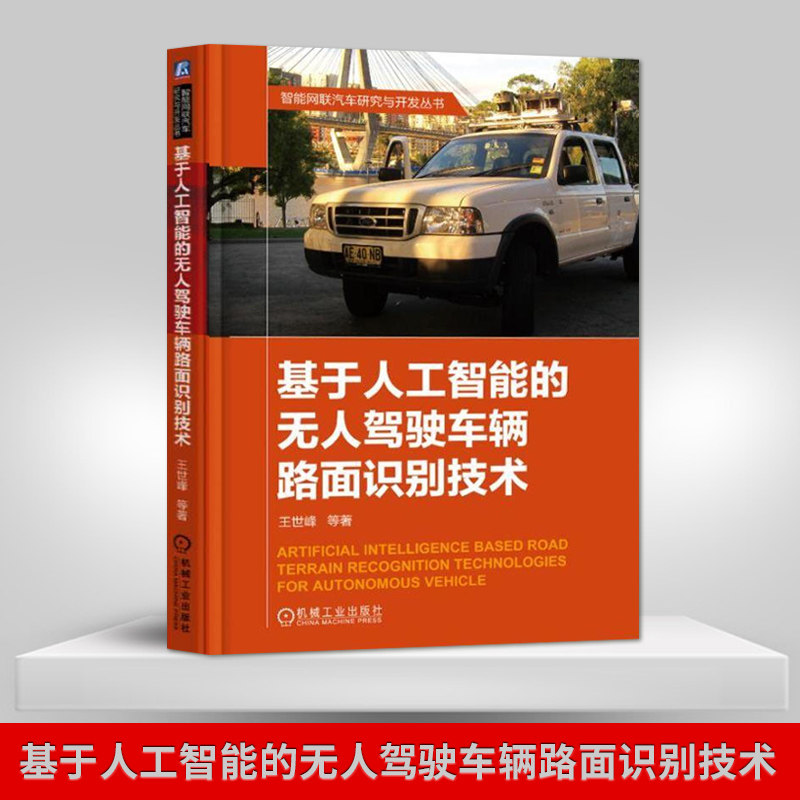
Название книги: Технология распознавания дорог для автомобилей без водителя на основе искусственного интеллекта
Цена: 69,9 юаней
Автор: Ван Шифэн и др.
Пресса: Machinery Industry Press
Дата публикации: 2018--01
ISBN: 9787111606956
Количество слов:
Номер страницы: 137
Издание: 1
Переплет: Твердый переплет.
Открыто: 16
Основываясь на ссылке на соответствующие результаты научных исследований внешнего мира, «технология признания PAVE для беспилотных транспортных средств на основе искусственного интеллекта» содержит подробное объяснение ключевых вопросов, связанных с технологиями распознавания дорог для беспилотных транспортных средств.Эта книга всесторонне рассказывает о основных концепциях, методах анализа и связанных с ними применения технологии распознавания дорог для беспилотных транспортных средств, которые разделены на 6 глав, включая технологию распознавания дорожного покрытия на основе дорожного движения, технологии распознавания дорог, основанная на классе типов Markey, на основе классификации типа Paverification Paverification Pavessibiatififibiatififibififibififibififive Paverification Pavession PaveSeming Fipestion.Кроме того, эта книга также кратко исследует проблемы и направления развития технологии распознавания дорог в автономных транспортных средствах.Эта книга может использоваться в качестве справочника для техников научных исследований и инженеров, участвующих в исследованиях без водителя, а также инженерных техников, занимающихся исследованиями на наземных роботах, и в качестве справочного учебника для учителей и студентов связанных специалистов в области искусственного интеллекта, инженерии транспортных средств, автоматизации, компьютеров и т. Д. В общих колледжах и университетах.В то же время его также можно использовать в качестве популярного материала для чтения в науке для читателей, которые заинтересованы в технологии автономного вождения.
Предисловие
Глава 1 Транспортное лидар 1
1.1 Обзор 1
1.2 Технология лазерной локации 2
1.2.1 Диапазон импульсов 2
1.2.2 Диапазон фаз 3
1.2.3 Триангуляция в диапазоне 4
1.3 Применение лидара в автономном вождении 5
1.4 Классификация Лидара 6
1.4.1 Одиночный лазерный радар 6
1.4.2 Multi -Laser Radar 7
1.4.3 Разработка технологий Лидара 14 14
Глава 2. Технология распознавания дорожного покрытия наземным роботом 16
2.1 Распознавание местности по датчику ускорения 16
2.2 Визуальное распознавание местности на основе изображений с камеры 26
2.3 распознавание галстуков на основе лидара на основе 37
2.4 Объединение нескольких датчиков 47
Глава 3. Технология распознавания дорог на основе машинного обучения и марковского поля 64
3.1 Оценка профиля дороги 64
3.1.1 Ускорение (ACC -T) 64
3.1.2 Четверть модели транспортного средства (ACC -TTOY -T) 65
3.1.3 Вертикальное смещение (y -t) 67
3.1.4 Скорость (v -t) 68
3.1.5 Сдвиг скорости (v -tox -t) 68
3.1.6 Контур лица (y -x) 68
3.2 Извлечение признаков 70
3.2.1 Особенности FFT, извлеченные из контура дорожного покрытия (y -x) 72
3.2.2 Особенность FFT 75, извлеченная из ускорения (ACC -T)
3.2.3 Извлечено из контура ускорения (ACC -T) и дорожного покрытия (y -x)
Функция быстрого вейвлет -преобразования (FWT) 75
3.3 Антихуа 76
3.4 Анализ главных компонентов PCA 77
3,5-кратная перекрестная проверка 77
3.6 Попытки других классификаторов 77
3.6.1 Наивный байесовский классификатор 78
3.6.2 Классификатор нейронной сети 78
3.6.3 Классификатор машин опорных векторов 80
3.7 Эксперимент 81
3.7.1 Обзор 81
3.7.2 Эксперимент с P-таблицей ускорения 83
3.8 Результаты экспериментов 85
3.8.1 Выбор функции 85
3.8.2 Тест на независимость от скорости 86
3.8.3 Выбор классификатора 88
3.8.4 Результаты эксперимента по ускорению 89
3.9 Резюме 92
Глава 4. Классификация типов дорожных покрытий на основе данных изображений 93
4.1 Характеристики текстуры изображения 94
的 Технология распознавания поверхности оплаты на основе автомобиля без водителя искусственного интеллекта без водителя
4.2 Создание матрицы признаков изображения 95
4.2.1 Серая матрица совместной встречаемости 95
4.2.2 Извлечение признаков и информация матрицы признаков 96
4.3 Экспериментальная проверка 99
4.3.1 Экспериментальная платформа П 99
4.3.2 Эксперименты на основе изображений 99
4.4. Результаты экспериментов 100
4.5 Заключение 105
Глава 5 Классификация лидарных типов дорожного покрытия 106
5.1 Метод сканирования Лидара 106
5.2 Реконструкция дорожного покрытия 107
5.2.1 Обработка данных о расстоянии 107
5.2.2 Обработка данных скорости 108
5.2.3 Дорожное покрытие 108
5.3 Собственная матрица 109
5.4 Эксперимент 110
5.4.1 Экспериментальная платформа П 110
5.4.2 Результаты экспериментов 111
5.5 Заключение 115
Глава 6. Классификация типов дорожного покрытия методом мультисенсорного слияния в марковском поле 116
6.1 Прогноз переднего лидара 116
6.2 Алгоритм поля Маркова (MRF) 118
6.2.1 Независимость состояния 118
6.2.2 Характеристики разложения 120
6.3 Создание Марковского месторождения 121
6.3.1 Узлы в марковском поле 122
Содержание VII
6.3.2 Переменные узлов марковского поля 122
6.3.3 Узлы в марковском поле 123
6.3.4 Значения узлов в марковском поле 123
6.3.5 Энергетические функции 124
6.3.6 Оптимизация 125
6.4 Эксперименты 125
6.4.1 Экспериментальная платформа П 125
6.4.2. Эксперименты на основе мультисенсорного слияния 125
6.5. Результаты экспериментов 125
6.6 Заключение 129
Обзор эпилога и перспективы 130
Ссылки 132