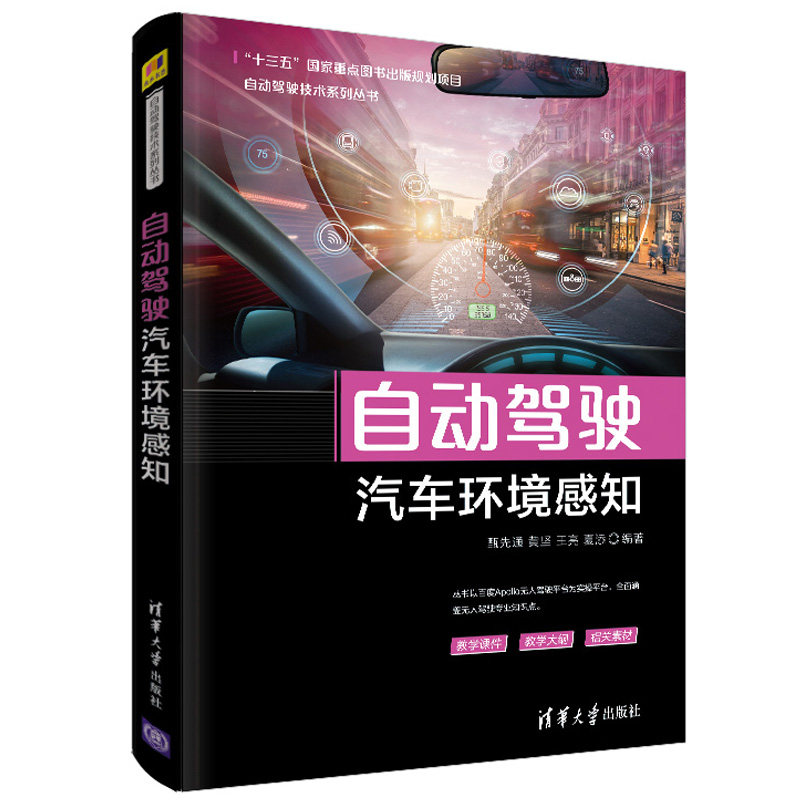
Автономная среда транспортных средств воспринимает Tsinghua.

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара




|



E1

Испытание пример приложений обмен коллекцией приложений. Введение в предисловие/предисловие Загрузить информацию об авторских правах.От государственной политической поддержки, до инвестиций в огромные суммы средств на предприятиях и до постоянного изучения связанных технологий в университетах и исследовательских институтах, он способствовал быстрому развитию технологии автономного вождения и непрерывного расширения промышленного масштаба.Напротив, требуется поставка технических талантов, обращающихся к себе, и предприятия и исследовательские учреждения срочно нуждаются в большом количестве профессионального и технического персонала.Книжная система вводит технологию экологического восприятия автономных транспортных средств.Начиная с обзора чувства автономной среды вождения, калибровки датчика автомобиля и датчиков, компьютерного зрения и нейронной сети, восприятия и распознавания окружающей среды, сложного семантического понимания дороги автономных дорог вождения и слияния мультисенсора, бессенсора ,сенсорного и проверена примером практики, может использоваться в качестве определенного количества основного персонала, обеспечивая руководящие руководства по системе восприятия среды автономной вождения.Эта книга может быть использована в качестве учебного материала для инженерии транспортных средств, транспортного инженера и автономного вождения студентов в колледжах и университетах. Она также может использоваться в качестве ссылки и использования инженерного и технического персонала, занимающегося автономными транспортными средствами.

Предисловие
Глава 1 Обзор восприятия автономного вождения
1.1 Введение в восприятие среды автономного вождения
1.2 Введение в композицию системы восприятия автомобиля
Глава 2 Введение в датчик автомобиля
2.1 камера
2.1.1 Обзор
2.1.2 Принцип работы
2.1.3 Преимущества и недостатки
2.1.4 Применение камеры на автономный автомобиль
2.2 Лазерный радар
2.2.1 Обзор
2.2.2 Принцип работы
2.2.3 Преимущества и недостатки
2.2.4 Применение лидара в автономных автомобилях
2,3 мм волнового радара
2.3.1 Обзор
2.3.2 Принцип работы
2.3.3 Преимущества и недостатки
2.3,4 мм волнового радара при применении автономных транспортных средств
2.4 Ультразвуковой волновой радар
2.4.1 Обзор
2.4.2 Принцип работы
2.4.3 Преимущества и недостатки
2.4.4 Применение ультразвукового радара на автономные транспортные средства
2.5 Навигация по инерции
2.5.1 Обзор
2.5.2 Принцип работы
2.5.3 Преимущества и недостатки
2.5.4 Применение инерционной навигации на автономные транспортные средства
2.6 Сводка этой главы
Рекомендации
Глава 3 Калибровка датчика
3.1 Обзор
3.2 Расчет камеры
3.2.1 Калибровка параметров в камере
3.2.2 Расчет внешних параметров между камерами
3.3 Калибровка лазерного радара
3.3.1 Внешние параметры между лидаром и лидаром
3.3.2 Калибровка лидара и камеры
3.4 Эксперимент по калибровке сустава
3.5 Сводка этой главы
Рекомендации
Глава 4 Компьютерное зрение и нейронные сети
4.1 БЕСПЛАТНА
4.1.1 Биологическое зрение
4.1.2 Обнаружение краев
4.1.3 Сегментация изображения
4.1.4 Нейронная сеть и глубокое обучение
4.1.5 Глубокое обучение и традиционное обучение
4.1.6. Применение компьютерного зрения в автономном вождении
4.2 в сети обратной связи -Dept
4.2.1 Нейроны
4.2.2 Структура сети
4.2.3 В сети обратной связи -Depth
4.2.4 Обучение параметрам
4.3 Служба нейронная сеть
4.3.1 Концепции свертки
4.3.2 Характер сверточных нейронных сетей
4.3.3 Основная структура сверточных нейронных сетей
4.3.4 Типичная сверточная нейронная сеть
Рекомендации
Глава 5 Экологическое восприятие и признание
5.1 Обзор экологического восприятия и идентификации
5.2 Обнаружение препятствий
5.2.1 Обнаружение препятствий на основе изображения
5.2.2 Обнаружение препятствий на основе лазерного радара
5.2.3 Обнаружение препятствий на основе визуального и лидарного слияния
5.3 Обнаружение линии полосы движения
5.3.1 Обнаружение линии полосы движения на основе традиционного компьютерного зрения
5.3.2 Тест на основе линии на основе глубокого обучения
5.3.3 Обнаружение ландшафтной линии на основе слоя
5.4 Обнаружение красного и зеленого света
5.4.1 Тестирование светофоров на основе традиционных визуальных методов
5.4.2 Обнаружение красного и зеленого света на основе глубокого обучения
5.4.3 Комбинация карт с высокой оценкой
5.5 Сцена
5.5.1 Обзор
5.5.2 В -DEPTH Оценка
5.5.3 Оценка светового тока
5.6 Технология восприятия дорожной среды на основе V2X
5.6.1V2X Технология
5.6.2 Технология восприятия дороги.
5.7 Эксперименты по тестированию красного и зеленого света
5.7.1Apollo набор данных светофора
5.7.2 Экспериментальный процесс
5.8 Резюме этой главы
Рекомендации
Глава 6 Семантическое понимание сложных сцен автономных дорог вождения
6.1Apolloscape набор данных
6.2 Обнаружение можно обнаружить
6.2.1 Обнаружение пройденной зоны на основе традиционного компьютерного зрения
6.2.2 Обнаружение водителей на основе глубокого обучения
6.3 Комплексное понимание сцены
6.3.1 Анализ проблем и сценарии применения
6.3.2cnn+реализация LSTM
6.4 Динамическое понимание сцены
6.4.1 Несколько целевых отслеживания
6.4.2 Пути в прогнозировании реального времени
6.4.3 Признание пешеходных жестов
6.5.
6.5.1 Введение модели приложения
6.5.2 Экспериментальная среда
6.5.3pointnet ++ Code работает
6.6 Краткое содержание этой главы
Рекомендации
Глава 7 Мультисенсорное слияние
7.1 Обзор
7.2 Основная теория многочисленной интеграции информации
7.2.1 Обзор многочисленной информации об слиянии информации
7.2.2 Multi -Sensor Fusion структура
7.2.3 Алгоритм мульти -сенсора
7.3 Multi -Sensor Post -Fusion Technology
7.3.1ULM Автономное вождение: Метод модульного слияния
7.3.2FOPCMOC MODEL
7.4 Multi -Sensor Front Fusion Technology
7.4.1MV3D
7.4.2AVOD
7.4.3finpointnet
7.5 Краткое содержание этой главы
Рекомендации