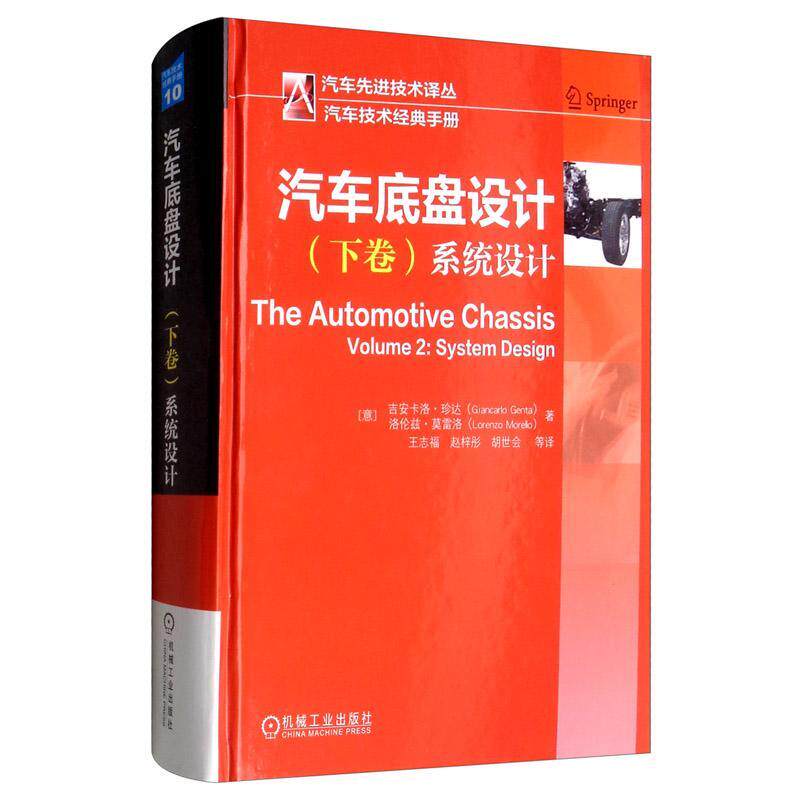
Подлинная бесплатная доставка Car Cashis (том ниже): Дизайн системы Ji'an Carlo & Middot;
Цена: 3 066руб. (¥145.1)
Артикул: 619954659707
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товараPHA+PGltZyBjbGFzcz0iZGVzY19hbmNob3IiIGlkPSJkZXNjLW1vZHVsZS0xIiBzcmM9Imh0dHBzOi8vYXNzZXRzLmFsaWNkbi5jb20va2lzc3kvMS4wLjAvYnVpbGQvaW1nbGF6eWxvYWQvc3BhY2ViYWxsLmdpZiI+PGg0IHN0eWxlPSJiYWNrZ3JvdW5kLWNvbG9yOiAjZTVlNWU1O2xpbmUtaGVpZ2h0OiAyNC4wcHg7Ij4mYW1wO25ic3A7JmFtcDtuYnNwO9Ce0YHQvdC+0LLQvdCw0Y8g0LjQvdGE0L7RgNC80LDRhtC40Y88L2g0Pjx0YWJsZSB3aWR0aD0iMTAwJSIgYm9yZGVyPSIwIiBjZWxsc3BhY2luZz0iMCIgY2VsbHBhZGRpbmc9IjAiIHN0eWxlPSJib3JkZXI6IDEuMHB4IHNvbGlkICNjZGNkY2Q7Zm9udC1zaXplOiAxOC4wcHg7Ij48dHI+PHRkIHdpZHRoPSI4MCIgYWxpZ249InJpZ2h0IiBzdHlsZT0iYm9yZGVyLWJvdHRvbTogMS4wcHggc29saWQgI2NkY2RjZDsiPtCX0LDQs9C+0LvQvtCy0L7Qujo8L3RkPjx0ZCBzdHlsZT0iYm9yZGVyLWJvdHRvbTogMS4wcHggc29saWQgI2NkY2RjZDtib3JkZXItbGVmdDogMS4wcHggc29saWQgI2NkY2RjZDsiPiZhbXA7TkJTUDsg0L/RgNC+0LXQutGC0LjRgNC+0LLQsNC90LjQtSDQsNCy0YLQvtC80LDRgtC40YfQtdGB0LrQvtCz0L4g0YjQsNGB0YHQuCAo0YLQvtC8IDIpOiDQtNC40LfQsNC50L0g0YHQuNGB0YLQtdC80Ys8L3RkPjwvdHI+PHRyPjx0ZCB3aWR0aD0iODAiIGFsaWduPSJyaWdodCIgc3R5bGU9ImJvcmRlci1ib3R0b206IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ij7QkNCy0YLQvtGAOjwvdGQ+PHRkIHN0eWxlPSJib3JkZXItYm90dG9tOiAxLjBweCBzb2xpZCAjY2RjZGNkO2JvcmRlci1sZWZ0OiAxLjBweCBzb2xpZCAjY2RjZGNkOyI+JmFtcDtuYnNwOyBb0LfQvdCw0YfQtdC90LjQtV0gSmknYW4gQ2FybG8mYW1wO9Cc0LjQtNC00L7RgjsmYW1wO01pZGRvdDsgTW88L3RkPjwvdHI+PHRyPjx0ZCB3aWR0aD0iODAiIGFsaWduPSJyaWdodCIgc3R5bGU9ImJvcmRlci1ib3R0b206IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ij7QmNC30LTQsNGC0LXQu9GM0YHRgtCy0L46PC90ZD48dGQgc3R5bGU9ImJvcmRlci1ib3R0b206IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ym9yZGVyLWxlZnQ6IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ij4mYW1wO05CU1A7IE1hY2hpbmVyeSBJbmR1c3RyeSBQcmVzczwvdGQ+PC90cj48dHI+PHRkIHdpZHRoPSI4MCIgYWxpZ249InJpZ2h0IiBzdHlsZT0iYm9yZGVyLWJvdHRvbTogMS4wcHggc29saWQgI2NkY2RjZDsiPtCU0LDRgtCwINC/0YPQsdC70LjQutCw0YbQuNC4OjwvdGQ+PHRkIHN0eWxlPSJib3JkZXItYm90dG9tOiAxLjBweCBzb2xpZCAjY2RjZGNkO2JvcmRlci1sZWZ0OiAxLjBweCBzb2xpZCAjY2RjZGNkOyI+JmFtcDtuYnNwOzIwMTktMTItMDE8L3RkPjwvdHI+PHRyPjx0ZCB3aWR0aD0iODAiIGFsaWduPSJyaWdodCIgc3R5bGU9ImJvcmRlci1ib3R0b206IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ij7QmNC30LTQsNC90LjQtTo8L3RkPjx0ZCBzdHlsZT0iYm9yZGVyLWJvdHRvbTogMS4wcHggc29saWQgI2NkY2RjZDtib3JkZXItbGVmdDogMS4wcHggc29saWQgI2NkY2RjZDsiPiZhbXA7bmJzcDs8L3RkPjwvdHI+PHRyPjx0ZCB3aWR0aD0iODAiIGFsaWduPSJyaWdodCIgc3R5bGU9ImJvcmRlci1ib3R0b206IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ij5JU0JOOjwvdGQ+PHRkIHN0eWxlPSJib3JkZXItYm90dG9tOiAxLjBweCBzb2xpZCAjY2RjZGNkO2JvcmRlci1sZWZ0OiAxLjBweCBzb2xpZCAjY2RjZGNkOyI+JmFtcDtuYnNwOzk3ODcxMTE2MzM4MTU8L3RkPjwvdHI+PHRyPjx0ZCB3aWR0aD0iODAiIGFsaWduPSJyaWdodCIgc3R5bGU9ImJvcmRlci1ib3R0b206IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ij7QoNGL0L3QvtGH0L3QsNGPINGG0LXQvdCwOjwvdGQ+PHRkIHN0eWxlPSJib3JkZXItYm90dG9tOiAxLjBweCBzb2xpZCAjY2RjZGNkO2JvcmRlci1sZWZ0OiAxLjBweCBzb2xpZCAjY2RjZGNkOyI+JmFtcDtuYnNwOzE4OC4wPC90ZD48L3RyPjwvdGFibGU+PGltZyBjbGFzcz0iZGVzY19hbmNob3IiIGlkPSJkZXNjLW1vZHVsZS0yIiBzcmM9Imh0dHBzOi8vYXNzZXRzLmFsaWNkbi5jb20va2lzc3kvMS4wLjAvYnVpbGQvaW1nbGF6eWxvYWQvc3BhY2ViYWxsLmdpZiI+PGRpdiBjbGFzcz0idGl0IiBzdHlsZT0ibWFyZ2luOiAwLjBweDtwYWRkaW5nOiAwLjBweCAwLjBweCAwLjBweCAxNy4wcHg7bGlzdC1zdHlsZS10eXBlOiBub25lO2JvcmRlcjogMC4wcHg7Zm9udC13ZWlnaHQ6IGJvbGQ7aGVpZ2h0OiAzMS4wcHg7bGluZS1oZWlnaHQ6IDMxLjBweDtjb2xvcjogIzAwMDAwMDtmb250LWZhbWlseTogc2ltc3VuICAgYXJpYWw7YmFja2dyb3VuZC1jb2xvcjogI2U2ZTZlNjtmb250LXNpemU6IDE4LjBweDsiPtCa0LDRgtCw0LvQvtCzPC9kaXY+PGRpdiBjbGFzcz0iZGVzY3JpcCIgc3R5bGU9Im1hcmdpbjogMC4wcHg7cGFkZGluZzogMjUuMHB4IDI5LjBweCAxNS4wcHg7bGlzdC1zdHlsZS10eXBlOiBub25lO2JvcmRlcjogMC4wcHg7cG9zaXRpb246IDtvdmVyZmxvdzogaGlkZGVuO2xpbmUtaGVpZ2h0OiAyNC4wcHg7Y29sb3I6ICMwMDAwMDA7Zm9udC1mYW1pbHk6IHNpbXN1biAgIGFyaWFsO2ZvbnQtc2l6ZTogMTguMHB4OyI+PGJyPtCf0YDQtdC00LjRgdC70L7QstC40LU8YnI+0J/RgNC10LTQuNGB0LvQvtCy0LjQtTxicj7QkdC70LDQs9C+0LTQsNGA0L3QvtGB0YLQuDxicj7QntCxINCw0LLRgtC+0YDQtTxicj7QutC+0L3RgdGD0LvRjNGC0LDQvdGCPGJyPtGC0LDQsdC70LjRhtCwINGB0LjQvNCy0L7Qu9C+0LI8YnI+0KfQsNGB0YLRjCAzINCY0L3RhNC+0YDQvNCw0YbQuNGPINC+INGC0YDQsNGE0LjQutC1PGJyPjE3INCi0YDQsNC90YHQv9C+0YDRgtC90LDRjyDRgdGC0LDRgtC40YHRgtC40LrQsCAyPGJyPjE37oCQMSDQotGA0LDRhNC40Log0KLQvtC8IDM8YnI+MTcgMTEyINCj0L/RgNCw0LLQu9C10L3QuNC1INGC0YDQsNC90YHQv9C+0YDRgtC90YvQvNC4INGB0YDQtdC00YHRgtCy0LDQvNC4IDExPGJyPjE37oCQMyDRgdC+0YbQuNCw0LvRjNC90L7QtSDQstC+0LfQtNC10LnRgdGC0LLQuNC1IDE2PGJyPjE4INCk0YPQvdC60YbQuNGPINGC0YDQsNC90YHQv9C+0YDRgtC90L7Qs9C+INGB0YDQtdC00YHRgtCy0LAgMjQ8YnI+MTjugJAxINCU0LjQt9Cw0LnQvSDRgdC40YHRgtC10LzRiyAyNDxicj4xOO6AkDIg0J7QsdGK0LXQutGC0LjQstC90YvQtSDRgtGA0LXQsdC+0LLQsNC90LjRjyAzMTxicj4xOO6AkDMg0YHRg9Cx0YrQtdC60YLQuNCy0L3Ri9C1INGC0YDQtdCx0L7QstCw0L3QuNGPIDQwPGJyPjE4IOWMliA0IDQ3INGB0L7Qv9GA0L7RgtC40LLQu9C10L3QuNC1IDQ3PGJyPjE5INCe0L/QtdGA0LDRhtC40L7QvdC90YvQtSDQv9GA0LDQstC40LvQsCA1Mzxicj4xOe6AkDEg0KHQuNGB0YLQtdC80LAg0YLRgNCw0L3RgdC/0L7RgNGC0L3Ri9GFINGB0YDQtdC00YHRgtCyIDU1PGJyPjE57oCQMiDQutC+0LvQtdGB0LAgNjE8YnI+MTnugJAzINCh0LjRgdGC0LXQvNCwINGA0YPQu9C10LLQvtCz0L4g0YPQv9GA0LDQstC70LXQvdC40Y8gNjU8YnI+MTnugJA0INGC0L7RgNC80L7Qt9C90L7QuSDRgdC40YHRgtC10LzRiyA2Nzxicj4xOe6AkDUg0KHRgtGA0YPQutGC0YPRgNCwIDczPGJyPjE57oCQNiDQotGA0LDQvdGB0LzQuNGB0YHQuNGPIDc1PGJyPtCn0LDRgdGC0YwgNCDQqNCw0YHRgdC4INGB0LjRgdGC0LXQvNGLINGC0YDQsNC90YHQv9C+0YDRgtC90YvRhSDRgdGA0LXQtNGB0YLQsjxicj4yMCDQntCx0YnQsNGPINGE0YPQvdC60YbQuNGPIDc3PGJyPjIw7oCQMSDQodC40LzQvNC10YLRgNC40YfQtdGB0LrQuNC1INGB0L7QvtCx0YDQsNC20LXQvdC40Y8gNzc8YnI+MjDugJAyINCh0L/RgNCw0LLQvtGH0L3QsNGPINGB0LjRgdGC0LXQvNCwINC60L7QvtGA0LTQuNC90LDRgiA3ODxicj4yMO6AkDMg0L/QvtC30LjRhtC40L7QvdC40YDQvtCy0LDQvdC40LUg0YbQtdC90YLRgNC+0LjQtNC+0LIgNzk8YnI+MjDugJA0INCc0LDRgdGB0L7QstC+0LUg0YDQsNGB0L/RgNC10LTQtdC70LXQvdC40LUg0YDQsNC30LvQuNGH0L3Ri9GFINC60L7QvNC/0L7QvdC10L3RgtC+0LIgODE8YnI+MjDugJA1INCY0L3QtdGA0YbQuNGPINC60YDRg9GC0Y/RidC10LPQviDQvNC+0LzQtdC90YLQsCA4Mjxicj4yMSDQntCx0LfQvtGAINCw0Y3RgNC+0LTQuNC90LDQvNC40LrQuCDQsNCy0YLQvtC80L7QsdC40LvRjyA4NTxicj4yMe6AkDEg0LDRjdGA0L7QtNC40L3QsNC80LjRh9C10YHQutC40Lkg0Lgg0LrRgNGD0YLRj9GJ0LjQuSDQvNC+0LzQtdC90YIgODc8YnI+MjHugJAyYWVyb2R5bmFtaWMg0L/QvtC70Y8g0LLQvtC60YDRg9CzINCw0LLRgtC+0LzQvtCx0LjQu9GPIDkzPGJyPjIx7oCQMyDQkNGN0YDQvtC00LjQvdCw0LzQuNGH0LXRgdC60L7QtSDRgdC+0L/RgNC+0YLQuNCy0LvQtdC90LjQtSAxMDI8YnI+MjEgNCAt0LvQuNGC0YDQvtCy0YvQuSDQuCDRgtC+0L3QsNC70YzQvdGL0Lkg0YHQuNC70LAgMTE0PGJyPjIx7oCQNSDQodC40LvQsCDQsdC+0LrQvtCy0L7QuSDRgdC60L7RgNC+0YHRgtC4LCDQutGA0YPRgtGP0YnQuNC5INC80L7QvNC10L3RgiDRgSDQutCw0YLQsNC90LjRj9C80Lgg0Lgg0LrRgNGD0YLRj9GJ0LjQuSDQvNC+0LzQtdC90YIg0YDRi9GB0LrQsNC90LjRjyAxMTc8YnI+MjHugJA2INCt0LrRgdC/0LXRgNC40LzQtdC90YLQsNC70YzQvdC+0LUg0LjRgdGB0LvQtdC00L7QstCw0L3QuNC1INCw0Y3RgNC+0LTQuNC90LDQvNC40LrQuDEyMDxicj4yMe6AkDcg0KfQuNGB0LvQtdC90L3QsNGPINCw0Y3RgNC+0LTQuNC90LDQvNC40LrQsCAxMjU8YnI+MjIg0J/QtdGA0LLQvtC90LDRh9Cw0LvRjNC90LDRjyDQvNC+0YnQvdC+0YHRgtGMINCw0LLRgtC+0LzQvtCx0LjQu9C10LkgMTI4PGJyPjIy7oCQMSDQtNCy0LjQs9Cw0YLQtdC70Ywg0LDQstGC0L7QvNC+0LHQuNC70Y8gMTI5PGJyPjIyIDEyINCU0LLQuNCz0LDRgtC10LvRjCDQstC90YPRgtGA0LXQvdC90LXQs9C+INGB0LPQvtGA0LDQvdC40Y8gMTMxPGJyPjIy7oCQM2VsZWN0cmljINGC0YDQsNC90YHQv9C+0YDRgtC90L7QtSDRgdGA0LXQtNGB0YLQstC+IDEzNjxicj4yMu6AkDQg0JPQuNCx0YDQuNC00L3Ri9C5INCw0LLRgtC+0LzQvtCx0LjQu9GMIDEzODxicj4yMyDQtNC40L3QsNC80LjRh9C10YHQutCw0Y8g0L/RgNC+0LjQt9Cy0L7QtNC40YLQtdC70YzQvdC+0YHRgtGMINC00LjRgdC60LAgMTQzPGJyPjIzIOi9vSAxINCg0LDRgdC/0YDQtdC00LXQu9C10L3QuNC1INC90LDQs9GA0YPQt9C60Lgg0L3QsCDQt9C10LzQu9GOIDE0Mzxicj4yM+6AkDIg0J7QsdGJ0LXQtSDRgdC+0L/RgNC+0YLQuNCy0LvQtdC90LjQtSDQtNCy0LjQttC10L3QuNGOIDE1MDxicj4yM+6AkDMg0JzQvtGJ0L3QvtGB0YLRjCwg0L3QtdC+0LHRhdC+0LTQuNC80LDRjyDQtNC70Y8g0LTQstC40LbQtdC90LjRjywg0YHQvtGB0YLQsNCy0LvRj9C10YIgMTUxPGJyPjIz7oCQNCDQlNC+0YHRgtGD0L/QvdCw0Y8g0LzQvtGJ0L3QvtGB0YLRjCAxNTQ8YnI+MjPugJA1INC80L7QttC90L4g0L/QtdGA0LXQvdC10YHRgtC4INC90LAg0LTQvtGA0L7Qs9GDPGJyPtCh0LjQu9CwIDE1Njxicj4yM+6AkDYg0YHQutC+0YDQvtGB0YLRjCAxNjA8YnI+MjPugJA3INCf0YDQtdC00LLQsNGA0LjRgtC10LvRjNC90L7QtSDQt9C90LDRh9C10L3QuNC1INC00LvRjyDRgdC60LDQu9C+0LvQsNC30LDQvdC40Y8g0Lgg0YHQvtC+0YLQvdC+0YjQtdC90LjRjyDQv9C10YDQtdC00LDRh9C4PGJyPtCS0YvQsdC10YDQuNGC0LUgMTYyPGJyPjIz7oCQOC44INCg0LDRgdGF0L7QtCDRgtC+0L/Qu9C40LLQsCDRgSDQv9C+0YHRgtC+0Y/QvdC90L7QuSDRgdC60L7RgNC+0YHRgtGM0Y48YnI+0J/QvtGC0YDQtdCx0LvQtdC90LjQtSAxNjM8YnI+MjMgOSDQkNCy0YLQvtC80L7QsdC40LvRjCDQvdCw0YfQuNC90LDQtdGC0YHRjyDQvtGCINGB0YLQsNGC0LjRh9C10YHQutC+0LPQviDRgdGC0LDRgNGC0LAgMTY3PGJyPjIz7oCQMTAg0KPRgdC60L7RgNC10L3QuNC1IDE3MTxicj4yM+6AkDExINCyINGA0LXQsNC70YzQvdGL0YUg0YPRgdC70L7QstC40Y/RhSDQstC+0LbQtNC10L3QuNGPPGJyPtCg0LDRgdGF0L7QtCDRgtC+0L/Qu9C40LLQsCAxNzc8YnI+MjQg0YLQvtGA0LzQvtC30L3QvtC5INC00LjQvdCw0LzQuNGH0LXRgdC60LDRjyDQv9GA0L7QuNC30LLQvtC00LjRgtC10LvRjNC90L7RgdGC0YwgMTgwPGJyPjI07oCQMSDQotC+0YDQvNC+0LcgMTgwINCyINC40LTQtdCw0LvRjNC90YvRhSDRg9GB0LvQvtCy0LjRj9GFPGJyPjI07oCQMiDRgtC+0YDQvNC+0LfQsCAxODQg0LIg0YDQtdCw0LvRjNC90YvRhSDRg9GB0LvQvtCy0LjRj9GFPGJyPjI07oCQMyDQotC+0YDQvNC+0LfQvdCw0Y8g0YHQuNC70LAgMTg5PGJyPjI1INGB0YLQsNCx0LjQu9GM0L3QvtGB0YLRjCDRhdC+0YHRgtC40L3Qs9CwIDE5Mjxicj4yNe6AkDEg0J3QuNC30LrQsNGPINGB0LrQvtGA0L7RgdGC0Ywg0LjQu9C4INGA0YPQu9C10LLQvtC1INGD0L/RgNCw0LLQu9C10L3QuNC1INC00LLQuNC20LXQvdC40LXQvCAxOTI8YnI+MjXugJAyINCY0LTQtdCw0LvRjNC90YvQuSDQv9C+0LLQvtGA0L7RgiAxOTk8YnI+MjXugJAzINCS0YvRgdC+0LrQvtGB0LrQvtGA0L7RgdGC0L3QvtC1INGA0YPQu9C10LLQvtC1INGD0L/RgNCw0LLQu9C10L3QuNC1OiDRg9C/0YDQvtGJ0LXQvdC90YvQuSDQvNC10YLQvtC0IDIwNjxicj4yNe6AkDQg0J3QtdC00L7RgdGC0LDRgtC+0YfQvdC+INGA0YPQu9C10LLQvtCz0L4g0YPQv9GA0LDQstC70LXQvdC40Y8g0Lgg0YfRgNC10LfQvNC10YDQvdC+0LPQviDRgNGD0LvQtdCy0L7Qs9C+INGD0L/RgNCw0LLQu9C10L3QuNGPPGJyPtCe0L/RgNC10LTQtdC70LXQvdC40LUgMjA5PGJyPjI1IDYsNSDQstGL0YHQvtC60L7RgdC60L7RgNC+0YHRgtC90L7Qs9C+INGA0YPQu9C10LLQvtCz0L4g0YPQv9GA0LDQstC70LXQvdC40Y8gMjExPGJyPjI17oCQNiDQo9GB0YLQvtC50YfQuNCy0YvQtSDQsdC+0LrQvtCy0YvQtSDRhdCw0YDQsNC60YLQtdGA0LjRgdGC0LjQutC4IDIyMzxicj4yNSA2LDcg0J3QtdC50YLRgNCw0LvRjNC90LDRjyDRgtC+0YfQutCwINC4INGB0YLQsNGC0LjRh9C10YHQutCw0Y8g0LzQsNGA0LbQsCDRgdGC0LDQsdC40LvRjNC90L7RgdGC0LggMjI1PGJyPjI1IDgg0KDQtdCw0LrRhtC40Y8g0LLQvdC10YjQvdC40YUg0YHQuNC7INC4INC60YDRg9GC0Y/RidC10LPQviDQvNC+0LzQtdC90YLQsCAyMjc8YnI+MjXugJA5U2xpcCDQoNGD0LvQtdCy0L7QtSDRg9C/0YDQsNCy0LvQtdC90LjQtSAyMjk8YnI+MjXugJAxMCDQktC70LjRj9C90LjQtSDQv9GA0L7QtNC+0LvRjNC90L7QuSDRgdC40LvRiyDQvdCwINC80LDQvdC40L/Rg9C70Y/RhtC40LgyMzE8YnI+MjXugJAxMSDQn9C10YDQtdC90L7RgSDQv9C+0L/QtdGA0LXRh9C90L7QuSDQvdCw0LPRgNGD0LfQutC4IDIzMzxicj4yNSAyMTIg0L/RgNC10LTQstCw0YDQuNGC0LXQu9GM0L3QsNGPINGB0YLQsNCy0LrQsCAyMzQ8YnI+MjXugJAxMyDQrdC70LDRgdGC0LjRh9C90YvQtSDQutC40L3QtdC80LDRgtC40YfQtdGB0LrQuNC1INGF0LDRgNCw0LrRgtC10YDQuNGB0YLQuNC60Lgg0YHRg9GB0L/QtdC90LfQuNC4INC4PGJyPtCS0LvQuNGP0L3QuNC1INCz0LjQsdC60L7RgdGC0Lgg0YjQsNGB0YHQuCAyMzU8YnI+MjXugJAxNCDQodGC0LDQsdC40LvRjNC90L7RgdGC0Ywg0YLRgNCw0L3RgdC/0L7RgNGC0L3QvtCz0L4g0YHRgNC10LTRgdGC0LLQsCAyMzY8YnI+MjXugJAxNSDQndC10L7QsdGF0L7QtNC40LzQvtC1INC00LLQuNC20LXQvdC40LUgMjQ1PGJyPjI17oCQMTYg0JTQstC+0LnQvdC+0Lkg0LLQsNC7INCy0LDQu9CwICjRh9C10YLRi9GA0LUg0LrQvtC70LXRgdCwPGJyPtCg0YPQu9C10LLQvtC1INGD0L/RgNCw0LLQu9C10L3QuNC1KSAyNTI8YnI+MjXugJAxNzQg0KHRgtC10L/QtdC90Ywg0YHQstC+0LHQvtC00Ysg0YHQvtGH0LvQtdC90LXQvTxicj7QnNC+0LTQtdC70YwgMjU0PGJyPjI1IDE4INCc0L3QvtCz0L7QvtCx0L7Rj9C30YvQuSDQsNCy0YLQvtC80L7QsdC40LvRjCAyNzA8YnI+MjXugJAxOSDQntCz0YDQsNC90LjRh9C10L3QuNGPINC70LjQvdC10LDRgNC40LfQvtCy0LDQvdC90L7QuSDQvNC+0LTQtdC70LgyNzY8YnI+0JrQsNGC0LDQu9C+0LMg0LDQstGC0L7QvNC+0LHQuNC70YzQvdGL0Lkg0L/RgNC+0LXQutGCINGI0LDRgdGB0LggKNGH0LDRgdGC0YwgMikg0JTQuNC30LDQudC9INGB0LjRgdGC0LXQvNGLIDI2IENvbWZvcnQgUGVyZm9ybWFuY2UgMjc3PGJyPjI27oCQMSDQndCw0YfQsNC70YzQvdC+0LUg0LLQvtC30LHRg9C20LTQtdC90LjQtSAyNzc8YnI+MjYg5YqxIDIg0LTQvtGA0L7QttC90YvQtSDRgdGC0LjQvNGD0LvRiyAyODA8YnI+MjbugJAzINCS0LvQuNGP0L3QuNC1INCy0LjQsdGA0LDRhtC40Lgg0L3QsCDRh9C10LvQvtCy0LXRh9C10YHQutC+0LUg0YLQtdC70L4yODM8YnI+MjbugJA0INCc0L7QtNC10LvRjCDQsNCy0YLQvtC80L7QsdC40LvRjyAyODY8YnI+MjbugJA1IFVQUywgRG93bnMgYW5kIFBpdGNoZXMgMzE1PGJyPjI27oCQNiDQlNCy0LjQttC10L3QuNC1INGA0YPQu9C+0L3QsCAzMzE8YnI+MjbugJA3INCS0LvQuNGP0L3QuNC1INC90LXQu9C40L3QtdC50L3QvtGB0YLQuDMzNTxicj4yNu6AkDgg0JrQvtC80YTQvtGA0YIg0LLRi9Cy0L7QtNCwIDM0Mjxicj4yNyDQutC+0L3RgtGA0L7Qu9GMINGI0LDRgdGB0Lgg0LgmYW1wO0xkcXVvOyDQsdC10YHQv9GA0L7QstC+0LTQvdC+0Lkg0LrQvtC90YLRgNC+0LvRjCZhbXA7cmRxdW87INGB0LjRgdGC0LXQvNCwIDM0NTxicj4yN+6AkDEg0YPQv9GA0LDQstC70LXQvdC40LUg0LDQstGC0L7QvNC+0LHQuNC70LXQvCAzNDU8YnI+MjfugJAyINCc0L7QtNC10LvRjCDRgdC40YHRgtC10LzRiyDQsNCy0YLQvtC80L7QsdC40LvRjyAzNDk8YnI+MjfugJAzINCh0LjRgdGC0LXQvNCwINGC0L7RgNC80L7QttC10L3QuNGPINC/0YDQvtGC0LjQsiDQsdC70L7QutC40YDQvtCy0LrQuCAoQUJTKTxicj7QuCDRg9C/0YDQsNCy0LvRj9GC0Ywg0LDQvdGC0Lgt0YHQutC+0LvRjNC30LrQvtC5INGB0LjRgdGC0LXQvNC+0Lk8YnI+KEFTUikgMzYyPGJyPjI37oCQNCDQutC+0L3RgtGA0L7Qu9GMINC80LDQvdC40L/Rg9C70Y/RhtC40LkgMzY4PGJyPjI37oCQNSDQodC40YHRgtC10LzQsCDRg9C/0YDQsNCy0LvQtdC90LjRjyDQv9C+0LTQstC10YHQutC+0LkgMzc4PGJyPjI37oCQNiDQodC40YHRgtC10LzQsCDQsdC10YHQv9GA0L7QstC+0LTQvdC+0LPQviDRg9C/0YDQsNCy0LvQtdC90LjRjyAzOTg8YnI+0KfQsNGB0YLRjCA1INCc0LDRgtC10LzQsNGC0LjRh9C10YHQutCw0Y8g0LzQvtC00LXQu9GMPGJyPjI4INCc0LDRgtC10LzQsNGC0LjRh9C10YHQutCw0Y8g0LzQvtC00LXQu9GMINGC0YDQsNC90YHQv9C+0YDRgtC90L7Qs9C+INGB0YDQtdC00YHRgtCy0LAgNDAyPGJyPjI47oCQMSDQnNCw0YLQtdC80LDRgtC40YfQtdGB0LrQsNGPINC80L7QtNC10LvRjCDQtNC40LfQsNC50L0gNDAzPGJyPjI47oCQMiDQndC10L/RgNC10YDRi9Cy0L3Ri9C1INC4INC00LjRgdC60YDQtdGC0L3Ri9C1INC80L7QtNC10LvQuCA0MDQ8YnI+MjjugJAzINCQ0L3QsNC70LjQtyDQuCDRh9C40YHQu9C+0LLQsNGPINC80L7QtNC10LvRjCA0MDY8YnI+Mjkg0JzQvtC00LXQu9C40YDQvtCy0LDQvdC40LUg0LzQvtC00LXQu9C4IDQwODxicj4yOe6AkDEg0JjQt9C+0LvQuNGA0L7QstCw0L3QvdGL0Lkg0LDQstGC0L7QvNC+0LHQuNC70YwgNDEwPGJyPjI57oCQMiDQm9C40L3QtdCw0YDQuNC30L7QstCw0L3QvdCw0Y8g0LzQvtC00LXQu9GMINC40LfQvtC70LjRgNC+0LLQsNC90L3Ri9GFINGC0YDQsNC90YHQv9C+0YDRgtC90YvRhSDRgdGA0LXQtNGB0YLQsiA0MTE8YnI+MjnugJAzINC30LDQvNC+0Log0YEgMTAg0LPRgNCw0LTRg9GB0LDQvNC4INGB0LLQvtCx0L7QtNGLPGJyPtCc0L7QtNC10LvRjCDRg9C/0YDQsNCy0LvQtdC90LjRjyA0MzM8YnI+MjnugJA0INCc0L7QtNC10LvRjCDQtNC10YTQvtGA0LzQuNGA0YPQtdC80L7Qs9C+INGC0YDQsNC90YHQv9C+0YDRgtC90L7Qs9C+INGB0YDQtdC00YHRgtCy0LAgNDUzPGJyPjI5IOW8jyA1INGI0LDRgNC90LjRgCA0NTk8YnI+MjnugJA2INCt0YTRhNC10LrRgtGLINCy0YLQvtGA0L7Qs9C+INC/0L7RgNGP0LTQutCwLCDRgtCw0LrQuNC1INC60LDQuiDQutGA0YPRgtGP0YnQuNC5INC80L7QvNC10L3RgiDQstGA0LDRidC10L3QuNGPIDQ2MDxicj4zMCDQnNC+0LTQtdC70Ywg0L/QtdGA0LXQtNCw0YfQuCA0NjM8YnI+MzDugJAxINCa0L7QvNGE0L7RgNGCINC4INCy0LjQsdGA0LDRhtC40Y8g0YLRgNCw0L3RgdC80LjRgdGB0LjQuDxicj7QodCy0Y/Qt9Cw0L3QuNC1IDQ2Mzxicj4zMO6AkDIg0JTQuNC90LDQvNC40YfQtdGB0LrQsNGPINC80L7QtNC10LvRjCDQtNCy0LjQs9Cw0YLQtdC70Y8gNDY1PGJyPjMw7oCQMyDQodC40LvQvtCy0LDRjyDQsNCz0YDQtdCz0LDRgiA0Nzg8YnI+MzDugJA0INC40L3QtdGA0YbQuNGPINCw0LLRgtC+0LzQvtCx0LjQu9GPIDQ4MDxicj7QnNC+0LTQtdC70YwgNDgyINC70LjQvdC10LnQvdC+0LPQviDQv9GA0LjQstC+0LTQsCAzMO6AkDU8YnI+MzDugJA2INCS0YDQtdC80Y8t0LjQvdCy0LDRgNC40LDQvdGCIDQ4Nzxicj4zMO6AkDcg0KHQuNGB0YLQtdC80LAg0YLRgNCw0L3RgdC80LjRgdGB0LjQuCDQvNC90L7Qs9C+0LzQvtC70YzRhtC10LLQvtC5INC00LjQvdCw0LzQuNC60Lg8YnI+0JzQvtC00LXQu9GMIDQ5Mjxicj4zMSBUaWFuZ28gQ2FyIENob2RlIE1vZGVsIDQ5NDxicj4zMe6AkDEg0JLRi9GB0L7QutCw0Y8g0L/QvtC00LLQtdGB0LrQsCDRg9Cz0LvQvtCy0L7Qs9C+INGA0YPQu9C+0L3QsCA0OTU8YnI+MzHugJAyINCb0LjQvdC10LnQvdCw0Y8g0LzQvtC00LXQu9GMINC20LXRgdGC0LrQvtCz0L4g0YLQtdC70LAgNTA0PGJyPjMx7oCQMyBEeW5hbWljIFRpbHQgQ29udHJvbCA1MjE8YnI+MzHugJA0INCc0LDQvdC40L/Rg9C70Y/RhtC40Lgt0JrQvtC80YTQvtGA0YIg0KHQstGP0LfRjCA1MjQ8YnI+0J/RgNC40LvQvtC20LXQvdC40LUgNTM0PGJyPtCf0YDQuNC70L7QttC10L3QuNC1INGD0YDQsNCy0L3QtdC90LjQtSDQvNC+0YLQvtGA0L3QvtCz0L4g0LzQvtGC0L7RgNC90L7Qs9C+INC4INC60L7QvdGC0LXRgNGE0LXRgNC90L7Qs9C+INC/0YDQvtGB0YLRgNCw0L3RgdGC0LLQsCA1MzQ8YnI+Qe6AkDEg0JTQstC40LbQtdC90LjQtSDQtNC40YHQutGA0LXRgtC90YvRhSDQu9C40L3QtdC50L3Ri9GFINGB0LjRgdGC0LXQvDxicj7QpNC+0YDQvNGD0LvQsCA1MzQ8YnI+Qe6AkDIg0JvQuNC90LXQudC90LDRjyDQtNC40L3QsNC80LjRh9C10YHQutCw0Y8g0YHQuNGB0YLQtdC80LA8YnI+0KHRgtCw0LHQuNC70YzQvdC+0YHRgtGMIDUzODxicj7Ql9Cw0LrRgNGL0YLRi9C5INGA0LDRgdGC0LLQvtGAIEHugJAzINC/0YDQuNC90YPQtNC40YLQtdC70YzQvdC+0LPQviDQvtGC0LLQtdGC0LAgNTQ1PGJyPkEgNCDQndC10LvQuNC90LXQudC90LDRjyDQtNC40L3QsNC80LjRh9C10YHQutCw0Y8g0YHQuNGB0YLQtdC80LAgNTQ1PGJyPkHugJA1INCb0LDQs9GA0LDQvdC20LXQstGB0LrQvtC1INGD0YDQsNCy0L3QtdC90LjQtSDQsiDQv9C+0LfQuNGG0LjQvtC90L3QvtC5INGB0YPQvNC80LU8YnI+0JfQsNGP0LLQutC4INCyINC/0YDQvtGB0YLRgNCw0L3RgdGC0LLQtSDRiNGC0LDRgtCwIDU0Njxicj7QkC42INCT0LDQvNC40LvRjNGC0L7QvdC40LDQvdGB0LrQvtC1INGD0YDQsNCy0L3QtdC90LjQtSDQuCDRhNCw0LfQvtCy0L7QtSDQv9GA0L7RgdGC0YDQsNC90YHRgtCy0L4gNTQ5PGJyPjcg0LvQsNCz0YDQsNC90LbQtdCy0L7QtSDRg9GA0LDQstC90LXQvdC40LUg0LTQvtC70LbQvdC+PGJyPtCY0YHQv9C+0LvRjNC30YPQtdGC0YHRjyDQtNC70Y8g0L/RgdC10LLQtNC+0LrQvtC+0YDQtNC40L3QsNGC0L3QvtCz0L4g0LzQtdGC0L7QtNCwIDU1MDxicj7QkC44INC20LXRgdGC0LrQvtC1INC00LLQuNC20LXQvdC40LUg0YLQtdC70LAgNTUyPGJyPtCf0YDQuNC70L7QttC10L3QuNC1IEIgRHluYW1pY3MgNTU5PGJyPkLugJAxINCe0YHQvdC+0LLQvdC+0LUg0L7Qv9GA0LXQtNC10LvQtdC90LjQtSA1NjA8YnI+Qu6AkDIg0JzQvtC00LXQu9GMINGD0L/RgNCw0LLQu9C10L3QuNGPINGE0LDQt9C+0LLQvtC5INCx0LvQvtC60LjRgNC+0LLQutC+0LkgNTYzPGJyPkLugJAzINCh0LjRgdGC0LXQvNCwINGD0L/RgNCw0LLQu9C10L3QuNGPINGE0LDQt9C+0LLQvtC5INCx0LvQvtC60LjRgNC+0LLQutC+0Lkg0KHRgtCw0LHQuNC70YzQvdC+0YHRgtGMIDU2OTxicj5C7oCQNCDQodGC0LDRgtC40LLQvdC+0LUg0LTQstC40LbQtdC90LjQtSA1NzQ8YnI+Qu6AkDUg0LHQtdC3INC80LDQvdC40L/Rg9C70Y/RhtC40Lkg0LHQtdC3INC80L7QtNC10LvQuCA1NzU8YnI+Qu6AkDYg0KHRgtCw0LHQuNC70YzQvdC+0YHRgtGMINCx0L7Qu9GM0YjQvtCz0L4g0YPQs9C70LAg0YDRg9C70L7QvdCwIDU4MTxicj7Qn9GA0LjQu9C+0LbQtdC90LjQtSBDIE91dGJsb3dpbmcgRW52aXJvbm1lbnQgV2hlZWwg0LDQstGC0L7QvNC+0LHQuNC70YwgNTg1PGJyPkPugJAxINCb0YPQvdCwINCyINC80LjRgdGB0LjQuCDQv9C+0YHQsNC00LrQuCDQvdCwINCb0YPQvdGDINCQ0L/QvtC70LvQvtC90LA8YnI+0JvQsNC/0YjQsCAoTFJWKSA1ODY8YnI+Q+6AkDIg0KLQuNC/INC30LDQtNCw0YfQuCA1ODg8YnI+Q+6AkDMg0KPRgdC70L7QstC40Y8g0L7QutGA0YPQttCw0Y7RidC10Lkg0YHRgNC10LTRiyA1ODk8YnI+Q+6AkDQg0JzQvtCx0LjQu9GM0L3QvtGB0YLRjCA1OTE8YnI+0JDQstGC0L7QvNC+0LHQuNC70LggQ+6AkDUg0LIg0L3QuNC30LrQvtC5INCz0YDQsNCy0LjRgtCw0YbQuNC4PGJyPtCf0YDQvtC40LfQstC+0LTQuNGC0LXQu9GM0L3QvtGB0YLRjCA1OTI8YnI+Q+6AkDYg0KHQuNGB0YLQtdC80LAg0L/QuNGC0LDQvdC40Y8gNTk2PGJyPkPugJA3INCX0LDQutC70Y7Rh9C10L3QuNC1IDU5Njxicj7Qn9GA0LjQu9C+0LbQtdC90LjQtSBEINCf0YDQvtCx0LvQtdC80YssINGB0LLRj9C30LDQvdC90YvQtSDRgSDQsNCy0LDRgNC40LXQuSDQtNC+0YDQvtC20L3QvtCz0L4g0LTQstC40LbQtdC90LjRjyA1OTc8YnI+RO6AkDEgQ2FsbGlzaW9uIENvbGxpc2lvbjogQ29sbGlzaW9uIE1vZGVsIDU5Nzxicj5E7oCQMiDRgdGC0L7Qu9C60L3QvtCy0LXQvdC40LUg0YLRgNCw0L3RgdC/0L7RgNGC0L3QvtCz0L4g0YHRgNC10LTRgdGC0LLQsDog0LLRgtC+0YDQvtC1INC/0YDQuNCx0LvQuNC30LjRgtC10LvRjNC90L7QtTxicj7QnNC+0LTQtdC70YwgNjA5PGJyPkTugJAzINCa0L7Qu9C10YHQviDQt9Cw0LzQutC4INC/0L7RgdC70LUg0YHRgtC+0LvQutC90L7QstC10L3QuNGPIDYxOTxicj5E7oCQNCDRgNCw0YPQvdC0IDYyNjxicj5E7oCQNSDQotGA0LDQvdGB0L/QvtGA0YLQuNGA0L7QstC60LAg0L7QsdGK0LXQutGC0L7QsiDQstC+INCy0YDQtdC80Y8g0YHRgtC+0LvQutC90L7QstC10L3QuNGPPGJyPtCh0L/QvtGA0YIgNjMyPGJyPtCf0YDQuNC70L7QttC10L3QuNC1IEUg0JTQsNC90L3Ri9C1INGA0LDQt9C70LjRh9C90YvRhSDRgtGA0LDQvdGB0L/QvtGA0YLQvdGL0YUg0YHRgNC10LTRgdGC0LI8YnI+0JjQvdGE0L7RgNC80LDRhtC40Y8gNjM5PGJyPkXugJAxINCc0LDQu9C10L3RjNC60LjQuSDQsNCy0YLQvtC80L7QsdC40LvRjCAo0LApIDYzOTxicj5F7oCQMiDQvNCw0LvQtdC90YzQutC40Lkg0LDQstGC0L7QvNC+0LHQuNC70YwgKNCxKSA2NDE8YnI+Re6AkDMg0JzQsNC70LXQvdGM0LrQuNC5INCw0LLRgtC+0LzQvtCx0LjQu9GMIChDKSA2NDI8YnI+Re6AkDQg0KHRgNC10LTQvdC40Lkg0YHQtdC00LDQvSAo0LApIDY0NDxicj5F7oCQNSDQodC10LTQsNC9INGB0YDQtdC00L3QtdCz0L4g0YDQsNC30LzQtdGA0LAgKEIpIDY0Njxicj5F7oCQNiBTcG9ydHMgQ2FyIChBKSA2NDc8YnI+Re6AkDcg0KHQv9C+0YDRgtC40LLQvdGL0Lkg0LDQstGC0L7QvNC+0LHQuNC70YwgKEIpIDY1MDxicj5F7oCQOCBWYW4gNjUxPGJyPkXugJA5INGC0Y/QttC10LvRi9C5INCz0YDRg9C30L7QstC40LogNjUzPGJyPkXugJAxMCBSYWNpbmcgTW90b3JjeWNsZSA2NTU8YnI+0KHRgdGL0LvQutC4IDY1ODxicj48L2Rpdj48aW1nIGNsYXNzPSJkZXNjX2FuY2hvciIgaWQ9ImRlc2MtbW9kdWxlLTMiIHNyYz0iaHR0cHM6Ly9hc3NldHMuYWxpY2RuLmNvbS9raXNzeS8xLjAuMC9idWlsZC9pbWdsYXp5bG9hZC9zcGFjZWJhbGwuZ2lmIj48ZGl2IGNsYXNzPSJ0aXQiIHN0eWxlPSJtYXJnaW46IDAuMHB4O3BhZGRpbmc6IDAuMHB4IDAuMHB4IDAuMHB4IDE3LjBweDtsaXN0LXN0eWxlLXR5cGU6IG5vbmU7Ym9yZGVyOiAwLjBweDtmb250LXdlaWdodDogYm9sZDtoZWlnaHQ6IDMxLjBweDtsaW5lLWhlaWdodDogMzEuMHB4O2NvbG9yOiAjMDAwMDAwO2ZvbnQtZmFtaWx5OiBzaW1zdW4gICBhcmlhbDtiYWNrZ3JvdW5kLWNvbG9yOiAjZTZlNmU2O2ZvbnQtc2l6ZTogMTguMHB4OyI+0JLQstC10LTQtdC90LjQtTwvZGl2PjxkaXYgY2xhc3M9ImRlc2NyaXAiIHN0eWxlPSJtYXJnaW46IDAuMHB4O3BhZGRpbmc6IDI1LjBweCAyOS4wcHggMTUuMHB4O2xpc3Qtc3R5bGUtdHlwZTogbm9uZTtib3JkZXI6IDAuMHB4O3Bvc2l0aW9uOiA7b3ZlcmZsb3c6IGhpZGRlbjtsaW5lLWhlaWdodDogMjQuMHB4O2NvbG9yOiAjMDAwMDAwO2ZvbnQtZmFtaWx5OiBzaW1zdW4gICBhcmlhbDtmb250LXNpemU6IDE4LjBweDsiPjxzcGFuPjwvc3Bhbj4tPC9kaXY+PGltZyBjbGFzcz0iZGVzY19hbmNob3IiIGlkPSJkZXNjLW1vZHVsZS00IiBzcmM9Imh0dHBzOi8vYXNzZXRzLmFsaWNkbi5jb20va2lzc3kvMS4wLjAvYnVpbGQvaW1nbGF6eWxvYWQvc3BhY2ViYWxsLmdpZiI+PGRpdiBjbGFzcz0idGl0IiBzdHlsZT0ibWFyZ2luOiAwLjBweDtwYWRkaW5nOiAwLjBweCAwLjBweCAwLjBweCAxNy4wcHg7bGlzdC1zdHlsZS10eXBlOiBub25lO2JvcmRlcjogMC4wcHg7Zm9udC13ZWlnaHQ6IGJvbGQ7aGVpZ2h0OiAzMS4wcHg7bGluZS1oZWlnaHQ6IDMxLjBweDtjb2xvcjogIzAwMDAwMDtmb250LWZhbWlseTogc2ltc3VuICAgYXJpYWw7YmFja2dyb3VuZC1jb2xvcjogI2U2ZTZlNjtmb250LXNpemU6IDE4LjBweDsiPtCf0YDQvtCx0L3QvtC1INC+0L3Qu9Cw0LnQvS3Rh9GC0LXQvdC40LU8L2Rpdj48aW1nIGNsYXNzPSJkZXNjX2FuY2hvciIgaWQ9ImRlc2MtbW9kdWxlLTUiIHNyYz0iaHR0cHM6Ly9hc3NldHMuYWxpY2RuLmNvbS9raXNzeS8xLjAuMC9idWlsZC9pbWdsYXp5bG9hZC9zcGFjZWJhbGwuZ2lmIj48ZGl2IGNsYXNzPSJ0aXQiIHN0eWxlPSJtYXJnaW46IDAuMHB4O3BhZGRpbmc6IDAuMHB4IDAuMHB4IDAuMHB4IDE3LjBweDtsaXN0LXN0eWxlLXR5cGU6IG5vbmU7Ym9yZGVyOiAwLjBweDtmb250LXdlaWdodDogYm9sZDtoZWlnaHQ6IDMxLjBweDtsaW5lLWhlaWdodDogMzEuMHB4O2NvbG9yOiAjMDAwMDAwO2ZvbnQtZmFtaWx5OiBzaW1zdW4gICBhcmlhbDtiYWNrZ3JvdW5kLWNvbG9yOiAjZTZlNmU2O2ZvbnQtc2l6ZTogMTguMHB4OyI+0KHQnNCYINC+0LHQt9C+0YA8L2Rpdj48ZGl2IGNsYXNzPSJkZXNjcmlwIiBzdHlsZT0ibWFyZ2luOiAwLjBweDtwYWRkaW5nOiAyNS4wcHggMjkuMHB4IDE1LjBweDtsaXN0LXN0eWxlLXR5cGU6IG5vbmU7Ym9yZGVyOiAwLjBweDtwb3NpdGlvbjogO292ZXJmbG93OiBoaWRkZW47bGluZS1oZWlnaHQ6IDI0LjBweDtjb2xvcjogIzAwMDAwMDtmb250LWZhbWlseTogc2ltc3VuICAgYXJpYWw7Zm9udC1zaXplOiAxOC4wcHg7Ij48YnI+PC9kaXY+PC9wPg==
Продавец:天下好图书专营店
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца




¥42888руб.
¥1272 684руб.
¥278.85 892руб.
¥75.81 602руб.
- Информация о товаре
- Фотографии

Основная информация
| Заголовок: |   проектирование автоматического шасси (том 2): дизайн системы |
| Автор: | [значение] Ji'an Carlo&Миддот;&Middot; Mo |
| Издательство: |   Machinery Industry Press |
| Дата публикации: | 2019-12-01 |
| Издание: | |
| ISBN: | 9787111633815 |
| Рыночная цена: | 188.0 |
Каталог
Предисловие
Предисловие
Благодарности
Об авторе
консультант
таблица символов
Часть 3 Информация о трафике
17 Транспортная статистика 2
171 Трафик Том 3
17 112 Управление транспортными средствами 11
173 социальное воздействие 16
18 Функция транспортного средства 24
181 Дизайн системы 24
182 Объективные требования 31
183 субъективные требования 40
18 化 4 47 сопротивление 47
19 Операционные правила 53
191 Система транспортных средств 55
192 колеса 61
193 Система рулевого управления 65
194 тормозной системы 67
195 Структура 73
196 Трансмиссия 75
Часть 4 Шасси системы транспортных средств
20 Общая функция 77
201 Симметрические соображения 77
202 Справочная система координат 78
203 позиционирование центроидов 79
204 Массовое распределение различных компонентов 81
205 Инерция крутящего момента 82
21 Обзор аэродинамики автомобиля 85
211 аэродинамический и крутящий момент 87
212aerodynamic поля вокруг автомобиля 93
213 Аэродинамическое сопротивление 102
21 4 -литровый и тональный сила 114
215 Сила боковой скорости, крутящий момент с катаниями и крутящий момент рыскания 117
216 Экспериментальное исследование аэродинамики120
217 Численная аэродинамика 125
22 Первоначальная мощность автомобилей 128
221 двигатель автомобиля 129
22 12 Двигатель внутреннего сгорания 131
223electric транспортное средство 136
224 Гибридный автомобиль 138
23 динамическая производительность диска 143
23 载 1 Распределение нагрузки на землю 143
232 Общее сопротивление движению 150
233 Мощность, необходимая для движения, составляет 151
234 Доступная мощность 154
235 можно перенести на дорогу
Сила 156
236 скорость 160
237 Предварительное значение для скалолазания и соотношения передачи
Выберите 162
238.8 Расход топлива с постоянной скоростью
Потребление 163
23 9 Автомобиль начинается от статического старта 167
2310 Ускорение 171
2311 в реальных условиях вождения
Расход топлива 177
24 тормозной динамическая производительность 180
241 Тормоз 180 в идеальных условиях
242 тормоза 184 в реальных условиях
243 Тормозная сила 189
25 стабильность хостинга 192
251 Низкая скорость или рулевое управление движением 192
252 Идеальный поворот 199
253 Высокоскоростное рулевое управление: упрощенный метод 206
254 Недостаточно рулевого управления и чрезмерного рулевого управления
Определение 209
25 6,5 высокоскоростного рулевого управления 211
256 Устойчивые боковые характеристики 223
25 6,7 Нейтральная точка и статическая маржа стабильности 225
25 8 Реакция внешних сил и крутящего момента 227
259Slip Рулевое управление 229
2510 Влияние продольной силы на манипуляции231
2511 Перенос поперечной нагрузки 233
25 212 предварительная ставка 234
2513 Эластичные кинематические характеристики суспензии и
Влияние гибкости шасси 235
2514 Стабильность транспортного средства 236
2515 Необходимое движение 245
2516 Двойной вал вала (четыре колеса
Рулевое управление) 252
25174 Степень свободы сочленен
Модель 254
25 18 Многообоязый автомобиль 270
2519 Ограничения линеаризованной модели276
Каталог автомобильный проект шасси (часть 2) Дизайн системы 26 Comfort Performance 277
261 Начальное возбуждение 277
26 励 2 дорожные стимулы 280
263 Влияние вибрации на человеческое тело283
264 Модель автомобиля 286
265 UPS, Downs and Pitches 315
266 Движение рулона 331
267 Влияние нелинейности335
268 Комфорт вывода 342
27 контроль шасси и&Ldquo; беспроводной контроль” система 345
271 управление автомобилем 345
272 Модель системы автомобиля 349
273 Система торможения против блокировки (ABS)
и управлять анти-скользкой системой
(ASR) 362
274 контроль манипуляций 368
275 Система управления подвеской 378
276 Система беспроводного управления 398
Часть 5 Математическая модель
28 Математическая модель транспортного средства 402
281 Математическая модель дизайн 403
282 Непрерывные и дискретные модели 404
283 Анализ и числовая модель 406
29 Моделирование модели 408
291 Изолированный автомобиль 410
292 Линеаризованная модель изолированных транспортных средств 411
293 замок с 10 градусами свободы
Модель управления 433
294 Модель деформируемого транспортного средства 453
29 式 5 шарнир 459
296 Эффекты второго порядка, такие как крутящий момент вращения 460
30 Модель передачи 463
301 Комфорт и вибрация трансмиссии
Связание 463
302 Динамическая модель двигателя 465
303 Силовая агрегат 478
304 инерция автомобиля 480
Модель 482 линейного привода 305
306 Время-инвариант 487
307 Система трансмиссии многомольцевой динамики
Модель 492
31 Tiango Car Chode Model 494
311 Высокая подвеска углового рулона 495
312 Линейная модель жесткого тела 504
313 Dynamic Tilt Control 521
314 Манипуляции-Комфорт Связь 524
Приложение 534
Приложение уравнение моторного моторного и контерферного пространства 534
A1 Движение дискретных линейных систем
Формула 534
A2 Линейная динамическая система
Стабильность 538
Закрытый раствор A3 принудительного ответа 545
A 4 Нелинейная динамическая система 545
A5 Лагранжевское уравнение в позиционной сумме
Заявки в пространстве штата 546
А.6 Гамильтонианское уравнение и фазовое пространство 549
7 лагранжевое уравнение должно
Используется для псевдокоординатного метода 550
А.8 жесткое движение тела 552
Приложение B Dynamics 559
B1 Основное определение 560
B2 Модель управления фазовой блокировкой 563
B3 Система управления фазовой блокировкой Стабильность 569
B4 Стативное движение 574
B5 без манипуляций без модели 575
B6 Стабильность большого угла рулона 581
Приложение C Outblowing Environment Wheel автомобиль 585
C1 Луна в миссии посадки на Луну Аполлона
Лапша (LRV) 586
C2 Тип задачи 588
C3 Условия окружающей среды 589
C4 Мобильность 591
Автомобили C5 в низкой гравитации
Производительность 592
C6 Система питания 596
C7 Заключение 596
Приложение D Проблемы, связанные с аварией дорожного движения 597
D1 Callision Collision: Collision Model 597
D2 столкновение транспортного средства: второе приблизительное
Модель 609
D3 Колесо замки после столкновения 619
D4 раунд 626
D5 Транспортировка объектов во время столкновения
Спорт 632
Приложение E Данные различных транспортных средств
Информация 639
E1 Маленький автомобиль (а) 639
E2 маленький автомобиль (б) 641
E3 Маленький автомобиль (C) 642
E4 Средний седан (а) 644
E5 Седан среднего размера (B) 646
E6 Sports Car (A) 647
E7 Спортивный автомобиль (B) 650
E8 Van 651
E9 тяжелый грузовик 653
E10 Racing Motorcycle 655
Ссылки 658
Введение
-
Пробное онлайн-чтение
СМИ обзор