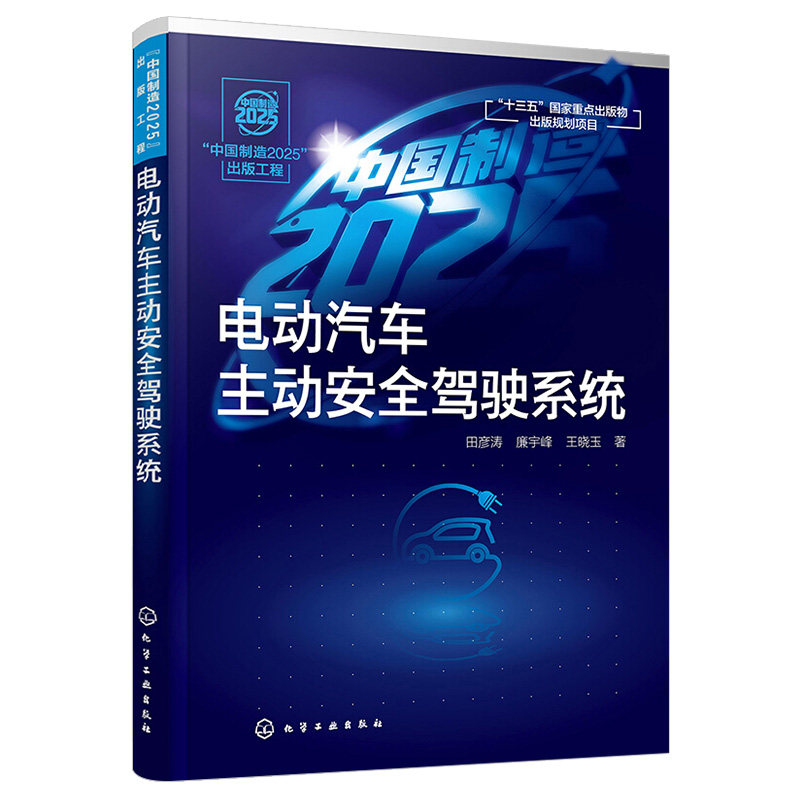
Книга электромобилей Китай, сделанная в Китае, 2025 г. Издательский инженерный электромобиль Активное управление безопасности

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара







Заголовок:"Сделано в Китае 2025"Публикация инженерно-электрического транспортного средства
Цена: 56,00 Юань
Автор: Tian Yantao, Lian Yufeng, Wang Xiaoyu
Издательство: Chemical Industry Press
ISBN: 9787122351975

Чтение толпы: эта книга может использоваться исследователями, аспирантами или старшими студентами, занимающимися исследованиями систем активной безопасности электромобилей.
Эта книга является проектом национального плана национального и технологического плана автора в Китае с 2012 года, проект «Новый пилотный транспортный автомобиль» 2016 года, Проект по науке и технологиям провинции Джилин, и Университет Джилина&Ldquo; 985 Project&Rdquo;Многие прикладные технологии и прогресс в книге представляют собой коллекцию многолетних исследований и результатов разработок в отношении автора и исследовательской группы.Эта книга может быть использована исследователями, занимающимися исследовательскими сотрудниками систем активной безопасности электромобилей, аспирантов или старших студентов в связанных специальностях.

Содержание этой книги включает в себя архитектуру системы активного столкновения электромобилей, динамическое моделирование автомобильной системы, модель продольного расстояния безопасности с учетом характеристик водителя и пути состояния дорожного покрытия и на основе тормозного тормоза торможения на основе ограничения. Стратегия распределения, четыре привода, оценивая исследования стабильности, статус транспортного средства и оценку функций функций дороги транспортного средства, модель расстояния безопасности бокового обеспечения на основе края транспортного средства, прямой горизонтальный жесткий контроль мощности на основе полу -неопределенной динамики и четырех -Поллект исследования устойчивости электромобилей на алгоритм распределения силы, четырехлетняя исследование на стороне устойчивости электромобиля.
Эта книга может быть использована исследователями, занимающимися исследовательскими сотрудниками систем активной безопасности электромобилей, аспирантов или старших студентов в связанных специальностях.

Глава 1 Обзор активного электромобиля Active Back, избегая системы
Глава 1 Введение / 2
1.1 Active Active Back, избегая системы исследования / 2
1.1.1 Вождение Восприятия информации и обработка / 3
1.1.2 Модель безопасного расстояния / 7
1.1.3 Модель системы динамики транспортных средств / 9
1.1.4 Стратегия управления динамикой транспортных средств / 10
1.2 Статус статуса исследования стабильности транспортного средства / 12
1.2.1 Вендентальная стабильность транспортного средства / 12
1.2.2 Стабильность на стороне автомобиля / 15
Ссылки / 18
Глава 2 Структура активного электромобиля Active Back, избегая системы / 21
2.1 Архитектура оборудования электромобилей / 21
2,1,1 мм волнового радара / 21
2.1.2 MEMS Gyroscope / 25
2.1.3 Колесо шесть -точечные датчик мощности / 27
2.1.4 Синхронный мотор с постоянным магнитом / 29
2.2 четырехколесные колеса.
2.3 Архитектура активного столкновения транспортных средств / 32
2.3.1.
2.3.2 Система предотвращения активного столкновения / 35
2.4 Стратегия переключения на торможение / рулевое управление / 36
2.5 Сводка этой главы / 39
Ссылки / 39
Глава 3 Динамическое моделирование автоматического системы / 41
3.1 Общее описание вертикального движения транспортных средств / 41
3.1.1 сопротивление воздуха / 41
3.1.2 сопротивление проката / 43
3.2 Общее описание движения на стороне транспортного средства / 44
3.3 Tire Vertical Force / 46
3.4 модель динамики колеса / 50
3.4.1 Уравнение баланса крутящего момента колеса / 50
3.4.2 Модель ветераны Вентерской динамики
3.5 Сводка этой главы / 51
Ссылки / 51
Глава 2 Ключевые технологии для электрической вертикальной активной активной назад
Глава 4 Рассмотрим модель продольного расстояния безопасности характеристик водителя и состояния дорожного покрытия / 54
4.1 Рассмотрим моделирование продольного продольного торможения водителя / 54
4.1.1 Моделирование расстояния на расстоянии безопасности вертикального торможения / 54
4.1.2 Три типичных процесса торможения Безопасное анализ расстояний / 56
4.1.3 Моделирование анализа / 58
4.2 Модель расстояния безопасности на основе коэффициента вложения и параметров намерения вождения / 63
4.2.1 Модель вертикального расстояния безопасности / 63
4.2.2. Анализ симуляции / 66
4.3 Резюме этой главы / 69
Ссылки / 69
Глава 5 Переживание динамического динамического динамического динамического динамического динамического динамического динамического распределения / 71
5.1 Конструкция контроллера тормоза / 72
5.1.1 Калькулятор ускорения / 72
5.1.2 Тормозной силы / калькулятор дивиллеров / 73
5.2 Тормозной сил / заместитель тяги / 74
5.2.1 Линеаризация торможения в безопасности / 74
5.2.2 Стратегия распределения тормозной мощности / 77
5.2.3 Стратегия распределения направления / 80
5.3 Моделирование анализа / 81
5.4 Конструкция контроллера контроллера вертикального столкновения / 85
5.4.1 Конструкция контроллера продольного вытягивания вниз потянуть вниз потянуть вниз / 85
5.4.2 Вертикальный верхний верхний контроллер / 86
5.4.3 Анализ симуляции / 89
5.5 Эксперимент по моделированию транспортных средств для моделирования транспортных средств Электронедактивного автомобиля / 91
5.5.1.
5.5.2 Модель моделирования транспортных средств / 93
5.5.3 Эксперимент по моделированию по версии активного устранения электромобилей / 94
5.6 Сводка этой главы / 98
Ссылки / 98
Глава 6 Исследование по вертикальной стабильности четырех электромобилей с приводом / 100
6.1 SMO Observer Design на основе модели Lugre / 101
6.1.1 Основные принципы структуры трансформации скользящей модели / 101
6.1.2 Уравнение динамического состояния на основе электромобилей на основе модели Lugre / 102
6.1.3 Проектирование наблюдения за плесенью / 105
6.2 Четырехновижный привод Электромобиля Распознавание дорожного покрытия и максимальная оценка электромагнитного крутящего момента / 107
6.2.1 Оценка / 108 параметров дорожных условий
6.2.2 Максимальная оценка электромагнитного крутящего момента / 109
6.3 Моделирование анализа / 110
6.4 Сводка этой главы / 116
Ссылки / 117
Глава 3 Ключевая технология
Глава 7 Состояние транспортного средства и связь оценки связи / 120
7.1 Оценка поляризации шин / 120
7.1.1 Упрощение шины в сторону / 120
7.1.2 Рекупит минимальный второй дизайн алгоритма умножения / 121
7.1.3 Моделирование анализа / 123
7.2 Оценка бокового угла тела / 126
7.2.1 Модель динамики шин / 126
7.2.2 Расчет продольной силы Тира / 127
7.2.3.
7.2.4 Оценка состояния не -линейной системы / 129
7.2.5 First -Class Sille Forest вставка фильтра / 130
7.2.6 Анализ симуляции / 131
7.3 Резюме этой главы / 134
Ссылки / 135
Глава 8 Модель безопасного расстояния с боковой стороной на основе края края транспортного средства / 137
8.1 Safe Track Safe Track Model / 137
8.1.1 Рулея управления краем транспортного средства
8.1.2 Имитационный анализ / 139
8.2 Транспортное средство -Дорогое безопасное расстояние модель / 140
8.2.1 Сторона -канальная безопасное моделирование расстояния / 140
8.2.2 Анализ условий безопасности на пути изменений / 142
8.2.3 Исследования на боковой стратегии управления каналом / 144
8.2.4 Проверка модели на расстояние боковой безопасности / 147
8.3 Резюме этой главы / 150
Ссылки / 150
Глава 9 на основе полу -неопределенного динамического динамического динамического управления границами / 152
9.1 Горизонтальная угловая скорость / калькулятор частичного угла на стороне тела / 152
9.2 Прямой горизонтальный конструкция контроллера крутящего момента / 152
9.2.1 Полуо неопределенное динамическое моделирование динамики / 153
9.2.2 H&Infin;
9.3 Стратегия распределения вертикальной силы шины / 158
9.4 Анализ симуляции / 158
9.5 Сторона автомобиля -Целевой контроль / 160
9.5.1 Линеаризация динамических моделей транспортных средств / 160
9.5.2 Исследование стратегии стратегии бокового контроля LQR на основе компенсации обратной связи / 162
9.5.3 Анализ симуляции / 164
9.6 Эксперимент по боковой линии электромобиля / 167
9.7 Резюме этой главы / 173
Ссылки / 173
Глава 10 Контроль устойчивости четырехлетнего алгоритма управления устойчивости электромобилей / 175
10.1 Обзор алгоритма управления.
10.2 Оптимизированный выбор цели / 177
10.3 Условия ограничения на распределение вертикальной силы шины / 178
10.4 Оптимизированный алгоритм распределения для решения / 180
10,5 Алгоритм распределения осевой нагрузки / 180
10.6 Эксперимент по системе контроля устойчивости и анализ результатов / Анализ результатов / 181
10.6.1 на основе экспериментальных процедур моделирования Carsim и Simulink / 181
10.6.2 Моделирование эксперимента и анализ результатов / 182
10.7 Резюме этой главы / 187
Ссылки / 188
Глава 11 Исследование на боковой стабильности четырехлетних электромобилей / 189
11.1 Оценка динамического состояния на стороне электромобиля / 189
11.1.1 На основе оценки угла на стороне протяженного отклонения автомобиля Calman / 189
11.1.2 Оценка смещения боковой стороны шин минимального ежедневного метода на основе забытого фактора оценивается / 191
11.2 Имитационный анализ / 192
11.3 Direct Horizontal Torque Design / 196
11.3.1 Цель контроля ожидания / 196
11.3.2 Конструкция контроллера боковой стабильности на основе обратной связи и обратной связи / 198
11.3.3 Стратегия распределения мощности воля / 199
11.4 Анализ симуляции / 201
11.5 Резюме этой главы / 207
Ссылки / 208
Индекс / 211