Технология без водителя без водителя Навигация на навигацию без латиниза


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара




Основная информация
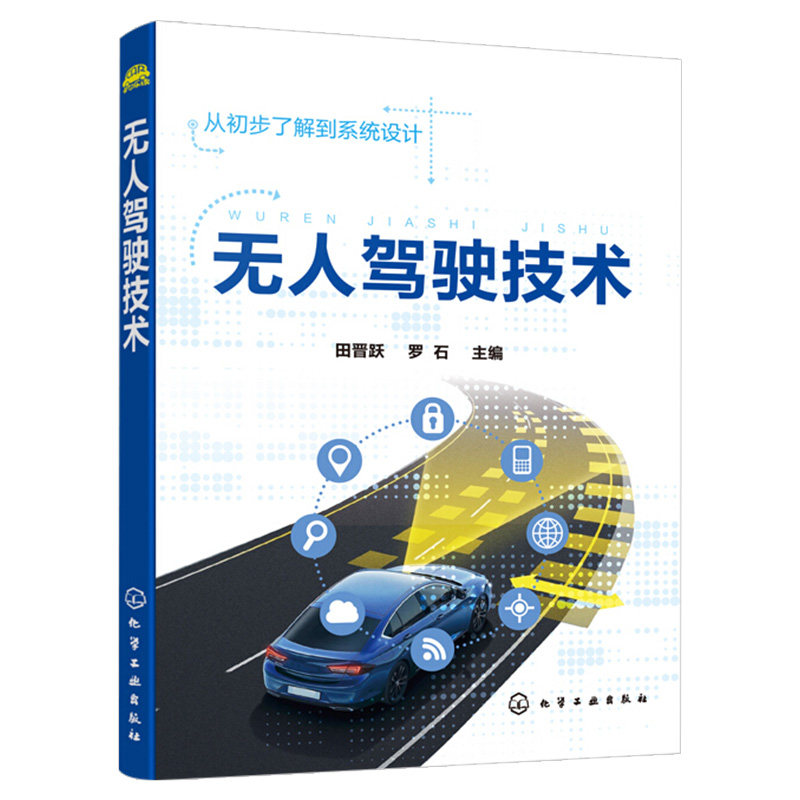
Название книги: Технология автономного вождения
Цена: 69,00 Юань
Автор: Тянь Цзиньюэ
Издательство: Chemical Industry Press
ISBN: 9787122361769
Выбор редактора
Рекомендуемые читатели: Эту книгу можно использовать в качестве учебного пособия для студентов колледжей и университетов, таких как автомобилестроение и другие специальности. Он также может быть использован в качестве справочника для научно-исследовательских учреждений, заводов и соответствующего инженерно-технического персонала.
Содержание «технологии беспилотного вождения» является новой, более глубокой и графической, что удобно для обучения и практики.Профессор Тиан Цзиньей, кафедра машиностроения транспортных средств, Университет Цзянсу, более 40 лет занимается преподаванием и научными исследованиями в индустрии транспортных средств.С момента развития отрасли, основанной на долгосрочном опыте преподавания и первой линии научных исследований, преследуя отраслевые точки горячих точек, систематические и теоретические теоретические исследования и анализ технологий без водителя и составил книгу «Технология беспилотного вождения».Хуан Джун, профессор искусственного интеллекта и технологий без водителя в Университете Юго -Восточного университета и Университета Кангодии, эксперт по искусственному интеллекту и технологии вождения Южного университета науки и технологий, и Хуан Джун, приглашенный профессор в Калтонском университете в университете Калтон в Калтонском университете в Калтонском университете в Калтонском университете Канада была рекомендована этой книге.
Введение в контент
Эта книга представляет принцип композиции и работы беспилотного вождения.Основное содержание включает в себя беспилотную навигацию, датчики беспилотного вождения, технологии восприятия среды, управляемой, планирование дорожного пути без водителя, отслеживание автомобилей без водителя, глубокое обучение в приложениях без водителя, вождение без водителя, платформы программного обеспечения для автомобилей без водителя, подключенный автомобиль и без водителя без водителя. и беспилотные транспортные средства для тестирования.
Содержание этой книги в углублении, график полон графики в сочетании с реальностью, облегчает читателям учиться и применять, и реализовать быстрое введение технологии беспилотного вождения.
Эта книга может использоваться в качестве профессионального учебного заведения, такого как бакалавриат, такой как колледжи и университеты.
Каталог
Глава 1 упускает из виду технологию вождения 1
1.1 Появление и разработка технологий без водителя 1
1.2 Введение в автономную оценку вождения и систему 6
1.3 Композиция 10 беспилотной конструкции 10
1.4 Техническая тенденция и применение беспилотных транспортных средств 12
1.4.1 Беспилотное вождение и Интернет автомобиля 12
1.4.2 Беспилотная система вождения и интеллектуальной транспортировки 14
1.4.3 Применение транспортных средств без водителя в определенной области 16
Глава 2 Система без водителя в основном состоит из 18
2.1 Беспилотный технологический состав 18
2.1.1 Аппаратная архитектура системы без водителя 18
2.1.2 беспилотный датчик 19
2.1.3 мозг автомобилей без водителя 22
2.1.4 Система управления линиями автомобилей без водителя 25
2.2 Управляемые элементы и связанные с ними технология 28
2.3 Алгоритм без водителя 31
ГЛАВА 3 БЕЗ Усильнированных Автопрограммных Платформе 36 36
3.1 Обзор облачной платформы без водителя 36
3.2 На основе общей архитектуры платформы Autosar System 39
3.2.1 Слоистая конструкция Autosar 39
3.2.2 Процесс разработки 46
3.3 Аполлон автономная платформа вождения 48
3.3.1 Основная структура автономного вождения Аполлона 48
3.3.2 Apollo Code Open Framework 50
3.3.3 Apollo Framework Используйте 53
3.3.4 Платформа Apollo на основе схемы глубокого обучения 53
Глава 4 Автономный датчик восприятия 56
4.1 Камера 56
4.2 Лидар 58
4.2.1 Двухмерный лазерный радар 59
4.2.2 Трехмерный лазерный радар 61
4,3 мм волнового радара 63
4.4 Координации кузова автомобиля 65
4.4.1 Изучение монокулярной визуальной калибровки 67
4.4.2.
4.5 От системы координат датчика до системы координат корпуса автомобиля 73
Глава 5 Беспилотика. Технология восприятия окружающей среды 75
5.1 Обнаружение линии конструкции дорожного движения 75
5.1.1 Основная гипотета структурированных дорог 75
5.1.2 Обнаружение линии полосы 76
5.2 Крестная среда может быть проверена в районах 81
5.2.1 Сегментация земли 82
5.2.2 ОТКРЫТАЯ ОТКРЫТИЕ ЭКОЛОГИЧЕСКИЙ ЭЛЕМЕНТИРОВАНИЕ 83
5.2.3 Выдержка 86 CAN
5.3 Огни сигнала движения и обнаружение символов трафика 88
5.3.1 Обнаружение света сигнала трафика 88
5.3.2 Обнаружение логотипа трафика 92
5.4 Тестирование автомобилей спереди 95
5.4.1 зрение и двухмерное обнаружение слияния лидара 95
5.4.2 Обнаружение слияния радара и миллиметрового радара 101
Глава 6 Беспилотика навигации 105
6.1 Глобальная спутниковая навигационная навигация 105
6.1.1 Основные принципы позиционирования GPS 106
6.1.2 Анализ функций позиционирования GPS 107
6.1.3 Дифференциал GPS 109
6,2 GPS/DR Комбинированное положение 111
6.2.1 Местоположение (DR) Позиция 112
6.2.2 GPS/DR Метод комбинации 113
6.3 Технология визуального позиционирования 116
6.3.1 Мгновенное расположение и строительство карты 117
6.3.2 Измеритель визуального пробега 121
Глава 7 План дорожки автомобиля 125
7.1 Обзор планирования 125
7.2 Метод представления карты окружающей среды 127
7.3 Общий алгоритм введение 130
7.3.1 Dijkstra Algorithm 130
7.3.2 Классика A*алгоритм 131
7.3.3 Алгоритм RRT 135
7.4 Пример приложения 137
7.4.1 Примеры алгоритма поиска на основе карты сетки 137
7.4.2 Примеры алгоритма поиска на основе карты топологии 140
Глава 8 Отслеживание автомобилей без водителя 144
8.1 Управление управлением беспилотными автомобилями 144
8.2 Управление жестами автомобильного движения 145
8.3 Алгоритм отслеживания автомобилей 147
8.3.1 Stanley Method 147
8.3.2 Ben Method 148
8.3.3 Круг -предварительный метод 148
8.3.4 Метод предварительного отслеживания 149
8.3.5 Алгоритм чистого отслеживания 150
8.4 Динамические препятствия на основе многоплозного обнаружения и отслеживания слияния 151
8.4.1 Извлечение функций данных препятствий 152
8.4.2 Модель функции данных 154
8.4.3 Отслеживание обнаружения динамического расстройства 155
ГЛАВА 9 МАШИЧЕСКОЕ ИССЛЕДОВАНИЕ БЕСПЛАТНОГО БЕЗОПАСНОСТИ 159
9.1 Основная концепция машинного обучения 159
9.2 Улучшить теоретическое обучение 163
9.2.1 Модель решения Малкова 164
9.2.2 Функция значения 164
9.2.3 Метод динамического планирования и решения процесса принятия решений Малкова 167
9.2.4 Улучшение обучения классическому анализа алгоритма управления 169
Глава 10 Интернет транспортного средства и беспилотного вождения 178
10.1 Диапазон разделения и применения сети передачи данных транспортных средств 179
10.2 Автомобильная сеть и шина данных 181
10.3 Автомобильная сеть архитектура 183
10.3.1 Разработка соответствующих стандартов для Интернета транспортных средств 183
10.3.2 Технический стандарт для V2X Communication 184
10.3.3 План архитектуры автоматической сети 185
10.3.4 Ключевая технология сетевой системы архитектуры 186
10.4 Характеристики и применение V2X Communication 188
10.5 Future Challenge 191
Глава 11 Проектирование и тест беспилотных транспортных средств 193
11.1 Анализ требований к функции и общий дизайн 193
11.1.1 Анализ требований к функции 193
11.1.2 Master Design 197
11.2 System Design 200
11.2.1 Конструкция подземной системы 200
11.2.2 Дизайн системы управления 202
11.2.3 Дизайн системы восприятия 204
11.2.4 Дизайн системы планирования пути 207
11.3 Симуляция и реальный тест света 209
11.3.1 Тест на основе публичной базы данных 209
11.3.2 Симуляционный тест 210
11.3.3 Настоящий автомобильный тест 217
Ссылка 222