Автономное проектирование и применение системы вождения Yu Guizhen Zhou Bin Wang Yang ждал, когда книга автономного вождения технологии автобус и коммуникационные технологии для автономной книги по тестированию и оценке вождения в автономную книгу по проектированию безопасности вождения


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара



E2

Название: Разработка и применение системы автономного вождения
Автор: Ю Гуйчен, Чжоу Бин, Ван Ян, Чжоу Йивей, Бай Ю.
Цена: 59,80 Юань
Время печати: 1-1
ISBN: 9787302537854
Дата публикации: 2019.12.01
Дата печати: 2019.10.17

Эта книга в основном вводит проектирование системы и применение автономных транспортных средств, позволяя читателям начать с фундамента, чтобы понять проектирование безопасности автономного вождения, транспортных автобусов и коммуникационных технологий, а также автономные тестирование и оценка вождения от мелкого до глубокого. Случаи применения разрешены Читатели, чтобы глубоко понять систему знаний без водителя.

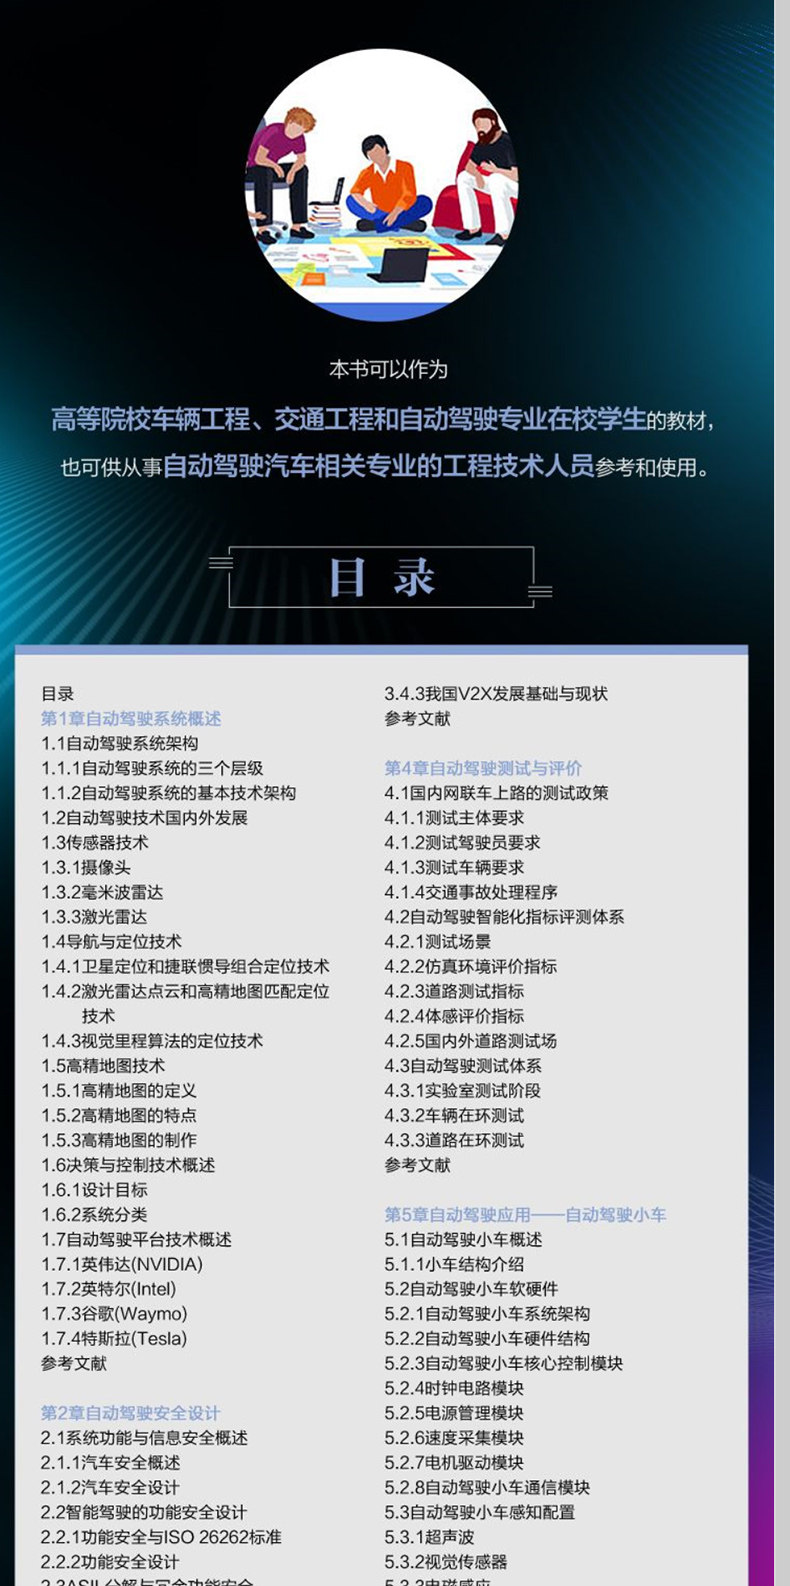
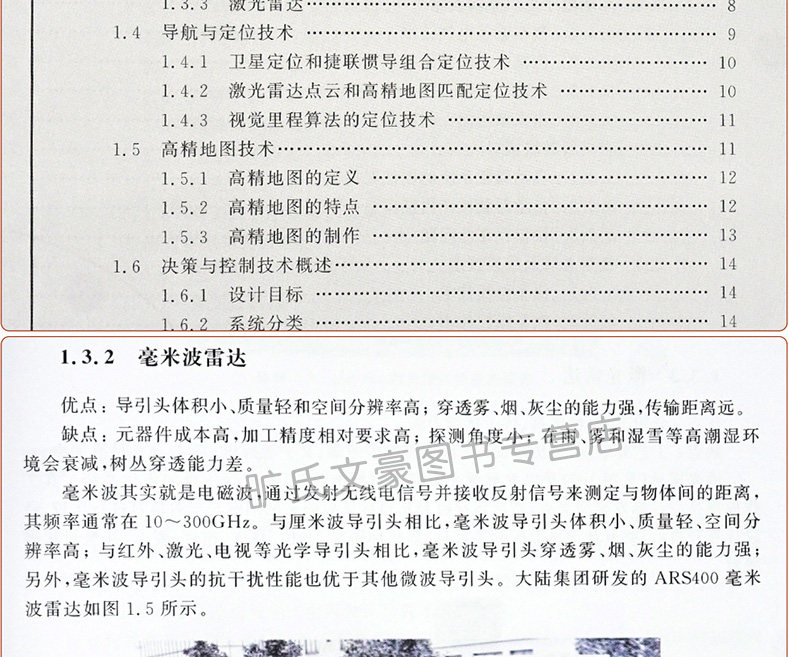
Глава 1 Обзор системы автономного вождения
1.1 Архитектура автономной системы вождения
1.1.1 Три уровня системы автономного вождения
1.1.2 Основная техническая архитектура автономной системы вождения
1.2 Технология автономного вождения дома и за рубежом
1.3 сенсорная технология
1.3.1 камера
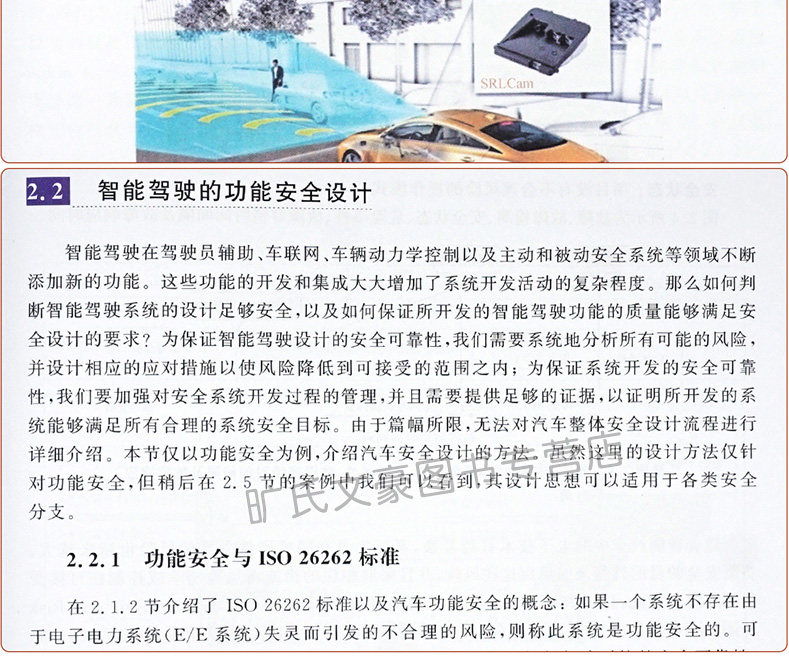
1,3,2 мм волнового радара
1.3.3 Лидар
1.4 Технология навигации и позиционирования
1.4.1. Спутниковое позиционирование и технология привычного комбинирования Jielian
1.4.2 Лазерная радарная точка облако и высокая технология позиционирования карты с высокой оценкой
1.4.3 Технология позиционирования алгоритма пробега зрения
1.5 Технология карты высокой степени
1.5.1 Определение карт с высоким разрешением
1.5.2 Характеристики карт с высокой оценкой
1.5.3. Производство карт высокой оценки
1.6 Обзор технологии принятия решений и контроля
1.6.1 Цели проектирования
1.6.2 Системная классификация
1.7 Обзор технологии автономной платформы вождения
1.7.1 nvidia (nvidia)
1.7.2 Intel (Intel)
1.7.3 Google (Waymo)
1.7.4 Тесла (Тесла)
Рекомендации
Глава 2 Автономный дизайн безопасности вождения
2.1 Системная функция и обзор информационной безопасности
2.1.1 Обзор безопасности автомобиля
2.1.2 Дизайн безопасности автомобиля
2.2 Функциональный дизайн безопасности умного вождения
2.2.1. Стандарт Function и ISO 26262
2.2.2 Дизайн безопасности функций
2,3 -айс разложение и избыточная функция безопасности
2.4 Другие связанные стандарты безопасности и технологии безопасности
2.4.1 Ожидаемая функциональная безопасность и стандарт SOTIF
2.4.2 Модель конфиденциальной безопасности интеллектуальной безопасности и ответственности
2.4.3 Информационная безопасность и стандарты J3061
2.4.4 Другие стандарты
2.5 Smart Driving Design Safety Case
2.5.1 Toyota (Toyota)
2.5.2 General Motors (General Motors)
2.5.3waymo (Google)
2.5.4 Baidu
Рекомендации
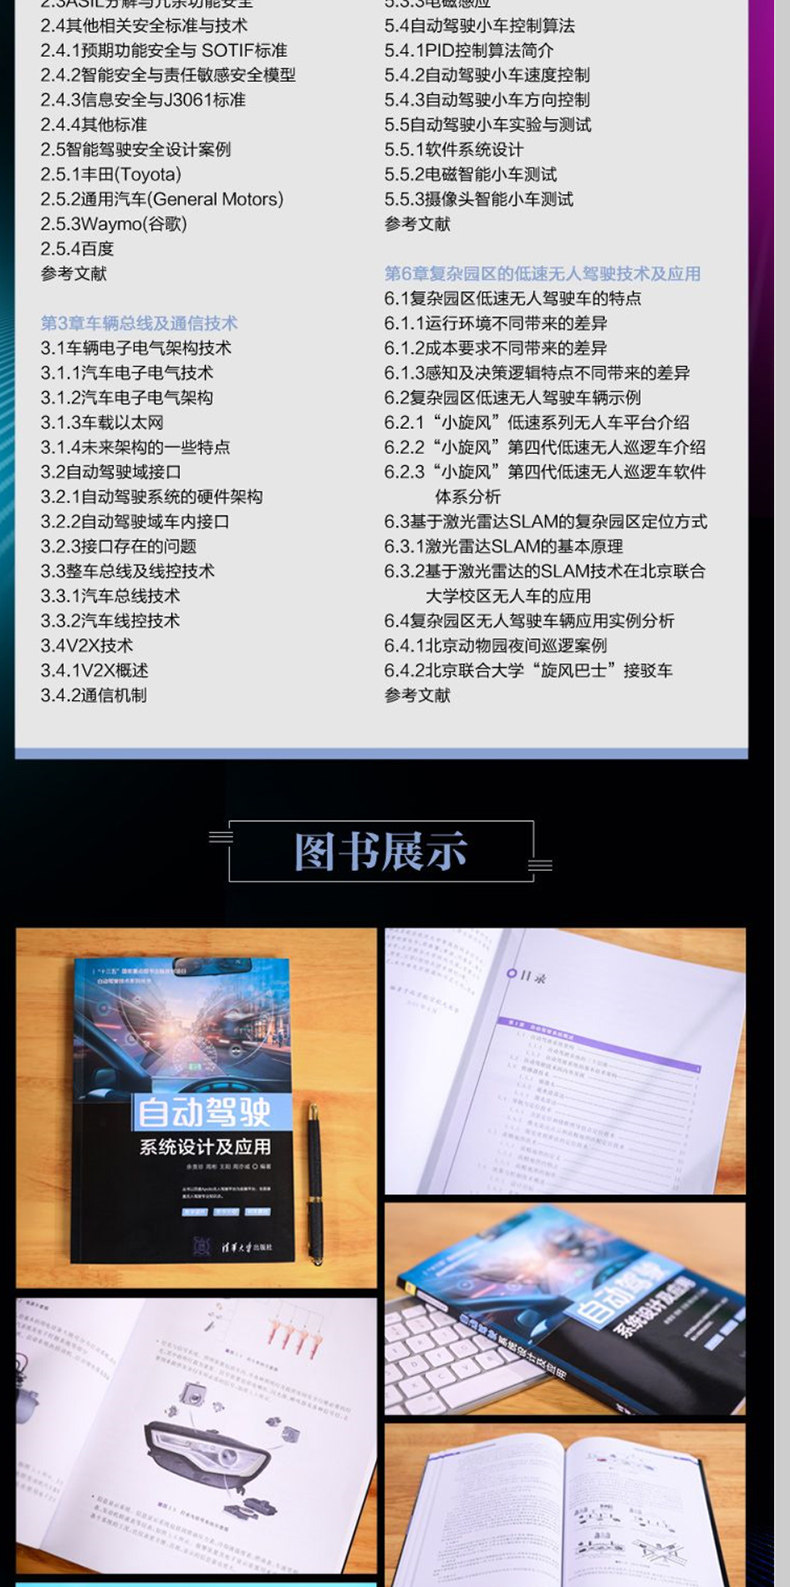
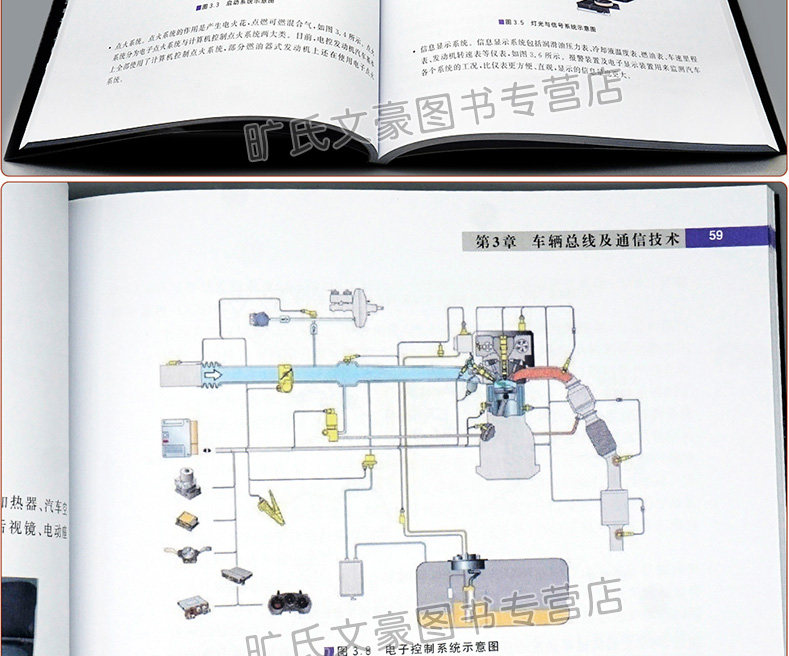
Глава 3 Автобусные и коммуникационные технологии
3.1 Электронная электронная архитектурная технология транспортного средства
3.1.1 Автомобильная электронная технология
3.1.2 Автоматическая электронная электронная архитектура
3.1.3 Car Ethernet
3.1.4 Некоторые характеристики будущей архитектуры
3.2 Интерфейс автономного драйвера
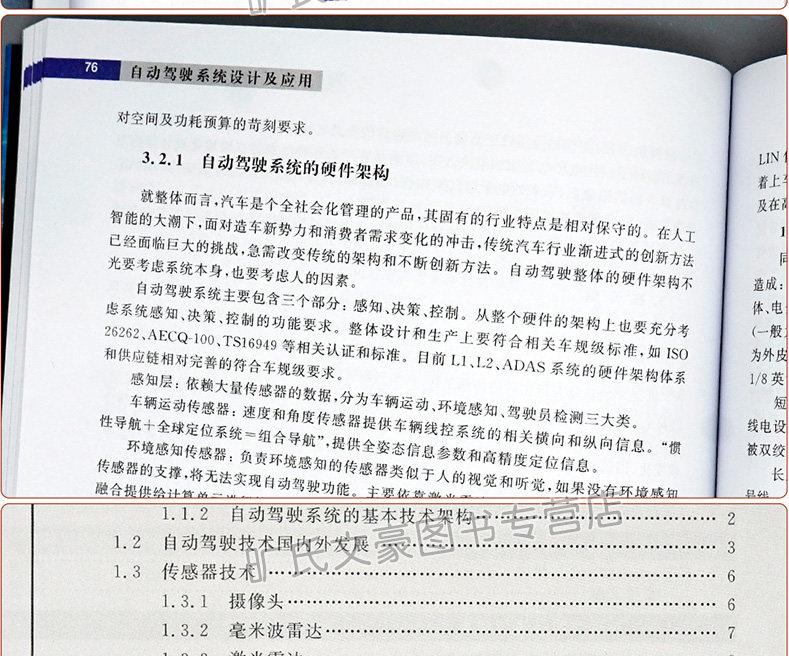
3.2.1 Архитектура аппаратной архитектуры автономной системы вождения
3.2.2 Внутренний интерфейс автономного драйвера
3.2.3 Проблемы, существующие в интерфейсе
3.3 Технология управления автобусами и линиями автомобилей и линии
3.3.1 Технология автобусов автобусов
3.3.2 Технология управления автомобильной линией
3.4V2X технология
3.4.1V2X Обзор
3.4.2 Механизм связи
3.4.3 Фонд и статус V2X в моей стране
Рекомендации
Глава 4 Автономный тест и оценка вождения
4.1 Политика тестирования для домашнего интернет -автобуса на дороге
4.1.1 Требованные требования субъекта
4.1.2 Требования к тестовым драйверам
4.1.3 Требования к тестовым транспортным средствам
4.1.4 Процедуры обработки дорожных аварий
4.2 Система оценки индекса интеллекта автономного вождения
4.2.1 Тестовые сцены
4.2.2 Индекс оценки среды моделирования
4.2.3 Индекс дорожных испытаний
4.2.4 Индекс оценки кожи
4.2.5 внутренние и иностранные дорожные испытания
4.3 Автономная система испытаний вождения
4.3.1 Фаза лабораторного испытания
4.3.2 Тест автомобиля на кольце
4.3.3 Тест на кольцевой тест
Рекомендации
Глава 5 Автономное применение вождения——Автономный автомобиль
5.1 Обзор автономного вождения автомобиля
5.1.1 Введение в структуру автомобиля
5.2 Автономное программное обеспечение для автомобилей и аппаратное обеспечение
5.2.1 Архитектура автономного вождения небольшой автомобильной системы
5.2.2.
5.2.3 Модуль управления ядра автономного вождения автомобиля
5.2.4 Модуль схемы тактовой цепи
5.2.5 Модуль управления питанием
5.2.6 Модуль сбора скорости
5.2.7 Модуль драйвера двигателя
5.2.8 Модуль автономного вождения небольшого автомобиля
5.3 Автономная конфигурация восприятия автомобиля.
5.3.1 Ультразвук
5.3.2 Визуальный датчик
5.3.3 Электромагнитная индукция
5.4 Алгоритм управления автомобилем автономного вождения
5.4.1pid Алгоритм управления введение
5.4.2 Автономное управление скоростью автомобиля.
5.4.3 Автономное управление направлением автомобиля.
5.5 Эксперимент и тест автономного автомобиля.
5.5.1 Дизайн программной системы
5.5.2 Electromagnetic Smart Car Test
5.5.3 Camera Smart Car Test
Рекомендации
Глава 6 Низко -скоростная беспилотная технология вождения и применение комплексного парка
6.1 Характеристики беспилотных автомобилей с низкой скоростью в сложных парках
6.1.1 Различная операционная среда приносит разницу
6.1.2 Требования к стоимости различные различия
6.1.3 Различия, вызванные различными характеристиками восприятия и логики принятия решений
6.2 Примеры транспортных средств без водителя на низких скоростях в парке
6.2.1“Вихрь”Введение в платформу беспилотных транспортных средств с низкой скоростью
6.2.2“Вихрь”Введение в четвертую генерацию с низким уровнем беспилотного патрульного автомобиля
6.2.3“Вихрь”Анализ четвертого генератора с низким уровнем беспилотного обеспечения беспилотного программного обеспечения.
6.3 Метод комплексного позиционирования на основе шлака на основе лидара
6.3.1 Основные принципы лазерного радиолокационного удара
6.3.2 Технология Slam, основанная на радаре на основе лидара в беспилотном транспортном средстве Пекинского университетского кампуса Университета
приложение
6.4 Пример анализа применения беспилотных транспортных средств в сложных парках
6.4.1 Пекинский зоопарк.
6.4.2 Пекин Объединенного университета“Вихревой автобус”Перевозчик
Рекомендации