镊 ┒ ┒ ┒ ┒ 鎶 € 鎶 璁 姹 姹 姹 姹 庝氦 繍杈 呭 澶 澶 澶 鍑 増绀 姝 増涔 増涔 ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾ ︾
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара



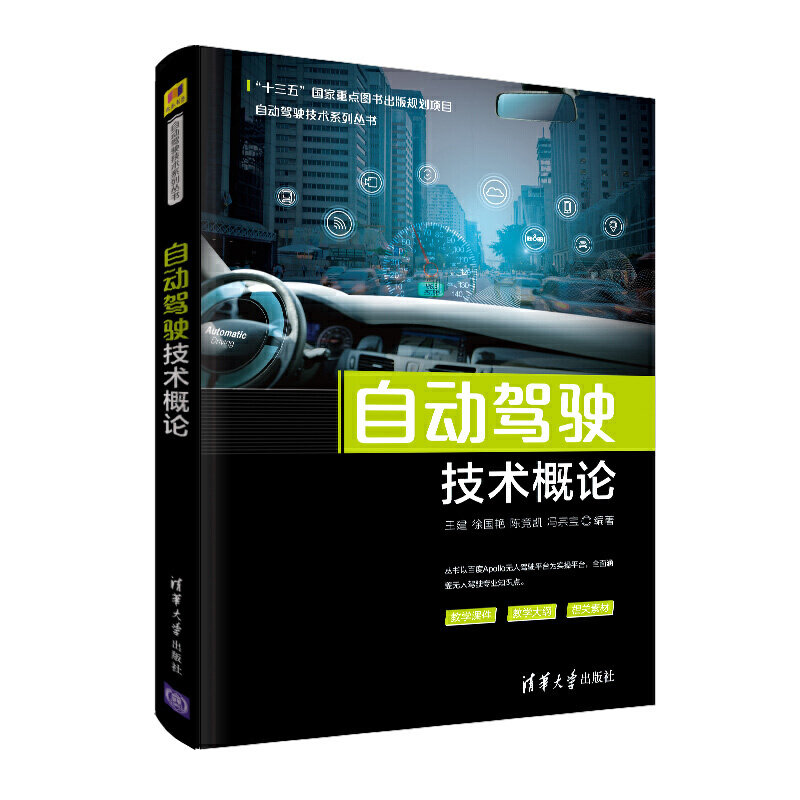
Написанный совместно Пекинским университетом аэронавтики и космонавтики и бизнес-группой автономного вождения Baidu, он систематически представляет базовую теорию технологии автономного вождения и опирается на платформу автономного вождения Baidu Apollo для практической практики, отражая последние результаты научных исследований и передовые технологические применения в области технологий автономного вождения в Китае.
Каталог
Глава 1 Обзор технологии автономного вождения
1.1 Тенденция истории и развития автомобиля
1.1.1 Изобретение паровых двигателей и паровых локомотивов
1.1.2 Изобретение двигателей внутреннего сжигания и автомобилей двигателей внутреннего сгорания
1.1.3 Тенденция разработки автомобилей
1.2 генерация автономных транспортных средств
1.2.1 История исследований и разработок
1.2.2 Открытие эпохи автономной вождения
1.3 Автономный обзор вождения
1.3.1 Определение и стандарты классификации
1.3.2SAE J3016.
1.3.3.
1.4 Текущее состояние технологий автономного вождения и развития промышленности
1.4.1 Текущее состояние технологического развития
1.4.2 Представитель отрасли
Рекомендации
Глава 2 Основа
2.1 Система трансмиссии транспортных средств транспортного средства
2.1.1 Обзор
2.1.2 Традиционная система силового привода
2.1.3 Система чистой электрической трансмиссии
2.1.4 Гибридная система передачи
2.2 Система подвески транспортного средства
2.2.1 Обзор
2.2.2 Независимая подвеска
2.2.3 Независимая подвеска
2.2.4 Электрическая подвеска
2.3 Система управления транспортным средством
2.3.1 Функция и тип системы рулевого управления
2.3.2 Стелер
2.3.3 Помощь рулевого управления
2.4 Система торможения транспортных средств
2.4.1 Обзор
2.4.2 Тормоза
2.4.3 Система помощи торможения
2.4.4 Система регулировки питания торможения
2.5 Технология системы управления автомобильной линией.
2.5.1 Обзор
2.5.2 Ключевые технологии для управления автомобильной линией
2.5.3 Типичная система управления проводом
2.6Can автобусные технологии
2.6.1 Обзор
2.6.2 Принцип работы
2.6.3 Рабочие характеристики
2.6.4sae J1939 Протокол
2.6.5. Применение технологии управления линиями автомобилей Baidu автономных вождений
Рекомендации
Глава 3 Автономная техническая архитектура автомобиля автомобиля
3.1 Общая архитектура автономного транспортного средства
3.2 Технология датчика экологического датчика
3.2.1 Лидар -радар
3.2.2 Камера
3.2,3 мм волнового радара
3.2.4 Ультразвуковой волновой радар
3.2.5 Пример экологического восприятия—&Mdash; обнаружение линии полосы движения
3.3 Система позиционирования
3.3.1 Технология позиционирования спутников
3.3.2 Система дифференциального позиционирования
3.3.3 Позиционирование инерционной навигации
3.3.4 Технология позиционирования мульти -сенсорного слияния
3.4 Обзор технологии карты высокой оценки
3.4.1 Сводка карт с высокой оценкой
3.4.2 Применение карт с высокой оценкой в автономном вождении
3.4.3 Производство карт с высокой оценкой
3.5 Обзор системы планирования и принятия решений
3.5.1 Планирование пути
3.5.2. Алгоритм планирования пути введение
3,6V2X Обзор технологии
3.6.1V2X Обзор системы
3.6.2V2X Типичное приложение
Рекомендации
Глава 4 Автономная платформа для разработки автомобилей автомобилей
4.1 Обзор платформы разработки
4.2 Аппаратная платформа
4.2.1 Датчик платформа
4.2.2 Вычислительная платформа
4.2.3 Платформа управления линией.
4.3 Платформа программного обеспечения с открытым исходным кодом
4.3.1ROS ВВЕДЕНИЕ
4.3.2 Характеристики
4.3.3ROS Файл -системы
4.3.4ROS Расчетный слой
4.4 Общая открытая платформа
4.4.1 Аппаратная платформа
4.4.2 Программная платформа
4.4.3 Облачная платформа
4.5 Решение безопасности
4.5.1 Потенциальная угроза и соответствующая схема
4.5.2Apollo Security Solution
Рекомендации
Глава 5 Введение платформы Аполлона
5.1Apollo Обзор платформы
5.1.1.1Apollo Процесс разработки платформы
5.1.2Apollo Platform Technology Framework
5.2Apollo Требования к транспортному средству
5.2.1 Требования к функциональным транспортным средствам
5.2.2 Требования к контролю линии транспортных средств
5.3Apollo поддерживает датчик
5.3.1 Лидар -радар
5,3,2 мм волнового радара
5.3.3 камера
5.3.4 Навигационный модуль
5.3.5 Промышленная машина управления
5.3.6 Can Card
5.3.7Apollo Датчик
Установка и использование платформы 5.4Apollo
5.4.1 Компиляция ядра ядра
5.4.2 Construct Docker Container
5.4.3 Компилирование исходного кода Apollo
5.4.4 Запустите и запустите платформу Apollo
5.5 Сбор открытых данных
5.5.1 Данные сцены моделирования
5.5.2 Данные метки
5.5.3 Демонстрационные данные
Рекомендации
Глава 5 Введение платформы Аполлона
5.1Apollo Обзор платформы
5.1.1.1Apollo Процесс разработки платформы
В июле 2017 года в Пекинском международном конференц-центре прошла конференция разработчиков Baidu AI.На встрече Лу Ци, тогдашний заместитель председателя совета директоров, президент группы и главный операционный директор Baidu, официально объявил о запуске открытой платформы Apollo 1.0 с открытым исходным кодом, а также объявил об общей технической структуре и подробном открытом плане базовой технологии плана Apollo.Начиная с сегодняшнего дня все разработчики могут найти и использовать исходный код Apollo 1.0 на GitHub.URL-адрес Apollo на GitHub: https://github.com/ApolloAuto.
Apollo — это открытая и комплексная платформа, которая может помочь партнерам в автомобильной промышленности и области автономного вождения интегрировать свои собственные транспортные средства и аппаратные системы и быстро создать собственную систему автономного вождения.По сравнению с закрытой системой, чем больше участников проекта платформы Apollo с открытым исходным кодом, тем больше данных о вождении будет накапливаться и быстрее развиваться, тем самым способствуя быстрому развитию индустрии автономного вождения.
Версия Apollo 1.0 имеет возможность отслеживать автономное вождение и самостоятельное позиционирование на закрытых территориях.Основная цель Apollo 1.0 — снизить входной барьер для автономного вождения.Для стартапов в индустрии беспилотного вождения или OEM-производителей, у которых нет соответствующего опыта, вторичная разработка на платформе Apollo 1.0, несомненно, является методом экономии времени и усилий.
В сентябре 2017 года была официально запущена версия Apollo 1.5.По сравнению с версией Apollo 1.0 было добавлено 65 000 строк кода и открыты пять новых возможностей: восприятие препятствий, планирование принятия решений, облачное моделирование, высокоточная карта и сквозной алгоритм глубокого обучения.По сравнению с Apollo 1.0, который может ездить только по закрытым территориям, версия Apollo 1.5 позволяет автономным транспортным средствам следить за движением по фиксированным полосам движения.В то же время Apollo 1.5 реализует полную основу для автономного вождения, закладывая хорошую основу для будущего развития.
В январе 2018 года Baidu официально представила Apollo 2.0 на конференции CES (International Consumer Electronics Show) в Лас-Вегасе. По сравнению с версией 1.5, Apollo 2.0 был обновлен в четырех аспектах.
(1) Полнота решения.Apollo 2.0 поддерживает автономное вождение в простых городских дорожных условиях днем и ночью, а все четыре модуля, включая облачные сервисы, программные платформы, эталонное оборудование и платформы эталонных транспортных средств, открыты.
(2) *Открытые службы безопасности продуктов.Apollo 2.0 обеспечивает безопасную работу системы посредством трех аспектов: безопасность OTA в облаке, межсетевые экраны на уровне системы и черные ящики на аппаратном уровне.
(3) Расширение способностей к самопозиционированию, восприятию, планированию и принятию решений.Apollo 2.0 обеспечивает эффективное распознавание светофоров, а новая функция смены полосы движения также позволит принимать независимые решения на основе дорожных условий и планировать дальнейшие действия автомобиля.
(4) Расширены возможности облачного моделирования.Симуляционный тест, который первоначально занимал 30 минут на Apollo 1.5, занимает всего 30 секунд на Apollo 2.0, что снижает рабочую нагрузку на тестировщиков платформ.
Apollo 2.0 в основном достиг функциональной целостности, открытости и безопасности продукта на уровне платформы, достигнув относительно стабильного состояния.Что касается коммерческого использования, Baidu также выпустила беспилотный автобус-шаттл на базе Apollo 2.0 в сотрудничестве с King Long Bus.—&- Apollo, посвященный официальному запуску платформы Apollo.
В апреле 2018 года Baidu официально выпустила версию 2.5 Apollo, в которую было внесено множество обновлений по сценариям, затратам, моделям, производительности и другим аспектам. Особого внимания заслуживает новая поддержка совместной разработки отечественных производителей лидаров и Baidu.“Лидарная камера”Интегрированные датчики, разработчикам больше не нужно использовать дорогие зарубежные лидарные продукты;Второй — новый“Монокулярный широкоугольный радар миллиметровой волны камеры&Решение rdquo;, основанное на использовании камеры для визуального восприятия, снижает затраты на датчики на 90 % по сравнению с предыдущими моделями. В то же время версия Apollo 2.5 поддерживает визуальное высокоскоростное автономное вождение на ограниченной территории, открывает сцены на шоссе и открывает три основные возможности: визуальное восприятие, относительную карту в реальном времени и высокоскоростное планирование и контроль.
В июле 2018 года, ровно через год после выпуска Apollo 1.0, Baidu официально представила Apollo 3.0 на конференции разработчиков искусственного интеллекта. Робин Ли, основатель, председатель и генеральный директор Baidu, объявил о массовом производстве беспилотных автобусов L4.“Аполлон”Официально в автономном режиме.
Для Baidu Apollo 3.0 означает, что беспилотная платформа сделала первый шаг от технологических исследований и разработок к массовому производству.Apollo 3.0 претерпел комплексные обновления с точки зрения архитектуры, возможностей, платформ и решений, а также добавил решения для массового производства, основанные на исходной архитектуре разработки.
Во-первых, Apollo 3.0 модернизирует аппаратную платформу эталонного автомобиля до платформы сертификации транспортных средств.Apollo официально предоставляет стандарты транспортных средств, необходимые для технологий автономного вождения, предоставляя OEM-производителям справочную информацию при производстве транспортных средств.Разработчики могут свободно выбирать автомобили, сертифицированные Apollo, чтобы беспрепятственно использовать платформу Apollo.
Во-вторых, Apollo 3.0 обновляет эталонную аппаратную платформу до платформы разработки аппаратного обеспечения и выпускает сенсорный блок Apollo, который поддерживает доступ к радарам, камерам, лидарам, GNSS, IMU и другим устройствам, что упрощает реализацию объединения нескольких датчиков.
Наконец, Apollo 3.0 запустил три решения для массового производства беспилотных автомобилей, а именно: автономную парковку, беспилотные транспортные средства и автоматические маршрутные автобусы.
В январе 2019 года Baidu официально представила Apollo Enterprise и Apollo 3.5 на конференции CES.
Apollo Enterprise (Apollo Enterprise Edition) определяется как“Бизнес-решения в области автономного вождения и Интернета транспортных средств&рдкво;.Он в основном предназначен для автомобильных компаний, поставщиков и поставщиков туристических услуг, помогая им достичь интеллектуальных возможностей, возможности подключения и совместного использования, а также предоставляя массовое, индивидуальное и безопасное автономное вождение и решения для подключенных автомобилей.
В версии Apollo 3.5 были модернизированы основные модули системы автономного вождения, такие как планирование, прогнозирование, восприятие и позиционирование.Что касается аппаратного обеспечения, Apollo 3.5 обновил пять существующих аппаратных модулей, включая вычислительные блоки, навигационные системы GPS/IMU, камеры, радары и лидары.В то же время были добавлены два новых аппаратных модуля: блок расширения Apollo и OBU V2X для совместной работы транспортных средств и дорог.
Baidu также запустила новую высокопроизводительную вычислительную среду с открытым исходным кодом для автономного вождения с выпуском Apollo 3.5.—&-Аполлон Кибер РТ.Это независимая платформа с открытым исходным кодом, которая содержит компоненты, специально разработанные для создания модулей и приложений автономного вождения, и предоставляет стандартизированные интерфейсы модулей, чтобы разработчики могли создать комплексное решение за короткое время.
С июля 2017 года по январь 2019 года платформа Apollo развивалась с версии 1.0 до версии 3.5. Именно такую скорость технологического развития демонстрируют китайские интернет-компании. В то же время проект беспилотного автомобиля Baidu получил поддержку со стороны различных правительств.В марте 2018 года соответствующие департаменты Пекина выдали Baidu первую партию временных номерных знаков Пекина для испытаний на автономное вождение после прохождения ряда процедур, таких как обучение на закрытом испытательном полигоне, оценка способностей к автономному вождению и экспертиза.В марте того же года комплексная экспериментальная зона Пинтань в округе Пинтань провинции Фуцзянь выдала первую партию лицензий на дорожные испытания автономного вождения в провинции Фуцзянь. Baidu и King Long выиграли по три лицензии.Самоуправляемый маршрутный автобус без руля, тормозов и сиденья водителя“Аполлон”Испытано и в конечном итоге произведено массово здесь.Затем, в апреле, в Китайском автомобильном научно-исследовательском институте в новом районе Лянцзян состоялась церемония запуска дорожных испытаний автономного вождения в Чунцине.Соответствующие руководители Объединенной группы по управлению автономным вождением Чунцина выдали первую партию лицензий на дорожные испытания автономного вождения в Чунцине компании Baidu и другим автомобильным компаниям.
Благодаря этим лицензиям на дорожные испытания китайские беспилотные транспортные средства могут официально выходить на дороги и собирать больше данных и информации на месте в режиме реального времени, закладывая прочную основу для следующего шага — полного выхода на дороги.
Эта книга в основном вводит основные концепции структуры автомобилей и беспилотных автомобилей, позволяющих читателям начать с фонда, от мелкого до глубокого понимания истории вождения без водителя, текущего состояния автономной индустрии вождения дома и за рубежом, знания, такие как Получение платформы для разработки автономного вождения и введена платформы Baidu Apollo без водителя без водителя, позволяйте читателям понять систему знаний без водителя в реальных случаях.
......Член Коммунистической партии Китая, секретарь факультетского партийного отделения факультета автомобильной инженерии Бэйханского университета, окончил Цзилиньский университет со степенью доктора в октябре 2001 года, занимался постдокторскими исследованиями на факультете автомобильной инженерии Бэйханского университета в ноябре 2001 года и остался в школе преподавать в январе 2004 года.Он завершил более 10 проектов на провинциальном и министерском уровне и выше, включая национальный Проект 863 и Национальный план поддержки науки и технологий, а также более 20 горизонтальных тем; опубликовал более 50 статей в отечественных и зарубежных академических журналах и на конференциях, выиграл 12 национальных патентов на изобретения, отредактировал и опубликовал 2 автомобильных учебника для колледжей и университетов, завершил 2 ключевых проекта реформы образования, выиграл 1 Пекинскую премию за достижения в преподавании и 8 наград Бэйхана за достижения в преподавании. В настоящее время он отвечает за 2 курса бакалавриата, 2 курса магистратуры и подготовил 38 аспирантов в области автомобилестроения.