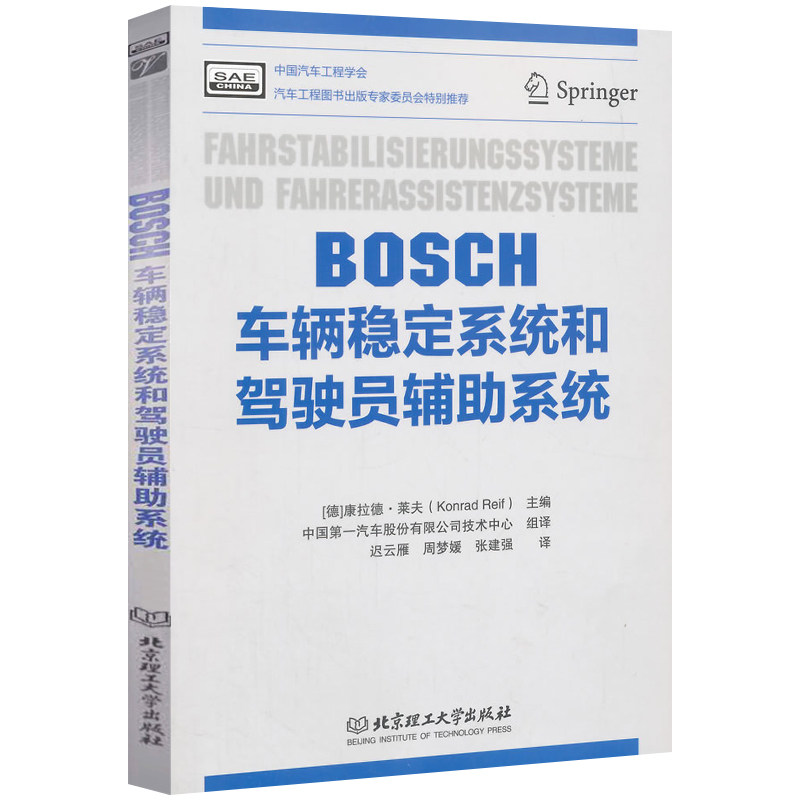
Подлинная бесплатная доставка система стабильности транспортных средств Bosch и система помощи водителю стабильность транспортного средства/система помощи водителю Основные принципы Теоретические базовые и метод проектирования.

Цена: 695руб. (¥32.86)
Артикул: 584875829359
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товараPHA+PGltZyBjbGFzcz0iZGVzY19hbmNob3IiIGlkPSJkZXNjLW1vZHVsZS0xIiBzcmM9Imh0dHBzOi8vYXNzZXRzLmFsaWNkbi5jb20va2lzc3kvMS4wLjAvYnVpbGQvaW1nbGF6eWxvYWQvc3BhY2ViYWxsLmdpZiI+PGg0IHN0eWxlPSJiYWNrZ3JvdW5kLWNvbG9yOiAjZTVlNWU1O2xpbmUtaGVpZ2h0OiAyNC4wcHg7Ij4mYW1wO25ic3A7JmFtcDtuYnNwO9Ce0YHQvdC+0LLQvdCw0Y8g0LjQvdGE0L7RgNC80LDRhtC40Y88L2g0Pjx0YWJsZSB3aWR0aD0iMTAwJSIgYm9yZGVyPSIwIiBjZWxsc3BhY2luZz0iMCIgY2VsbHBhZGRpbmc9IjAiIHN0eWxlPSJib3JkZXI6IDEuMHB4IHNvbGlkICNjZGNkY2Q7Zm9udC1zaXplOiAxOC4wcHg7Ij48dHI+PHRkIHdpZHRoPSI4MCIgYWxpZ249InJpZ2h0IiBzdHlsZT0iYm9yZGVyLWJvdHRvbTogMS4wcHggc29saWQgI2NkY2RjZDsiPtCX0LDQs9C+0LvQvtCy0L7Qujo8L3RkPjx0ZCBzdHlsZT0iYm9yZGVyLWJvdHRvbTogMS4wcHggc29saWQgI2NkY2RjZDtib3JkZXItbGVmdDogMS4wcHggc29saWQgI2NkY2RjZDsiPiZhbXA7TkJTUDsg0KHQuNGB0YLQtdC80LAg0YHRgtCw0LHQuNC70YzQvdC+0YHRgtC4INGC0YDQsNC90YHQv9C+0YDRgtC90YvRhSDRgdGA0LXQtNGB0YLQsiDQuCDRgdC40YHRgtC10LzQsCDQv9C+0LzQvtGJ0Lgg0LLQvtC00LjRgtC10LvRjzwvdGQ+PC90cj48dHI+PHRkIHdpZHRoPSI4MCIgYWxpZ249InJpZ2h0IiBzdHlsZT0iYm9yZGVyLWJvdHRvbTogMS4wcHggc29saWQgI2NkY2RjZDsiPtCQ0LLRgtC+0YA6PC90ZD48dGQgc3R5bGU9ImJvcmRlci1ib3R0b206IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ym9yZGVyLWxlZnQ6IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ij4mYW1wO05CU1A7JmFtcDvQnNC40LTQtNC+0YI7INCb0LDQudGEPC90ZD48L3RyPjx0cj48dGQgd2lkdGg9IjgwIiBhbGlnbj0icmlnaHQiIHN0eWxlPSJib3JkZXItYm90dG9tOiAxLjBweCBzb2xpZCAjY2RjZGNkOyI+0JjQt9C00LDRgtC10LvRjNGB0YLQstC+OjwvdGQ+PHRkIHN0eWxlPSJib3JkZXItYm90dG9tOiAxLjBweCBzb2xpZCAjY2RjZGNkO2JvcmRlci1sZWZ0OiAxLjBweCBzb2xpZCAjY2RjZGNkOyI+JmFtcDtOQlNQOyDQn9C10LrQuNC90YHQutC40Lkg0LjQvdGB0YLQuNGC0YPRgiDRgtC10YXQvdC+0LvQvtCz0LjRh9C10YHQutC+0LPQviDQuNC90YHRgtC40YLRg9GC0LA8L3RkPjwvdHI+PHRyPjx0ZCB3aWR0aD0iODAiIGFsaWduPSJyaWdodCIgc3R5bGU9ImJvcmRlci1ib3R0b206IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ij7QlNCw0YLQsCDQv9GD0LHQu9C40LrQsNGG0LjQuDo8L3RkPjx0ZCBzdHlsZT0iYm9yZGVyLWJvdHRvbTogMS4wcHggc29saWQgI2NkY2RjZDtib3JkZXItbGVmdDogMS4wcHggc29saWQgI2NkY2RjZDsiPiZhbXA7bmJzcDsyMDE1LTAxLTAxPC90ZD48L3RyPjx0cj48dGQgd2lkdGg9IjgwIiBhbGlnbj0icmlnaHQiIHN0eWxlPSJib3JkZXItYm90dG9tOiAxLjBweCBzb2xpZCAjY2RjZGNkOyI+0JjQt9C00LDQvdC40LU6PC90ZD48dGQgc3R5bGU9ImJvcmRlci1ib3R0b206IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ym9yZGVyLWxlZnQ6IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ij4mYW1wO25ic3A7MTwvdGQ+PC90cj48dHI+PHRkIHdpZHRoPSI4MCIgYWxpZ249InJpZ2h0IiBzdHlsZT0iYm9yZGVyLWJvdHRvbTogMS4wcHggc29saWQgI2NkY2RjZDsiPklTQk46PC90ZD48dGQgc3R5bGU9ImJvcmRlci1ib3R0b206IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ym9yZGVyLWxlZnQ6IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ij4mYW1wO25ic3A7OTc4NzU2NDA5NDk2NjwvdGQ+PC90cj48dHI+PHRkIHdpZHRoPSI4MCIgYWxpZ249InJpZ2h0IiBzdHlsZT0iYm9yZGVyLWJvdHRvbTogMS4wcHggc29saWQgI2NkY2RjZDsiPtCg0YvQvdC+0YfQvdCw0Y8g0YbQtdC90LA6PC90ZD48dGQgc3R5bGU9ImJvcmRlci1ib3R0b206IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ym9yZGVyLWxlZnQ6IDEuMHB4IHNvbGlkICNjZGNkY2Q7Ij4mYW1wO25ic3A7NjIuMDwvdGQ+PC90cj48L3RhYmxlPjxpbWcgY2xhc3M9ImRlc2NfYW5jaG9yIiBpZD0iZGVzYy1tb2R1bGUtMiIgc3JjPSJodHRwczovL2Fzc2V0cy5hbGljZG4uY29tL2tpc3N5LzEuMC4wL2J1aWxkL2ltZ2xhenlsb2FkL3NwYWNlYmFsbC5naWYiPjxkaXYgY2xhc3M9InRpdCIgc3R5bGU9Im1hcmdpbjogMC4wcHg7cGFkZGluZzogMC4wcHggMC4wcHggMC4wcHggMTcuMHB4O2xpc3Qtc3R5bGUtdHlwZTogbm9uZTtib3JkZXI6IDAuMHB4O2ZvbnQtd2VpZ2h0OiBib2xkO2hlaWdodDogMzEuMHB4O2xpbmUtaGVpZ2h0OiAzMS4wcHg7Y29sb3I6ICMwMDAwMDA7Zm9udC1mYW1pbHk6IHNpbXN1biAgIGFyaWFsO2JhY2tncm91bmQtY29sb3I6ICNlNmU2ZTY7Zm9udC1zaXplOiAxOC4wcHg7Ij7QmtCw0YLQsNC70L7QszwvZGl2PjxkaXYgY2xhc3M9ImRlc2NyaXAiIHN0eWxlPSJtYXJnaW46IDAuMHB4O3BhZGRpbmc6IDI1LjBweCAyOS4wcHggMTUuMHB4O2xpc3Qtc3R5bGUtdHlwZTogbm9uZTtib3JkZXI6IDAuMHB4O3Bvc2l0aW9uOiA7b3ZlcmZsb3c6IGhpZGRlbjtsaW5lLWhlaWdodDogMjQuMHB4O2NvbG9yOiAjMDAwMDAwO2ZvbnQtZmFtaWx5OiBzaW1zdW4gICBhcmlhbDtmb250LXNpemU6IDE4LjBweDsiPjEuINCR0LXQt9C+0L/QsNGB0L3QvtGB0YLRjCDQsNCy0YLQvtC80L7QsdC40LvRjy48YnI+MS4xINCh0LjRgdGC0LXQvNCwINCx0LXQt9C+0L/QsNGB0L3QvtGB0YLQuDxicj4xLjIg0J7RgdC90L7QstC90YvQtSDQv9GA0LjQvdGG0LjQv9GLINCy0L7QttC00LXQvdC40Y88YnI+Mi4g0J7RgdC90L7QstC90YvQtSDQv9GA0LjQvdGG0LjQv9GLINC00LjQvdCw0LzQuNC60Lgg0LLQvtC20LTQtdC90LjRjzxicj4yLjEg0YjQuNC90Ys8YnI+Mi4yINCh0LjQu9CwINC4INC60YDRg9GC0Y/RidC40Lkg0LzQvtC80LXQvdGCINC90LAg0LzQsNGI0LjQvdC1PGJyPjIuMyDQkNCy0YLQvtC80L7QsdC40LvRjNC90LDRjyDQv9GA0L7QtNC+0LvRjNC90LDRjyDQtNC40L3QsNC80LjQutCwPGJyPjIuNCDQkNCy0YLQvtC80L7QsdC40LvRjNC90LDRjyDQsdC+0LrQvtCy0LDRjyDQtNC40L3QsNC80LjQutCwPGJyPjMuINCh0LjRgdGC0LXQvNCwINCw0L3RgtC40LHQu9C+0LrQuNGA0L7QstC60LggKEFCUyk8YnI+My4xINCe0LHQt9C+0YAg0YHQuNGB0YLQtdC80Ys8YnI+My4yINCi0YDQtdCx0L7QstCw0L3QuNGPINC6INC/0YDQtdGB0YHRgzxicj4zLjMg0JTQuNC90LDQvNC40LrQsCDRgtC+0YDQvNC+0LfQvdGL0YUg0LrQvtC70LXRgTxicj4zLjQg0KHRhdC10LzQsCDRgNC10LPRg9C70LjRgNC+0LLQutC4IEFCUzxicj4zLjUg0KLQuNC/0LjRh9C90YvQuSDRhtC40LrQuyDRgNC10LPRg9C70LjRgNC+0LLQutC4PGJyPjQuINCS0L7QtNC40YLRjCDRgdC40YHRgtC10LzRgyDQv9GA0L7RgtC40LIg0YHQutC+0LvRjNC20LXQvdC40Y8gKEFTUik8YnI+NC4xINCX0LDQtNCw0YfQsDxicj40LjIg0J7Qv9C40YHQsNC90LjQtSDRhNGD0L3QutGG0LjQuDxicj40LjMg0KHRgtGA0YPQutGC0YPRgNCwIEFTUjxicj40LjQg0KLQuNC/0LjRh9C90L7QtSDRgdC+0YHRgtC+0Y/QvdC40LUg0LrQvtGA0YDQtdC60YLQuNGA0L7QstC60Lg8YnI+NC41IEFTUiDQtNC70Y8g0L/QvtC70L3QvtC/0YDQuNCy0L7QtNC90YvRhSDRgtGA0LDQvdGB0L/QvtGA0YLQvdGL0YUg0YHRgNC10LTRgdGC0LI8YnI+NSDQn9GA0L7Qs9GA0LDQvNC80LAg0YPQv9GA0LDQstC70LXQvdC40Y8g0Y3Qu9C10LrRgtGA0L7QvdC90YvQvNC4INGD0YHRgtC+0LnRh9C40LLQvtGB0YLQuCDQsNCy0YLQvtC80L7QsdC40LvRjNC90L7QuSDRjdC70LXQutGC0YDQvtC90L3QvtC5INGB0YLQsNCx0LjQu9GM0L3QvtGB0YLQuCAoRVNQKTxicj41LjEg0KLRgNC10LHQvtCy0LDQvdC40Y88YnI+NS4yINCX0LDQtNCw0YfQuCDQuCDQvNC10YLQvtC00Ysg0YDQsNCx0L7RgtGLPGJyPjUuMyDQv9C+0LLQtdC00LXQvdC40LUg0LLQvtC20LTQtdC90LjRjzxicj41LjQg0J7QsdGJ0LjQuSDRhtC40LrQuyDRgNC10LPRg9C70LjRgNC+0LLQutC4INC4INC/0LDRgNCw0LzQtdGC0YDRiyDRgNC10LPRg9C70LjRgNC+0LLQutC4PGJyPjYg0JDQstGC0L7QvNCw0YLQuNGH0LXRgdC60LDRjyDRhNGD0L3QutGG0LjRjyDRgtC+0YDQvNC+0LbQtdC90LjRjzxicj42LjEg0J7QsdC30L7RgDxicj42LjIg0KHRgtCw0L3QtNCw0YDRgtC90YvQtSDRhNGD0L3QutGG0LjQuDxicj42LjMg0JTQvtC/0L7Qu9C90LjRgtC10LvRjNC90YvQtSDRhNGD0L3QutGG0LjQuDxicj43INC00LDRgtGH0LjQujxicj43LjEg0J/RgNC40LvQvtC20LXQvdC40LUg0LIg0LDQstGC0L7QvNC+0LHQuNC70Y/RhTxicj43LjIg0JTQsNGC0YfQuNC6INGB0LrQvtGA0L7RgdGC0Lgg0LrQvtC70LXRgdCwPGJyPjcuMyDQlNCw0YLRh9C40Log0YPRgdC60L7RgNC10L3QuNGPINC30LDQu9CwPGJyPjcuNCDQlNCw0YLRh9C40Log0YHQutC+0YDQvtGB0YLQuCDQvNC40LrRgNC+0LzQtdGF0LDQvdC40YfQtdGB0LrQvtCz0L4g0L7RgtC60LvQvtC90LXQvdC40Y88YnI+Ny41INCU0LDRgtGH0LjQuiDRg9Cz0LvQsCDRgNGD0LvQtdCy0L7Qs9C+INC60L7Qu9C10YHQsC08YnI+OCDQk9C40LTRgNCw0LLQu9C40YfQtdGB0LrQsNGPINGB0LHQvtGA0LrQsDxicj44LjEg0JjRgdGC0L7RgNC40Y8g0YDQsNC30LLQuNGC0LjRjzxicj44LjIg0KHRgtGA0YPQutGC0YPRgNCwPGJyPjguMyDQoNC10LPQu9Cw0LzQtdC90YIg0LTQsNCy0LvQtdC90LjRjzxicj45LiDQodC40YHRgtC10LzQsCDQv9C+0LzQvtGJ0Lgg0LLQvtC00LjRgtC10LvRjjxicj45LjEg0JzQvtGC0LjQstCw0YbQuNGPINC00LvRjyDQv9GA0LjQvNC10L3QtdC90LjRjyDRgdC40YHRgtC10Lwg0L/QvtC80L7RidC4INCy0L7QtNC40YLQtdC70Y48YnI+OS4yINCa0LvQsNGB0YHQuNGE0LjQutCw0YbQuNGPINGB0LjRgdGC0LXQvCDQv9C+0LzQvtGJ0Lgg0LLQvtC00LjRgtC10LvRjzxicj45LjMgQWdpbGUgQ2FyPGJyPjkuNCBPdXRsb29rPGJyPjkuNSDQoNCw0LfRgNCw0LHQvtGC0LrQsCDRgdC40YHRgtC10LzRiyDQv9C+0LzQvtGJ0Lgg0LLQvtC00LjRgtC10LvRjjxicj4xMC4g0JTQuNCw0LvQvtCzINGH0LXQu9C+0LLQtdC60LAg0LIg0LzQsNGI0LjQvdC1INCyINGB0LjRgdGC0LXQvNC1INC/0L7QvNC+0YnQuCDQstC+0LTQuNGC0LXQu9GPPGJyPjEwLjEg0JrQsNC90LDQuyDQtNC40LDQu9C+0LPQsCDRh9C10LvQvtCy0LXRh9C10YHQutC+0Lkg0LzQsNGI0LjQvdGLPGJyPjEwLjIg0KfQldCb0J7QktCV0KfQldCh0JrQmNCZINCc0JXQpdCQ0J3QmNCa0JA8YnI+MTAuMyDQodGF0LXQvNCwINGB0LjQs9C90LDQu9CwINGC0YDQtdCy0L7Qs9C4PGJyPjEwLjQg0JHRg9C00YPRidC10LUg0YDQsNC30LLQuNGC0LjQtSBITUkg0LTQu9GPIERBUy9ESVM8YnI+MTEg0KHQuNGB0YLQtdC80LAg0L/RgNC+0YHQvNC+0YLRgNCwINC/0LXRgNC40YTQtdGA0LjQudC90L7Qs9C+INC+0LHRitC10LzQsCDQsNCy0YLQvtC80L7QsdC40LvRjzxicj4xMS4xINCe0LHQt9C+0YA8YnI+MTEuMiDQo9C70YzRgtGA0LDQt9Cy0YPQutC+0LLQsNGPINGC0LXRhdC90L7Qu9C+0LPQuNGPPGJyPjExLjMg0KDQsNC00LDRgNC90LDRjyDRgtC10YXQvdC+0LvQvtCz0LjRjzxicj4xMS40INCb0LjQtNCw0YA8YnI+MTEuNSDQktC40LTQtdC+0LvQvtCz0LjQuDxicj4xMS42INCi0LXRhdC90L7Qu9C+0LPQuNGPINC/0L7Qu9GD0YfQtdC90LjRjyDQv9C+0LvQvdC+0Lkg0LTQuNGB0YLQsNC90YbQuNC4PGJyPjEyINCh0LjRgdGC0LXQvNCwINGB0YLQsNCx0LjQu9GM0L3QvtGB0YLQuCDRgtGA0LDQvdGB0L/QvtGA0YLQvdC+0LPQviDRgdGA0LXQtNGB0YLQstCwPGJyPjEyLjEg0KHQuNGB0YLQtdC80LAg0YHRgtCw0LHQuNC70YzQvdC+0YHRgtC4INGC0YDQsNC90YHQv9C+0YDRgtC90L7Qs9C+INGB0YDQtdC00YHRgtCy0LA8YnI+MTIuMiDQkNCy0YLQvtC80LDRgtC40YfQtdGB0LrQsNGPINGE0YPQvdC60YbQuNGPINGC0L7RgNC80L7QttC10L3QuNGPPGJyPjEzINCh0LjRgdGC0LXQvNCwINC/0LDRgNC60L7QstC60Lg8YnI+MTMuMSDQn9C+0LzQvtGJ0L3QuNC6INC/0L4g0L/QsNGA0LrQvtCy0LrQtTxicj4xNCDQkNC00LDQv9GC0LjQstC90LDRjyDRgdC40YHRgtC10LzQsCDQutGA0YPQuNC3IC3QutC+0L3RgtGA0L7Qu9GPIChBQ0MpPGJyPjE0LjEg0J7QsdC30L7RgCDRgdC40YHRgtC10LzRizxicj4xNC4yINCh0LjRgdGC0LXQvNC90L7QtSDRgdC+0LXQtNC40L3QtdC90LjQtTxicj4xNC4zIFNlbnNpbmcgU3lzdGVtIEFDQzxicj4xNC40INCe0LHQvdCw0YDRg9C20LXQvdC40LUg0Lgg0LLRi9Cx0L7RgCDQvtCx0YrQtdC60YLQsDxicj4xNC41INCk0YPQvdC60YbQuNGPIEFDQzxicj4xNC42INCh0LjRgdGC0LXQvNCwINGA0LDQsdC+0YLRiyDQuCDQvtGC0L7QsdGA0LDQttC10L3QuNGPPGJyPjE0Ljcg0KTRg9C90LrRhtC40L7QvdCw0LvRjNC90YvQtSDQs9GA0LDQvdC40YbRizxicj4xNC44INCf0LvQsNC9INCx0LXQt9C+0L/QsNGB0L3QvtGB0YLQuDxicj4xNC45INC/0YDQvtC00L7Qu9C20LDRgtGMINGA0LDQt9Cy0LjQstCw0YLRjNGB0Y88YnI+MTUg0KHQuNGB0YLQtdC80LAg0LHQtdC30L7Qv9Cw0YHQvdC+0YHRgtC4PGJyPjE1LjEg0KHQuNGB0YLQtdC80LAg0LfQsNGJ0LjRgtGLINGN0LrQuNC/0LDQttCwPGJyPjE1LjIg0KHQuNGB0YLQtdC80LAg0YDQsNC90L3QtdCz0L4g0L/RgNC10LTRg9C/0YDQtdC20LTQtdC90LjRjyDQsdC10LfQvtC/0LDRgdC90L7RgdGC0LggKFBTUyk8YnI+MTUuMyDQn9C10YjQtdGF0L7QtNC90LDRjyDQt9Cw0YnQuNGC0LA8YnI+MTYg0L3QsNCy0LjQs9Cw0YbQuNC+0L3QvdCw0Y8g0YHQuNGB0YLQtdC80LA8YnI+MTYuMSDQndCw0LLQuNCz0LDRgtC+0YA8YnI+MTYuMiDQv9C+0LfQuNGG0LjQvtC90LjRgNC+0LLQsNC90LjQtTxicj4xNi4zINCS0YvQsdC+0YAg0YbQtdC70Lg8YnI+MTYuNCDQoNCw0YHRh9C10YIg0LzQsNGA0YjRgNGD0YLQsDxicj4xNi41INCg0YPQutC+0LLQvtC00YHRgtCy0L4g0L/QviDQvNCw0YDRiNGA0YPRgtGDPGJyPjE2LjYg0K3Qu9C10LrRgtGA0L7QvdC90LDRjyDQutCw0YDRgtCwPGJyPjE2Ljcg0KLRgNCw0L3RgdC/0L7RgNGCINC4INC+0LHRidC10L3QuNC1PGJyPjE3INCh0LjRgdGC0LXQvNCwINC90LAg0L7RgdC90L7QstC1INC60LDQvNC10YDRizxicj4xNy4xINCh0LjRgdGC0LXQvNCwINC+0LHRgNCw0LHQvtGC0LrQuCDQuNC30L7QsdGA0LDQttC10L3QuNC5PGJyPjE3LjIg0KHQuNGA0LXQvdCwINGBINC+0YLQutC70L7QvdC10L3QuNC10Lwg0Lgg0YXRgNCw0L3QuNGC0LXQu9C10Lwg0L/QvtC70L7RgdGLINC00LLQuNC20LXQvdC40Y88YnI+MTcuMyDQmNC00LXQvdGC0LjRhNC40LrQsNGG0LjRjyDQt9C90LDQutCwINC00L7RgNC+0LbQvdC+0LPQviDQtNCy0LjQttC10L3QuNGPPGJyPjE3LjQg0KHQuNGB0YLQtdC80LAg0L3QsCDQvtGB0L3QvtCy0LUg0LrQsNC80LXRgNGLJmFtcDttZGFzaDsmYW1wO01EQVNIOyDQv9C10YDQtdC00L3QuNC5INC/0LvQsNC9PGJyPjE4INCd0L7Rh9C90L7Qs9C+INCy0LjQtNC10L3QuNGPINGB0LjRgdGC0LXQvNGLPGJyPjE4LjEgRmFyIEluZnJhcmVkIFN5c3RlbSAoRklSKTxicj4xOC4yINCg0Y/QtNC+0Lwg0YEg0LjQvdGE0YDQsNC60YDQsNGB0L3QvtC5INGB0LjRgdGC0LXQvNC+0LkgKE5JUik8YnI+MTguMyDQoNC10YjQtdC90LjQtSBITUkg0LTQu9GPINGB0LjRgdGC0LXQvNGLINC90L7Rh9C90L7Qs9C+INCy0LjQtNC10L3QuNGPPGJyPtCf0YDQuNC70L7QttC10L3QuNC1PGJyPtCQ0LHQsdGA0LXQstC40LDRgtGD0YDQsDxicj7QmNC90LTQtdC60YEg0YHRgNC+0LrQsDwvZGl2PjxpbWcgY2xhc3M9ImRlc2NfYW5jaG9yIiBpZD0iZGVzYy1tb2R1bGUtMyIgc3JjPSJodHRwczovL2Fzc2V0cy5hbGljZG4uY29tL2tpc3N5LzEuMC4wL2J1aWxkL2ltZ2xhenlsb2FkL3NwYWNlYmFsbC5naWYiPjxkaXYgY2xhc3M9InRpdCIgc3R5bGU9Im1hcmdpbjogMC4wcHg7cGFkZGluZzogMC4wcHggMC4wcHggMC4wcHggMTcuMHB4O2xpc3Qtc3R5bGUtdHlwZTogbm9uZTtib3JkZXI6IDAuMHB4O2ZvbnQtd2VpZ2h0OiBib2xkO2hlaWdodDogMzEuMHB4O2xpbmUtaGVpZ2h0OiAzMS4wcHg7Y29sb3I6ICMwMDAwMDA7Zm9udC1mYW1pbHk6IHNpbXN1biAgIGFyaWFsO2JhY2tncm91bmQtY29sb3I6ICNlNmU2ZTY7Zm9udC1zaXplOiAxOC4wcHg7Ij7QktCy0LXQtNC10L3QuNC1PC9kaXY+PGRpdiBjbGFzcz0iZGVzY3JpcCIgc3R5bGU9Im1hcmdpbjogMC4wcHg7cGFkZGluZzogMjUuMHB4IDI5LjBweCAxNS4wcHg7bGlzdC1zdHlsZS10eXBlOiBub25lO2JvcmRlcjogMC4wcHg7cG9zaXRpb246IDtvdmVyZmxvdzogaGlkZGVuO2xpbmUtaGVpZ2h0OiAyNC4wcHg7Y29sb3I6ICMwMDAwMDA7Zm9udC1mYW1pbHk6IHNpbXN1biAgIGFyaWFsO2ZvbnQtc2l6ZTogMTguMHB4OyI+0JrQvtC90YDQsNC0JmFtcDsiQk9TQ0ggVmVoaWNsZSBTdGFiaWxpdHkgU3lzdGVtIGFuZCBEcml2ZXIgQXNzaXN0YW5jZSBTeXN0ZW0iIGVkaXRlZCBieSBMZWlmIGRpc2N1c3NlcyB0aGUgYmFzaWMgcHJpbmNpcGxlcywgdGhlb3JldGljYWwgYmFzaXMgYW5kIGRlc2lnbiBtZXRob2RzIG9mIG1vdG9yIHZlaGljbGUgZHJpdmluZyBzYWZldHksIEFCUyBhbnRpLWxvY2sgYnJha2luZyBzeXN0ZW0sIEFTUiB0cmFjdGlvbiBjb250cm9sIHN5c3RlbSwgRVNQIGVsZWN0cm9uaWMgc3RhYmlsaXR5IHByb2dyYW0sIGF1dG9tYXRpYyBicmFraW5nIGZ1bmN0aW9uLCBzZW5zb3JzLCBoeWRyYXVsaWMgZGV2aWNlcywgZHJpdmluZyBhc3Npc3RhbmNlIHN5c3RlbSwgZHJpdmluZyBhc3Npc3RhbmNlIHN5c3RlbSwgaHVtYW4tY29tcHV0ZXIgaW50ZXJhY3Rpb24sIHZlaGljbGUgdmlzaWJpbGl0eSBzZW5zb3IsIHBhcmtpbmcgc3lzdGVtLCBhZGFwdGl2ZSBjcnVpc2UgY29udHJvbCwgdmVoaWNsZSBuYXZpZ2F0aW9uLCBhbmQgdmlkZW8g0YHQuNGB0YLQtdC80LAuINCt0YLQsCDQutC90LjQs9CwINC/0YDQtdC00YHRgtCw0LLQu9GP0LXRgiDRgdC+0LHQvtC5INGB0LXRgNC40Y4g0LDQstGC0L7QvNC+0LHQuNC70YzQvdC+0Lkg0LjQvdC20LXQvdC10YDQuNC4LCDQvtC/0YPQsdC70LjQutC+0LLQsNC90L3QvtC5IEJvc2NoLCDQv9C10YDQtdCy0LXQtNC10L3QvdC+0Lkg0YEg0L3QtdC80LXRhtC60L7Qs9C+INGP0LfRi9C60LAuINCa0L7QvdGC0LXQvdGCINC60L3QuNCz0Lgg0YjQuNGA0L7QutC40LksINC60YDQsNGC0LrQuNC5INC4INGA0LXQsNC70LjRgdGC0LjRh9C90YvQuSwg0L7RgtGA0LDQttCw0Y8g0L/QtdGA0LXQtNC+0LLRi9C1INGC0LXRhdC90L7Qu9C+0LPQuNC4INC40L3QvtGB0YLRgNCw0L3QvdC+0Lkg0LDQstGC0L7QvNC+0LHQuNC70YzQvdC+0Lkg0LjQvdC20LXQvdC10YDQuNC4INC4INC40LzQtdC10YIg0YfRgNC10LfQstGL0YfQsNC50L3QviDQstGL0YHQvtC60YPRjiDRhtC10L3QvdC+0YHRgtGMINC00LvRjyDRh9GC0LXQvdC40Y8g0Lgg0LjRgdC/0L7Qu9GM0LfQvtCy0LDQvdC40Y8uINCt0YLQsCDQutC90LjQs9CwINGB0YvQs9GA0LDQtdGCINC+0L/RgNC10LTQtdC70LXQvdC90YPRjiDRgNGD0LrQvtCy0L7QtNGP0YnRg9GOINGA0L7Qu9GMINCyINGA0LDQt9GA0LDQsdC+0YLQutC1INC80L7QtNC10YDQvdC40LfQsNGG0LjQuCDRgtC10YXQvdC+0LvQvtCz0LjQuSDQsNCy0YLQvtC80L7QsdC40LvRjNC90L7QuSDRgtC10YXQvdC40LrQuCDQsiDQvNC+0LXQuSDRgdGC0YDQsNC90LUg0Lgg0L/QvtC00YXQvtC00LjRgiDQtNC70Y8g0YfRgtC10L3QuNGPINC4INC40YHQv9C+0LvRjNC30L7QstCw0L3QuNGPINC40L3QttC10L3QtdGA0L3Ri9C8INC4INGC0LXRhdC90LjRh9C10YHQutC40Lwg0L/QtdGA0YHQvtC90LDQu9C+0Lwg0Lgg0L/QtdGA0YHQvtC90LDQu9C+0Lwg0YPQv9GA0LDQstC70LXQvdC40Y8g0LHQuNC30L3QtdGB0L7QvCDQsiDQsNCy0YLQvtC80L7QsdC40LvRjNC90L7QuSDQv9GA0L7QvNGL0YjQu9C10L3QvdC+0YHRgtC4LjwvZGl2PjxpbWcgY2xhc3M9ImRlc2NfYW5jaG9yIiBpZD0iZGVzYy1tb2R1bGUtNCIgc3JjPSJodHRwczovL2Fzc2V0cy5hbGljZG4uY29tL2tpc3N5LzEuMC4wL2J1aWxkL2ltZ2xhenlsb2FkL3NwYWNlYmFsbC5naWYiPjxkaXYgY2xhc3M9InRpdCIgc3R5bGU9Im1hcmdpbjogMC4wcHg7cGFkZGluZzogMC4wcHggMC4wcHggMC4wcHggMTcuMHB4O2xpc3Qtc3R5bGUtdHlwZTogbm9uZTtib3JkZXI6IDAuMHB4O2ZvbnQtd2VpZ2h0OiBib2xkO2hlaWdodDogMzEuMHB4O2xpbmUtaGVpZ2h0OiAzMS4wcHg7Y29sb3I6ICMwMDAwMDA7Zm9udC1mYW1pbHk6IHNpbXN1biAgIGFyaWFsO2JhY2tncm91bmQtY29sb3I6ICNlNmU2ZTY7Zm9udC1zaXplOiAxOC4wcHg7Ij7Qn9GA0L7QsdC90L7QtSDQvtC90LvQsNC50L0t0YfRgtC10L3QuNC1PC9kaXY+PGltZyBjbGFzcz0iZGVzY19hbmNob3IiIGlkPSJkZXNjLW1vZHVsZS01IiBzcmM9Imh0dHBzOi8vYXNzZXRzLmFsaWNkbi5jb20va2lzc3kvMS4wLjAvYnVpbGQvaW1nbGF6eWxvYWQvc3BhY2ViYWxsLmdpZiI+PGRpdiBjbGFzcz0idGl0IiBzdHlsZT0ibWFyZ2luOiAwLjBweDtwYWRkaW5nOiAwLjBweCAwLjBweCAwLjBweCAxNy4wcHg7bGlzdC1zdHlsZS10eXBlOiBub25lO2JvcmRlcjogMC4wcHg7Zm9udC13ZWlnaHQ6IGJvbGQ7aGVpZ2h0OiAzMS4wcHg7bGluZS1oZWlnaHQ6IDMxLjBweDtjb2xvcjogIzAwMDAwMDtmb250LWZhbWlseTogc2ltc3VuICAgYXJpYWw7YmFja2dyb3VuZC1jb2xvcjogI2U2ZTZlNjtmb250LXNpemU6IDE4LjBweDsiPtCh0JzQmCDQvtCx0LfQvtGAPC9kaXY+PGRpdiBjbGFzcz0iZGVzY3JpcCIgc3R5bGU9Im1hcmdpbjogMC4wcHg7cGFkZGluZzogMjUuMHB4IDI5LjBweCAxNS4wcHg7bGlzdC1zdHlsZS10eXBlOiBub25lO2JvcmRlcjogMC4wcHg7cG9zaXRpb246IDtvdmVyZmxvdzogaGlkZGVuO2xpbmUtaGVpZ2h0OiAyNC4wcHg7Y29sb3I6ICMwMDAwMDA7Zm9udC1mYW1pbHk6IHNpbXN1biAgIGFyaWFsO2ZvbnQtc2l6ZTogMTguMHB4OyI+PGJyPjwvZGl2PjwvcD4=
Продавец:人天兀鲁思图书专营店
Адрес:Пекин
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца



¥32.6689руб.
¥23.9506руб.
¥34.9738руб.
¥98.42 080руб.
- Информация о товаре
- Фотографии

Основная информация
| Заголовок: |   Система стабильности транспортных средств и система помощи водителя |
| Автор: |  &Миддот; Лайф |
| Издательство: |   Пекинский институт технологического института |
| Дата публикации: | 2015-01-01 |
| Издание: | 1 |
| ISBN: | 9787564094966 |
| Рыночная цена: | 62.0 |
Каталог
1. Безопасность автомобиля.
1.1 Система безопасности
1.2 Основные принципы вождения
2. Основные принципы динамики вождения
2.1 шины
2.2 Сила и крутящий момент на машине
2.3 Автомобильная продольная динамика
2.4 Автомобильная боковая динамика
3. Система антиблокировки (ABS)
3.1 Обзор системы
3.2 Требования к прессу
3.3 Динамика тормозных колес
3.4 Схема регулировки ABS
3.5 Типичный цикл регулировки
4. Водить систему против скольжения (ASR)
4.1 Задача
4.2 Описание функции
4.3 Структура ASR
4.4 Типичное состояние корректировки
4.5 ASR для полноприводных транспортных средств
5 Программа управления электронными устойчивости автомобильной электронной стабильности (ESP)
5.1 Требования
5.2 Задачи и методы работы
5.3 поведение вождения
5.4 Общий цикл регулировки и параметры регулировки
6 Автоматическая функция торможения
6.1 Обзор
6.2 Стандартные функции
6.3 Дополнительные функции
7 датчик
7.1 Приложение в автомобилях
7.2 Датчик скорости колеса
7.3 Датчик ускорения зала
7.4 Датчик скорости микромеханического отклонения
7.5 Датчик угла рулевого колеса-
8 Гидравлическая сборка
8.1 История развития
8.2 Структура
8.3 Регламент давления
9. Система помощи водителю
9.1 Мотивация для применения систем помощи водителю
9.2 Классификация систем помощи водителя
9.3 Agile Car
9.4 Outlook
9.5 Разработка системы помощи водителю
10. Диалог человека в машине в системе помощи водителя
10.1 Канал диалога человеческой машины
10.2 ЧЕЛОВЕЧЕСКИЙ МЕХАНИКА
10.3 Схема сигнала тревоги
10.4 Будущее развитие HMI для DAS/DIS
11 Система просмотра периферийного объема автомобиля
11.1 Обзор
11.2 Ультразвуковая технология
11.3 Радарная технология
11.4 Лидар
11.5 Видеологии
11.6 Технология получения полной дистанции
12 Система стабильности транспортного средства
12.1 Система стабильности транспортного средства
12.2 Автоматическая функция торможения
13 Система парковки
13.1 Помощник по парковке
14 Адаптивная система круиз -контроля (ACC)
14.1 Обзор системы
14.2 Системное соединение
14.3 Sensing System ACC
14.4 Обнаружение и выбор объекта
14.5 Функция ACC
14.6 Система работы и отображения
14.7 Функциональные границы
14.8 План безопасности
14.9 продолжать развиваться
15 Система безопасности
15.1 Система защиты экипажа
15.2 Система раннего предупреждения безопасности (PSS)
15.3 Пешеходная защита
16 навигационная система
16.1 Навигатор
16.2 позиционирование
16.3 Выбор цели
16.4 Расчет маршрута
16.5 Руководство по маршруту
16.6 Электронная карта
16.7 Транспорт и общение
17 Система на основе камеры
17.1 Система обработки изображений
17.2 Сирена с отклонением и хранителем полосы движения
17.3 Идентификация знака дорожного движения
17.4 Система на основе камеры—— передний план
18 Ночного видения системы
18.1 Far Infrared System (FIR)
18.2 Рядом с инфракрасной системой (NIR)
18.3 Решение HMI для системы ночного видения
Приложение
Аббревиатура
Индекс срока
1.1 Система безопасности
1.2 Основные принципы вождения
2. Основные принципы динамики вождения
2.1 шины
2.2 Сила и крутящий момент на машине
2.3 Автомобильная продольная динамика
2.4 Автомобильная боковая динамика
3. Система антиблокировки (ABS)
3.1 Обзор системы
3.2 Требования к прессу
3.3 Динамика тормозных колес
3.4 Схема регулировки ABS
3.5 Типичный цикл регулировки
4. Водить систему против скольжения (ASR)
4.1 Задача
4.2 Описание функции
4.3 Структура ASR
4.4 Типичное состояние корректировки
4.5 ASR для полноприводных транспортных средств
5 Программа управления электронными устойчивости автомобильной электронной стабильности (ESP)
5.1 Требования
5.2 Задачи и методы работы
5.3 поведение вождения
5.4 Общий цикл регулировки и параметры регулировки
6 Автоматическая функция торможения
6.1 Обзор
6.2 Стандартные функции
6.3 Дополнительные функции
7 датчик
7.1 Приложение в автомобилях
7.2 Датчик скорости колеса
7.3 Датчик ускорения зала
7.4 Датчик скорости микромеханического отклонения
7.5 Датчик угла рулевого колеса-
8 Гидравлическая сборка
8.1 История развития
8.2 Структура
8.3 Регламент давления
9. Система помощи водителю
9.1 Мотивация для применения систем помощи водителю
9.2 Классификация систем помощи водителя
9.3 Agile Car
9.4 Outlook
9.5 Разработка системы помощи водителю
10. Диалог человека в машине в системе помощи водителя
10.1 Канал диалога человеческой машины
10.2 ЧЕЛОВЕЧЕСКИЙ МЕХАНИКА
10.3 Схема сигнала тревоги
10.4 Будущее развитие HMI для DAS/DIS
11 Система просмотра периферийного объема автомобиля
11.1 Обзор
11.2 Ультразвуковая технология
11.3 Радарная технология
11.4 Лидар
11.5 Видеологии
11.6 Технология получения полной дистанции
12 Система стабильности транспортного средства
12.1 Система стабильности транспортного средства
12.2 Автоматическая функция торможения
13 Система парковки
13.1 Помощник по парковке
14 Адаптивная система круиз -контроля (ACC)
14.1 Обзор системы
14.2 Системное соединение
14.3 Sensing System ACC
14.4 Обнаружение и выбор объекта
14.5 Функция ACC
14.6 Система работы и отображения
14.7 Функциональные границы
14.8 План безопасности
14.9 продолжать развиваться
15 Система безопасности
15.1 Система защиты экипажа
15.2 Система раннего предупреждения безопасности (PSS)
15.3 Пешеходная защита
16 навигационная система
16.1 Навигатор
16.2 позиционирование
16.3 Выбор цели
16.4 Расчет маршрута
16.5 Руководство по маршруту
16.6 Электронная карта
16.7 Транспорт и общение
17 Система на основе камеры
17.1 Система обработки изображений
17.2 Сирена с отклонением и хранителем полосы движения
17.3 Идентификация знака дорожного движения
17.4 Система на основе камеры—— передний план
18 Ночного видения системы
18.1 Far Infrared System (FIR)
18.2 Рядом с инфракрасной системой (NIR)
18.3 Решение HMI для системы ночного видения
Приложение
Аббревиатура
Индекс срока
Введение
Конрад&"BOSCH Vehicle Stability System and Driver Assistance System" edited by Leif discusses the basic principles, theoretical basis and design methods of motor vehicle driving safety, ABS anti-lock braking system, ASR traction control system, ESP electronic stability program, automatic braking function, sensors, hydraulic devices, driving assistance system, driving assistance system, human-computer interaction, vehicle visibility sensor, parking system, adaptive cruise control, vehicle navigation, and video система. Эта книга представляет собой серию автомобильной инженерии, опубликованной Bosch, переведенной с немецкого языка. Контент книги широкий, краткий и реалистичный, отражая передовые технологии иностранной автомобильной инженерии и имеет чрезвычайно высокую ценность для чтения и использования. Эта книга сыграет определенную руководящую роль в разработке модернизации технологий автомобильной техники в моей стране и подходит для чтения и использования инженерным и техническим персоналом и персоналом управления бизнесом в автомобильной промышленности.
Пробное онлайн-чтение
СМИ обзор