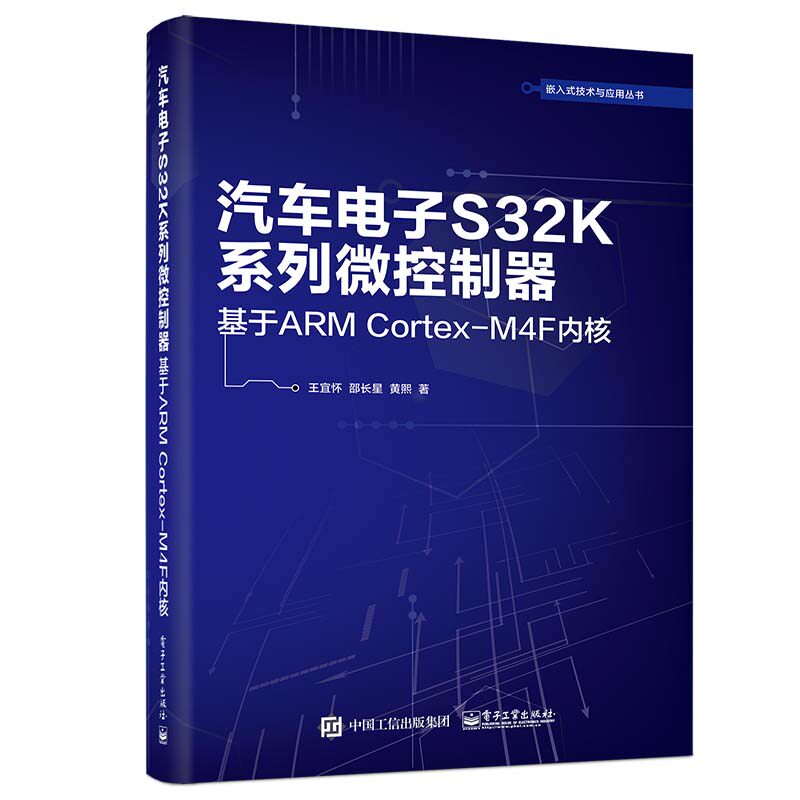
Встроенная серия технологий и приложений: Микроконтроль серии автомобилей S32K*-на основе Armcortex-M4F Core; Wang Yihuai; 9787121348419; Electronic Industry Press; 88,00

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара


Название книги: встроенные технологии и приложения серия: Automotive Electronics S32K Series Micro-Controller, основанная на ядре Armcortex-M4F
Цена: 88,00 Юань
Автор: Yi Huai
Пресса: электронная промышленная пресса
Дата публикации: 2018-09-01
ISBN: 9787121348419
Количество слов:
Номер страницы:
Издание:
Переплет: в мягкой обложке, идеальный переплет.
Открыто: 16
Товарный вес:

Этот магазин представляет собой прямую поставку дистрибьюторов для каждого издателя, единообразно приобретенных, а каналы стандартизированы для обеспечения подлинной версии. Вы можете быть уверены, что это можно купить!

Обзор главы (1)
1.1 Основная концепция автомобильной электронной технологии (1)
1.2 Обзор электронного развития автомобиля моей страны (2)
1.3 Статус NXP Gong на рынке автомобильной электроники (3)
1.4 Введение в сериал S32K Micro -Controller, обращенный к автомобильной электронике (3)
1.4.1 идентификация модели Micro -Controller серии S32K (4)
1.4.2 Серия S32K серии «Краткие функции микроконтроллера» и «Структурные ящики» (4)
1.4.3 Список ресурсов Microcontroller серии S32K (6)
Глава ARM CORTEX-M4F Microelectrect (7)
2.1 Micro-контроллер ARM Cortex-M4F (7)
2.1.1 Арм-кора Cortex-M4F Микроконтроллера Сводка внутренней структуры (8)
2.1.2 ARM Cortex-M4F Microcomputerers Image ()
2.1.3 ARM Cortex-M4F Microcontroller's Register ()
2.2 Система инструкций (14)
2.2.1 Директива простая таблица и метод адресации (15)
2.2.2 Инструкции по передаче данных (16)
2.2.3 Инструкции класса работы данных (18)
2.2.4 Инструкции класса управления прыжками (21)
2.2.5 Другие инструкции (22)
2.3 Набор инструкций и код машины соответствующая таблица (23)
2.4 Основная грамматика языка сборки GNU (25)
2.4.1 Формат языка ассамблеи (26)
2.4.2 Введение в обычно используемые псевдо инструкции (27)
Глава 3 Изображение хранения, исходная и аппаратная система (30)
3.1 S32K144 Изображение хранения и источник прерывания (30)
3.1.1 S32K144 Изображение хранения (30)
3.1.2 S32K144 Источник прерывания (32)
3.2 S32K144 Функция (35)
3.3.1 Маленькие штифты (36)
3.2.2 PINS Resource Port Contrce (36)
3.3 S32K144 Аппаратная схема схема малой системы (37)
3.3.1 Источник питания и их схема фильтра (37)
3.3.2 Функция схемы резервации и сброса (37)
3.3.3 Схема схемы (38)
3.3.4 Схема интерфейса SWD (38)
Глава 4 GPIO и программная структура (39)
4.1 Основной концептивный и метод соединения общего интерфейса ввода/вывода (39)
4.1.1 Концепция интерфейса ввода/вывода (39)
4.1.2 Гм ввода/вывода (40)
4.1.3 Метод базового подключения для вытягивания/выпадения сопротивления и входных контактов (40)
4.1.4 Метод базового подключения выходного вывода (41)
4.2 Структура программирования модуля управления портом и модуля GPIO (41)
4.2.1 Модуль управления портом——
4.2.2 Внешние контакты и внутренние регистры модуля GPIO (44)
4.2.3 Основные этапы программирования и базовые программы открытия (45)
4.3 Метод упаковки компонента драйвера GPIO (46)
4.3.1 Разработка необходимости компонента драйвера GPIO и анализа ключевых пунктов упаковки компонента драйвера GPIO (46)
4.3.2 Подводная сумма спецификации упаковки компонента привода -привода и предварительная подготовка компонентной упаковки (48)
4.3.3 S32K144's GPIO Component Sourcent Код и анализ (49)
4.4 Используйте метод компонента для управления светодиодной вспышкой (60)
4.4.1 Конструкция световых компонентов (60)
4.4.2 Основная программа тестирования световых компонентов (63)
4.5 Файл -фреймворк -фреймворки и инженерный анализ C -языкового языка (65)
4.5.1 Введение в инженерную структуру и файл, содержащийся в (66)
4.5.2.
4.5.3 Анализ файла машинного кода (71)
4.5.4 Президентская власть в начале анализа процесса работы (72)
4.6.
4.6.1 Организация файла проекта компиляции (76)
4.6.2 Компонент и метод использования языка GPIO GPIO (76)
4.6.3 Редактирование языкового легкого компонента и использования (82)
4.6.4.
Глава 5 Основные спецификации встроенных аппаратных компонентов и подводных компонентов привода (86)
5.1 Встроенный аппаратный компонент (86)
5.1.1 Концепция и ее классификация встроенных аппаратных компонентов (87)
5.1.2 Схема схемы схемы на основе встроенных аппаратных компонентов Конструкция кратких правил (87)
5.2 Концепция и иерархическая модель встроенного базового компонента вождения (90)
5.2.1 Концепция встроенного базового компонента вождения (90)
5.2.2 Иерархическая модель встроенных аппаратных компонентов и программных компонентов (91)
5.3 Спецификации упаковки базовых компонентов вождения (91)
5.3.1 Основные идеи и основные принципы дизайна компонентов (92)
5.3.2 Основные спецификации стиля кодирования (93)
5.3.3 Файл публичного элемента компонента (96)
5.3.4 Технические характеристики файлов заголовков (98)
5.3.5 Спецификации проектирования исходных файлов (99)
5.4 Метод повторного использования и трансплантации аппаратных компонентов и базовых программных компонентов (0)
5.4.1 Применение аппаратных компонентов в реальных системах (0)
5.4.2 Трансплантация базовых компонентов вождения (1)
Глава 6 Модуль последовательной связи и структура программы прерывания (3)
6.1 Общее базовое знание асинхронной последовательной связи (3)
6.1.1 Основная концепция последовательной связи (4)
6.1.2 RS-232 Bus Standard (5)
6.1.3 Схема преобразования уровня RS-232 (6)
6.1.4 Модель программирования последовательной связи (7)
6.2 Компонент привода UART и как использовать (8)
6.2.1 Анализ выводов UART (8)
6.2.2 Анализ базовых элементов и файл заголовка компонента вождения UART (9)
6.2.3 Метод настройки и использование Printf (113)
6.3 Механизм прерывания прерывания ARM Cortex-M4F и программирование прерывания S32K144 (113)
6.3.1 Общие базовые знания о прерывании (113)
6.3.2 Структура программирования прерывания ядра ARM Cortex-M4F (115)
6.3.3 Шаги программирования прерывания S32K144 (принять прерывание прерывания прерывания) (116)
6.4 Метод проектирования компонента привода UART (118)
6.4.1 Структура программирования модуля UART (118)
6.4.2 Исходный файл компонента диска UART (123)
Глава 7 модуль таймера (132)
7.1 Timer утверждения ядра Arm Cortex-M4F (Systick) (132)
7.1.1 Структура программирования модуля таймера Systick (133)
7.1.2 Systick Drive Component Design и Test Engineering (134)
7.2 Модуль таймера задержки (PDB) (136)
7.2.1 Сводка функции модуля PDB (136)
7.2.2 Компонент и метод использования драйвера PDB (136)
7.2.3 Дизайн компонентов драйвера PDB (139)
7.3 Модуль с низким уровнем прерывания (LPIT) (143)
7.3.1 Сводка функции модуля LPIT (143)
7.3.2 Компонент драйвера LPIT и метод использования (143)
7.3.3 Дизайн компонента вождения LPIT (145)
7.4 Модуль с низким уровнем времени (LPTMR) (150)
7.4.1 Сводка функции модуля LPTMR (150)
7.4.2 Компонент драйвера LPTMR и метод использования (150)
7.4.3 Дизайн компонента вождения LPTMR (152)
7.5 модуль часов в реальном времени (RTC) (155)
7.5.1 Обзор функции модуля RTC (155)
7.5.2 Компонент и метод использования драйвера RTC (156)
7.5.3 Конструкция компонента драйвера RTC (160)
Глава 8 Модуль ШИМ и модуль FTM (169)
8.1 Модуляция ширины импульса, входной захват и выходные общие базовые знания (169)
8.1.1 GM Знание ШИМ (169)
8.1.2 Сравнение ввода и вывода Сравнение Общие базовые знания (172)
8.2 Основные знания модуля FTM (172)
8.2.1 Обзор модуля FTM (172)
8.2.2 Технические точки модуля FTM (173)
8.3 FTM Компонент драйвера и метод использования (174)
8.3.1 Модуляция ширины импульса, входное захват и выходное сравнение модуля FTM (174)
8.3.2 Файл заголовка компонента диска и метод использования (175)
8.4 Дизайн компонентов драйвера FTM (183)
8.4.1 Структура программирования модуля FTM (183)
8.4.2 FTM Drive Design (187)
Глава 9 Flash Module (196)
9.1 Основные знания флэш -памяти (196)
9.1.1 Характеристики флэш -памяти (196)
9.1.2 Режим программирования флэш -памяти (197)
9.1.3 Основная работа флэш -памяти (197)
9.2 Компонент флэш -накопителя и его метод использования (197)
9.2.
9.2.2 Как использовать компонент флэш -накопителя (200)
9.3 Защита от флеш (201)
9.3.1
9.3.2 Метод шифрования модуля флэш -модуля и метод пароля удаления (202)
9.4 Дизайн компонента флэш -накопителя (203)
9.4.1 Структура программирования флэш -модуля (203)
9.4.2 Технические точки компонента флэш -накопителя (207)
9.4.3 Анализ упаковки компонента флэш -драйвера (209)
9.4.4 исходный файл (flash.c) компонента флэш -накопителя (2)
Глава главы ADC Module и CMP -модуль (218)
.1 Модуль модели/цифрового преобразователя (ADC) (218)
.1.1 Общие базовые знания модуля ADC (218)
.1.2 Компонент драйвера модуля ADC и метод использования (221)
.1.3 Дизайн компонента драйвера ADC (225)
.2 Модуль компаратора (CMP) (233)
.2.1 Общие базовые знания модуля CMP (233)
.2.2 Компонент драйвера CMP и как использовать (234)
.2.3 Дизайн компонентов драйвера CMP (238)
Глава 1 модуль SPI и модуль I2C (244)
11.1 Модуль последовательного периферического интерфейса (SPI) (244)
11.1.1 Общие базовые знания модуля SPI (244)
11.1.2 Компонент драйвера SPI и метод использования (247)
11.1.3 Конструкция компонента драйвера SPI (252)
11.2 Интегрированная схема соединения (I2C) модуль шины (262)
11.2.1 Общие базовые знания модуля I2C (262)
11.2.2 I2C Компонент драйвера и метод использования (267)
11.2.3 Дизайн компонента драйвера I2C (273)
Глава 2 модуль DMA (291)
12.1 Модуль DMA Общие базовые знания (291)
12.1.1 Основная концепция модуля DMA (291)
12.2.1 Основная работа модуля DMA (292)
12.2 Компонент драйвера DMA и как использовать (293)
12.2.1 Источник DMA (293)
12.2.2 Точки упаковки компонента драйвера DMA (294)
12.2.3 Файл заголовка компонента драйвера DMA (DMA.H) (295)
12.2.4 Как использовать компонент драйвера DMA (299)
12.2.5 Пример тестирования компонента драйвера DMA (299)
12.3 Дизайн компонентов драйвера DMA (300)
12.3.1 Структура программирования модуля DMA (300)
12.3.2 Программа источника компонентов драйвера DMA (309)
Глава 3 Модуль Flexcan (314)
13.1 Основное знание автобуса CAN (314)
13.1.1 Исторический обзор протокола автобуса CAN (314)
13.1.2 Типичная схема аппаратной системы шины CAN (315)
13.1.3 Основная концепция протокола шины CAN (317)
13.1.4 Структура кадра, регулируемая шиной CAN (319)
13.1.5 Время положения шины (323)
13.1.6 Режим работы модуля Flexcan (324)
13.1.7 Арбитражная обработка, сопоставление обработки и управление буфером новостей модуля Flexcan (325)
13.2 Компонент драйвера Flexcan и как использовать (326)
13.2.1 Анализ файла заголовка компонента драйвера Flexcan (326)
13.2.2 Файл заголовка компонента драйвера Flexcan (327)
13.2.3 Как использовать компонент драйвера Flexcan (330)
13.2.4 Тестовые примеры компонента драйвера Flexcan (331)
13.3 Дизайн компонента привода Flexcan (331)
13.3.1 Структура программирования модуля Flexcan (331)
13.3.2 Исходная программа для компонентов драйвера Flexcan (353)
Глава 4 Системные часы и другие функциональные модули (361)
14.1 Системный модуль (361)
14.1.1 Обзор системы часов (361)
14.1.2 Сводка модулей и точек программирования (364)
14.2 модуль мощности (365)
14.2.1 Управление режимом питания (3

Эта книга основана на микроконтроллерах серии S32K, запускаемых NXP (NXP). Описано составные базовые драйверы, метод проектирования серии S32K, соответствующий знание. Коры ARM Cortex-M4F, проектные спецификации базового компонента вождения и Systick, PDB, LPIT, LTMR, RTMR, FTM, Flash, ADC, SPI, SPI, SPI, SPI, SPI, SPI Метод программирования модулей например, i2c, dma, Can.

Этот магазин представляет собой прямую поставку дистрибьюторов для каждого издателя, единообразно приобретенных, а каналы стандартизированы для обеспечения подлинной версии. Вы можете быть уверены, что это можно купить!

Йи Хуай, мужчина, родился в феврале 1962 года, докторант, профессор, докторант и директор кафедры интернет -инженерии; Постоянный комитет муниципального комитета Сючжоу китайской сельскохозяйственной и промышленной демократической партии;Основные направления исследования: встроенная система, Интернет вещей и интеллектуальные технологии управления.