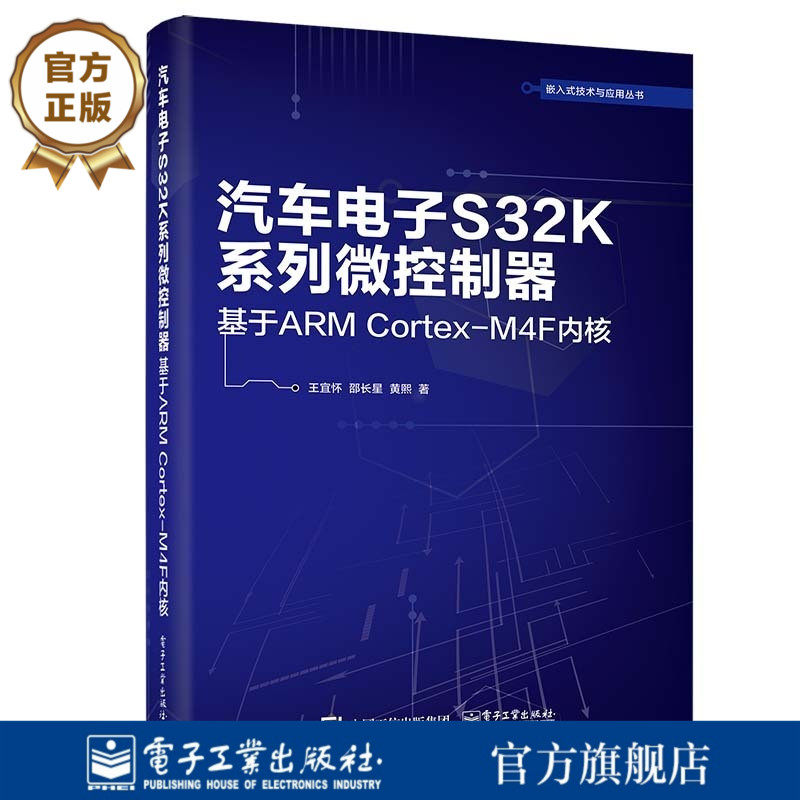
Официальная подлинная бесплатная доставка электронная серия S32K Micro-контроллер & mdash; & mdash;
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара



Глава 1 Обзор(1)
1.1 Основная концепция автомобильной электронной технологии(1)
1.2 Обзор китайского автомобильного электронного развития(2)
1.3 Статус NXP на рынке автомобильной электроники(3)
1.4 Введение в микро -контроллер серии S32K для автомобильной электроники(3)
1.4.1 Логотип модели микроконтроллера серии S32K(4)
1.4.2 S32K Series Microcontroller's Краткие функции и структурные диаграммы коробки(4)
1.4.3 Список общих ресурсов микроконтроллера серии S32K(6)
Глава 2 Microcontroller Arm Cortex-M4F(7)
2.1 Введение в микроэлемент Cortex-M4F Micro Control(7)
2.1.1 ARM Cortex-M4F Микроконтроллер Сводка внутренней структуры(8)
2.1.2 ARM Cortex-M4F Микроконтроллер изображение памяти(10)
2.1.3 ARM Cortex-M4F Microcontroller Register(10)
2.2 Система инструкций(14)
2.2.1 Инструкция простая таблица и метод адресации(15)
2.2.2 Инструкция по передаче данных(16)
2.2.3 Инструкция класса работы данных(18)
2.2.4 Изучение класса управления прыжком(двадцать один)
2.2.5 Другие инструкции(двадцать два)
2.3 Переписка наборов инструкций в машинный код(двадцать три)
2.4 Основная грамматика языка сборки GNU(25)
2.4.1 Формат языка ассамблеи(26)
2.4.2 Введение в обычно используемые псевдо инструкции(27)
Глава 3 Изображение хранения, источник прерывания и минимальная аппаратная система(30)
3.1 S32K144 Изображение хранения и источник прерывания(30)
3.1.1 S32K144 Изображение хранения(30)
3.1.2 S32K144 Источник прерывания(32)
3.2 Функция S32K144(35)
3.3.1 Аппаратный минимальный системный штифт(36)
3.2.2 Port Resource Port(36)
3.3 S32K144 Аппаратная схема минимальная схема схема(37)
3.3.1 Мощность и их схема фильтра(37)
3.3.2 Функция схема и сброса сброса(37)
3.3.3 Кристаллическая цепь(38)
3.3.4 Схема интерфейса SWD(38)
Глава 4 GPIO и программная структура(39)
4.1 Базовый метод концепции и соединения общего интерфейса ввода -вывода/вывода(39)
4.1.1 Концепция интерфейса ввода/вывода(39)
4.1.2 Универсальный ввод -вывод(40)
4.1.3 Основное соединение между сопротивлением тяги/падения и входным штифтом(40)
4.1.4 Основное соединение выходного вывода(41)
4.2 Модуль управления портом и структура программирования модуля GPIO(41)
4.2.1 Модуль управления портом——Определить булавки и функцию повторного использования(41)
4.2.2 Внешние булавки и внутренние регистры модуля GPIO(44)
4.2.3 GPIO Базовые шаги программирования и базовые программы открытия(45)
4.3 Метод упаковки компонента привода GPIO и спецификация(46)
4.3.1 Разработать необходимость компонента драйвера GPIO и анализа ключевых пунктов упаковки компонента драйвера GPIO(46)
4.3.2 Схема спецификации основных спецификаций упаковки компонента вождения и предварительного подготовки компонентной упаковки(48)
4.3.3 S32K144 GPIO Компонент и анализ компонента вождения и анализ(49)
4.4 Используйте метод компонента для управления светодиодной вспышкой(60)
4.4.1 Светлый компонент дизайн(60)
4.4.2 Основная программа тестирования световых компонентов Основная программа(63)
4.5 Организация инженерных файлов и первый анализ языковой инженерии C(65)
4.5.1 Введение в инженерную структуру и файл, содержащийся в(66)
4.5.2 Анализ общего синтаксиса и файла ссылки файлов ссылок(67)
4.5.3 Анализ файлов машинного кода(71)
4.5.4 Анализ питания чипа на процессе работы работы(72)
4.6 Первая инженерия языка сборочного языка: контролировать небольшую легкую вспышку(75)
4.6.1 Организация файлов инженерии сборки(76)
4.6.2 Edge Language Component Driver Component и метод использования(76)
4.6.3 Языковой язык легкий компонент и метод использования(82)
4.6.4 Основная программа и процесс эксплуатации проекта проекта сборочного тестирования языка сборочного языка(84)
Глава 5 Основные спецификации встроенных аппаратных компонентов и базовых компонентов вождения(86)
5.1 Встроенный аппаратный компонент(86)
5.1.1 Концепция встроенного аппаратного компонента и его классификации(87)
5.1.2 Схема схемы схемы на основе встроенных аппаратных компонентов Конструкция кратковременных правил(87)
5.2 Концепция и иерархическая модель встроенного базового компонента вождения(90)
5.2.1 Концепция встроенного базового компонента вождения(90)
5.2.2 Иерархическая модель встроенных аппаратных компонентов и программных компонентов(91)
5.3 Спецификации упаковки базовых компонентов вождения(91)
5.3.1 Основные идеи и основные принципы дизайна компонентов(92)
5.3.2 Основные спецификации стиля кодирования(93)
5.3.3 Компонентный файл публичного элемента(96)
5.3.4 Технические характеристики дизайна файлов заголовков(98)
5.3.5 Спецификации дизайна исходных файлов(99)
5.4 Повторное использование и трансплантация аппаратных компонентов и базовые программные компоненты(100)
5.4.1 Применение аппаратных компонентов в реальных системах(100)
5.4.2 Трансплантация базовых компонентов вождения(101)
Глава 6 Модуль последовательной связи и первая структура программы прерывания(103)
6.1 Общие базовые знания асинхронного серийного общения(103)
6.1.1 Основная концепция серийного общения(104)
6.1.2 RS-232 Bus Standard(105)
6.1.3 Схема преобразования уровня RS-232 до RS-232(106)
6.1.4 Модель программирования последовательной связи(107)
6.2 Компонент привода UART и как использовать(108)
6.2.1 Анализ выводов UART(108)
6.2.2 Анализ базового элемента и заголовок компонента диска UART(109)
6.2.3 Метод настройки печати и использовать(113)
6.3 ARM Cortex-M4F Механизм прерывания и программирование прерывания S32K144(113)
6.3.1 Об общих базовых знаниях о прерывании(113)
6.3.2 ARM Cortex-M4F некнел прерывание прерываний(115)
6.3.3 S32K144 Шаги программирования прерывания (в качестве примера возьмите прерывание прерываний межпреды)(116)
6.4 Метод проектирования компонента привода UART(118)
6.4.1 Структура программирования модуля UART(118)
6.4.2 Исходный файл компонента диска uart(123)
Глава 7 Модуль таймера(132)
7.1 Timer утверждения ядра Arm Cortex-M4F (Systick)(132)
7.1.1 Структура программирования модуля Systick Timer(133)
7.1.2 Проектирование компонентов и тестовых компонентов Systick(134)
7.2 Модуль таймера задержки (PDB)(136)
7.2.1 Обзор функции модуля PDB(136)
7.2.2 Компонент драйвера PDB и как использовать(136)
7.2.3 Дизайн компонентов драйвера PDB(139)
7.3 Модуль с низким уровнем прерывания (LPIT)(143)
7.3.1 Обзор функции модуля LPIT(143)
7.3.2 Компонент драйвера LPIT и как использовать(143)
7.3.3 Дизайн компонента привода LPIT(145)
7.4 Модуль с низким уровнем таймера (LPTMR)(150)
7.4.1 Сводка функции модуля LPTMR(150)
7.4.2 Компонент драйвера LPTMR и как использовать(150)
7.4.3 Дизайн компонента вождения LPTMR(152)
7.5 Модуль реальных часов (RTC)(155)
7.5.1 Обзор функции модуля RTC(155)
7.5.2 Компонент драйвера RTC и как использовать(156)
7.5.3 Дизайн компонента драйвера RTC(160)
Глава 8 Модуль ШИМ и модуль FTM(169)
8.1 Модуляция ширины импульса, входное захват и сравнение выходных данных общие базовые знания(169)
8.1.1 Общие базовые знания ШИМ(169)
8.1.2 Введите общие базовые знания о сравнении захвата и вывода(172)
8.2 Основные знания модуля FTM(172)
8.2.1 Обзор модуля FTM(172)
8.2.2 Технические точки модуля FTM(173)
8.3 Компонент драйвера FTM и как использовать(174)
8.3.1 Модуляция ширины импульса, входное захват и выходное сравнение модуля FTM(174)
8.3.2 Файл заголовка компонента диска FTM и метод использования(175)
8.4 Дизайн компонента привода FTM(183)
8.4.1 Структура программирования модуля FTM(183)
8.4.2 Дизайн компонента привода FTM(187)
Глава 9 Флэш -модуль(196)
9.1 Флэш -память базовые знания(196)
9.1.1 Флэш -память(196)
9.1.2 Режим программирования флэш -памяти(197)
9.1.3 Основная работа флэш -памяти(197)
9.2 Компонент флэш -накопителя и как использовать(197)
9.2.1 Анализ заголовка компонентов флэш -накопителя(197)
9.2.2 Как использовать компонент флэш -накопителя(200)
9.3 Флэш -защита(201)
9.3.1 Значение защиты модуля вспышки и инструкции по использованию функции защиты(201)
9.3.2 Метод шифрования модуля флэш -модуля и метод пароля удаления(202)
9.4 Дизайн компонента флэш -накопителя(203)
9.4.1 Структура программирования флэш -модуля(203)
9.4.2 Технические точки компонента флэш -накопителя(207)
9.4.3 Анализ упаковки компонента флэш -накопителя(209)
9.4.4 Исходный файл (flash.c) компонента флэш -накопителя(210)
Глава 10 Модуль ADC и модуль CMP(218)
10.1 Модуль модели/цифрового преобразователя (ADC)(218)
10.1.1 Общие базовые знания модуля АЦП(218)
10.1.2 Компонент драйвера модуля ADC и как использовать(221)
10.1.3 Дизайн компонента драйвера ADC(225)
10.2 Модуль сравнения (CMP)(233)
10.2.1 Общие базовые знания модуля CMP(233)
10.2.2 Компонент драйвера CMP и как использовать(234)
10.2.3 Дизайн компонента драйвера CMP(238)
Глава 11 Модуль SPI и модуль I2C(244)
11.1 Модуль последовательного периферического интерфейса (SPI)(244)
11.1.1 Общие базовые знания модуля SPI(244)
11.1.2 Компонент драйвера SPI и как использовать(247)
11.1.3 Дизайн компонента SPI Drive(252)
11.2 Интегрированная схема взаимодействия (I2C) модуль шины(262)
11.2.1 Общие базовые знания модуля I2C(262)
11.2.2 Компонент драйвера I2C и как использовать(267)
11.2.3 Дизайн компонента драйвера I2C(273)
Глава 12 Модуль DMA(291)
12.1 DMA Module Universal Basic знания(291)
12.1.1 Основная концепция модуля DMA(291)
12.2.1 Основная работа модуля DMA(292)
12.2 Компонент драйвера DMA и как использовать(293)
12.2.1 DMA Source(293)
12.2.2 Компонентные точки упаковки драйвера DMA(294)
12.2.3 Файл заголовка компонента диска DMA (dma.h)(295)
12.2.4 Как использовать компонент DMA Drive(299)
12.2.5 Пример тестирования компонента драйвера DMA(299)
12.3 Дизайн компонента DMA Drive(300)
12.3.1 Структура программирования модуля DMA(300)
12.3.2 Программа источника компонентов драйвера DMA(309)
Глава 13 Flexcan Module(314)
13.1 Основное знание автобуса CAN(314)
13.1.1 История протокола автобуса CAN(314)
13.1.2 Типичная цепь аппаратной системы шины CAN(315)
13.1.3 Основная концепция протокола шины CAN(317)
13.1.4 CAN SUS -указанная структура кадра(319)
13.1.5 Может(323)
13.1.6 Режим работы модуля Flexcan(324)
13.1.7 Арбитражная обработка, обработка Arbitration Module Flexcan Module(325)
13.2 Компонент драйвера Flexcan и как использовать(326)
13.2.1 Анализ файла заголовка компонентов драйвера Flexcan(326)
13.2.2 Файл заголовка компонентов диска с гибким накопителем(327)
13.2.3 Как использовать компонент привода Flexcan(330)
13.2.4 Тестовые примеры компонента вождения Flexcan(331)
13.3 Дизайн компонента вождения Flexcan(331)
13.3.1 Структура программирования модуля Flexcan(331)
13.3.2 Исходная программа компонента драйвера Flexcan(353)
Глава 14 Системные часы и другие функциональные модули(361)
14.1 Системный модуль(361)
14.1.1 Обзор системы часов(361)
14.1.2 Сводка модулей часов и точки программирования(364)
14.2 Модуль питания(365)
14.2.1 Управление режимом питания(365)
14.2.2 Преобразование режима питания(365)
14.3 Модуль проверки(366)
14.3.1 Введение в модуль CRC(367)
14.3.2 Проверка CRC и шаги генерации(367)
14.3.3 Основной реестр модуля CRC(367)
14.4 Смотреть модуль собаки(368)
14.5 Модуль сброса(369)
14.5.1 Power -on Reset (PO)(369)
14.5.2 Система сброса системы(370)
14.5.3 Отладка сброса(371)
Приложение S32K144 Функция повторного использования чипа(372)
Приложение Б Диаграмма принципа минимальной аппаратной системы(376)
Приложение С общий формат пропага(377)
Приложение Д S32DS Интегрированная среда разработки убедительный метод использования(380)
Приложение Д SWD-Programmer Quick Guide(384)
Приложение f Терминология и аббревиатура(386)
Рекомендации(388)
Эта книга основана на серии S32K Micro -Controller, запущенной NXP (NXP). Микроконтроллер, соответствующие знания коры ARM Cortex-M4F, спецификации проектирования базового компонента вождения и Systick, PDB, LPIT, LTMR, RTMR, FTM, Flash, ADC, SPI, SPI, SPI, SPI, SPI, SPI Метод программирования таких модулей, как I2C, DMA, Can.
Ван Йихуай, мужчина, родился в феврале 1962 года, доктор философии, профессор, докторант и директор кафедры интернет -инженерии; Постоянный комитет муниципальной партии Сючжоу Китая сельскохозяйственной и промышленной демократической партии;Основные направления исследования: встроенная система, Интернет вещей и интеллектуальные технологии управления.
Эта книга подходит для персонала исследований и разработок, инженеров, учителей колледжа, аспирантов и старших студентов, занимающихся автомобильной электроникой и встроенной технологией, а также может использоваться в качестве учебных материалов для встроенных технологий.