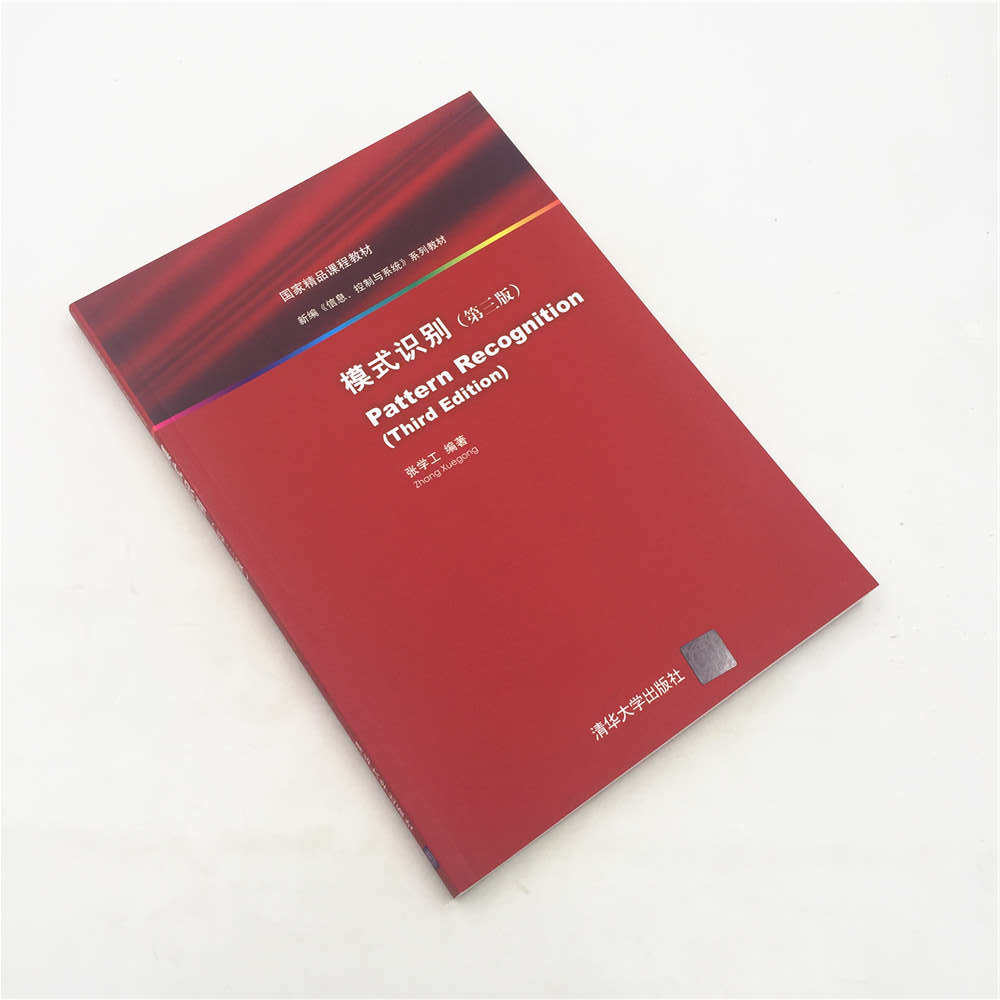
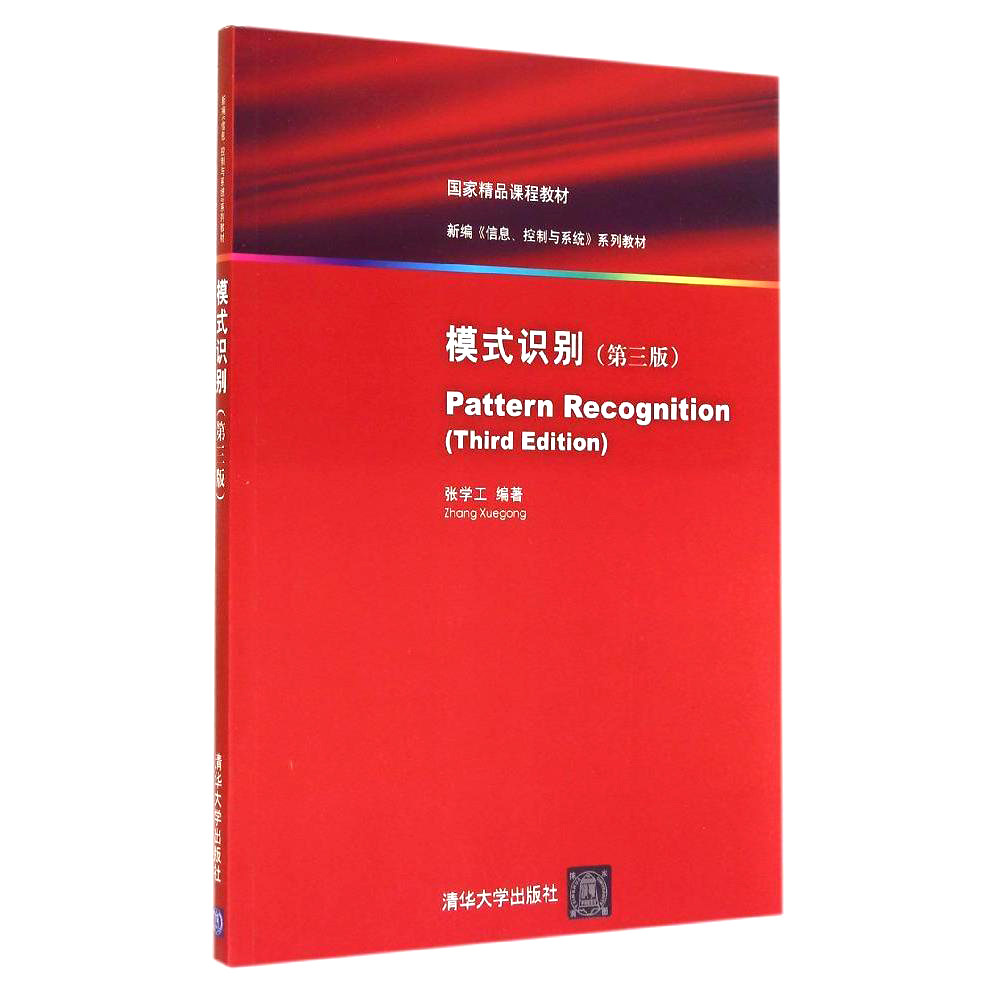
Распознавание режима 3 -го издания 3 -го издания Zhang Xuegong National Превосходное учебник по учебным программам Новая информация управление информацией и системные серии учебников модели модели модели модели модели компьютера. Данные биологическая информация
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара



Параметры продукта
книга  
сделать  
I S B N :9787302225003
Издательское агентство: издательство Tsinghua University Press
открыть ben: 16
Сумка   установка: Pacific
тяжелый количество: грамм
Оригинал  
Выбор редактора
Профессор Чжан Сюэгонг в течение длительного времени занимался учебными и научными исследованиями курсов по признанию моделей, и достиг отличных результатов и накопил богатый опыт.Он также является автором первого китайского введения и перевода теории статистического обучения Вапника.Новая версия «распознавания моделей» более утончена и в большей степени организована в соответствии с законами обучения студентов, особенно традиционным методом статистического распознавания модели с искусственной нейронной сетью и поддержкой векторной машины ** Внутренняя связь, дополнительно понимает важность образца обучения Наборы для систем распознавания режима проектирования имеют хорошее руководящее значение для определения соответствующего метода в практических приложениях в будущем.
Каталог
Глава 1 Введение
1.1 Распознавание режима и режима
1.2 Основной метод распознавания режима
1.3 Распознавание режима надзора и распознавание режима не -супервизии
1.4 Система распознавания режима, например,
Типичный состав системы распознавания 1,5
1.6 Основное содержание этой книги
Глава 2 Статистика -метод принятия решения
2.1 Введение: простой пример
2.2 *Решение о байесовском уровне с небольшим количеством ошибок
2.3 *Решение о байесовском языке с небольшим риском
2.4 Два типа частоты ошибок, решение Neymanpearson и кривая ROC
2.5 Статистические решения при нормальном распределении
2.5.1.
2.5.2. Модель вероятности популярного распределения*малая частота ошибок байесовского решения
2.6 Расчет частоты ошибок
2.6.1 Расчет частоты ошибок нормального распределения и различных совместных дифференциальных матриц равен.
2.6.2 Оценка частоты ошибок при высоких независимых случайных переменных.
2.7 Пример статистического принятия решения в соответствии с дискретной моделью вероятности
2.8 Резюме и обсуждение
Глава 3 Оценка вероятности зубной функции
3.1 Введение
3.2 *Подобная оценка
3.2.1 *Основные принципы, казалось бы, опрометчивой оценки
3.2.2 *Символочное решение, например, оценка сыпь
3.2.3 При нормальном распределении*как естественная оценка
3.3 Байесовские оценки, чтобы узнать с байесовским
3.3.1 Байесовская оценка
3.3.2 Байесовское обучение
3.3.3 Оценка байеса во время нормального распределения
3.3.4 Другие ситуации распределения
3.4 Непараметтраный метод оценки плотности вероятности
3.4.1 Основной принцип непараметровой оценки и пути гистограммы
3.4,2 кН рядом с методом оценки
3.4.3 Метод окна Parzen
3.5 Обсуждение
Глава 4 Линейный классификатор
4.1 Введение
4.2 Основная концепция функции линейного суждения
4.3 Анализ линейного суждения Фишера
4.4 Восприятие
4.5 *Суждение об ошибке небольшого квадратного метра
4.6 *Выдающаяся классическая супер плоская и линейная векторная машина поддержки
4.6.1 *Отличная классификация Ultra -Plane
4.6.2 Отличный интервал и возможности продвижения
4.6.3 Линейный не может быть разделен на ситуацию
4.7 Multi -Category Linear Classifier
4.7.1 Комбинация нескольких классификаторов
4.7.2 Функция линейного суждения много -категории
4.8 Резюме и обсуждение
Глава 5 не -линейный классификатор
5.1 Введение
5.2 Функция линейного суждения субсидирования
5.2.1 Классификатор сегментарного линейного расстояния
5.2.2 Общая сегментарная функция линейного суждения
5.3 Функция вторичного суждения
5.4 Нейронная сеть многослойного восприятия
5.4.1 Нейроны и восприятие
5.4.2 Используйте несколько датчиков для достижения нелинейной классификации
5.4.3 Многослойное восприятие алгоритма обратной связи
5.4.4 Multi -Layer Reception Network для распознавания режима
5.4.5 Выбор структуры нейронной сети
5.4.6 Связь между питанием нейронной сети и методом традиционного распознавания режима
5.4.7 Общее знание искусственной нейронной сети
5.5 Служба векторной машины
5.5.1.
5.5.2.
5.5.3. Например, поддержка применения векторных машин
5.5.4. Поддержите алгоритм реализации векторной машины
5.5.5 Multi -тип поддержки векторной машины
5.5.6.
5.6 Атомная функциональная машина
5.6.1.
5.6.2 Суждение ядерного рыбака
5.7 Резюме и обсуждение
Глава 6 Другие методы классификации
6.1 Рядом с соседним методом
6.1.1 *Рядом с соседним методом
6.1.2 K-near соседний метод
6.1.3 Быстрый алгоритм соседнего метода
6.1.4 Редактирование возле соседнего метода
6.1.5 Сжатие рядом с соседним методом
6.2 Дерево решений и случайный лес
6.2.1 Не -кредитные особенности
6.2.2 Дерево решений
6.2.3.
6.2.4 Случайный лес
6.3 Роджерс возвращается
6.4 Метод повышения
6.5 Обсуждение
Глава 7 Выбор функции
7.1 Введение
7.2 Рекомендации по оценке для функций
7.2.1 На основании расщелины класса в классе в классе
7.2.2 На основе разделения распределения вероятностей
7.2.3 Завершение на основе оценки на основе энтропии
7.2.4 Используйте статистическую проверку в качестве основы для разделения
7.3 Особенности выбора функций
7.4 Выбор функции подзалгоритма
7.5 Генетический алгоритм выбора функций
7.6 Метод выбора функций производительности классификации в качестве стандарта
7.7 Обсуждение
Глава 8 показана выдержка
8.1 Введение
8.2 Извлечение функций на основе категорийных суждений подразделения
8.3 Метод анализа основного композиции
8.4 KarhunenLoè
8.4.1 Основные принципы трансформации K-L
8.4.2 преобразование K-L, используемое для контроля над распознаванием режима
8,5 K-L применение применения в распознавании лица
8.6 Низкомурезовое отображение высоких данных
8.7 Многомерный стандарт
8.7.1 Основная концепция MDS
8.7.2 Классический метод масштаба
8.7.3 Измерение MDS
8.7.4 не -мер MDS
8.7.5 Приложение MDS в распознавании режима
8.8 Профиль метода нелинейного преобразования
8.8.1 Анализ ядерной основной композиции (KPCA)
8.8.2 Метод ISOMAP и метод LLE
8.9 Обсуждение
Глава 9 Распознавание режима не -супервизии
9.1 Введение
9.2 Метод на основе модели
9.3 Оценка гибридной модели
9.3.1 не -супервидение*аналогичная оценка
9.3.2 Параметры неэниторирования при нормальной оценке распределения
9.4 Алгоритм динамического кластера
9.4.1 C Средний алгоритм
9.4.2 Метод Isodata
9.4.3 Динамический алгоритм кластера на основе сходства образца и ядра
9.5 метод расплывчатой кластеризации
9.5.1 Основные знания нечеткого набора
9.5.2 Смутный Средний Алгоритм C
9.5.3 Улучшенный алгоритм среднего алгоритма нечеткого C
9.6 Метод кластеризации классов
9.7 Самоорганизационная картирующая нейронная сеть
9.7.1 Структура сети SOM
9.7.2 Алгоритм обучения SOM и самоорганизованные характеристики
9.7.3 SOM для распознавания режима
9.8 Обсуждение
Глава 10 Оценка системы распознавания режима
10.1 Элементарная оценка метода распознавания режима надзора
10.1.1 Уровень ошибок обучения
10.1.2 Коэффициент ошибок тестирования
10.1.3 Перекрестная проверка
10.1.4 Метод самоотдачи и оценка 0,632
10.2 Оценка интервала частоты ошибок в ограниченных образцах
10.2.1 Предложение по вопросу
10.2.2 Используйте нарушение для повторной дискретизации, чтобы оценить диапазон доверия частоты ошибок SVM
10.3 Влияние извлечения и выбора признаков на оценку производительности классификатора
10.4 Связь между значительным выводом классификации и категорией
10.5 Оценка эффективности производительности системы распознавания режима не -супервизии
10.6 Обсуждение
индекс
Рекомендации
Рекомендации по контенту
Эта книга является национальным курсом бутика на факультете автоматизации Университета Цинхуа“&Rdquo;В этом учебнике систематически обсуждаются основные понятия и репрезентативные методы распознавания режимов, включая оценку теории принятия решений Байесом, функции плотности вероятности, функции линейного суждения, нелинейной функции суждения, ближнего метода соседнего, выбора признаков и извлечения плотности вероятности. Функция в идентификации режима надзора 的 方法 以及 非 监督 模式 识别 中 基于 模型 的 方法 、 混合 密度 、 动态 聚类 方法 分级 聚类 方法 等 并 在 相应 章节 包括 人工 神经 、 支持 等 并 相应 章节 包括 人工 神经 、 支持 , 并机 、 决策树 与 随机 森林 、 、 、 、 、 、 、 rogerst returns, методы повышения, нечеткое распознавание режимов и другие новые области распознавания режима входа.Общее расположение содержания стремится быть системным и практичным, и охватывает границу текущего исследования.
Эта книга может быть использована в качестве учебника для выявления старших студентов и признания модели обучения выпускников, таких как автоматизация, компьютер и другие связанные с ним специалисты в колледжах и университетах.
..................