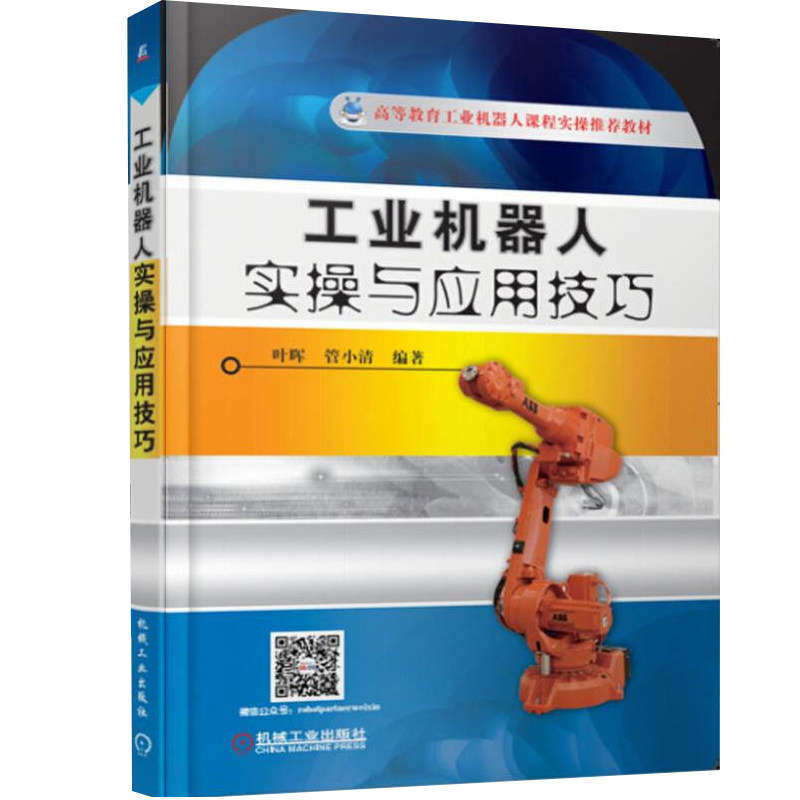
Практика индустриального робота и навыки применения ABB Robot Robot от входа до опытных промышленных роботов Книга ABB Robot Programming Книга Промышленные программы робота Практические методы
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара




Название: Промышленный робот Реал и навыки применения
: 46 Юань
Автор: Ye Hui, Guan Xiaoqing отредактировано
Издательство: механическая промышленность
Дата публикации: 2015-06
ISBN: 9787111317425
Слова: 438000
Номер страницы: 278
Издание: 1
Переплет: мягкая обложка
Открыто: 16

Эта книга фокусируется на основном программировании робота из распознавания мастерства в роботах ABB и теме базового программирования в соответствии с фактическим применением. Функции описаны.
Эта книга подходит для работ и программирования, занимающихся применением робототехники ABB, особенно технического и технического персонала, которые только что касались роботов ABB, а также автоматизированных студентов в обычных университетах и высших профессиональных колледжах.

Предисловие
Глава 1 Обзор
1.1 Промышленный робот ABB в Китае
1.2 Модель робота ABB
1.3 Как хорошо использовать роботы ABB
1.4 Меры предосторожности по безопасности робота ABB
Глава 2 Основная операция знание робота ABB
2.1 Знайте осциллограф——Операционная среда конфигурации
2.1.1 Установите язык отображения осциллографа
2.1.2 Установите время системы роботов
2.1.3 Правильное использование кнопки Enabler
2.2 Просмотреть общую информацию и журналы событий для роботов ABB
2.3 Резервное копирование и восстановление данных о роботах ABB
2.4 Ручное манипуляция с роботизированным ABB Robot
2.4.1.
2.4.2 Ручное манипулирование линейными видами спорта
2.4.3 Ручное манипулирование движением сброса
2.5 Операция обновления обновления переноса Robot Robot Robot
Глава 3 Общение с вводом/выводом ABB
3.1 Тип связи ввода/вывода ABB
3.2 Объяснение обычно используемой платы ввода/вывода ABB ABB
3.2.1 Стандартная плата ввода/вывода ABB DSQC651
3.2.2 Стандартная плата ввода/вывода ABB DSQC652
3.2.3 Стандартная плата ввода/вывода ABB DSQC653
3.2.4 Стандартная плата ввода/вывода ABB DSQC355A
3.2.5 Стандартная плата ввода/вывода ABB DSQC377A
3.3 Стандартная доска ввода/вывода ABB——Конфигурация платы DSQC651
3.3.1 Определить подключение к шине платы DSQC651
3.3.2. Определите DIL цифровой входной сигнал DIL
3.3.3 Определить цифровой выходной сигнал DOL
3.3.4 Определить входной сигнал группы GIL
3.3.5 Определение группы выходной сигнал GOL GOL
3.3.6 Определите аналоговый выходной сигнал AOL
3.4 Мониторинг и эксплуатацию сигналов ввода/вывода
3.4.1 Открыто“ввод, вывод”Картина
3.4.2 Моделирование и обязательная работа сигналов ввода/вывода
3.5 Подключение адаптера Profibtis
3.6 Системный вход/вывод и сигнал ввода/вывода
3.7 Использование программируемых ключей для программируемых
Глава 4 Данные программы ABB Robot
4.1 Данные программы
4.2 Установить операцию данных программы
4.2.1 Установить программу данных Bool
4.2.2 Установить данные программы num
4.3 Тип и классификация данных программы
4.3.1 Классификация данных программы
4.3.2 Тип данных программы
4.3.3 Общие данные программы
4.4 Настройки трех ключевых данных программы
4.4.1 Настройки данных инструмента TOOLDATA
4.4.2 Настройка Wobidata
4.4.3 Настройки допустимой загрузки нагрузки
Глава 5 Программа программы ABB Robot
5.1 Быстрая программа и инструкции
5.2 Установите программный модуль и рутинную программу
5.3 Общие инструкции по быстрому программе
5.3.1 Инструкция по назначению
5.3.2 Инструкция по движению робота
5.3.3 Инструкция по управлению вводом/выводом
5.3.4
5.3.5 Другие общепринятые инструкции
5.4 Создайте базовую быструю программу, которая может работать
5.4.1 Установите пример быстрой программы
5.4.2 Отладка быстрого программы
5.4.3 Эксплуатация автоматического запуска программы Rapid
5.4.4 Сохранить модуль быстрого программы
5.5 Введение функции
5.6 Инструкции и функции быстрого программы
5.6.1 Контроль выполнения программы
5.6.2 Инструкции переменных
5.6.3 Спортивная обстановка
5.6.4 Управление движением
5.6.5 Обработка ввода/выходного сигнала
5.6.6 Функция связи
5.6.7 Программа прерывания
5.6.8 Инструкции, связанные с системой
5.6.9 Математическая операция
5.7 ловушка программы прерывания
Глава 6 Аппаратное подключение робота ABB
6.1 Контрольный шкаф робота ABB
6.2 Онтология ABB Robotic
6.3 Связь между онтологией робота ABB и контрольным шкафом
6.4 Механизм защиты безопасности ABB
6.4.1 Примеры применения ES и AS
6.4.2 РЕСПРАВЛЕНИЕ ПОСЛЕ АВАРИЧЕСКОЙ ОСТАНОВКИ
6.5 замена батареи ABB Robot Robot
Глава 7 Abb Robot Robot Studio приложение
7.1 Установите Robotstudio
7.2 Установите практикульную рабочую станцию в Robotstudio
7.3 онлайн -функции Robotstudio
Глава 8 Abb Robot Advanced Function
8.1 Общие шаги для установки и ввода в эксплуатацию ABB Robotics
8.2 Просмотреть информацию о системе роботов ABB
8.3 Функция ABB Robot Re -Startup
8.4 Панель управления системой ABB Robot
8.5 Чтение Robot Robot Руководство CD Руководство
Глава 9 Типичное применение промышленного робота
9.1 Транспортное заявление
9.1.1 Используйте пневматическую схватку, чтобы захватить заготовку
9.1.2 Управление стеклянными стеклами
9.2 Применение опрыскивания
9.2.1.
9.2.2.
