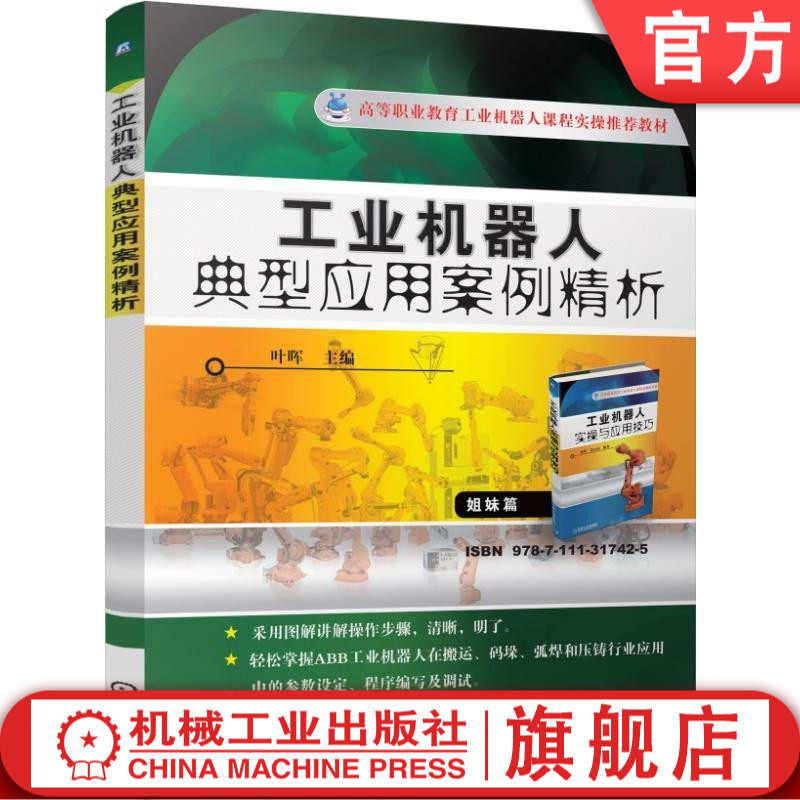
Официальный подлинный промышленный робот Типичный случай применения уточнения применения.

Цена: 579руб. (¥27.36)
Артикул: 561112117270
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товараПродавец:鑫达图书专营店
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца



¥1994 205руб.
¥ 69 44.85948руб.
¥ 49 35740руб.
¥ 79 55.91 182руб.

|   Основная информация о продукте | |
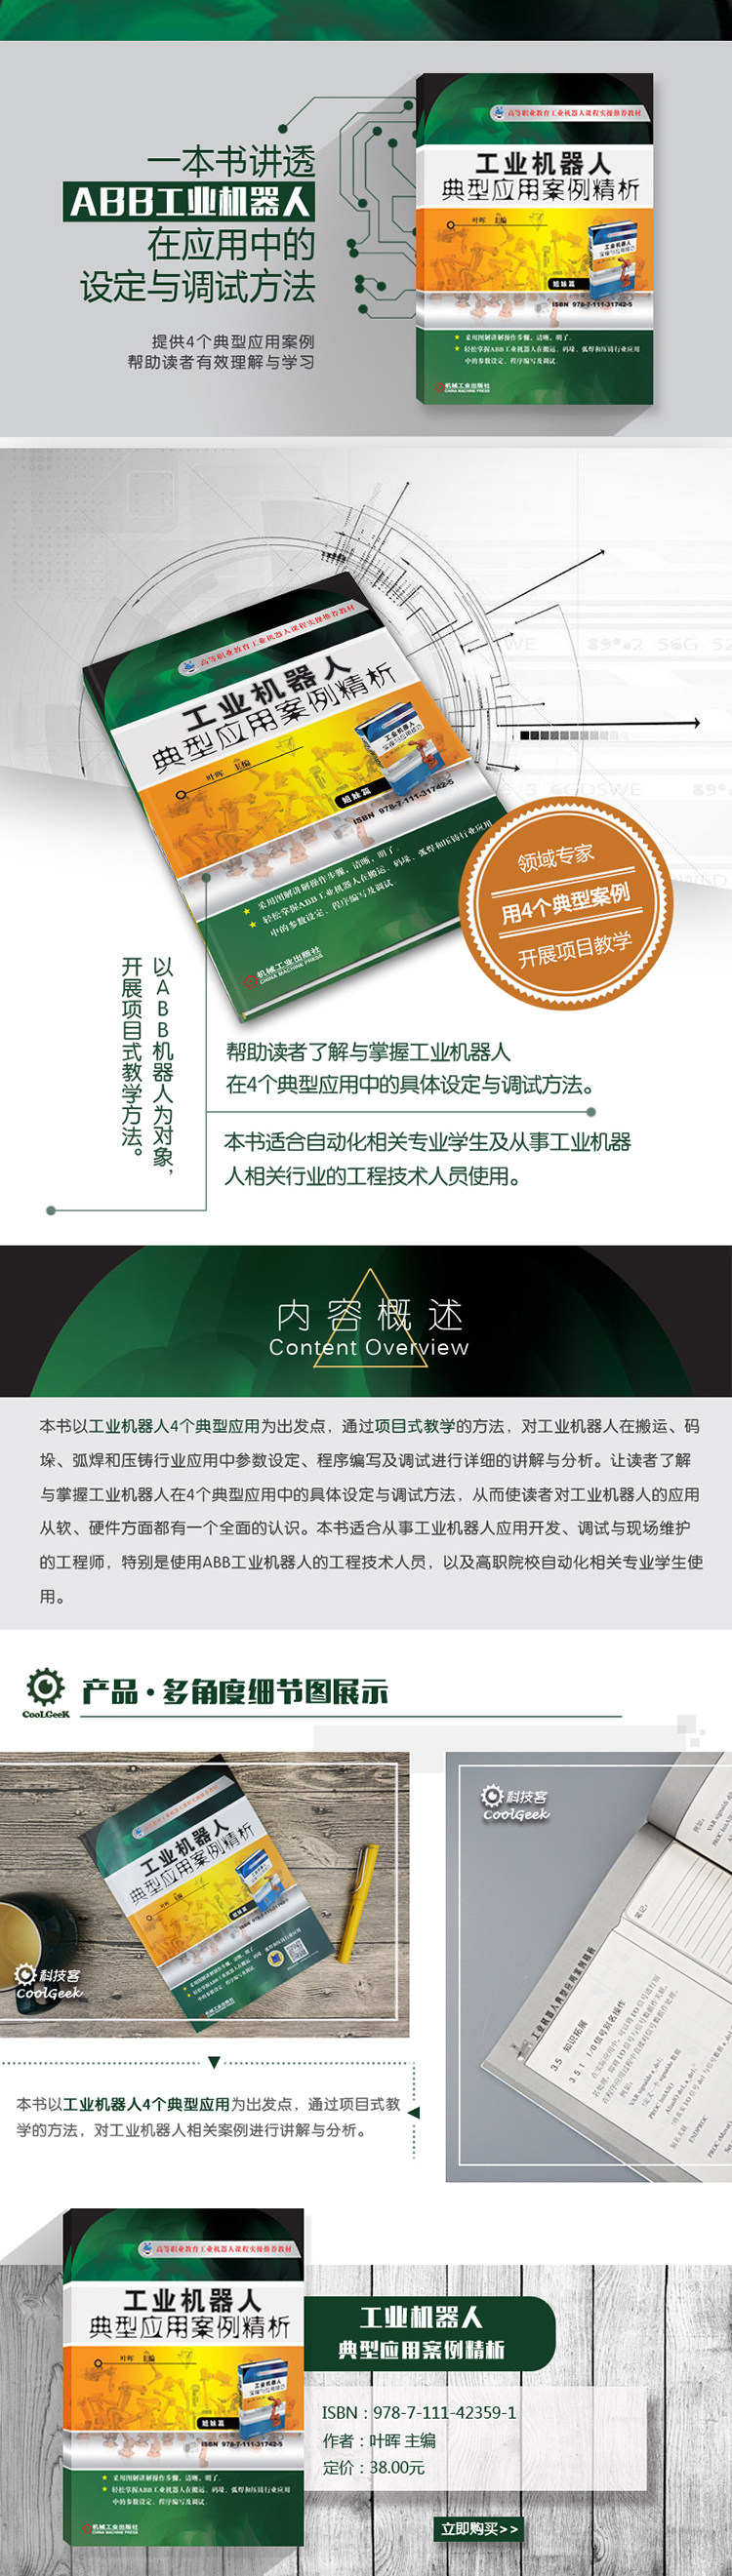
| Название продукта: |   типичное применение промышленных роботов |
| Автор: | ye hui |
| Рыночная цена: | 38.00 |
| Номер ISBN: | 9787111423591 |
| Издание: | 1-1 |
| Дата публикации: | 2013-06 |
| Количество страниц: | |
| Количество слов: | 278000 |
| Издательство: |   Machinery Industry Press |
|   каталог | |
| слова Глава 1 подготовка перед началом начала исследования 1 1.1 Проект промышленного робота преподавание 2 1.2 Введение в типичную рабочую станцию применения промышленной робототехники 3 1.3 Подготовка знаний Robotstudio 5 1.3.1 Работа обмена типичными рабочими станциями приложений в промышленных роботах 5 1.3.2 Загрузите быстрый программный модуль для робота на рабочей станции 5 1.3.3 Параметры системы загрузки 7 1.3.4 Сигнал ввода/вывода моделирования 9 1.3.5 RobotStudio версия 1.4 Типичные ресурсы промышленного робота 13 1.5 Меры предосторожности для изучения этой книги 13 Глава 2 Типичное применение промышленного робота—— носите 15 2.1 Целевая задача 16 2.2 Описание задачи 16 2.3 Резерв знаний 17 2.3.1 Стандартная конфигурация платы ввода/вывода 17 2.3.2 Цифровая конфигурация ввода/вывода 17 2.3.3 Системная конфигурация ввода/вывода 17 2.3.4 Общие инструкции по упражнениям 18 2.3.5 Обычные инструкции по контролю в/выводе 19 19 2.3.6 Инструкции по управлению общим логическим управлением 20 2.3.7 Примечания&LDQUO” 21 2.3.8 Функция OFFS OFFSET 21 2.3.9 Функция Crobt 21 2.3.10 Инструкции по написанию экрана 22 2.3.11 Функциональная программа Func 22 2.4 Реализация задачи 23 2.4.1 Пакет рабочей станции 23 2.4.2 Создать резервное копирование и выполнение I запустить 25 2.4.3 Устройство ввода/вывода конфигурации 27 2.4.4 Настройка сигнала ввода/вывода 27 2.4.5 Вход/вывод системы конфигурации 28 2.4.6 Создание данных инструмента 29 2.4.7 Создание данных системы координат заготовки 29 2.4.8 Создать данные нагрузки 30 2.4.9 Шаблон программы импорта 31 2.4.10 Annotation 33 2.4.11 Модификация программы 40 2.4.12 Демонстрационная целевая точка 41 2.5 Расширение знаний 43 2.5.1 Loadidentify: обычные службы доставки лаурет 43 2.5.2 Digital I/O Параметр Параметр Введение 44 44 2.5.3 Системный вход/вывод 45 2.5.4 Ограничение диапазона движения оси сустава 46 2.5.5 Странное управление точками 48 2.6 Мышление и практика 48 Глава 3 Типичное применение промышленной робототехники—— расчет 49 3.1 Целевая задача 50 3.2 Описание задачи 50 3.3 Резерв знаний 51 3.3.1 Инструкция по мониторингу конфигурации оси 51 3.3.2 Инструкция по времени 52 3.3.3 3.3.4 Применение массива 54 3.3.5 Что такое программа прерывания 54 3.3.6 Сложное назначение данных 55 3.4 Реализация задачи 56 3.4.1 Пакет рабочей станции 56 3.4.2 Создать резервное копирование и выполнить I запустить 57 3.4.3 Настройка блока ввода/вывода 57 3.4.4 Настройка сигнала ввода/вывода 58 3.4.5 Вход/вывод системы конфигурации 59 3.4.6 Создание данных инструмента 60 3.4.7 Создание данных системы координат заготовки 60 3.4.8 Создать данные нагрузки 61 3.4.9 Шаблон программы импорта 62 3.4.10 Annotation 64 3.4.11 Демонстрационная целевая точка 82 3.5 Расширение знаний 86 3.5.1. 3.5.2 Используйте массив позиции абонента 87 3.5.3 Рутина для параметров 88 3.5.4 Навыки просмотра журнала Auction 89 3.6 Мышление и практика 94 Глава 4 Типичное применение промышленного робота—— дуговая сварка 95 4.1 Целевая задача 96 4.2 Описание задачи 96 4.3 Резерв знаний 97 4.3.1 Стандартная конфигурация платы ввода/вывода 97 4.3.2 Цифровая обычно используемая конфигурация ввода/вывода 97 4.3.3 Системная конфигурация ввода/вывода 98 4.3.4 Плата ввода -вывода и конфигурация ввода -вывода 98 4.3.5 Конфигурация поперечного соединения 98 4.3.6 Сигнал ввода/вывода и программное обеспечение ABB ARC, связанное с программным обеспечением 99 4.3.7 Обычно используемые данные программы сварки дуговой сварки 100 4.3.8 Общие инструкции для дуговой сварки 101 4.3.9 Инструкции по использованию программы прерывания 103 4.4 Реализация задачи 104 4.4.1 Пакет рабочей станции 104 4.4.2 Создать резервное копирование и выполнить I Startup 106 4.4.3 Настройка блока ввода/вывода 107 4.4.4 Настройка сигнала ввода/вывода 108 4.4.5. Связанные сигналы ввода/вывода конфигурации и программное обеспечение для сварки. 4.4.6 Вход/вывод системы конфигурации 110 4.4.7 Описание CrossConnection 110 4.4.8 Данные инструмента создания 112 4.4.9 Создание данных системы координат заготовки 113 4.4.10 Services Services System 114 4.4.11 Шаблон программы импорта 115 4.4.12 ПРИМЕЧАНИЕ 117 4.4.13 Ручной манипуляции. 4.4.14 Показать Цель образования 129 4.4.15 Инструкции по эксплуатации программы 131 4.5 Разработка знаний 133 4.6 Мышление и практика 134 Глава 5 Типичное применение промышленной робототехники—&Mdash; Die Casting 135 5.1 Цель задачи 136 5.2 Описание задачи 136 5.3 Резерв знаний 137 5.3.1 Конфигурация ввода-вывода Robot Profibus-DP 137 5.3.2 Общая конфигурация ввода/вывода 137 5.3.3 Системная конфигурация ввода/вывода 138 5.3.4 Региональный тест (мировые зоны) Установка сигнала ввода/вывода 138 5.3.5 Данные программы, связанные с мировыми зонами 139 5.3.6 Общие программы 5.3.7 Рутина мероприятия введение 141 5.4 Реализация задачи 144 5.4.1 Пакет рабочей станции 144 5.4.2 Создать резервное копирование и выполнить Isment 145 5.4.3 Настройка блока ввода/вывода 147 5.4.4 Настройка сигнала ввода/вывода 147 5.4.5 Вход/вывод системы конфигурации 148 5.4.6 Региональные настройки тестирования 149 5.4.7 Данные инструмента создания 150 5.4.8 Создание данных системы координат заготовки 151 5.4.9 Создание данных нагрузки 152 5.4.10 Шаблон программы импорта 152 5.4.11 ПРИМЕЧАНИЕ 155 5.4.12 Демонстрационная целевая точка 168 5.4.13 Инструкции по эксплуатации программы рабочей станции 169 5.5 Развитие знаний 170 5.5.1 wzcyldef: инструкции 170 5.5.2. 5.5.3 wzdisable: активируйте инструкцию по обнаружению временной области 172 5.6 Мышление и практика 172 |
|   Введение | |
|   в качестве отправной точки в этой книге принимают 4 типичных применения промышленных роботов. С помощью методов обучения проекта, настройки параметров, программирования и отладки в промышленных роботах при применении промышленных роботов в применении промышленных роботов при применении транспорта, паллетизации Агрочная сварка и индустрия кастинга объясняются подробно и отладки. Анализ.Пусть читатели поймут и освоит конкретные настройки и методы отладки промышленных роботов в 4 типичных приложениях, так что читатели имеют всеобъемлющее понимание применения промышленных роботов из мягкости и оборудования. Эта книга подходит для инженеров, которые занимаются разработкой приложений, отладки и технического обслуживания промышленных робототехников, особенно технического и технического персонала, которые используют промышленные роботы ABB, а также автоматизированные профессиональные студенты в высших профессиональных колледжах. |