


8 (905) 200-03-37 Владивосток
с 09:00 до 19:00
CHN - 1.14 руб. Сайт - 21.13 руб.

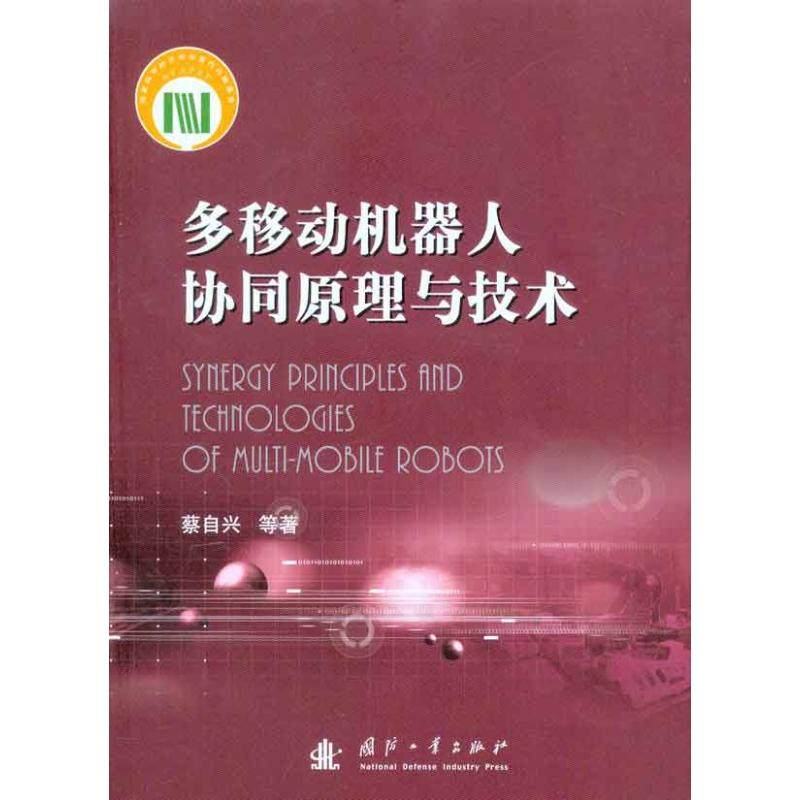
Принцип и технологии координации и технологии робота и другие подлинные книги Синьхуа Книжный магазин Флагманский магазин Венксуан

Цена: 529руб.    (¥25)
Артикул: 10074204030
Доставка по Китаю (НЕ включена в цену):
127 руб. (¥6)

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.

Этот товар на Таобао Описание товара
Продавец:新华文轩旗舰
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца
¥11.4241руб.
¥36.1763руб.
¥40846руб.
¥29.87632руб.

Принцип сотрудничества и технологии многообийных роботов

сделать  К:Cai Zixing et al.
решительный  цена:50
из Версия общество:Пресса национальной обороны
Дата публикации:01 февраля 2011 г.
страница  число:286
установить  рамка:Мягкая обложка
ISBN:9787118068542
Каталог
●глава  Введение
●1.1  Введение в систему с несколькими мобильными роботами
●1.1.1 Преимущества многоотборной системы роботов
●1.1.2 Поля применения системы многоопубличных роботов
●1.1.3 Метрики производительности для многообийных робот-систем
●1.2  Основное содержимое исследования многоотборных роботов
●1.2.1 Архитектура сотрудничества с несколькими мобильными роботами
●1.2.2 Задание задач для многооборотных роботов
●1.2.3 Восприятие и позиционирование среды сотрудничества с несколькими мобильными роботами
●1.2.4  Технология реконструкции команды многообийного робота
●1.2.5 Машинное обучение для нескольких мобильных роботов
●1.3  Тенденции исследований многоофильных систем роботов
●1.3.1  Гетерогенная многоотборная система роботов
●1.3.2  Многоопуляционная система робота с механизмом устойчивости к разломам
●
●Глава вторая  Мульти-робот архитектура
●2.1  Обзор архитектуры с несколькими роботами
●2.2  Архитектура с одним роботом для задач обнаружения
●2.3  Совместная архитектура с несколькими роботами
●2.4  Совместная экспериментальная платформа с несколькими роботами ...
Содержание пунктирное

Введение в контент

«Принципы и технологии многооткрытых роботов» используют совместную технологию и методы многообийных роботов в качестве исследования исследования, включающего обзор исследований многообийных роботов, архитектуры, коммуникации, механизма сотрудничества, совместного позиционирования и картирования, отслеживание целевого сотрудничества. , примеры системы роботов с несколькими мобильными роботами, а также их приложения и перспективы и т. Д.Эта монография фокусируется на теории и методах исследований в области мульти-мобильных роботов по архитектуре, реконфигурируемому общению, совместному распределению задач и планированию пути, связанном машинном обучении, познании окружающей среды, многообъясняющем отслеживании и т. Д., А улучшению многоцелевого отслеживания и т. Д. .
Эта монография была написана на основе краткого изложения результатов исследований Национального проекта базовых исследований.Эту монографию можно прочитать и ссылаться на научный и технологический персонал, а также учителя и учащиеся университетов, участвующие в исследованиях, дизайне и применении интеллектуальных роботов, искусственного интеллекта, интеллектуального контроля и интеллектуальных систем. 
Об авторе

Cai Zixing et al.

CAI ZIXING, профессор и докторская руководитель Школы информационной науки и инженерии Университета Центрального Юга, эксперта Организации Объединенных Наций, одобренный Организацией Организации Объединенных Наций (UNIDO) Комитета по степени, члена Академии навигации по границе Объединенных Наций (UNIDO), члена Академии пограничной навигации и наука о контроле движения, член Нью -Йоркской академии наук и первого национального преподавателя в колледжах и университетах. Политическая консультативная конференция и директор Комитета по культуре, образованию, здравоохранению и спорту, членом 9 -го и 10 -го национального комитета политической консультативной конференции китайской народной конференции, а также является вице -председателем Китайского общества искусственной разведки и директора интеллектуальных Профессиональный комитет робота, китайский директор Общества автоматизации, член профессионального комитета по признанию образцов и искусственному интеллекту китайского компьютерного общества и т. Д., И служит Институтом автоматизации и информатики, Университет Ренселла, Соединенные Штаты, Св. Институт автоматизации и информатики, Российская академия наук, Университет науки Университета Пекинга, Академия наук/посетителей Петерс -Университета, Университет и посетителей и посетителей Петерс -Университета, в Институте автоматизации, в Институте автоматизации Университета Пекинга Российская академия наук, в Институте автоматизации Астронавтика, Пекинский университет постов и телекоммуникаций и т. Д.

Захватывающий контент

    Полагаться на предыдущую главу Введение
    1.1 Введение в систему с несколькими мобильными роботами
    Исследования на сфере мульти-мобильных роботов начались в 1980 году. Первоначальное исследование было сосредоточено на архитектуре, планировании движения и реконфигурируемых аспектах.Благодаря непрерывному расширению областей применения, особенно в области применения в подводных, пространственных, опасных разведке окружающей среды, обслуживании и образовании, темы исследований в области многоофильных роботов постепенно углубились и расширялись.По сравнению с отдельными роботами, многомобильные роботисты имеют много преимуществ: путем надлежащего разложения определенных задач несколько роботов могут выполнять различные подзадачи параллельно, тем самым ускоряя выполнение задач и повышение эффективности работы; а“эксперт”, не предназначен для выполнения всех задач“Талант”, который делает дизайн робота более гибким, и роботы, которые выполняют ограниченные задачи, могут быть разработаны более идеально;