


8 (905) 200-03-37 Владивосток
с 09:00 до 19:00
CHN - 1.14 руб. Сайт - 21.13 руб.

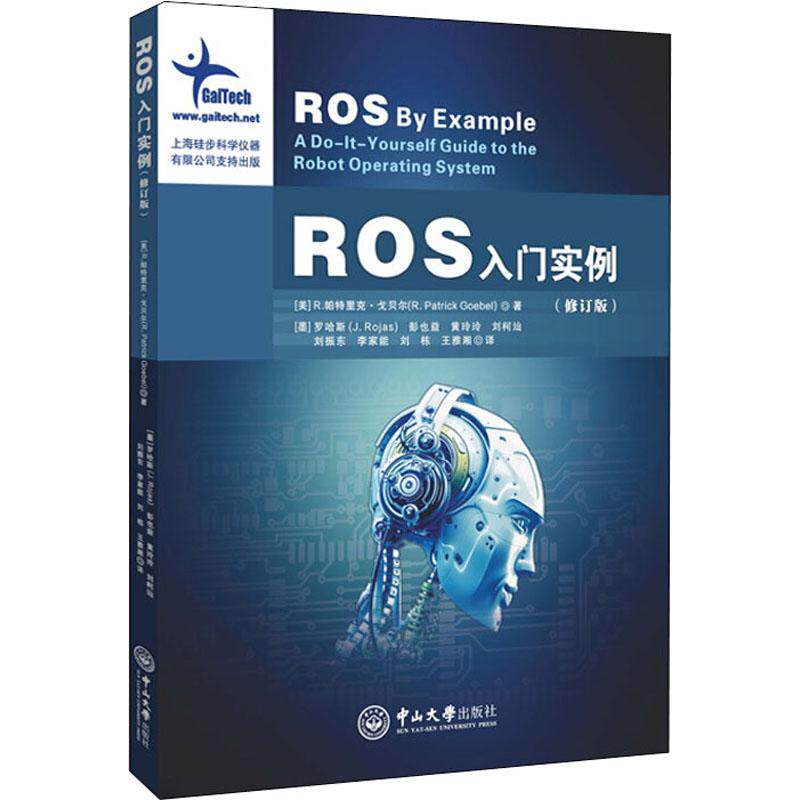
Экстремат входа в ROS (пересмотренная версия) (США) Р. Пэт Университет Китайского университета Колледжа университетского колледжа Учебный колледж Синьхуа

Цена: 1 040руб.    (¥49.2)
Артикул: 610481903267

Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.

Этот товар на Таобао Описание товара
Продавец:读者图书专营店
Рейтинг:
Всего отзывов:0
Положительных:0
Добавить в корзину
Другие товары этого продавца
¥14.87315руб.
¥17.5370руб.
¥78.371 656руб.
¥20.74439руб.

Экземпляр входа ROS (пересмотренная версия)

сделать   автор:(США) Р. Патрик&миддот;Написано Р. Патриком Гебелем (мексиканец) Перевод Дж. Рохасом и др.
решительный  Цена:62
из&энсп; версия&энсп; агентство:Sun Yat -sen University Press
Дата публикации:01 ноября 2019 г.
страница  Количество:239
установить  Рамка:Мягкая обложка
ISBN:9787306067227
Каталог
●1 Цели этой книги
2 Реальные роботы и симулированные роботы
2.1 Симулятор Gazebo, Stage и Arbot.iX
2.2 Знакомство с роботами TurtleBot, Maxwell и Pi
3 Операционная система и версия ROS
3.1 Установите Ubuntu Linux
3.2 Начало работы с Linux
3.3 Примечания по обновлениям и обновлениям
4 Обзор основ ROS
4.1 Установка РОС
4.2 Установка росинсталла
4.3 Использование Catkin для создания пакетов RO
4.4 Создание рабочего пространства серёжки
4.5. Используйте команду очистки Catkin.
4.6. Пересоберите отдельный пакет сережек.
4.7 Совмещение рабочих пространств Catkin и rosbuild
4.8 Изучите официальное руководство ROS
4.9 RViz: инструмент визуализации ROS
4.10 Использование параметров ROS в программах
4.11. Используйте rqt_reconfigure (старую версию Dynamic_reconfigure) для установки параметров ROS.
4.12 Сеть между роботом и настольным компьютером
4.12.1 Синхронизация времени
4.12.2 Использование Zeroconf для сети ROS
4.12.3 Проверка подключения
4.12.4 Установка переменных ROS_MASTER_URI и ROS_HOSTNAME
4.12.5 Открыть новый терминал
4.12.6 Запуск узлов на двух устройствах
4.12.7 Сеть ROS через Интернет
4.13 Обзор ROS
4.14 Что такое приложения ROS?
4.15. Используйте SVN, Git и Mercurial для установки пакетов данных.
4.15.1 SVN
4.15.2 Git
4.15.3 Mercurial
4.16 Удаление пакетов из личного каталога Catkin
4.17 Как найти пакеты данных сторонних RO
4.17.1 Поиск ROS Wiki
4.17.2 Использование команды rosloeate
4.17.3 Просмотр указателя программного обеспечения ROS
4.17.4 Поиск с помощью Google
4.18 Получите дополнительную помощь по ROS
5 Установите код ros_by-example
5.1 Установите необходимые компоненты
5.2 Копирование Indigo: ресурсы кода по примерам
5.2.1 Обновление с версии Electric или Fuerte
5.2.2 Обновление версии Groovy
5.2.3 Обновление версии Hydro
5.2.4. Скопируйте ресурсы кода rbxl Indigo в первый раз.
5.3 О списке кодов этой книги
6 Установите эмулятор Arbotix
6.1 Установите эмулятор
6.2 Испытательный симулятор
6.3 Запустите собственного робота на симуляторе
7 Управление мобильной базой
7.1 Длина единицы и система координат
7.2 Многоуровневое управление движением
7.2.1 Двигатель, колеса и энкодеры
7.2.2 Контроллер двигателя и водитель
7.2.3 Контроллер на базе ROS
7.2.4 Движение на основе кадров с использованием пакета move_base в ROS
7.2.5 SLAM с использованием пакета gmapping ROS и пакета amcl
7.2.6 Семантические цели
7.2.7 Резюме
7.3 Поворотные сообщения и вращение колеса в ROS
7.3.1 Пример Twist-сообщения
7.3.2 Мониторинг движения робота с помощью RViz
7.4 Измерьте и откалибруйте своего робота
7.4.1 Калибровка скорости линии
7.4.2 Калибровка угловой скорости
7.5 Отправить Twist-сообщение роботу
7.6 Публикация сообщений Twist с узлов ROS
7.6.1 Оценка расстояния и угла по времени и скорости
7.6.2 Движения вперед и назад с синхронизацией на симуляторе ArbotiX
7.6.3 Скрипт для расчета времени движения вперед и назад
7.6.4 Выполнение вперед и назад на время с помощью реалистичного робота
7.7 Мы уже приехали? Измерьте расстояние до пункта назначения
7.8 Вперед и назад с использованием одометрии
7.8.1 Прямой возврат на основе измерений на симуляторе Arbotix
7.8.2 На основе измерений вперед и назад на реальном роботе
7.8.3 Сценарий прямого возврата на основе измерений
7.8.4 Сравнение топика/одома и фреймворка/одома
7.9.Использование измерений для построения квадрата
7.9.1 Прогулочный сквер в симуляторе Арботикс
7.9.2 Пусть реалистичный робот ходит по квадрату
7.9.3 Скрипт nay_square.py
7.9.4 Проблемы, вызванные счислением пути
7.10 Управляйте своим роботом удаленно
7.10.1 Использование клавиатуры
7.10.2 Использование джойстика Logitech
7.10.3 Использование графического интерфейса контроллера ArbotiX
7.10.4 Удаленное управление TurtleBot с помощью интерактивных логотипов
8 Навигация, планирование пути и SLAM
8.1. Используйте пакет move_base для планирования пути и обхода препятствий.
8.1.1 Используйте пакет move_base для указания целей навигации
8.1.2 Настройка параметров планирования пути
8.2 Тестирование move_base в симуляторе Arbotix
8.2.1 Навигация по щелчку мыши в Rviz
8.2.2 Тип навигационного дисплея RViz
8.2.3 Использование навигации move_base для обхода квадрата
8.2.4 Избегайте искусственных препятствий
8.2.5 Ручная установка навигационных целей при отображении препятствий
8.3 Запуск move_base на реальном роботе
8.3.1 Испытание ходовой базы без препятствий
8.3.2 Используйте камеру глубины в качестве имитации лазера, чтобы избежать препятствий
8.4 Создайте карту с помощью пакета gmapping
8.4.1 Что лучше, лазерный сканер или камера глубины?
8.4.2 Сбор и запись данных сканирования
8.4.3 Создание карты
8.4.4 Создание карт из данных пакета
8.4.5 Могу ли я увеличить или изменить существующую карту?
8.5. Используйте карту и amcl для навигации и определения местоположения.
8.5.1 Тест amcl с имитацией позиционирования
8.5.2 Использование amcl на реальных роботах
8.5.3 Полностью автоматизированная навигация
8.5.4 Запуск навигационных тестов на симуляторе
8.5.5 Понимание сценариев тестирования навигации
8.5.6 Запуск навигационных тестов на реальном роботе
8.5.7 Что дальше
9 Распознавание речи и синтез речи
9.1 Установка распознавания речи PocketSphinx
9.2 Тестирование распознаватель PocketSphinx
9.3 Создание библиотеки словаря
9.4 Сценарий навигации с голосовым управлением
9.4.1 Тестирование голосового управления в виртуальной машине ArbotiX
9.4.2 Использование голосового управления на реальном роботе
9.5 Установка и тестирование системы преобразования текста в речь Фестиваль
9.5.1 Использование систем преобразования текста в речь в узлах ROS
9.5.2 Проверка сценария talkback.py
10 Система технического зрения робота
10.1 OpenCV, OpenNI и PCL
10.2 Примечания относительно разрешения камеры
10.3 Установка и проверка драйвера камеры ROS
10.3.1 Установите драйверы OpenNI и OpenKinect (freeneet)
lO.3.2 Установка драйвера веб-камеры
10.3.3 Проверьте камеру Kinect или Xtion
10.3.4 Проверка веб-камеры USB
10.4 Установка OpenCV в Ubuntu Linux
10.5 ROS и OpenCV: пакет cv_bridge
10.6 Инструмент ros20pencv2.py
10.7 Обработка сохраненных видео
10.8 OpenCV: библиотека с открытым исходным кодом для компьютерного зрения
10.8.1 Обнаружение лиц
10.8.2 Использование GoodFeaturesToTrack для обнаружения ключевых точек
10.8.3 Отслеживание ключевых точек с использованием оптического потока
10.8.4. Создание лучшего трекера лиц
10.8.5 Динамическое добавление и удаление ключевых точек
10.8.6 Отслеживание цветовых блоков ((CamShift)
10.9 OpenNI и отслеживание скелетов
10.9.1 Установите NITE и openni_tracker для ROS Indigo
10.9.2 Просмотр скелета в RViz
10.9.3 Доступ к скелетным диаграммам в вашей программе
10.10 Узлы PCL и 3D-облака точек
10.10.1 Фильтр PassThrough
10.10.2 Объединение нескольких фильтров PassThrough
10.10.3 Фильтр VoxelGrid
11 Комбинированное видение и контроль базы
11.1 Примечания к системе координат камеры
11.2 Трекер объектов
11.2.1 Тестирование трекеров объектов с использованием rqt_plot
11.2.2 Тестирование системы отслеживания объектов с использованием моделируемого робота
11.2.3 Понимание кода отслеживания объектов
11.2.4 Трекеры объектов на реальных роботах
11.3 Следователь объекта
11.3.1 Добавление глубины в трекер объектов
11.3.2 Тестирование следователя объекта на моделируемом роботе
11.3.3 Следователи объектов на реальных роботах
11.4 Последователь людей
11.4.1 Тестирование ведомого приложения в симуляторе
11.4.2 Понимание сценариев подписчиков
11.4.3 Запуск приложения-подписчика на TurtleBot
11.4.4 Запуск ведомого узла в отфильтрованном облаке точек
12 сервоприводов Dynamixel и ROS
12.1 Танлебот с головой, которая может поднимать и покачивать головой
12.2 Выбор аппаратного контроллера Dynamixel
12.3 Примечания к оборудованию Dynamixel
12.4 Выбор пакета Dynamixel в ROS
12.5 Понимание типов совместных сообщений о состоянии в ROS
12.6 Положение шарнира управления, скорость и крутящий момент
12.6.1 Установка положения сервопривода
12.6.2 Установка скорости сервопривода
12.6.3 Управление крутящим моментом сервопривода
12.7 Проверка подключения USB2Dynamixel
12.8 Установите идентификатор серверного оборудования
12.9 Настройка и запуск dynamixel_contlrollers
12.9.1 Файл конфигурации dynamixel_controllers
12.9.2 Файл запуска dynamixel_controllers
12.10 Проверка сервопривода
12.10.1 Включение контроллера
12.10.2 Мониторинг роботов в RViz
12.10.3 Список тем контроллера и мониторинг совместного статуса
12.10.4 Список услуг контролера
12.10.5 Установите положение, скорость и крутящий момент сервомашины.
12.10.6 Использование сценария Relax_all_servos.py
12.11 Отслеживание видимой цели
12.11.1 Отслеживание лиц
12.11.2 Скрипт отслеживания головы
12.11.3 Отслеживание цветных объектов
12.11.4 Отслеживание выбранных вручную целей
12.12 Полное приложение ROS для отслеживания головы
13 следующий шаг
Содержание пунктирное

Введение в контент

Эта книга представляет собой профессиональную книгу, знакомящую с операционными системами роботов (программирование систем роботов). Содержание книги включает в себя базовые знания ROS, операционной системы и связанных с ней кодов, установку симулятора, навигацию и планирование пути, распознавание и синтез речи, систему машинного зрения и комбинацию машинного зрения, а также сервомашину Dynamixel.Разница между этой книгой и предыдущей версией заключается в том, что она написана для новых операционных систем и новых обновлений программного обеспечения.
Об авторе

(США) Р. Патрик&миддот;Написано Р. Патриком Гебелем (мексиканец) Перевод Дж. Рохасом и др.