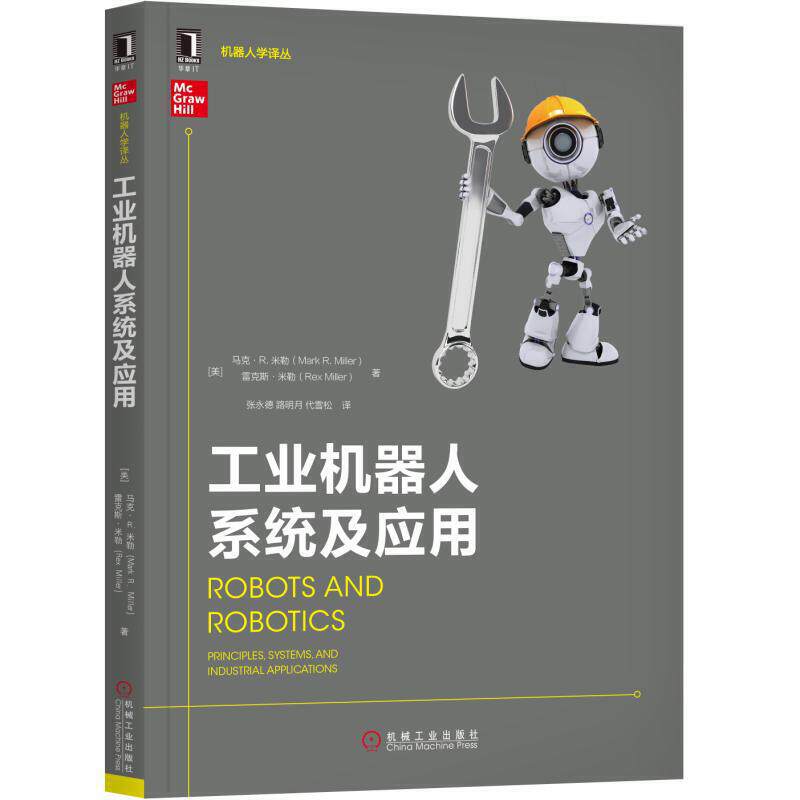
Система промышленных роботов и применение
Цена: 1 473руб. (¥69.7)
Артикул: 602931597127
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товараPGltZyBjbGFzcz0iZGVzY19hbmNob3IiIGlkPSJkZXNjLW1vZHVsZS0xIiBzcmM9Imh0dHBzOi8vYXNzZXRzLmFsaWNkbi5jb20va2lzc3kvMS4wLjAvYnVpbGQvaW1nbGF6eWxvYWQvc3BhY2ViYWxsLmdpZiI+Li4uLi4uPGltZyBjbGFzcz0iZGVzY19hbmNob3IiIGlkPSJkZXNjLW1vZHVsZS0yIiBzcmM9Imh0dHBzOi8vYXNzZXRzLmFsaWNkbi5jb20va2lzc3kvMS4wLjAvYnVpbGQvaW1nbGF6eWxvYWQvc3BhY2ViYWxsLmdpZiI+PGRpdiBzdHlsZT0ibWFyZ2luOiAwLjBweCBhdXRvIDIwLjBweDtib3JkZXI6IDEuMHB4IHNvbGlkICNlZGVkZWQ7b3ZlcmZsb3c6IGhpZGRlbjtkZW50aXR5OiBwcmRfdjEgMC4wXzIwMTgwMTMwX2Jhc2ljX2luZm87Ij48ZGl2IHN0eWxlPSJtYXJnaW46IDAuMHB4IGF1dG87aGVpZ2h0OiAyNS4wcHg7Y29sb3I6ICMzMzMzMzM7bGluZS1oZWlnaHQ6IDI1LjBweDtmb250LXdlaWdodDogYm9sZDtwYWRkaW5nLWxlZnQ6IDE1LjBweDsiPtCe0YHQvdC+0LLQvdCw0Y8g0LjQvdGE0L7RgNC80LDRhtC40Y88L2Rpdj48ZGl2IHN0eWxlPSJtYXJnaW46IDAuMHB4IGF1dG87cGFkZGluZy1sZWZ0OiAxNS4wcHg7Ym9yZGVyLXRvcC13aWR0aDogMS4wcHg7Ym9yZGVyLXRvcC1zdHlsZTogZGFzaGVkO2JvcmRlci10b3AtY29sb3I6ICNlZGVkZWQ7Y29sb3I6ICM2NjY2NjY7bGluZS1oZWlnaHQ6IDIwLjBweDtmb250LXNpemU6IDEyLjBweDtwYWRkaW5nLXRvcDogNS4wcHg7Ij48dGFibGUgYm9yZGVyPSIwIiBjZWxscGFkZGluZz0iNSIgY2VsbHNwYWNpbmc9IjEwIj48dHI+PHRkPjxzdHJvbmc+0J3QsNC30LLQsNC90LjQtSDQv9GA0L7QtNGD0LrRgtCwOjwvc3Ryb25nPjwvdGQ+PHRkIHdpZHRoPSI0MjBweCI+0KHQuNGB0YLQtdC80LAg0L/RgNC+0LzRi9GI0LvQtdC90L3Ri9GFINGA0L7QsdC+0YLQvtCyINC4INC/0YDQuNC80LXQvdC10L3QuNC1PC90ZD48dGQ+PHN0cm9uZz7RhNC+0YDQvNCw0YI6PC9zdHJvbmc+PC90ZD48dGQ+MTY8L3RkPjwvdHI+PHRyPjx0ZD48c3Ryb25nPtCQ0LLRgtC+0YA6PC9zdHJvbmc+PC90ZD48dGQ+W9Ch0KjQkF0g0JzQsNGA0Log0KAuINCc0LjQu9C70LXRgCZtaWRkb3Q70KDQtdC60YEg0JzQuNC70LvRjDwvdGQ+PHRkPjxzdHJvbmc+0KbQtdC90Ys6PC9zdHJvbmc+PC90ZD48dGQ+ODkuMDA8L3RkPjwvdHI+PHRyPjx0ZD48c3Ryb25nPtCd0L7QvNC10YAgSVNCTjo8L3N0cm9uZz48L3RkPjx0ZD45Nzg3MTExNjMxNDE1PC90ZD48dGQ+PHN0cm9uZz7QktGA0LXQvNGPINC/0YPQsdC70LjQutCw0YbQuNC4Ojwvc3Ryb25nPjwvdGQ+PHRkPjIwMTktMDgtMTQ8L3RkPjwvdHI+PHRyPjx0ZD48c3Ryb25nPtCY0LfQtNCw0YLQtdC70YzRgdGC0LLQvjo8L3N0cm9uZz48L3RkPjx0ZD7QnNCw0YjQuNC90L7RgdGC0YDQvtC40YLQtdC70YzQvdCw0Y8g0L/RgNC+0LzRi9GI0LvQtdC90L3QvtGB0YLRjCDQn9GA0LXRgdGB0LA8L3RkPjx0ZD48c3Ryb25nPtCS0YDQtdC80Y8g0L/QtdGH0LDRgtC4Ojwvc3Ryb25nPjwvdGQ+PHRkPjIwMTktMDgtMDE8L3RkPjwvdHI+PHRyPjx0ZD48c3Ryb25nPtCY0LfQtNCw0L3QuNC1Ojwvc3Ryb25nPjwvdGQ+PHRkPjE8L3RkPjx0ZD48c3Ryb25nPtCS0YDQtdC80Y8g0L/QtdGH0LDRgtC4Ojwvc3Ryb25nPjwvdGQ+PHRkPjE8L3RkPjwvdHI+PC90YWJsZT48L2Rpdj48L2Rpdj7Qn9C10YDQtdCy0L7QtNGH0LjQujxicj7Qn9GA0LXQtNC40YHQu9C+0LLQuNC1PGJyPtCR0LvQsNCz0L7QtNCw0YDQvdC+0YHRgtC4PGJyPtCe0LEg0LDQstGC0L7RgNC1PGJyPtCT0LvQsNCy0LAg0JLQstC10LTQtdC90LjQtSAxPGJyPjEuMSDQptC10LvRjCDQvdCw0YHRgtC+0Y/RidC10Lkg0LPQu9Cw0LLRiyAxPGJyPjEuMuOAgNCe0L/RgNC10LTQtdC70LXQvdC40LUgMTxicj4xLjMg0JjRgdGC0L7RgNC40Y8g0YDQvtCx0L7RgtC+0LIgMzxicj4xLjQg0JrQvtC80L/RjNGO0YLQtdGA0L3QsNGPINC/0YDQvtCz0YDQsNC80LzQsCAzPGJyPjEsNSDQnNC40LrRgNC+0L/RgNC+0YbQtdGB0YHQvtGAIDQ8YnI+MS42INCf0YDQtdC40LzRg9GJ0LXRgdGC0LLQsCDRgNC+0LHQvtGC0L7QsiA0PGJyPjEuNyDQndC10LTQvtGB0YLQsNGC0LrQuCDRgNC+0LHQvtGC0L7QsiA1PGJyPjEuOCDQoNC+0LHQvtGC0YssINC20LXRgdGC0LrQsNGPINCw0LLRgtC+0LzQsNGC0LjQt9Cw0YbQuNGPLCDRh9C10LvQvtCy0LXRh9C10YHQutC40Lkg0YLRgNGD0LQgNTxicj4xLjkg0KDQvtCx0L7RgtGLINC4INC70Y7QtNC4IDc8YnI+MS4xMCDQn9GA0LjQvNC10L3QtdC90LjQtSDQv9GA0L7QvNGL0YjQu9C10L3QvdGL0YUg0YDQvtCx0L7RgtC+0LIgODxicj4xLjExINCa0YDQsNGC0LrQvtC1INGB0L7QtNC10YDQttCw0L3QuNC1INGN0YLQvtC5INCz0LvQsNCy0YsgOTxicj4xLjEyINCa0LvRjtGH0LXQstGL0LUg0YLQtdGA0LzQuNC90YsgMTA8YnI+MS4xMyDQktC+0L/RgNC+0YHRiyDQtNC70Y8g0YDQsNC30LzRi9GI0LvQtdC90LjRjyAxMTxicj7Qk9C70LDQstCwIDIuINCg0L7QsdC+0YIgMTIuPGJyPjIuMSDQptC10LvQuCDQvdCw0YHRgtC+0Y/RidC10Lkg0LPQu9Cw0LLRiyAxMjxicj4yLjIg0J/RgNC+0LzRi9GI0LvQtdC90L3Ri9C1INGA0L7QsdC+0YLRiyAxMjxicj4yLjMg0JvQsNCx0L7RgNCw0YLQvtGA0L3Ri9C5INGA0L7QsdC+0YIgMTM8YnI+Mi40INCY0YHRgdC70LXQtNC+0LLQsNGC0LXQu9GM0YHQutC40Lkg0YDQvtCx0L7RgiAxMzxicj4yLjUg0KDQvtCx0L7Rgi3Qu9GO0LHQuNGC0LXQu9GMIDEzPGJyPjIuNiDQmtC70LDRgdGB0L3Ri9C5INGA0L7QsdC+0YIgMTQ8YnI+Mi43INCg0LDQt9Cy0LvQtdC60LDRgtC10LvRjNC90YvQuSDRgNC+0LHQvtGCIDE1PGJyPjIuOCDQrdC60YHQv9C70YPQsNGC0LDRhtC40L7QvdC90YvQtSDQvNCw0YjQuNC90Ysg0Lgg0LjRhSDQutC70LDRgdGB0LjRhNC40LrQsNGG0LjRjyAxNTxicj4yLjkg0JHQsNC30LAgMTU8YnI+Mi4xMCDQoNGD0LrQsNCyIDE2PGJyPjIuMTEg0JfQsNC/0Y/RgdGC0L3Ri9C5INGB0YPRgdGC0LDQsiAxNzxicj4yLjEyINCX0LDRhdCy0LDRgiAxNzxicj4yLjEzINCa0L7QvNC/0L7QvdC10L3RgtGLINGA0LDQsdC+0YfQtdC5INC80LDRiNC40L3RiyAxODxicj4yLjE0INCg0LDQsdC+0YfQsNGPINC+0LHQu9Cw0YHRgtGMIDE5PGJyPjIuMTUg0J/QvtCy0L7RgNC+0YLQvdC+0LUg0YHQvtC10LTQuNC90LXQvdC40LUgMTk8YnI+Mi4xNiDQlNCy0LjQttC10L3QuNC1INC70YPRh9C10LfQsNC/0Y/RgdGC0L3QvtCz0L4g0YHRg9GB0YLQsNCy0LAgMTk8YnI+Mi4xNyDQodGC0LXQv9C10L3QuCDRgdCy0L7QsdC+0LTRiyAxOTxicj4yLjE4INCh0L/QvtGB0L7QsdC90L7RgdGC0Ywg0YDQvtCx0L7RgtCwINC/0LXRgNC10LTQstC40LPQsNGC0YzRgdGPIDIwPGJyPjIuMTkg0JrQvtC+0YDQtNC40L3QsNGC0LAgMjA8YnI+Mi4xOS4xINCU0LXQutCw0YDRgtC+0LLRiyDQutC+0L7RgNC00LjQvdCw0YLRiyAyMDxicj4yLjE5LjIg0KbQuNC70LjQvdC00YDQuNGH0LXRgdC60LjQtSDQutC+0L7RgNC00LjQvdCw0YLRiyAyMTxicj4yLjE5LjMg0J/QvtC70Y/RgNC90YvQtSDQutC+0L7RgNC00LjQvdCw0YLRiyAyMjxicj4yLjE5LjQg0JrQvtC+0YDQtNC40L3QsNGC0Ysg0YHRg9GB0YLQsNCy0L7QsiAyMjxicj4yLjIwINCU0LLQuNC20LXQvdC40LUg0LvRg9GH0LXQt9Cw0L/Rj9GB0YLQvdC+0LPQviDRgdGD0YHRgtCw0LLQsCAyMzxicj4yLjIxINCg0LDQsdC+0YfQtdC1INC/0YDQvtGB0YLRgNCw0L3RgdGC0LLQviDRgNC+0LHQvtGC0L7QsiDRgSDRgNCw0LfQvdGL0LzQuCDQutC+0L7RgNC00LjQvdCw0YLQsNC80LggMjQ8YnI+Mi4yMiDQktC+0LbQtNC10L3QuNC1INGA0LDQsdC+0YLQsNGO0YnQtdC5INC80LDRiNC40L3RiyAyNDxicj4yLjIyLjEg0J/QvdC10LLQvNCw0YLQuNGH0LXRgdC60LjQuSDQv9GA0LjQstC+0LQgMjU8YnI+Mi4yMi4yINCT0LjQtNGA0LDQstC70LjRh9C10YHQutC40Lkg0L/RgNC40LLQvtC0IDI1PGJyPjIuMjIuMyDQrdC70LXQutGC0YDQvtC/0YDQuNCy0L7QtCAyNjxicj4yLjIzINCa0YDQsNGC0LrQvtC1INGB0L7QtNC10YDQttCw0L3QuNC1INGN0YLQvtC5INCz0LvQsNCy0YsgMjc8YnI+Mi4yNCDQmtC70Y7Rh9C10LLRi9C1INGC0LXRgNC80LjQvdGLIDI4PGJyPjIuMjUg0JzRi9GB0LvQuCAyODxicj7Qk9C70LDQstCwIDMg0KHQuNGB0YLQtdC80LAg0L/RgNC40LLQvtC00LAgMzA8YnI+My4xINCm0LXQu9C4INC90LDRgdGC0L7Rj9GJ0LXQuSDQs9C70LDQstGLIDMwPGJyPjMuMiDQk9C40LTRgNCw0LLQu9C40YfQtdGB0LrQsNGPINGB0LjRgdGC0LXQvNCwIDMwPGJyPjMuMyDQndCw0YHQvtGBIDMzPGJyPjMuNCDQk9Cw0LfQvtCy0LDRjyDQvNC10YXQsNC90LjQutCwIDMzPGJyPjMuNSDQnNC+0YLQvtGAIDM0PGJyPjMuNiDQlNCy0LjQs9Cw0YLQtdC70Ywg0L/QvtGB0YLQvtGP0L3QvdC+0LPQviDRgtC+0LrQsCAzNTxicj4zLjYuMSDQlNCy0LjQs9Cw0YLQtdC70Ywg0YEg0L/QvtGB0YLQvtGP0L3QvdGL0LzQuCDQvNCw0LPQvdC40YLQsNC80LggMzY8YnI+My42LjIg0JHQtdGB0YnQtdGC0L7Rh9C90YvQuSDQtNCy0LjQs9Cw0YLQtdC70Ywg0L/QvtGB0YLQvtGP0L3QvdC+0LPQviDRgtC+0LrQsCAzNjxicj4zLjYuMyDQqNCw0LPQvtCy0YvQuSDQtNCy0LjQs9Cw0YLQtdC70YwgMzc8YnI+My43INCU0LLQuNCz0LDRgtC10LvRjCDQv9C10YDQtdC80LXQvdC90L7Qs9C+INGC0L7QutCwIDM5PGJyPjMuNy4xINCQ0YHQuNC90YXRgNC+0L3QvdGL0Lkg0LTQstC40LPQsNGC0LXQu9GMIDM5PGJyPjMuNy4yINCU0LLQuNCz0LDRgtC10LvRjCDRgSDQutC+0YDQvtGC0LrQvtC30LDQvNC60L3Rg9GC0YvQvCDRgNC+0YLQvtGA0L7QvCAzOTxicj4zLjcuMyDQodC60L7Qu9GM0LbQtdC90LjQtSA0MDxicj4zLjgg0JrQvtC90YbQtdCy0L7QuSDRjdGE0YTQtdC60YLQvtGAIDQxPGJyPjMuOC4xINCX0LDRhdCy0LDRgiA0MTxicj4zLjguMiDQktCw0LrRg9GD0LzQvdGL0Lkg0LTQtdGA0LbQsNGC0LXQu9GMIDQxPGJyPjMuOC4zINCc0LDQs9C90LjRgtC90YvQuSDQtNC10YDQttCw0YLQtdC70YwgNDI8YnI+My44LjQg0JrQvtC90YbQtdCy0YvQtSDQuNC90YHRgtGA0YPQvNC10L3RgtGLIDQyPGJyPjMuOSDQn9C+0LfQuNGG0LjQvtC90LjRgNC+0LLQsNC90LjQtSA0Mzxicj4zLjEwINCi0L7Rh9C90L7RgdGC0Ywg0Lgg0YLQvtGH0L3QvtGB0YLRjCDQv9C+0LLRgtC+0YDQvdC+0LPQviDQv9C+0LfQuNGG0LjQvtC90LjRgNC+0LLQsNC90LjRjyA0Njxicj4zLjExINCi0YDQsNC90YHQvNC40YHRgdC40Y8gNDY8YnI+My4xMS4xINCo0LXRgdGC0LXRgNC90Y8gNDY8YnI+My4xMS4yINCX0YPQsdGH0LDRgtCw0Y8g0L/QtdGA0LXQtNCw0YfQsCA0Nzxicj4zLjExLjMg0KfQtdGA0LLRj9GH0L3QsNGPINC/0LXRgNC10LTQsNGH0LAgNDg8YnI+My4xMS40INCo0LDRgNC40LrQvi3QstC40L3RgtC+0LLQsNGPINC/0LXRgNC10LTQsNGH0LAgNDg8YnI+My4xMS41INCa0L7QvdC40YfQtdGB0LrQsNGPINC/0LXRgNC10LTQsNGH0LAgNDg8YnI+My4xMS42INCg0LXQs9GD0LvQuNGA0L7QstC60LAg0L/QtdGA0LXQtNCw0YfQuCA0OTxicj4zLjEyINCT0LDRgNC80L7QvdC40YfQtdGB0LrQuNC5INC/0YDQuNCy0L7QtCA1MDxicj4zLjEzINCg0LXQvNC10L3RjCA1MTxicj4zLjEzLjEg0JrQu9C40L3QvtCy0L7QuSDRgNC10LzQtdC90YwgNTE8YnI+My4xMy4yINCg0LXQvNC10L3RjCDQk9Cg0JwgNTI8YnI+My4xMy4zINCf0LvQvtGB0LrQuNC5INGA0LXQvNC10L3RjCA1Mjxicj4zLjE0INCm0LXQv9C90L7QuSDQv9GA0LjQstC+0LQgNTI8YnI+My4xNC4xINCg0L7Qu9C40LrQvtCy0LDRjyDRhtC10L/RjCA1Mjxicj4zLjE0LjIg0JHQuNGB0LXRgNC90LDRjyDRhtC10L/QvtGH0LrQsCA1Mjxicj4zLjE1INCa0YDQsNGC0LrQvtC1INGB0L7QtNC10YDQttCw0L3QuNC1INGN0YLQvtC5INCz0LvQsNCy0YsgNTM8YnI+My4xNiDQmtC70Y7Rh9C10LLRi9C1INGC0LXRgNC80LjQvdGLIDU0PGJyPjMuMTcg0JLQvtC/0YDQvtGB0YsgNTQ8YnI+0JPQu9Cw0LLQsCA0LiDQodC10L3RgdC+0YDRiyDQuCDQstC+0YHQv9GA0LjRj9GC0LjQtSA1Njxicj40LjEg0KbQtdC70Lgg0L3QsNGB0YLQvtGP0YnQtdC5INCz0LvQsNCy0YsgNTY8YnI+NC4yINCU0LDRgtGH0LjQutC4INGA0L7QsdC+0YLQsCDQuCDQstC+0YHQv9GA0LjRj9GC0LjQtSA1Njxicj40LjMg0JrQu9Cw0YHRgdC40YTQuNC60LDRhtC40Y8g0LTQsNGC0YfQuNC60L7QsiA1Nzxicj40LjMuMSDQkdC10YHQutC+0L3RgtCw0LrRgtC90YvQtSDQtNCw0YLRh9C40LrQuCA1Nzxicj40LjMuMiDQodCw0LzQvtC30LDRidC40YLQsCA1ODxicj40LjMuMyDQn9GA0LXQtNC+0YLQstGA0LDRidC10L3QuNC1INGB0YLQvtC70LrQvdC+0LLQtdC90LjQuSA1OTxicj40LjQg0JTQsNGC0YfQuNC6INC/0YDQuNCx0LvQuNC20LXQvdC40Y8gNTk8YnI+NC41INCU0LDRgtGH0LjQuiDRgNCw0YHRgdGC0L7Rj9C90LjRjyA2MDxicj40LjYg0KLQsNC60YLQuNC70YzQvdGL0Lkg0LTQsNGC0YfQuNC6IDYwPGJyPjQuNi4xINCi0LXQvdC30L7QtNCw0YLRh9C40LogNjE8YnI+NC42LjIg0JjQvNC/0YPQu9GM0YHQvdGL0Lkg0LjQvdGE0YDQsNC60YDQsNGB0L3Ri9C5INGE0L7RgtC+0Y3Qu9C10LrRgtGA0LjRh9C10YHQutC40Lkg0LrQvtC90YLRgNC+0LvQu9C10YAgNjE8YnI+NC42LjMg0JjQt9C80LXRgNC10L3QuNC1INGC0LXQvNC/0LXRgNCw0YLRg9GA0YsgNjQ8YnI+NC43INCY0LfQvNC10YDQtdC90LjQtSDRgdC80LXRidC10L3QuNGPIDY0PGJyPjQuOCDQktC+0YHQv9GA0LjRj9GC0LjQtSDRgdC60L7RgNC+0YHRgtC4IDY1PGJyPjQuOSDQmNC30LzQtdGA0LXQvdC40LUg0LrRgNGD0YLRj9GJ0LXQs9C+INC80L7QvNC10L3RgtCwIDY2PGJyPjQuMTAg0JTQsNGC0YfQuNC6INC+0LHQt9C+0YDQsCA2Nzxicj40LjExINCa0YDQsNGC0LrQvtC1INGB0L7QtNC10YDQttCw0L3QuNC1INGN0YLQvtC5INCz0LvQsNCy0YsgNjg8YnI+NC4xMiDQmtC70Y7Rh9C10LLRi9C1INGC0LXRgNC80LjQvdGLIDY5PGJyPjQuMTMg0JLQvtC/0YDQvtGB0Ysg0LTQu9GPINGA0LDQt9C80YvRiNC70LXQvdC40Y8gNjk8YnI+0JPQu9Cw0LLQsCA1LiDQnNC10YLQvtC00Ysg0YPQv9GA0LDQstC70LXQvdC40Y8gNzE8YnI+NS4xINCm0LXQu9C4INC90LDRgdGC0L7Rj9GJ0LXQuSDQs9C70LDQstGLIDcxPGJyPjUuMiDQrdC70LXQutGC0YDQuNGH0LXRgdGC0LLQviA3MTxicj41LjIuMSDQntC00L3QvtGE0LDQt9C90YvQuSDQtNCy0LjQs9Cw0YLQtdC70YwgNzE8YnI+NS4yLjIg0KLRgNC10YXRhNCw0LfQvdGL0Lkg0LTQstC40LPQsNGC0LXQu9GMIDc0PGJyPjUuMyDQoNC+0LHQvtGCINGBINGB0LXRgNCy0L7Rg9C/0YDQsNCy0LvQtdC90LjQtdC8IDc0PGJyPjUuNCDQoNC+0LHQvtGC0Ysg0LHQtdC3INGB0LXRgNCy0L7Rg9C/0YDQsNCy0LvQtdC90LjRjyA3NTxicj41LjQuMSDQrdC70LXQutGC0YDQuNGH0LXRgdC60LjQuSDRgNC+0LHQvtGCINCx0LXQtyDRgdC10YDQstC+0YPQv9GA0LDQstC70LXQvdC40Y8gNzY8YnI+NS40LjIg0J/QvdC10LLQvNCw0YLQuNGH0LXRgdC60LjQuSDRgNC+0LHQvtGCINCx0LXQtyDRgdC10YDQstC+0YPQv9GA0LDQstC70LXQvdC40Y8gNzY8YnI+NS40LjMg0JPQuNC00YDQsNCy0LvQuNGH0LXRgdC60LjQuSDRgNC+0LHQvtGCINCx0LXQtyDRgdC10YDQstC+0YPQv9GA0LDQstC70LXQvdC40Y8gNzY8YnI+NS41INCf0YDQuNCy0L7QtCA3Njxicj41LjUuMSDQrdC70LXQutGC0YDQuNGH0LXRgdC60LjQuSDQv9GA0LjQstC+0LQgNzc8YnI+NS41LjIg0JPQuNC00YDQsNCy0LvQuNGH0LXRgdC60LjQuSDQv9GA0LjQstC+0LQgNzc8YnI+NS41LjMg0J/QvdC10LLQvNCw0YLQuNGH0LXRgdC60LjQuSDQv9GA0LjQstC+0LQgNzc8YnI+NS42INCa0L7QvdGC0YDQvtC70LvQtdGAIDc4PGJyPjUuNi4xINCa0L7QvdGC0YDQvtC70LvQtdGAINCx0LDRgNCw0LHQsNC90LAgNzg8YnI+NS42LjIg0JLQvtC30LTRg9GI0L3Ri9C5INC70L7Qs9C40YfQtdGB0LrQuNC5INC60L7QvdGC0YDQvtC70LvQtdGAIDc4PGJyPjUuNi4zINCg0LXQu9C10LnQvdGL0Lkg0LvQvtCz0LjRh9C10YHQutC40Lkg0LrQvtC90YLRgNC+0LvQu9C10YAgNzg8YnI+NS42LjQg0J/RgNC+0LPRgNCw0LzQvNC40YDRg9C10LzRi9C5INC60L7QvdGC0YDQvtC70LvQtdGAIDc5PGJyPjUuNi41INCc0LjQutGA0L7Qv9GA0L7RhtC10YHRgdC+0YDQvdGL0LUg0LrQvtC90YLRgNC+0LvQu9C10YDRiyA4MTxicj41LjYuNiDQmtC+0L3RgtGA0L7Qu9C70LXRgCDQvNC40L3QuNC60L7QvNC/0YzRjtGC0LXRgNCwIDgxPGJyPjUuNyDQn9GA0L7Qs9GA0LDQvNC80LjRgNC+0LLQsNC90LjQtSDRgNC+0LHQvtGC0LAgODI8YnI+NS43LjEg0J/RgNC+0LPRgNCw0LzQvNC40YDQvtCy0LDQvdC40LUg0L7QsdGD0YfQsNGO0YnQtdCz0L4g0LzQvtC00YPQu9GPIDgyPGJyPjUuNy4yINCj0L/RgNCw0LLQu9GP0LXQvNC+0LUg0L/RgNC+0LPRgNCw0LzQvNC40YDQvtCy0LDQvdC40LUgODM8YnI+NS43LjMg0J/RgNC+0LPRgNCw0LzQvNC40YDQvtCy0LDQvdC40LUg0LrQvtC80L/RjNGO0YLQtdGA0L3QvtCz0L4g0YLQtdGA0LzQuNC90LDQu9CwIDgzPGJyPjUuOCDQmtGA0LDRgtC60L7QtSDRgdC+0LTQtdGA0LbQsNC90LjQtSDRjdGC0L7QuSDQs9C70LDQstGLIDg1PGJyPjUuOSDQmtC70Y7Rh9C10LLRi9C1INGC0LXRgNC80LjQvdGLIDg2PGJyPjUuMTAg0JLQvtC/0YDQvtGB0Ysg0LTQu9GPINGA0LDQt9C80YvRiNC70LXQvdC40Y8gODY8YnI+0JPQu9Cw0LLQsCA2INCg0L7QsdC+0YLRiyDQuCDQutC+0LzQv9GM0Y7RgtC10YDRiyA4ODxicj42LjEg0KbQtdC70Lgg0L3QsNGB0YLQvtGP0YnQtdC5INCz0LvQsNCy0YsgODg8YnI+Ni4yINCY0L3RgtC10YDRhNC10LnRgSDRgNC+0LHQvtGCLdC60L7QvNC/0YzRjtGC0LXRgCA4ODxicj42LjIuMSDQn9Cw0LzRj9GC0YwgODg8YnI+Ni4yLjIg0KbQtdC90YLRgNCw0LvRjNC90YvQuSDQv9GA0L7RhtC10YHRgdC+0YAgODk8YnI+Ni4yLjMg0JLQstC+0LQv0LLRi9Cy0L7QtCA4OTxicj42LjMg0K/Qt9GL0LogODk8YnI+Ni40INCf0YDQvtCz0YDQsNC80LzQvdC+0LUg0L7QsdC10YHQv9C10YfQtdC90LjQtSA5MTxicj42LjUg0JjQvdGC0LXRgNGE0LXQudGBIDkxPGJyPjYuNuOAgEFTQ0lJLdC60L7QtCA5Mjxicj42LjYuMSDQn9Cw0YDQsNC70LvQtdC70YzQvdGL0Lkg0L/QvtGA0YIgOTI8YnI+Ni42LjIg0J/QvtGB0LvQtdC00L7QstCw0YLQtdC70YzQvdGL0Lkg0L/QvtGA0YIgOTM8YnI+Ni43INCY0L3RgtC10YDRhNC10LnRgSDQvNC10LbQtNGDINGA0L7QsdC+0YLQvtC8INC4INC60L7QvNC/0YzRjtGC0LXRgNC+0LwgOTM8YnI+Ni44INCf0YDQvtCz0YDQsNC80LzQvdC+0LUg0YPQv9GA0LDQstC70LXQvdC40LUgOTQ8YnI+Ni45INCX0YDQtdC90LjQtSDRgNC+0LHQvtGC0LAgOTU8YnI+Ni4xMCDQmtGA0LDRgtC60L7QtSDRgdC+0LTQtdGA0LbQsNC90LjQtSDRjdGC0L7QuSDQs9C70LDQstGLIDk4PGJyPjYuMTEg0JrQu9GO0YfQtdCy0YvQtSDRgtC10YDQvNC40L3RiyA5OTxicj42LjEyINCS0L7Qv9GA0L7RgdGLINC00LvRjyDRgNCw0LfQvNGL0YjQu9C10L3QuNGPIDEwMDxicj7Qk9C70LDQstCwIDcg0J/RgNC40LzQtdC90LXQvdC40LUg0YDQvtCx0L7RgtC+0LIgMTAxPGJyPjcuMSDQptC10LvQuCDQvdCw0YHRgtC+0Y/RidC10Lkg0LPQu9Cw0LLRiyAxMDE8YnI+Ny4yINCf0L7Qs9GA0YPQt9C60LAg0Lgg0YDQsNC30LPRgNGD0LfQutCwIDEwMTxicj43LjIuMSDQl9Cw0LPRgNGD0LfRh9C40Log0LTQvtGA0L7QttC10LogMTAyPGJyPjcuMi4yINCi0YDRg9Cx0L7Qv9GA0L7QstC+0LTQvdCw0Y8g0L/QtdGA0LXQtNCw0YfQsCAxMDI8YnI+Ny4yLjMg0JfQsNCz0YDRg9C30LrQsCDRgdGC0LDQvdC60LAgMTAzPGJyPjcuMyDQotGA0LDQvdGB0L/QvtGA0YLQuNGA0L7QstC60LAg0LzQsNGC0LXRgNC40LDQu9C+0LIgMTA0PGJyPjcuMy4xINCb0LjRgtGM0LUg0L/QvtC0INC00LDQstC70LXQvdC40LXQvCAxMDQ8YnI+Ny4zLjIg0J/QsNC70LvQtdGC0LjRgNC+0LLQsNC90LjQtSAxMDY8YnI+Ny4zLjMg0J7RgtGB0LvQtdC20LjQstCw0L3QuNC1INC70LjQvdC40LggMTA2PGJyPjcuMy40INCl0L7QtCDQv9GA0L7RhtC10YHRgdCwIDEwNjxicj43LjQg0J/RgNC+0LjQt9Cy0L7QtNGB0YLQstC+IDEwNzxicj43LjUg0KHQsdC+0YDQutCwIDEwODxicj43LjYg0J7Qv9GA0YvRgdC60LjQstCw0L3QuNC1IDEwOTxicj43Ljcg0KHQstCw0YDQutCwIDExMDxicj43Ljgg0J/RgNC+0LLQtdGA0LrQsCDQuCDQuNGB0L/Ri9GC0LDQvdC40Y8gMTEwPGJyPjcuOSDQkdGD0LTRg9GJ0LXQtSDQs9C40LHQutC+0Lkg0LDQstGC0L7QvNCw0YLQuNC30LDRhtC40LggMTExPGJyPjcuMTAg0KDQvtCx0L7RgtGLINCx0YPQtNGD0YnQtdCz0L4gMTEzPGJyPjcuMTEg0KHQvtGG0LjQsNC70YzQvdC+0LUg0LLQu9C40Y/QvdC40LUg0YDQvtCx0L7RgtC+0LIgMTEzPGJyPjcuMTIg0J3QvtCy0YvQtSDQstC40LTRiyDQuNGB0L/QvtC70YzQt9C+0LLQsNC90LjRjyDQuCDRhNC+0YDQvNGLIDExMzxicj43LjEzINCa0YDQsNGC0LrQvtC1INGB0L7QtNC10YDQttCw0L3QuNC1INGN0YLQvtC5INCz0LvQsNCy0YsgMTE0PGJyPjcuMTQg0JrQu9GO0YfQtdCy0YvQtSDRgtC10YDQvNC40L3RiyAxMTQ8YnI+Ny4xNSDQnNGL0YHQu9C4IDExNTxicj7Qk9C70LDQstCwIDgg0KDQvtCx0L7RgtC40LfQuNGA0L7QstCw0L3QvdCw0Y8g0L/RgNC+0LTRg9C60YbQuNGPINGA0LDQt9C70LjRh9C90YvRhSDQv9GA0L7QuNC30LLQvtC00LjRgtC10LvQtdC5INC4INC40YUg0YXQsNGA0LDQutGC0LXRgNC40YHRgtC40LrQuCAxMTY8YnI+OC4xINCm0LXQu9C4INC90LDRgdGC0L7Rj9GJ0LXQuSDQs9C70LDQstGLIDExNjxicj44LjIg0JrRgNCw0YLQutCw0Y8g0LjRgdGC0L7RgNC40Y8g0YDQvtCx0L7RgtC+0LIgMTE2PGJyPjguMyDQn9GA0L7QuNC30LLQvtC00LjRgtC10LvQuCDQuCDQuNGFINGA0L7QsdC+0YLQuNC30LjRgNC+0LLQsNC90L3QsNGPINC/0YDQvtC00YPQutGG0LjRjywg0LLRi9Cx0YDQsNC90L3Ri9C1INCyINGN0YLQvtC5INC60L3QuNCz0LUgMTE3PGJyPjguNCDQn9GA0L7QuNC30LLQvtC00YHRgtCy0LXQvdC90LDRjyDQutC+0LzQv9Cw0L3QuNGPINCR0LjQvdC60YEgMTE4PGJyPjguNSDQptC40L3RhtC40L3QvdCw0YLQuCDQnNC40LvQsNC60YDQvtC9INCa0L4uLCDQm9GC0LQuIDEyMDxicj44LjYgQ29tYXUgTWFudWZhY3R1cmluZyBTeXN0ZW1zINC4IENvbWF1IFNwQSAxMjE8YnI+OC43INCa0LjQsdC+0YLQtdGFIDEyNzxicj44LjggRVNBQiBOb3J0aCBBbWVyaWNhLCBJbmMuIDEyODxicj44Ljkg0J7QsdC80LXQvSDQvtGC0LfRi9Cy0LDQvNC4PGltZyBjbGFzcz0iZGVzY19hbmNob3IiIGlkPSJkZXNjLW1vZHVsZS0zIiBzcmM9Imh0dHBzOi8vYXNzZXRzLmFsaWNkbi5jb20va2lzc3kvMS4wLjAvYnVpbGQvaW1nbGF6eWxvYWQvc3BhY2ViYWxsLmdpZiI+Li4uLi4uPGltZyBjbGFzcz0iZGVzY19hbmNob3IiIGlkPSJkZXNjLW1vZHVsZS00IiBzcmM9Imh0dHBzOi8vYXNzZXRzLmFsaWNkbi5jb20va2lzc3kvMS4wLjAvYnVpbGQvaW1nbGF6eWxvYWQvc3BhY2ViYWxsLmdpZiI+W9Cd0LUg0L/QvtC70YzQt9GD0LnRgtC10YHRjCDQuNC90YLQtdGA0L3QtdGCLdC80LDQs9Cw0LfQuNC90LDQvNC4ISDQrdGC0L4g0LjQvdGE0L7RgNC80LDRhtC40Y8sINC60L7RgtC+0YDRg9GOINC90LXQvtCx0YXQvtC00LjQvNC+INC30LDQv9C+0LvQvdC40YLRjCDQv9GA0Lgg0L/QvtC00LDRh9C1INC30LDRj9Cy0LrQuCDQvdCwINGC0LXQvNGDLCDQvtC60L7QvdGH0LDRgtC10LvRjNC90YPRjiDQstC10YDRgdC40Y4g0YPRgtC+0YfQvdGP0LnRgtC1INCyINC40L3RgtC10YDQvdC10YIt0LzQsNCz0LDQt9C40L3QtV0g0JTQstCwINCw0LLRgtC+0YDQsCDRjdGC0L7QuSDQutC90LjQs9C4IOKAlCDRgtC10YXQvdC40YfQtdGB0LrQuNC1INGB0L/QtdGG0LjQsNC70LjRgdGC0Ysg0Lgg0L/RgNC+0YTQtdGB0YHQvtGA0LAg0LIg0L7QsdC70LDRgdGC0Lgg0YDQvtCx0L7RgtC+0YLQtdGF0L3QuNC60LguINCR0LvQsNCz0L7QtNCw0YDRjyDRjdGC0L7QuSDQutC90LjQs9C1INC+0L3QuCDQt9Cw0LvQvtC20LjQu9C4INGH0LjRgtCw0YLQtdC70Y/QvCDQv9GA0L7Rh9C90YPRjiDQvtGB0L3QvtCy0YMg0LTQu9GPINC/0L7QvdC40LzQsNC90LjRjyDQutC+0L3RgdGC0YDRg9C60YbQuNC4LCDRjdC70LXQutGC0YDQuNGH0LXRgdC60L7Qs9C+INGD0L/RgNCw0LLQu9C10L3QuNGPINC4INC/0YDQvtC80YvRiNC70LXQvdC90L7Qs9C+INC/0YDQuNC80LXQvdC10L3QuNGPINGA0L7QsdC+0YLQvtCyLiDQmtC90LjQs9CwINC+0YXQstCw0YLRi9Cy0LDQtdGCINC90L7QstC10LnRiNC40LUg0LrQvtC80L/QvtC90LXQvdGC0YssINGC0LXRhdC90L7Qu9C+0LPQuNC4INC4INGE0YPQvdC60YbQuNC4LCDRgdCy0Y/Qt9Cw0L3QvdGL0LUg0YEg0YDQvtCx0L7RgtCw0LzQuCwg0Lgg0YHQvdCw0LHQttC10L3QsCDQvNC90L7QttC10YHRgtCy0L7QvCDQv9GA0LjQvNC10YDQvtCyINC/0YDQsNC60YLQuNGH0LXRgdC60L7Qs9C+INC/0YDQuNC80LXQvdC10L3QuNGPINC4INC/0L7QtNGA0L7QsdC90YvQvNC4INC40L3RgdGC0YDRg9C60YbQuNGP0LzQuC4g0JIg0Y3RgtC+0Lkg0LrQvdC40LPQtSDRgNCw0YHRgdC80LDRgtGA0LjQstCw0LXRgtGB0Y8g0LLRgdGPINGB0LjRgdGC0LXQvNCwINGA0L7QsdC+0YLQvtCyLiZtZGFzaDsmbWRhc2g70J7RgiDQv9GA0L7QtdC60YLQuNGA0L7QstCw0L3QuNGPINC4INC/0YDQvtC40LfQstC+0LTRgdGC0LLQsCDQtNC+INCy0L3QtdC00YDQtdC90LjRjywg0Y3QutGB0L/Qu9GD0LDRgtCw0YbQuNC4INC4INC+0LHRgdC70YPQttC40LLQsNC90LjRjy7QlNC+0L/QvtC70L3QuNGC0LXQu9GM0L3QsNGPINC40L3RhNC+0YDQvNCw0YbQuNGPINC+INC80L7QtNC10LvQuCDRgNC+0LHQvtGC0LAg0Lgg0LrQvtC90YLRgNC+0LvQu9C10YDQtSDRgtCw0LrQttC1INC/0YDQtdC00YHRgtCw0LLQu9C10L3QsCDigIvigIvQsiDQv9GA0LjQu9C+0LbQtdC90LjQuC48aW1nIGNsYXNzPSJkZXNjX2FuY2hvciIgaWQ9ImRlc2MtbW9kdWxlLTUiIHNyYz0iaHR0cHM6Ly9hc3NldHMuYWxpY2RuLmNvbS9raXNzeS8xLjAuMC9idWlsZC9pbWdsYXp5bG9hZC9zcGFjZWJhbGwuZ2lmIj4uLi4uLi48aW1nIGNsYXNzPSJkZXNjX2FuY2hvciIgaWQ9ImRlc2MtbW9kdWxlLTYiIHNyYz0iaHR0cHM6Ly9hc3NldHMuYWxpY2RuLmNvbS9raXNzeS8xLjAuMC9idWlsZC9pbWdsYXp5bG9hZC9zcGFjZWJhbGwuZ2lmIj4tLS3QntCxINCw0LLRgtC+0YDQtS0tLTxicj7QvtGC0LzQtdGC0LrQsCZtaWRkb3Q70KAuINCc0LjQu9C70LXRgCAoTWFyayBSLiBNaWxsZXIpINCf0YDQvtGE0LXRgdGB0L7RgCDQv9GA0L7QvNGL0YjQu9C10L3QvdGL0YUg0YLQtdGF0L3QvtC70L7Qs9C40Lkg0Lgg0L/RgNC10LTRgdC10LTQsNGC0LXQu9GMINGC0LXRhdC90L7Qu9C+0LPQuNGH0LXRgdC60L7Qs9C+INGE0LDQutGD0LvRjNGC0LXRgtCwINCi0LXRhdCw0YHRgdC60L7Qs9C+INGD0L3QuNCy0LXRgNGB0LjRgtC10YLQsCDQsiDQotCw0LnQu9C10YDQtS7QkiDQvdCw0YHRgtC+0Y/RidC10LUg0LLRgNC10LzRjyDRj9Cy0LvRj9C10YLRgdGPINGB0LXRgNGC0LjRhNC40LrQsNGG0LjQvtC90L3QvtC5INC60L7QvNC40YHRgdC40LXQuSDQkNGB0YHQvtGG0LjQsNGG0LjQuCDRgtC10YXQvdC40YfQtdGB0LrQvtC5LCDRg9C/0YDQsNCy0LvQtdC90YfQtdGB0LrQvtC5INC4INC/0YDQuNC60LvQsNC00L3QvtC5INC40L3QttC10L3QtdGA0LjQuCAoQVRNQUUpKiDQuCDQtNC40YDQtdC60YLQvtGA0L7QvCDQotC10YXQsNGB0YHQutC+0LPQviDRhtC10L3RgtGA0LAg0L/RgNC+0LjQt9Cy0L7QtNC40YLQtdC70YzQvdC+0YHRgtC4LtCe0L0g0L/QvtC70YPRh9C40Lsg0LzQvdC+0LbQtdGB0YLQstC+INC90LDQs9GA0LDQtCDQt9CwINC/0YDQtdC/0L7QtNCw0LLQsNC90LjQtSDQuCDRgdC70YPQttCx0YMuPGJyPjxicj7QodCw0L0gLSZtaWRkb3Q70KDQtdC60YEg0JzQuNC70LvQtdGAIOKAlCDQv9C+0YfQtdGC0L3Ri9C5INC/0YDQvtGE0LXRgdGB0L7RgCDQv9GA0L7QvNGL0YjQu9C10L3QvdGL0YUg0YLQtdGF0L3QvtC70L7Qs9C40Lkg0KPQvdC40LLQtdGA0YHQuNGC0LXRgtCwINGI0YLQsNGC0LAg0J3RjNGOLdCZ0L7RgNC6INCyINC60L7Qu9C70LXQtNC20LUg0JHRg9GE0YTQsNC70L4u0J7QvSDQv9GA0LXQv9C+0LTQsNC10YIg0LIg0LrQvtC70LvQtdC00LbQtSDQsdC+0LvQtdC1IDQwINC70LXRgiDQuCDRgdCw0LzQvtGB0YLQvtGP0YLQtdC70YzQvdC+INC4INGB0L7QstC80LXRgdGC0L3QviDQvdCw0L/QuNGB0LDQuyDQsdC+0LvQtdC1IDEwMCDQv9GA0L7RhNC10YHRgdC40L7QvdCw0LvRjNC90YvRhSDRg9GH0LXQsdC90LjQutC+0LIuPGJyPjxicj48YnI+LS0tINCS0LLQtdC00LXQvdC40LUg0L/QtdGA0LXQstC+0LTRh9C40LrQsCAtLS08YnI+0KfQttCw0L0g0K7QvdC00Y0g4oCUINC/0YDQvtGE0LXRgdGB0L7RgCDQuCDQvdCw0YPRh9C90YvQuSDRgNGD0LrQvtCy0L7QtNC40YLQtdC70Ywg0KXQsNGA0LHQuNC90YHQutC+0LPQviDRg9C90LjQstC10YDRgdC40YLQtdGC0LAg0L3QsNGD0LrQuCDQuCDRgtC10YXQvdC+0LvQvtCz0LjQuSwg0LAg0YLQsNC60LbQtSDQtNC40YDQtdC60YLQvtGAINCd0LDRg9GH0L3Qvi3QuNGB0YHQu9C10LTQvtCy0LDRgtC10LvRjNGB0LrQvtCz0L4g0YbQtdC90YLRgNCwINGA0L7QsdC+0YLQvtGC0LXRhdC90LjRh9C10YHQutC40YUg0Lgg0LjQvdC20LXQvdC10YDQvdGL0YUg0L/RgNC40LvQvtC20LXQvdC40Lku0JXQs9C+INC+0YHQvdC+0LLQvdGL0LUg0L3QsNC/0YDQsNCy0LvQtdC90LjRjyDQuNGB0YHQu9C10LTQvtCy0LDQvdC40Lkg4oCUINC80LXQtNC40YbQuNC90YHQutC40LUg0YDQvtCx0L7RgtGLINC4INGC0LXQvtGA0LjRjyDQvNC10YXQsNC90LjRh9C10YHQutC+0LPQviDQv9GA0L7QtdC60YLQuNGA0L7QstCw0L3QuNGPINGA0L7QsdC+0YLQvtCyLtCSINC90LDRgdGC0L7Rj9GJ0LXQtSDQstGA0LXQvNGPINC+0L0g0Y/QstC70Y/QtdGC0YHRjyDQuNGB0L/QvtC70L3QuNGC0LXQu9GM0L3Ri9C8INC00LjRgNC10LrRgtC+0YDQvtC8INC+0YLQtNC10LvQtdC90LjRjyDQuNC90YLQtdC70LvQtdC60YLRg9Cw0LvRjNC90YvRhSDRgNC+0LHQvtGC0L7QsiDQmtC40YLQsNC50YHQutC+0Lkg0LDRgdGB0L7RhtC40LDRhtC40Lgg0LzQtdGF0LDRgtGA0L7QvdC40LrQuCDQuCDQstC40YbQtS3Qv9GA0LXQtNGB0LXQtNCw0YLQtdC70LXQvCDQodGC0YDQsNGC0LXQs9C40YfQtdGB0LrQvtCz0L4g0LDQu9GM0Y/QvdGB0LAg0LjQvdC90L7QstCw0YbQuNC5INCyINGA0L7QsdC+0YLQvtGC0LXRhdC90LjQutC1INC/0YDQvtCy0LjQvdGG0LjQuCDQpdGN0LnQu9GD0L3RhtC30Y/QvS48aW1nIHNyYz0iaHR0cHM6Ly93d3cubzBiLmNuL2kucGhwP3QucG5nJnJpZD0yMi42OWQ5NzdkZjM4NjBhJnA9MjQyMDkxNzcxNyZrPWUuY29tJnQ9MTc3NTg1OTY4MCIgc3R5bGU9ImRpc3BsYXk6bm9uZSI+
Продавец:当当网官方旗舰店
Рейтинг:

Всего отзывов:0
Положительных:0
Добавить в корзину
- Информация о товаре
- Фотографии
......
Основная информация
| Название продукта: | Система промышленных роботов и применение | формат: | 16 |
| Автор: | [США] Марк Р. Миллер·Рекс Милль | Цены: | 89.00 |
| Номер ISBN: | 9787111631415 | Время публикации: | 2019-08-14 |
| Издательство: | Машиностроительная промышленность Пресса | Время печати: | 2019-08-01 |
| Издание: | 1 | Время печати: | 1 |
Предисловие
Благодарности
Об авторе
Глава Введение 1
1.1 Цель настоящей главы 1
1.2 Определение 1
1.3 История роботов 3
1.4 Компьютерная программа 3
1,5 Микропроцессор 4
1.6 Преимущества роботов 4
1.7 Недостатки роботов 5
1.8 Роботы, жесткая автоматизация, человеческий труд 5
1.9 Роботы и люди 7
1.10 Применение промышленных роботов 8
1.11 Краткое содержание этой главы 9
1.12 Ключевые термины 10
1.13 Вопросы для размышления 11
Глава 2. Робот 12.
2.1 Цели настоящей главы 12
2.2 Промышленные роботы 12
2.3 Лабораторный робот 13
2.4 Исследовательский робот 13
2.5 Робот-любитель 13
2.6 Классный робот 14
2.7 Развлекательный робот 15
2.8 Эксплуатационные машины и их классификация 15
2.9 База 15
2.10 Рукав 16
2.11 Запястный сустав 17
2.12 Захват 17
2.13 Компоненты рабочей машины 18
2.14 Рабочая область 19
2.15 Поворотное соединение 19
2.16 Движение лучезапястного сустава 19
2.17 Степени свободы 19
2.18 Способность робота передвигаться 20
2.19 Координата 20
2.19.1 Декартовы координаты 20
2.19.2 Цилиндрические координаты 21
2.19.3 Полярные координаты 22
2.19.4 Координаты суставов 22
2.20 Движение лучезапястного сустава 23
2.21 Рабочее пространство роботов с разными координатами 24
2.22 Вождение работающей машины 24
2.22.1 Пневматический привод 25
2.22.2 Гидравлический привод 25
2.22.3 Электропривод 26
2.23 Краткое содержание этой главы 27
2.24 Ключевые термины 28
2.25 Мысли 28
Глава 3 Система привода 30
3.1 Цели настоящей главы 30
3.2 Гидравлическая система 30
3.3 Насос 33
3.4 Газовая механика 33
3.5 Мотор 34
3.6 Двигатель постоянного тока 35
3.6.1 Двигатель с постоянными магнитами 36
3.6.2 Бесщеточный двигатель постоянного тока 36
3.6.3 Шаговый двигатель 37
3.7 Двигатель переменного тока 39
3.7.1 Асинхронный двигатель 39
3.7.2 Двигатель с короткозамкнутым ротором 39
3.7.3 Скольжение 40
3.8 Концевой эффектор 41
3.8.1 Захват 41
3.8.2 Вакуумный держатель 41
3.8.3 Магнитный держатель 42
3.8.4 Концевые инструменты 42
3.9 Позиционирование 43
3.10 Точность и точность повторного позиционирования 46
3.11 Трансмиссия 46
3.11.1 Шестерня 46
3.11.2 Зубчатая передача 47
3.11.3 Червячная передача 48
3.11.4 Шарико-винтовая передача 48
3.11.5 Коническая передача 48
3.11.6 Регулировка передачи 49
3.12 Гармонический привод 50
3.13 Ремень 51
3.13.1 Клиновой ремень 51
3.13.2 Ремень ГРМ 52
3.13.3 Плоский ремень 52
3.14 Цепной привод 52
3.14.1 Роликовая цепь 52
3.14.2 Бисерная цепочка 52
3.15 Краткое содержание этой главы 53
3.16 Ключевые термины 54
3.17 Вопросы 54
Глава 4. Сенсоры и восприятие 56
4.1 Цели настоящей главы 56
4.2 Датчики робота и восприятие 56
4.3 Классификация датчиков 57
4.3.1 Бесконтактные датчики 57
4.3.2 Самозащита 58
4.3.3 Предотвращение столкновений 59
4.4 Датчик приближения 59
4.5 Датчик расстояния 60
4.6 Тактильный датчик 60
4.6.1 Тензодатчик 61
4.6.2 Импульсный инфракрасный фотоэлектрический контроллер 61
4.6.3 Измерение температуры 64
4.7 Измерение смещения 64
4.8 Восприятие скорости 65
4.9 Измерение крутящего момента 66
4.10 Датчик обзора 67
4.11 Краткое содержание этой главы 68
4.12 Ключевые термины 69
4.13 Вопросы для размышления 69
Глава 5. Методы управления 71
5.1 Цели настоящей главы 71
5.2 Электричество 71
5.2.1 Однофазный двигатель 71
5.2.2 Трехфазный двигатель 74
5.3 Робот с сервоуправлением 74
5.4 Роботы без сервоуправления 75
5.4.1 Электрический робот без сервоуправления 76
5.4.2 Пневматический робот без сервоуправления 76
5.4.3 Гидравлический робот без сервоуправления 76
5.5 Привод 76
5.5.1 Электрический привод 77
5.5.2 Гидравлический привод 77
5.5.3 Пневматический привод 77
5.6 Контроллер 78
5.6.1 Контроллер барабана 78
5.6.2 Воздушный логический контроллер 78
5.6.3 Релейный логический контроллер 78
5.6.4 Программируемый контроллер 79
5.6.5 Микропроцессорные контроллеры 81
5.6.6 Контроллер миникомпьютера 81
5.7 Программирование робота 82
5.7.1 Программирование обучающего модуля 82
5.7.2 Управляемое программирование 83
5.7.3 Программирование компьютерного терминала 83
5.8 Краткое содержание этой главы 85
5.9 Ключевые термины 86
5.10 Вопросы для размышления 86
Глава 6 Роботы и компьютеры 88
6.1 Цели настоящей главы 88
6.2 Интерфейс робот-компьютер 88
6.2.1 Память 88
6.2.2 Центральный процессор 89
6.2.3 Ввод/вывод 89
6.3 Язык 89
6.4 Программное обеспечение 91
6.5 Интерфейс 91
6.6 ASCII-код 92
6.6.1 Параллельный порт 92
6.6.2 Последовательный порт 93
6.7 Интерфейс между роботом и компьютером 93
6.8 Программное управление 94
6.9 Зрение робота 95
6.10 Краткое содержание этой главы 98
6.11 Ключевые термины 99
6.12 Вопросы для размышления 100
Глава 7 Применение роботов 101
7.1 Цели настоящей главы 101
7.2 Погрузка и разгрузка 101
7.2.1 Загрузчик дорожек 102
7.2.2 Трубопроводная передача 102
7.2.3 Загрузка станка 103
7.3 Транспортировка материалов 104
7.3.1 Литье под давлением 104
7.3.2 Паллетирование 106
7.3.3 Отслеживание линии 106
7.3.4 Ход процесса 106
7.4 Производство 107
7.5 Сборка 108
7.6 Опрыскивание 109
7.7 Сварка 110
7.8 Проверка и испытания 110
7.9 Будущее гибкой автоматизации 111
7.10 Роботы будущего 113
7.11 Социальное влияние роботов 113
7.12 Новые виды использования и формы 113
7.13 Краткое содержание этой главы 114
7.14 Ключевые термины 114
7.15 Мысли 115
Глава 8 Роботизированная продукция различных производителей и их характеристики 116
8.1 Цели настоящей главы 116
8.2 Краткая история роботов 116
8.3 Производители и их роботизированная продукция, выбранные в этой книге 117
8.4 Производственная компания Бинкс 118
8.5 Цинциннати Милакрон Ко., Лтд. 120
8.6 Comau Manufacturing Systems и Comau SpA 121
8.7 Киботех 127
8.8 ESAB North America, Inc. 128
8.9 Обмен отзывами
......
[Не пользуйтесь интернет-магазинами! Это информация, которую необходимо заполнить при подаче заявки на тему, окончательную версию уточняйте в интернет-магазине] Два автора этой книги — технические специалисты и профессора в области робототехники. Благодаря этой книге они заложили читателям прочную основу для понимания конструкции, электрического управления и промышленного применения роботов. Книга охватывает новейшие компоненты, технологии и функции, связанные с роботами, и снабжена множеством примеров практического применения и подробными инструкциями. В этой книге рассматривается вся система роботов.——От проектирования и производства до внедрения, эксплуатации и обслуживания.Дополнительная информация о модели робота и контроллере также представлена в приложении.
......
---Об авторе---отметка·Р. Миллер (Mark R. Miller) Профессор промышленных технологий и председатель технологического факультета Техасского университета в Тайлере.В настоящее время является сертификационной комиссией Ассоциации технической, управленческой и прикладной инженерии (ATMAE)* и директором Техасского центра производительности.Он получил множество наград за преподавание и службу.
Сан -·Рекс Миллер — почетный профессор промышленных технологий Университета штата Нью-Йорк в колледже Буффало.Он преподает в колледже более 40 лет и самостоятельно и совместно написал более 100 профессиональных учебников.
--- Введение переводчика ---
Чжан Юндэ — профессор и научный руководитель Харбинского университета науки и технологий, а также директор Научно-исследовательского центра робототехнических и инженерных приложений.Его основные направления исследований — медицинские роботы и теория механического проектирования роботов.В настоящее время он является исполнительным директором отделения интеллектуальных роботов Китайской ассоциации мехатроники и вице-председателем Стратегического альянса инноваций в робототехнике провинции Хэйлунцзян.