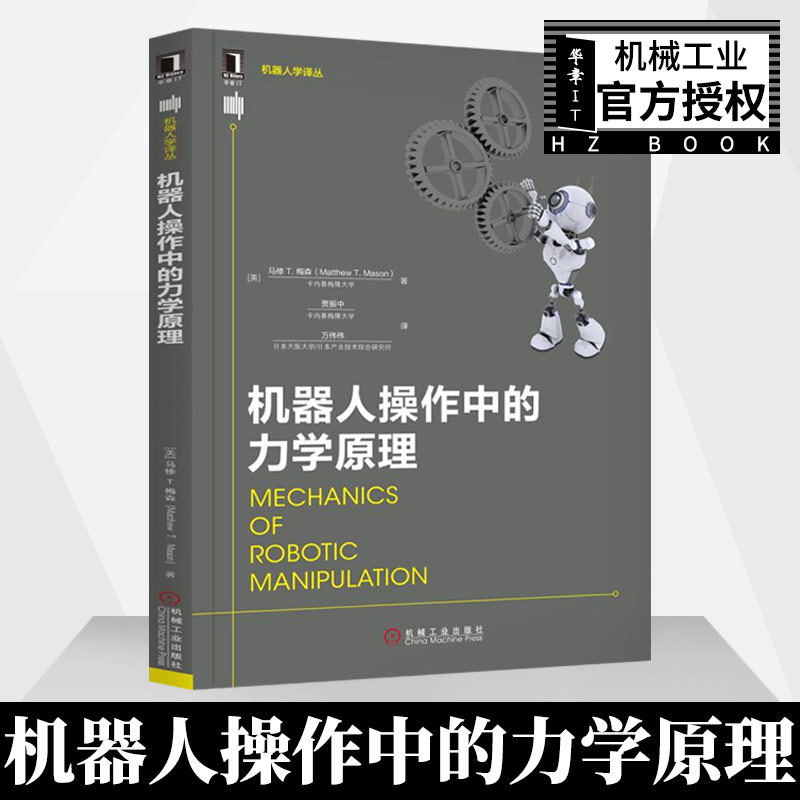
Официальная подлинная операция робота в механических принципах перевода робототехники, процесс работы робота механических принципов механических принципов, алгоритм планирования, учебная программа разработки робота.


Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара





|


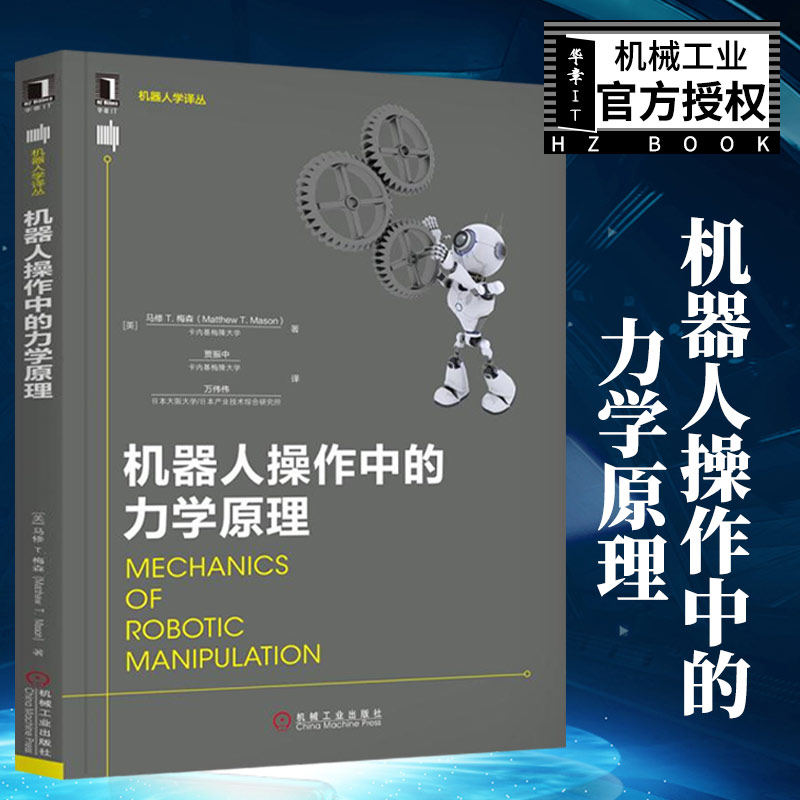
| Механические принципы в робототехнике | ||
 | Ценообразование | 59.00 |
| Издатель | Машиностроительная промышленность Пресса | |
| Издание | 1 | |
| Опубликованная дата | Январь 2018 года | |
| формат | 16 | |
| автор | Мэтью Т. Мейсон | |
| Украсить | Мягкая обложка | |
| Количество страниц | 208 | |
| Число слов | ||
| Кодирование ISBN | 9787111584612 | |

Эта книга представляет собой основной учебник для обучения робота, направленной на представление принципов механики и алгоритмов планирования в процессе работы робота.В разделе «Принципы механики» мы рассмотрим классическую механику с совершенно новой точки зрения, включая кинематику, статику и динамику, и использовать новые методы (такие как несколько графических методов) для решения некоторых вещей, которые не появились в других Книги.В разделе «Алгоритм планирования» мы будем использовать пространственный подход, рассчитывая на то, как справиться со следующими двумя трудностями: высокомерное непрерывное пространство состояния, полученное с использованием классической механики, не подходит для алгоритмов поиска; Восприятие робота и контроль движения и т. Д. И неопределенность, вызванная окружающими факторами окружающей среды.

Оглавление
Mechanics of Robotic Manipulation
Переводчик
Предисловие
DY Глава 1
1.1 Пример 1: Искусственная работа 1
1.2 Пример 2: Система автоматической сборки 3
1.3 Проблемы, которые должны быть срочно решены в подготовке 4
1.4 Классификация технологий 6
1.5 литературная аннотация 7
Упражнение 8
Глава 2 спорт 9
2.1 Основные знания 9
2.2 Графические виды спорта 12
2.3 лысые виды 16
2.4 космические виды спорта 18
2.5 Спортивное ограничение 20
2.5.1 Не -наполнительное ограничение 23
2.5.2 Анализ плоских ограничений на основе центра скорости 27
2.6 Спортивное агентство 29
2.7 Литературная аннотация 31
Упражнение 31
Глава 3 Sports Express 34
3.1 Пространственное вращение указывает 34
3.1.1 Ось– угол 35
3.1.2 Вращающаяся матрица 36
3.1.3 Euler Horn 40
3.1.4 четыре юань 42
3.2 Предложение космического смещения 49
3.2.1 Гомогенные координаты 50
3.2.2 Поверните координаты 51
3.3 Спортивное ограничение 58
3.4 литературная аннотация 61
Упражнение 61
Глава 4 Sports 65
4.1 Планирование пути 65
4.1.1 Грус и размещение на практическом 66
4.1.2 Изменение пространства трансформации 67
4.1.3 Планирование пути—— вдохновляющий поиск 70 в дискретном пространстве C
4.2 Планирование пути для неполных систем 71
4.3 Спортивная модель контакта 72
4.4 Литературная аннотация 74
Упражнение 74
Глава 5 Банда Статическая статика 78
5.1 Сила на твердого тела 78
5.2 Много -дефектный выпуклый конус 83
5.3 Контактный вращение и вращение силы. Конус 85
5.4 Conevant 87 в пространстве вращения скорости 87
5.5 направленная плоскость 88
5.6 Метод мгновенного сердца и Рейуло 91
5.7 Force Line и Torque Marks 92
5.8 Pay Power 94
5.9 Резюме 97
5.10 Литература Примечание 97
Упражнение 98
Глава 6 потирать 101
6.1 Klun Law 101
6.2 Проблема с единственной степенью свободы 103
6.3 Проблема контакта с одной точкой в плоскости 105
6.4 Графика конуса трения представляет 106
6.5 Статический баланс задача 106
6.6 Плоковая скольжение 108
6.6.1 Мощность и крутящий момент плоскости скольжения 109
6.6.2 Extreme Nature 111
6.7 Литературная аннотация 115
Упражнение 115
Глава 7: Квази -статическая работа 118
7.1.
7.2 Толд 121
7.3 Стабильная продвижение 125
7.3.1 Граница Пешка 127
7.3.2“ плоская линия” граница 128
7.3.3“ вертикальная полоса” граница 128
7.3.4 Рассчитайте стабильное действие по продвижению 129
7.3.5 Планирование Стабильной Траекции 131
7.4 Ориентация на части 132
7.4.1 Радиус функция и функция толчка 133
7.4.2 Вращающаяся симметрия: симптом к симметрии 135
7.4.3 Неопределенное моделирование 135
7.4.4 Алгоритм планирования 136
7.5 Сборка 138
7.6 Литературная аннотация 142
Упражнение 143
Глава 8 Динамика 148
8.1 Закон Ньютона 148
8.2 Масса -точка в 3D -пространстве 149
8.3 крутящий момент и момент момента/углового движения 150
8.4 Динамика системы массовой точки 151
8.5 Банда динамика 153
8.6 Угольная инерция Матрица 156
8.7 Движение вращающегося тела 161
8.8 Проблема контакта с одной точкой в плоскости 163
8.8.1 Неудовлетворенность трения 165
8.8.2 Неопределенность трения 167
8.9 Графический метод графической динамики 168
8.10 Проблема контакта с несколькими точками в плоскости 170
8.11 Литература Примечание 172
Упражнение 172
ГЛАВА 9 КРУПК 174
9.1 Столкновение Mass Point 174
9.1.1 Трение: плохая модель 176
9.1.2 Лучшая модель 177
9.2 Столкновение бандитского тела 179
9.3 литературная аннотация 184
Упражнение 184
DY 0 Динамическая работа 185
10.1 Quasi -Dynamic Work 185
10.2 Короткая динамическая работа 188
10.3 Полная динамика 189
10.4 Литературная аннотация 191
Упражнение 193
Приложение Infinite Far 194
Рекомендации 197
Индекс 201

В 1982 году он получил докторскую степень в области искусственного интеллекта в Массачусетском технологическом институте. С 1982 года он преподавал на факультете компьютерных наук в Университете Карнеги -Меллона. В настоящее время он является профессором в Институте компьютерных и робототехников. . С 2004 года он был директором Института робототехники.