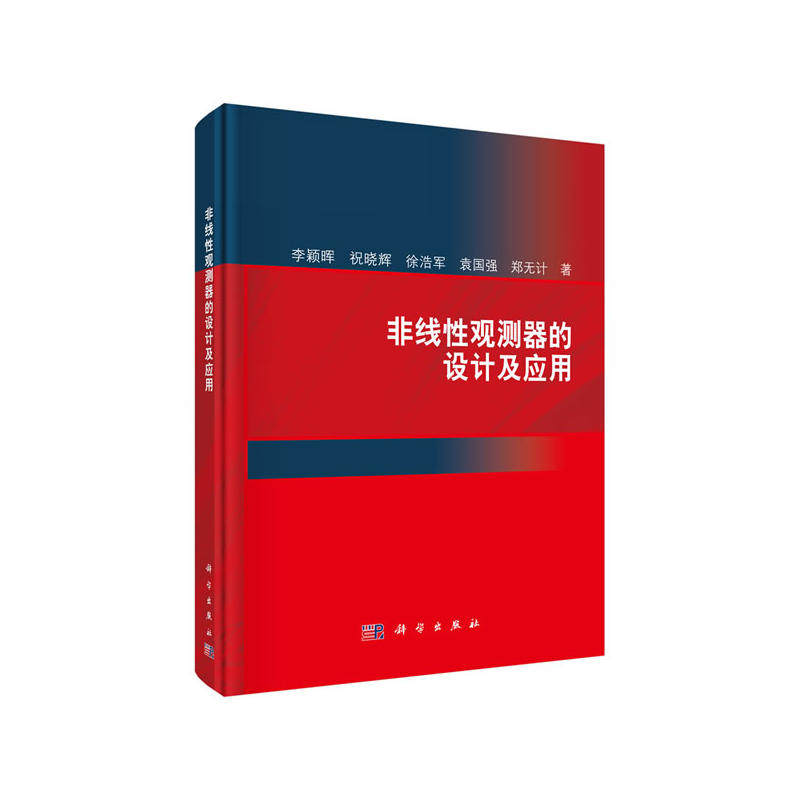
Проектирование и применение нелинейного наблюдателя
Цена: 2 004руб. (¥94.8)
Артикул: 597676499717
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товараPGRpdiBjbGFzcz0iaXRlbSI+PHNwYW4+PHNwYW4+PGg0PtCS0LLQtdC00LXQvdC40LU8L2g0Pjwvc3Bhbj48ZGl2IGNsYXNzPSJjdXN0b21pemUiPtCn0YLQvtCx0Ysg0YDQtdCw0LvQuNC30L7QstCw0YLRjCDRgdCw0LzQvtGB0LjQvdGF0YDQvtC90L3QvtC1INCy0LXQutGC0L7RgNC90L7QtSDRg9C/0YDQsNCy0LvQtdC90LjQtSDRgSDQt9Cw0LzQutC90YPRgtGL0Lwg0LrQvtC90YLRg9GA0L7QvCDRgdC40L3RhdGA0L7QvdC90L7Qs9C+INC00LLQuNCz0LDRgtC10LvRjyDRgSDQv9C+0YHRgtC+0Y/QvdC90YvQvNC4INC80LDQs9C90LjRgtCw0LzQuCwg0L3QtdC+0LHRhdC+0LTQuNC80L4g0L/QvtC70YPRh9C40YLRjCDQuNC90YTQvtGA0LzQsNGG0LjRjiDQviDQv9C+0LvQvtC20LXQvdC40Lgg0Lgg0YHQutC+0YDQvtGB0YLQuCDRgNC+0YLQvtGA0LAg0YEg0L/QvtGB0YLQvtGP0L3QvdGL0LzQuCDQvNCw0LPQvdC40YLQsNC80Lgu0JIg0Y3RgtC+0Lkg0LrQvdC40LPQtSDQuNC30YPRh9Cw0LXRgtGB0Y8g0YLQuNC/INCw0LvQs9C+0YDQuNGC0LzQsCDQvtGG0LXQvdC60Lgg0L/QvtC70L7QttC10L3QuNGPINC4INGB0LrQvtGA0L7RgdGC0LgsINC+0YHQvdC+0LLQsNC90L3Ri9C5INC90LAg0L3QtdC70LjQvdC10LnQvdGL0YUg0L3QsNCx0LvRjtC00LDRgtC10LvRj9GFINGB0L7RgdGC0L7Rj9C90LjRjzsg0LzQvtC00LXQu9GMINC/0L7Qu9C90L7Qs9C+INC/0L7RgNGP0LTQutCwINC/0L7RgtC+0LrQvtGB0YbQtdC/0LvQtdC90LjRjyDRgNC+0YLQvtGA0LAg0YHQuNC90YXRgNC+0L3QvdC+0LPQviDQtNCy0LjQs9Cw0YLQtdC70Y8g0YEg0L/QvtGB0YLQvtGP0L3QvdGL0LzQuCDQvNCw0LPQvdC40YLQsNC80Lgg0Y/QstC70Y/QtdGC0YHRjyDQvdCw0LHQu9GO0LTQsNC10LzQvtC5INC90LXRgdC70LDQsdC+0Lkg0Y3QvdC10YDQs9C40LXQuSDQuCDQvdCw0LHQu9GO0LTQsNC10LzQvtC5INC90LXQs9C70L7QsdCw0LvRjNC90L7QuSDRjdC90LXRgNCz0LjQtdC5LCDQsCDQtdC1INGD0YDQsNCy0L3QtdC90LjQtSDQvNC+0LTQtdC70Lgg0YPQvNC10L3RjNGI0LXQvdC90L7Qs9C+INC/0L7RgNGP0LTQutCwINGP0LLQu9GP0LXRgtGB0Y8g0L3QsNCx0LvRjtC00LDQtdC80L7QuSDQu9C+0LrQsNC70YzQvdC+0Lkg0YHQu9Cw0LHQvtC5INGN0L3QtdGA0LPQuNC10Lkg0Lgg0L3QsNCx0LvRjtC00LDQtdC80L7QuSDQs9C70L7QsdCw0LvRjNC90L7QuSDRjdC90LXRgNCz0LjQtdC5LCDRh9GC0L4g0L7QsdC10YHQv9C10YfQuNCy0LDQtdGCINGC0LXQvtGA0LXRgtC40YfQtdGB0LrRg9GOINC/0L7QtNC00LXRgNC20LrRgyDQtNC70Y8g0LLQvtGB0YHRgtCw0L3QvtCy0LvQtdC90LjRjyDRgdC+0YHRgtC+0Y/QvdC40Y8g0YDQvtGC0L7RgNCwOyDQv9GA0L7QtdC60YLQuNGA0L7QstCw0L3QuNC1INC/0L7Qu9C+0LbQtdC90LjRjyDRgNC+0YLQvtGA0LAg0L3QsCDQvtGB0L3QvtCy0LUg0L3QtdC70LjQvdC10LnQvdC+0LPQviDQvdCw0LHQu9GO0LTQsNGC0LXQu9GPINGBINCy0YvRgdC+0LrQuNC8INC60L7RjdGE0YTQuNGG0LjQtdC90YLQvtC8INGD0YHQuNC70LXQvdC40Y8uINCQ0LvQs9C+0YDQuNGC0Lwg0L7RhtC10L3QutC4INC80LXRgdGC0L7Qv9C+0LvQvtC20LXQvdC40Y8g0Lgg0YHQutC+0YDQvtGB0YLQuCDQuNGB0L/QvtC70YzQt9GD0LXRgtGB0Y8g0LTQu9GPINC00L7QutCw0LfQsNGC0LXQu9GM0YHRgtCy0LAg0L/RgNC+0LHQu9C10LzRiyDRgdGF0L7QtNC40LzQvtGB0YLQuCDRgdC+0LLQvNC10YHRgtC90L7Qs9C+INCw0LvQs9C+0YDQuNGC0LzQsDsg0L/RgNC10LTQu9C+0LbQtdC9INC80LXRgtC+0LQg0LjQvdGE0L7RgNC80LDRhtC40L7QvdC90L7QuSDQuNC90YLQtdC70LvQtdC60YLRg9Cw0LvRjNC90L7QuSDQvtGG0LXQvdC60Lgg0LTQu9GPINGC0LjQv9CwINC40L3RgtC10YDQv9C+0LvQuNGA0L7QstCw0L3QvdC+0LPQviDRgdC40L3RhdGA0L7QvdC90L7Qs9C+INC00LLQuNCz0LDRgtC10LvRjyDRgSDQv9C+0YHRgtC+0Y/QvdC90YvQvNC4INC80LDQs9C90LjRgtCw0LzQuCDRgSDRgdC40LvRjNC90L7QuSDRj9Cy0L3QviDQstGL0YDQsNC20LXQvdC90L7QuSDQv9C+0LvRj9GA0L3QvtGB0YLRjNGOLCDQstGL0LfRi9Cy0LDRjtGJ0LXQuSDQvdC10LvQuNC90LXQudC90YPRjiDRgdCy0Y/Qt9GMOyDQlNC70Y8g0LTQsNC70YzQvdC10LnRiNC10LPQviDQv9C+0LLRi9GI0LXQvdC40Y8g0YHRgtCw0LHQuNC70YzQvdC+0YHRgtC4INC+0YbQtdC90LrQuCDRgdC+0YHRgtC+0Y/QvdC40Y8g0L/RgNC10LTQu9C+0LbQtdC9INC90L7QstGL0Lkg0LzQtdGC0L7QtCDQv9C+0YHRgtGA0L7QtdC90LjRjyDQstC10LnQstC70LXRgi3QutC+0L3RgtGA0L7Qu9C70LXRgNCwINC00LvRjyDRgNC10LPRg9C70LjRgNC+0LLQsNC90LjRjyDRgtC+0LrQsCwg0L7RgdC90L7QstCw0L3QvdGL0Lkg0L3QsCDQuNC00LXQtSDQstC90LXRiNC90LXQuSDRg9C/0YDQsNCy0LvRj9C10LzQvtGB0YLQuCDQvtGG0LXQvdC60Lgg0YHQvtGB0YLQvtGP0L3QuNGPLjwvZGl2Pjwvc3Bhbj48L2Rpdj48ZGl2IHN0eWxlPSJtYXJnaW46IDAuMHB4IGF1dG8gMjAuMHB4O2JvcmRlcjogMS4wcHggc29saWQgI2VkZWRlZDtvdmVyZmxvdzogaGlkZGVuO2RlbnRpdHk6IHByZF92MSAwLjBfMjAxODAxMzBfYmFzaWNfaW5mbzsiPjxkaXYgc3R5bGU9Im1hcmdpbjogMC4wcHggYXV0bztoZWlnaHQ6IDI1LjBweDtjb2xvcjogIzMzMzMzMztsaW5lLWhlaWdodDogMjUuMHB4O2ZvbnQtd2VpZ2h0OiBib2xkO3BhZGRpbmctbGVmdDogMTUuMHB4OyI+0J7RgdC90L7QstC90LDRjyDQuNC90YTQvtGA0LzQsNGG0LjRjzwvZGl2PjxkaXYgc3R5bGU9Im1hcmdpbjogMC4wcHggYXV0bztwYWRkaW5nLWxlZnQ6IDE1LjBweDtib3JkZXItdG9wLXdpZHRoOiAxLjBweDtib3JkZXItdG9wLXN0eWxlOiBkYXNoZWQ7Ym9yZGVyLXRvcC1jb2xvcjogI2VkZWRlZDtjb2xvcjogIzY2NjY2NjtsaW5lLWhlaWdodDogMjAuMHB4O2ZvbnQtc2l6ZTogMTIuMHB4O3BhZGRpbmctdG9wOiA1LjBweDsiPjx0YWJsZSBib3JkZXI9IjAiIGNlbGxwYWRkaW5nPSI1IiBjZWxsc3BhY2luZz0iMTAiPjx0cj48dGQ+PHN0cm9uZz7QndCw0LfQstCw0L3QuNC1INC/0YDQvtC00YPQutGC0LA6PC9zdHJvbmc+PC90ZD48dGQgd2lkdGg9IjQyMHB4Ij7Qn9GA0L7QtdC60YLQuNGA0L7QstCw0L3QuNC1INC4INC/0YDQuNC80LXQvdC10L3QuNC1INC90LXQu9C40L3QtdC50L3QvtCz0L4g0L3QsNCx0LvRjtC00LDRgtC10LvRjzwvdGQ+PHRkPjxzdHJvbmc+0YTQvtGA0LzQsNGCOjwvc3Ryb25nPjwvdGQ+PHRkPjwvdGQ+PC90cj48dHI+PHRkPjxzdHJvbmc+0JDQstGC0L7RgDo8L3N0cm9uZz48L3RkPjx0ZD5MaSBZaW5naHVpIGV0IGFsLjwvdGQ+PHRkPjxzdHJvbmc+0KbQtdC90Ys6PC9zdHJvbmc+PC90ZD48dGQ+MTIwLjAwPC90ZD48L3RyPjx0cj48dGQ+PHN0cm9uZz7QndC+0LzQtdGAIElTQk46PC9zdHJvbmc+PC90ZD48dGQ+OTc4NzAzMDYwNzUwODwvdGQ+PHRkPjxzdHJvbmc+0JLRgNC10LzRjyDQv9GD0LHQu9C40LrQsNGG0LjQuDo8L3N0cm9uZz48L3RkPjx0ZD4yMDE5LTAzLTAxPC90ZD48L3RyPjx0cj48dGQ+PHN0cm9uZz7QmNC30LTQsNGC0LXQu9GM0YHRgtCy0L46PC9zdHJvbmc+PC90ZD48dGQ+0L3QsNGD0YfQvdCw0Y8g0L/RgNC10YHRgdCwPC90ZD48dGQ+PHN0cm9uZz7QktGA0LXQvNGPINC/0LXRh9Cw0YLQuDo8L3N0cm9uZz48L3RkPjx0ZD48L3RkPjwvdHI+PHRyPjx0ZD48c3Ryb25nPtCY0LfQtNCw0L3QuNC1Ojwvc3Ryb25nPjwvdGQ+PHRkPjE8L3RkPjx0ZD48c3Ryb25nPtCS0YDQtdC80Y8g0L/QtdGH0LDRgtC4Ojwvc3Ryb25nPjwvdGQ+PHRkPjE8L3RkPjwvdHI+PC90YWJsZT48L2Rpdj48L2Rpdj4=
Продавец:当当网官方旗舰店
Рейтинг:

Всего отзывов:0
Положительных:0
Добавить в корзину
- Информация о товаре
- Фотографии
Введение
Чтобы реализовать самосинхронное векторное управление с замкнутым контуром синхронного двигателя с постоянными магнитами, необходимо получить информацию о положении и скорости ротора с постоянными магнитами.В этой книге изучается тип алгоритма оценки положения и скорости, основанный на нелинейных наблюдателях состояния; модель полного порядка потокосцепления ротора синхронного двигателя с постоянными магнитами является наблюдаемой неслабой энергией и наблюдаемой неглобальной энергией, а ее уравнение модели уменьшенного порядка является наблюдаемой локальной слабой энергией и наблюдаемой глобальной энергией, что обеспечивает теоретическую поддержку для восстановления состояния ротора; проектирование положения ротора на основе нелинейного наблюдателя с высоким коэффициентом усиления. Алгоритм оценки местоположения и скорости используется для доказательства проблемы сходимости совместного алгоритма; предложен метод информационной интеллектуальной оценки для типа интерполированного синхронного двигателя с постоянными магнитами с сильной явно выраженной полярностью, вызывающей нелинейную связь; Для дальнейшего повышения стабильности оценки состояния предложен новый метод построения вейвлет-контроллера для регулирования тока, основанный на идее внешней управляемости оценки состояния.
Основная информация
| Название продукта: | Проектирование и применение нелинейного наблюдателя | формат: | |
| Автор: | Li Yinghui et al. | Цены: | 120.00 |
| Номер ISBN: | 9787030607508 | Время публикации: | 2019-03-01 |
| Издательство: | научная пресса | Время печати: | |
| Издание: | 1 | Время печати: | 1 |