- Таобао
- Книги / Журналы/ Газеты
- Наука
- Другие науки и техники
- 626534161661
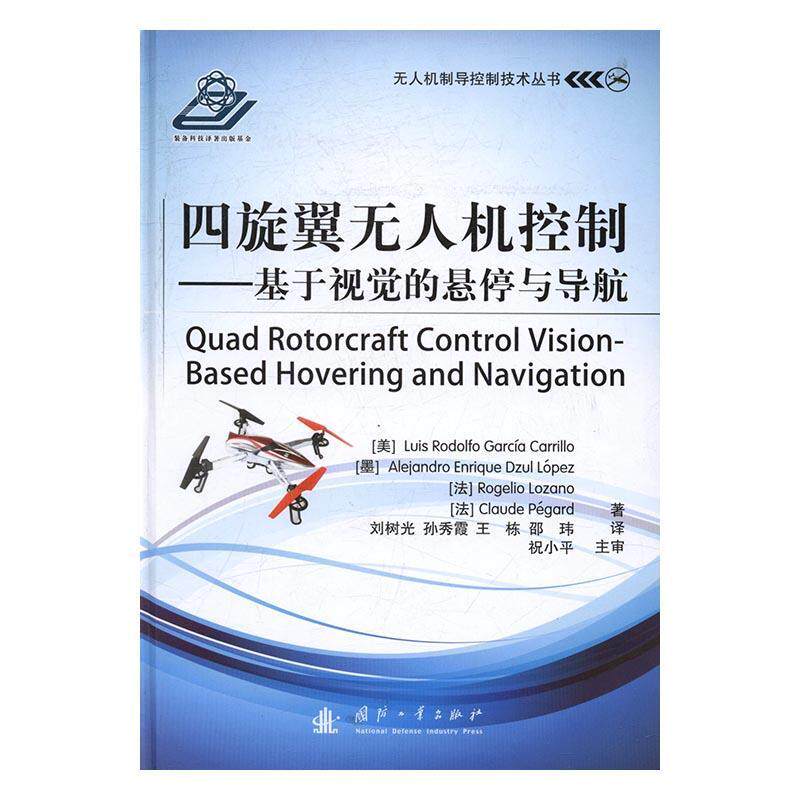
Два -роторное управление беспилотниками: визуальная подвеска и навигация
Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара


- Информация о товаре
- Фотографии
Основная информация
| Заголовок: | Управление квадрокоптером: зависание и навигация на основе визуального контроля |
| Автор: | (США) Луиса Родольфо Гарсиа Каррильо [и т. д.] |
| Издательство: |   Пресса национальной обороны |
| Дата публикации: | 2016-10-01 |
| Издание: | |
| ISBN: | 9787118109061 |
| Рыночная цена: | 69.0 |
Глава 1 Введение
1.1 Дрон
1.1.1 Разработка краткой истории
1.1.2 Применение дронов
1.1.3 Классификация беспилотников
1.2 Статус исследования визуальной навигации
1.3 Описание проблемы
1.4 Основной вклад
1.5 Структура главы
Глава 2 Небольшой ротор моделирование беспилотников
2.1 Обзор небольшого беспилотника Quadrochetera
2.2 Динамическая модель четырехкратного дрона
2.2.1 Метод Euler-Rag Lagram
2.2.2 Метод Ньютона-Эйлера
2.2.3 Преобразование уравнения Ньютона в уравнение Лагланги
2.2.4&Ldquo;&Rdquo;
2.3 Заключение этой главы
Глава 3 Платформа тестового тестового ротора.
3.1 Обзор технологии беспилотников
3.2 Структура системы
3.3 Станция мониторинга грунта
3.4 дизайн платформы ротора беспилотников
3.4.1“ крест”
3.4.2&Ldquo;”
3.4.3“”
3.5 Стратегия многослойной управления
3.5.1 Высота и частичное управление навигацией
3.5.2. Впереди управление углами позиции и угла шага
3.5.3 Положение боковой и контроль угла катания
3.6 Автономный висящий летный тест
3.6.1“ крест”
3.6.2&Ldquo;”
3.6.3“”
3.7 Сводка этой главы
Глава 4 Повышение полета по лету
4.1 Введение
4.2 Бесщеточный двигатель постоянного тока и электронный контроллер, регулирующий скорость
4.3 Стратегия управления для улучшения стабильности стабильности отношения
4.3.1 Управление жестами
4.3.2 EC CONTROL CONTROL
4.4 Структура тестовой системы
4.4.1 Ротор беспилотник
4.4.2.
4.5 Результаты испытаний
4.6 Сводка этой главы
Глава 5 Датчик изображения, используемый для оценки состояния
5.1 Модель камеры
5.1.1 Стандарт камеры
5.2 Стереоизображение
5.2.1 Чрезвычайная геометрия
5.2.2 Расчет систем стереоизображения
5.3 Световой ток
5.3.1 Метод расчета
5.4 Реализация системы визуализации ротора беспилотников
5.4.1 Разделение и встроенная система
5.4.2 Проблемы применения отдельных или стерео визуальных систем
5.4.3 Реализация системы монокулярной визуализации
5.4.4 Реализация стерео визуальных систем
5.5 Сводка этой главы
Глава 6 Контроль беспилотников из террора на основе видения
6.1 Стабильность зрительного положения
6.1.1 Введение
6.1.2 Настройки визуальной системы
6.1.3 Оценка зрительного положения
6.1.4 Стратегия управления
6.1.5 Конфигурация тестовой системы
6.1.6 Тестовая приложение
6.1.7 Резюме
6.2 Сравнение нелинейного контроллера на основе визуальной обратной связи
6.2.1 Введение
6.2.2 Системный состав
6.2.3 Стратегия управления
6.2.4 Тестовая приложение
6.2.5 Резюме
6.3 Визуальная высота и регулировка скорости
6.3.1 Введение
6.3.2 Системный состав
6.3.3 Обработка изображений
6.3.4 Стратегия управления
6.3.5 Тестовая приложение
6.3.6 Резюме
6.4 Сводка этой главы
Глава 7 Три -роторные стереопроизводственные визуализации, метеорность и датчика высокой комбинированной комбинации
7. Оценка упражнений
7.1.1 Введение
7.1.2 Установка системы
7.1.3 Обзор платформы экзаменов
7,1,4 с Трехмумерного метода визуального тестирования
7.1.5 Простая стратегия визуализации, инерции и высокой стратегии слияния данных
7.1.6 Результаты испытаний
7.1.7 Резюме
7.2 Сравнение алгоритмов оценки различных состояний, контролируемых четырьмя роторными беспилотниками
7.2.1 Введение
7.2.2 Описание проблемы
7.2.3 Изображение инерционного состояния наблюдательное дизайн
7.2.4 Результаты испытаний
7.2.5 Сводка
7.3 Резюме этой главы
Глава 8 Сводка и перспективы работы
8.1 Заключение
8.2 Работа
Рекомендации
«Руководство по управлению технологиями управления механизмом управления механизмом T -Wing Control: висячие висячими и навигационные навигации на основе зрения тесно связано с фактической ситуацией проекта, основанной на четырехмоторном тестировании беспилотников и изучал его навигационные, руководящие и контрольные проблемы Изученный проектирование платформы, создание моделей, встроенное управление и стратегии визуального управления, а также ее методы реализации обеспечивают исследовательскую работу и сравнение четырехстороннего и других GPS (глобальные системы позиционирования) в помещении и других GPS (глобальные системы позиционирования) на исследованиях.