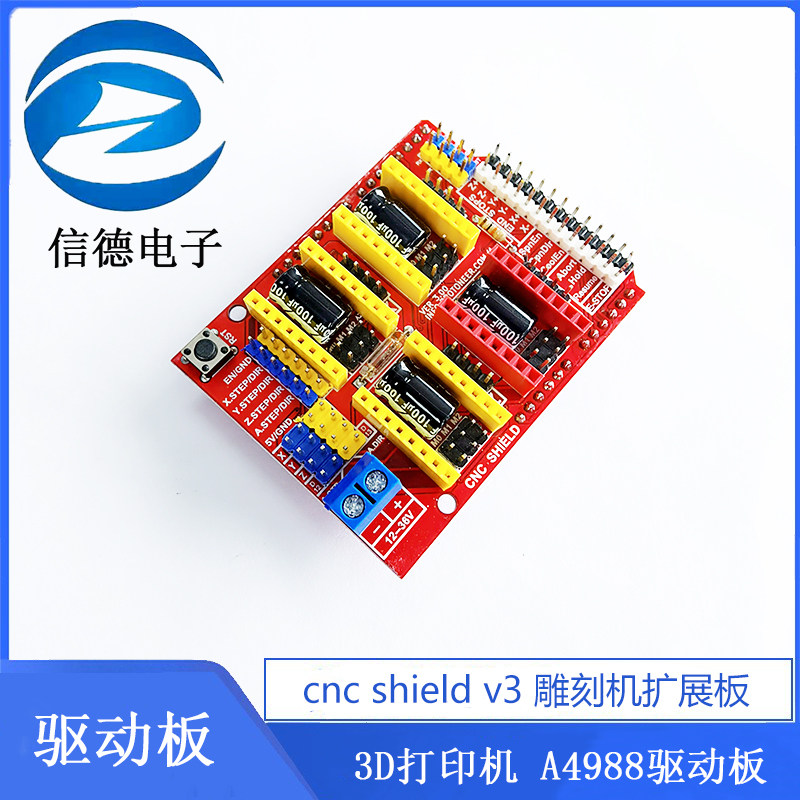
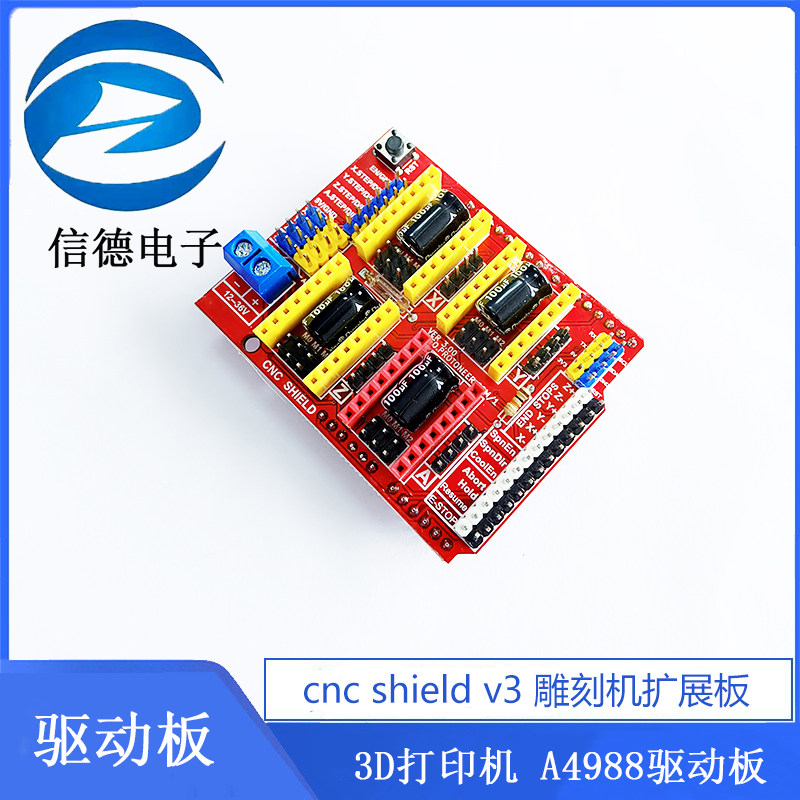
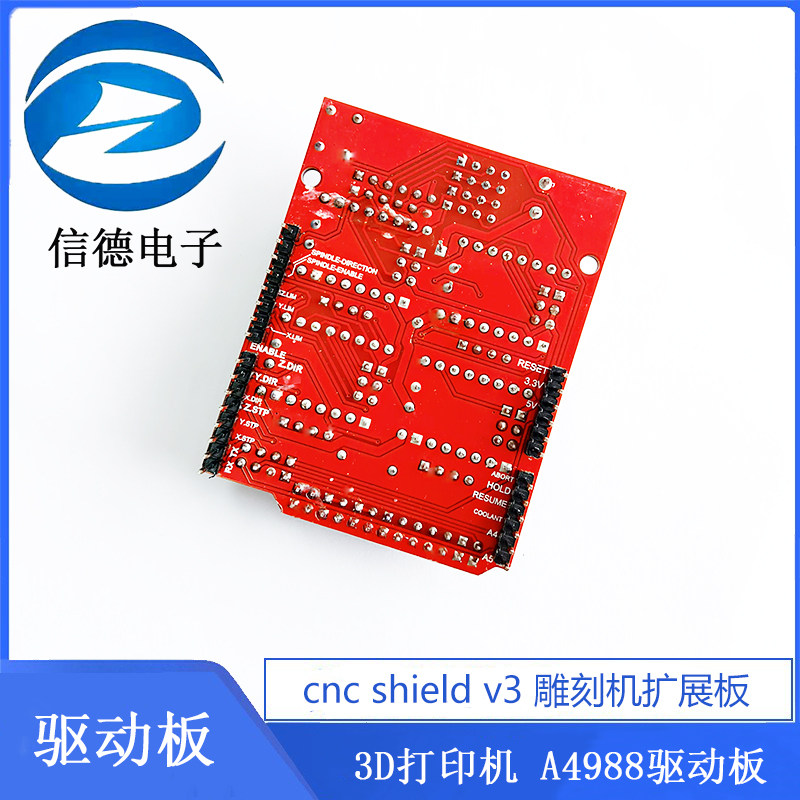
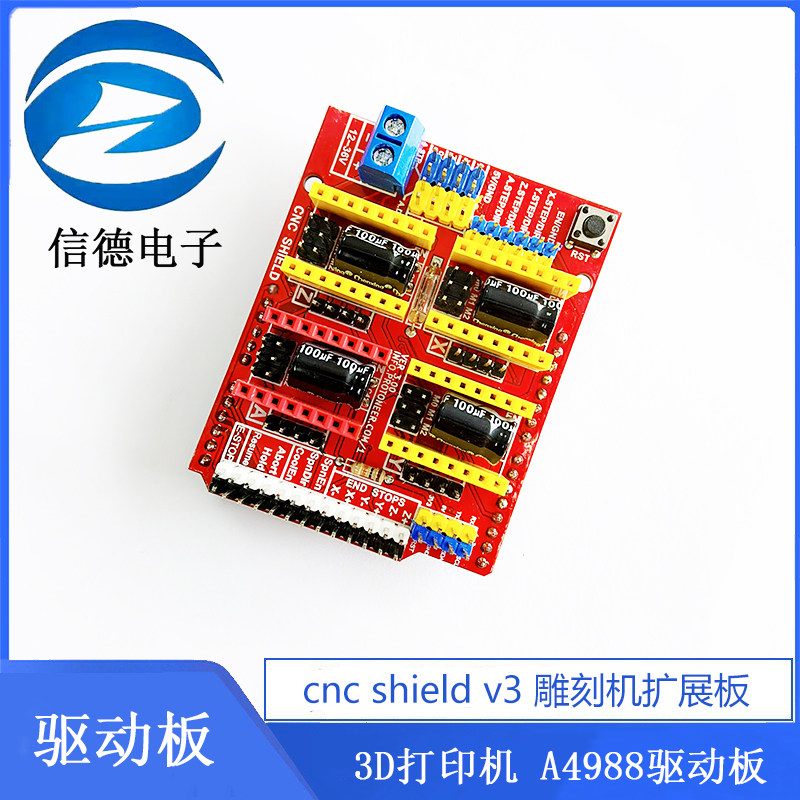
A4988 модуль платы драйвера cnc Shield v3 гравировальный станок плата расширения 3D-принтер шаговый двигатель




Вес товара: ~0.7 кг. Указан усредненный вес, который может отличаться от фактического. Не включен в цену, оплачивается при получении.
Описание товара


| Цвет: | Модуль драйвера шагового двигателя A4988 (красный), Модуль драйвера шагового двигателя A4988 (зеленый), Плата расширения гравировального станка v3 без перемычки, Плата расширения гравировального станка v4, Комплект гравировального станка с ЧПУ Shield v4 |
материал https://pan.baidu.com/s/1qXOZ25Q
один, Описание продукта
Эту плату расширения можно использовать как гравировальный станок,3DЕсть общие платы расширения драйверов для принтеров и т.д.4Слот модуля драйвера шагового двигателя, (Обратите внимание, что эта плата не включает в себяA4988Модуль привода шагового двигателя при необходимости можно приобрести отдельно в нашем магазине.), можно ездить4Шагового двигателя нет, и каждому шаговому двигателю требуется только2индивидуальныйIOРот, то есть6индивидуальныйIOЭтим можно очень хорошо управлять, просто говоря.3Шаговый двигатель очень удобен в использовании, попрощавшись с громоздкой работой традиционных шаговых двигателей.
2.Arduino UNO с модулямиIOВведение в устную переписку

Для базового управления шаговым двигателем требуются штифты, остальные штифты находятся на гравировальном станке или3DИспользуется только при печати.Мы не будем объяснять это подробно здесь.IOСоответствует рисунку выше.
Arduino UNO----------------------Плата расширения
8 ------------------------ EN (Клемма включения привода шагового двигателя, активна при низком уровне)
7 ----------------------- Z.DIR (управление направлением оси Z)
6 ----------------------- Y.DIR (управление направлением оси Y)
5 ----------------------- X.DIR (управление направлением оси X)
4 ---------------------- Z.STEP (ступенчатое управление по оси Z)
3 ---------------------- Y.STEP (ступенчатое управление по оси Y)
2 ---------------------- X.STEP (ступенчатое управление по оси X)
//Ниже приведена простая программа управления шаговым двигателем,
#define EN 8 //Клемма включения шагового двигателя, активна при низком уровне
#define X_DIR 5 //ось X Управление направлением шагового двигателя
#define Y_DIR 6 // ось Y Управление направлением шагового двигателя
#define Z_DIR 7 // ось Z Управление направлением шагового двигателя
#define X_STP 2 // ось X пошаговое управление
#define Y_STP 3 // ось Y пошаговое управление
#define Z_STP 4 // ось Z пошаговое управление
/*
//Функция: шаг Функция: Управление направлением и количеством шагов шагового двигателя.
//Параметр: каталог контроль направления, dirPin соответствует выводу DIR шагового двигателя, StepperPin Соответствует шаговому контакту шагового двигателя, steps количество шагов
//Нет возвращаемого значения
*/
void step(boolean dir, byte dirPin, byte stepperPin, int steps)
{
digitalWrite(dirPin, dir);
delay(50);
for (int i = 0; i < steps; i++) {
digitalWrite(stepperPin, HIGH);
delayMicroseconds(800);
digitalWrite(stepperPin, LOW);
delayMicroseconds(800);
}
}
void setup(){//Установить вывод ввода-вывода, используемый шаговым двигателем, в качестве вывода
pinMode(X_DIR, OUTPUT); pinMode(X_STP, OUTPUT);
pinMode(Y_DIR, OUTPUT); pinMode(Y_STP, OUTPUT);
pinMode(Z_DIR, OUTPUT); pinMode(Z_STP, OUTPUT);
pinMode(EN, OUTPUT);
digitalWrite(EN, LOW);
}
void loop(){
step(false, X_DIR, X_STP, 200); //Двигатель оси X Один круг в обратном направлении, 200 шагов — это один круг.
step(false, Y_DIR, Y_STP, 200); // двигатель оси Y Один круг в обратном направлении, 200 шагов — это один круг.
step(false, Z_DIR, Z_STP, 200); //двигатель оси z Один круг в обратном направлении, 200 шагов — это один круг.
delay(1000);
step(true, X_DIR, X_STP, 200); //Двигатель оси X Один поворот вперед, 200 шагов — это один круг.
step(true, Y_DIR, Y_STP, 200); // двигатель оси Y Один поворот вперед, 200 шагов — это один круг.
step(true, Z_DIR, Z_STP, 200); //двигатель оси z Один поворот вперед, 200 шагов — это один круг.
delay(1000);
}
Экспериментальное явление: шаговый двигатель вращается в обратном направлении, останавливается на 1 секунду, затем движется вперед в одном направлении и так далее.
Стоит отметить: при подключении модуля A4988 будьте осторожны, чтобы не подключить его наоборот. Способ подключения шагового двигателя:
2A ,2B это группа (красный, зеленый), 1А и 1Б представляют собой группу (синий, желтый). Если вы хотите изменить направление, просто измените положение одной группы, например 2А, поменяйте местами с 2В.
http://yunpan.taobao.com/s/1QYwbg2DyHH

